
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| ข้อมูลการจัดส่ง | จัดส่งทั่วโลกผ่าน DHL / FedEx / UPS ระยะเวลาจัดส่งโดยประมาณ 3-5 วันทำการ แต่ละยูนิตบรรจุภัณฑ์ด้วยห่อป้องกันไฟฟ้าสถิตย์และกล่องกระดาษแข็งเสริมความแข็งแรง เพื่อปกป้องโมดูลไดรฟ์ระหว่างการขนส่ง |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน เราจัดส่งไปยังทุกประเทศที่บริการจัดส่งของเราให้บริการ |
| ข้อมูลการชำระเงิน | รับชำระเงินผ่าน PayPal, การโอนเงินผ่านธนาคารแบบ T/T และ Alibaba Trade Assurance วิธีการชำระเงินอื่นๆ สามารถจัดเตรียมให้ได้สำหรับคำสั่งซื้อที่มีคุณสมบัติตามเกณฑ์ |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
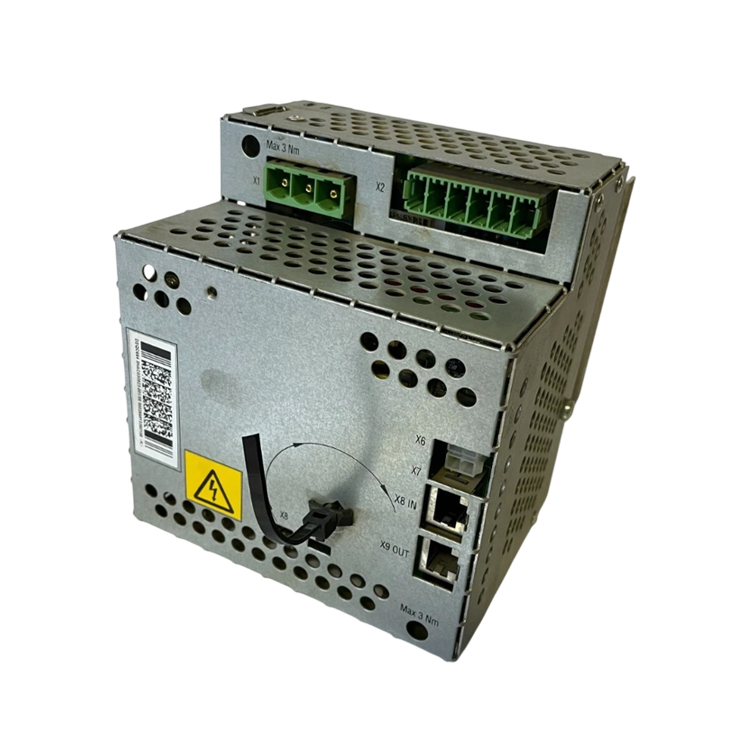
สอบถามข้อมูลหน่วยนี้คือหน่วยขับเสริม DSQC 664 ที่ใช้ในระบบขับ ABB IRC5 ซึ่งจัดอยู่ภายใต้รหัสประเภท ABB ว่า ADU HV รายละเอียดด้านล่างได้รับการยืนยันให้ตรงกับหน่วยของท่านก่อนจัดส่ง — กรุณาส่งเลขที่ชิ้นส่วนและชนิดของคอนโทรลเลอร์มาให้เรา
| หมวดหมู่ | ยูนิตไดรฟ์เพิ่มเติมสำหรับหุ่นยนต์อุตสาหกรรม |
| แบรนด์ | ABB |
| หน้าที่ | จ่ายพลังงานให้แก่แกนเคลื่อนที่ที่เกินกว่าหกแกนของหุ่นยนต์เอง เช่น รางเลื่อนและตำแหน่งจับ (positioners) หรือแกนเคลื่อนที่เพิ่มเติมของเซลล์ MultiMove โดยทำงานร่วมกับยูนิตไดรฟ์หลักแบบ DSQC 663 ซึ่งทำหน้าที่ควบคุมแกนหลักของหุ่นยนต์ |
| คํานิยาม | หน่วยขับเคลื่อนเพิ่มเติม ABB DSQC 664 ที่จัดทำรายการภายใต้รหัสประเภท ABB ADU HV (Additional Drive Unit, High Voltage) ซึ่งติดตั้งอยู่ภายในตู้ควบคุมขับเคลื่อน IRC5 |
| ซีรีส์ / ความเข้ากันได้ | ระบบขับเคลื่อน ABB IRC5 (รุ่น M2004) ใช้งานร่วมกับหน่วยขับเคลื่อนหลัก DSQC 663 โปรดติดต่อเราเพื่อยืนยันการจัดวางขับเคลื่อนของตู้ควบคุมคุณ และจำนวนหน่วยขับเคลื่อนเพิ่มเติมที่ตู้นั้นรองรับ |
| การระบุรุ่นของ ABB | ADU HV — หน่วยขับเคลื่อนเพิ่มเติมแบบแรงดันสูง โปรดเปรียบเทียบรหัสนี้กับป้ายกำกับบนหน่วยเดิมของท่านก่อนสั่งซื้อ |
| บทบาทของระบบขับเคลื่อน | หน่วยเสริม ทำหน้าที่เพิ่มจำนวนแกนของระบบ IRC5 ให้เกินกว่าการตั้งค่าพื้นฐาน ไม่ว่าจะเพื่อใช้กับแกนภายนอก หรือในการติดตั้งแบบ MultiMove ที่มีแขนกลมากกว่าหนึ่งตัวใช้คอนโทรลเลอร์ร่วมกัน |
| น้ำหนักสุทธิ | 2.36 กิโลกรัม (น้ำหนักรวม 2.42 กิโลกรัม) |
| ขนาด | 150 × 179 × 140 มิลลิเมตร (ลึก × สูง × กว้าง) |
| รหัสอัตราภาษีศุลกากร | 85044095 |
| พารามิเตอร์ไฟฟ้าโดยละเอียด | กรุณาส่งเลขที่ลำดับของหุ่นยนต์และเวอร์ชันของคอนโทรลเลอร์มาให้เรา และเราจะจัดส่งแผ่นข้อมูลเฉพาะสำหรับหน่วยของท่าน หากท่านส่งคำถามพร้อมระบุรุ่นย่อยของคอนโทรลเลอร์และโครงสร้างระบบขับมาให้ เราจะจัดส่งแผ่นข้อมูลที่ตรงกันให้ท่าน |
ในโครงสร้างพื้นฐานของ IRC5 หน่วยขับหลัก DSQC 663 จะควบคุมแกนทั้งหกของหุ่นยนต์เอง แต่เมื่อเซลล์ต้องการจำนวนแกนที่ขับเคลื่อนได้มากกว่านั้น ระบบจะถูกขยายด้วยหน่วยขับเพิ่มเติม DSQC 664 หนึ่งตัวหรือมากกว่า แกนเพิ่มเติมเหล่านี้อาจเป็นหน่วยเชิงกลภายนอกหุ่นยนต์ เช่น รางเลื่อนที่ทำให้หุ่นยนต์ทั้งตัวเคลื่อนที่ไปตามรางบนพื้น หรืออุปกรณ์ปรับตำแหน่งที่หมุนชิ้นงาน หรืออาจเป็นส่วนหนึ่งของแขนกลตัวที่สองในเซลล์แบบ MultiMove ซึ่งใช้คอนโทรลเลอร์ร่วมกัน
เช่นเดียวกับหน่วยขับหลัก โมดูลนี้เปลี่ยนพลังงานกระแสตรงจากบัส (DC bus) ให้เป็นสัญญาณเอาต์พุตความถี่แปรผันที่ควบคุมได้ เพื่อขับมอเตอร์เซอร์โว เนื่องจากโมดูลนี้อยู่ในเส้นทางจ่ายพลังงานสำหรับการเคลื่อนไหวเช่นกัน ความผิดปกติใด ๆ บนหน่วยขับเพิ่มเติมจึงอาจกระตุ้นระบบล็อกความปลอดภัย (safety interlock) ของทั้งระบบ และหยุดการเคลื่อนไหวของหุ่นยนต์ทั้งหมด ไม่ใช่แค่แกนที่มันควบคุมเท่านั้น ดังนั้นในทางปฏิบัติ ความล้มเหลวของหน่วยขับเพิ่มเติมจึงส่งผลกระทบต่อการทำงานของเซลล์ไม่ต่างจากความล้มเหลวของหน่วยขับหลัก
หมายเหตุเกี่ยวกับการบำรุงรักษาสำหรับการติดตั้งแกนภายนอก: ปรับค่าศูนย์ตำแหน่งของอุปกรณ์จัดตำแหน่งและรางนำทางใหม่เป็นระยะ ๆ เนื่องจากการใช้งานแกนภายนอกเป็นเวลานานอาจทำให้เกิดความคลาดเคลื่อนสะสม; ตรวจสอบขั้วต่อสายเคเบิลจ่ายไฟแรงสูงเป็นระยะ ๆ เพราะการเคลื่อนที่ซ้ำ ๆ ของแกนภายนอกอาจทำให้ขั้วต่อหลวมจากแรงสั่นสะเทือน; และรักษาตู้ควบคุมให้ปิดสนิท พร้อมทำความสะอาดพื้นผิวโมดูลด้วยอากาศแห้งเพื่อป้องกันการสะสมของฝุ่น
อาการต่อไปนี้มักปรากฏเมื่อหน่วยขับขี่เพิ่มเติมต้องได้รับการตรวจสอบ คำอธิบายเหล่านี้เป็นลักษณะทั่วไปเท่านั้น สำหรับการวินิจฉัยเฉพาะเซลล์ของท่าน โปรดส่งบันทึกเหตุการณ์ของคอนโทรลเลอร์ให้ทีมวิศวกรของเรา
หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

Copyright © SongWei Robotics All Rights Reserved - นโยบายความเป็นส่วนตัว