
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| ข้อมูลการจัดส่ง | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน ระยะเวลาจัดส่งโดยทั่วไปคือ 3-5 วันทำการ หลังยืนยันคำสั่งซื้อ ผ่านบริการ DHL / FedEx / UPS พร้อมบรรจุภัณฑ์ป้องกันอย่างมั่นคง เวลาจัดส่งจริงขึ้นอยู่กับสภาพสินค้าเฉพาะที่ท่านยืนยันกับเรา |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | เซี่ยงไฮ้ ประเทศจีน สินค้าจัดเก็บไว้ที่คลังสินค้าของเราในเซี่ยงไฮ้ ซึ่งตั้งอยู่ใกล้ศูนย์ขนส่งเอกชนระหว่างประเทศหลัก |
| ข้อมูลการชำระเงิน | เราให้การยอมรับการชำระเงินผ่าน PayPal, การโอนเงินผ่านธนาคาร (T/T) และ Alibaba Trade Assurance โปรดส่งคำถามของท่านเพื่อขอใบเสนอราคา |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
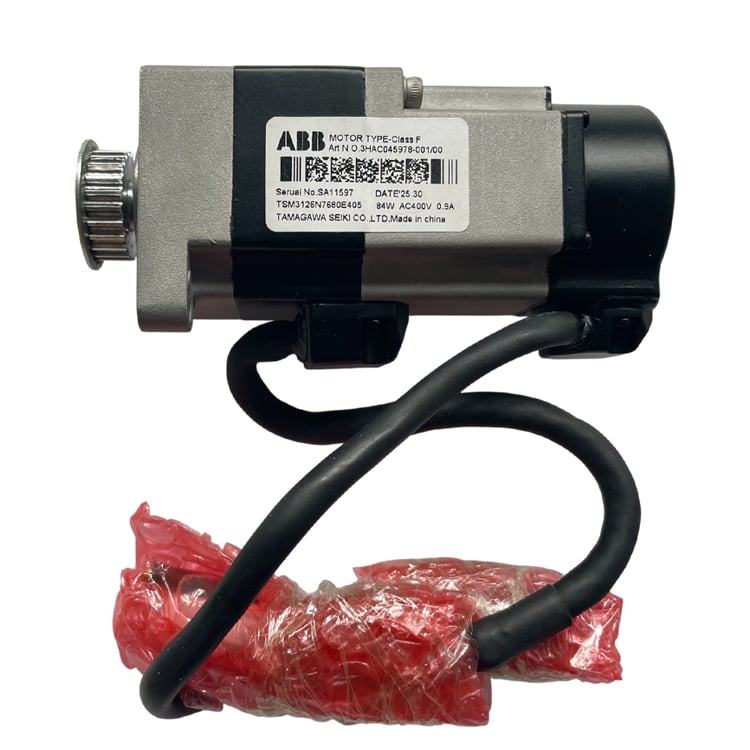
สอบถามข้อมูลมอเตอร์เซอร์โว ABB รุ่น 3HAC045978-001 คือมอเตอร์เซอร์โวสำหรับแกนที่ 5 (การเอียงข้อมือ) ของหุ่นยนต์ ABB IRB 1200 (แบบ Type B ซึ่งเป็นเวอร์ชัน SafeMove 2) จัดส่งพร้อมพูลลีย์สำหรับสายพานเวลาติดตั้งอยู่บนเพลาแล้ว โปรดแจ้งเลขที่ลำดับของหุ่นยนต์คุณให้เราทราบ เพื่อเราจะตรวจสอบความตรงกันอย่างแน่นอนก่อนที่คุณจะสั่งซื้อ
| หมวดหมู่ | มอเตอร์เซอร์โวแบบหมุนกระแสสลับ พร้อมพูลลีย์สำหรับสายพานเวลาติดตั้งไว้ล่วงหน้า — ใช้ขับเคลื่อนแกนที่ 5 ของแขนกล (การเอียงข้อมือ) |
| แบรนด์ | ABB |
| หมายเลขชิ้นส่วน | 3HAC045978-001 |
| คํานิยาม | มอเตอร์เซอร์โว OEM จาก ABB สำหรับแกนที่ 5 พร้อมพูลลีย์สำหรับสายพานเวลาติดตั้งไว้บนเพลาล่วงหน้า ส่งมอบเป็นชุดประกอบเดียวสำหรับระบบขับเคลื่อนข้อมือของ IRB 1200 |
| หน้าที่ | ขับเคลื่อนแกนที่ 5 (การเอียงข้อมือ) ของ IRB 1200; แปลงพลังงานไฟฟ้าที่ป้อนเข้าให้เป็นการหมุนข้อมือที่ควบคุมได้ โดยมีระบบป้อนกลับแบบปิดวงจรจากเรโซล์เวอร์/เอนโค้เดอร์ในตัว |
| แกน | แกนที่ 5 — ข้อต่อการเอียงข้อมือ ซึ่งทำหน้าที่เอียงข้อมือและแผ่นยึดเครื่องมือ |
| ความเข้ากันได้กับหุ่นยนต์ | ABB IRB 1200 รุ่นบีเท่านั้น (รองรับ SafeMove 2) รุ่นเอไม่สามารถใช้งานร่วมกันได้ — โปรดตรวจสอบป้ายระบุรุ่นที่ฐานหุ่นยนต์ก่อนสั่งซื้อ |
| ประเภทของเครื่องขับ | ขับเคลื่อนด้วยพูลเลย์สายพานเวลา โดยพูลเลย์ติดตั้งไว้ล่วงหน้าบนเพลาของมอเตอร์แล้ว |
| น้ำหนักสุทธิ | 0.52 กก. |
| ขนาด (ยาว × สูง × กว้าง) | 130 × 53 × 50 มม. |
พารามิเตอร์ทางไฟฟ้าและกลไกเฉพาะ (แรงดันไฟฟ้า กระแสไฟฟ้า ชนิดเรโซล์เวอร์) ไม่ได้ระบุไว้ในชุดข้อมูลอ้างอิงของเราสำหรับรุ่นนี้โดยตรง โปรดส่งเลขหมายเลขอุปกรณ์หุ่นยนต์และเวอร์ชัน RobotWare ให้เราทราบ เพื่อเราจะจัดส่งแผ่นข้อมูลจำเพาะที่ตรงกับรุ่นของท่าน
มอเตอร์แกนที่ 5 แปลงพลังงานไฟฟ้าจากหน่วยขับเคลื่อนให้เป็นการหมุนที่ควบคุมได้ของข้อต่อข้อมือ IRB 1200 แบบ pitch สายพานเวลาที่ติดตั้งไว้ล่วงหน้าส่งแรงบิดไปยังข้อมือผ่านระบบขับด้วยสายพาน ซึ่งช่วยรักษาความเฉื่อยของการหมุนให้ต่ำและทำให้ชุดข้อมือมีขนาดกะทัดรัด — ซึ่งมีความสำคัญสำหรับหุ่นยนต์ขนาดเล็กที่ต้องเข้าถึงพื้นที่ทำงานแคบด้วยความแม่นยำของเส้นทางสูง ตัววัดตำแหน่งแบบเรโซล์เวอร์/เอนโค้เดอร์ในตัวส่งข้อมูลตำแหน่งโรเตอร์ที่แม่นยำกลับไปยังคอนโทรลเลอร์ IRC5 เพื่อให้การเคลื่อนไหวของข้อมือเป็นไปอย่างราบรื่นและทำซ้ำได้
รหัสแจ้งเตือนเฉพาะไม่ได้รับการบันทึกอย่างเป็นทางการสำหรับรุ่นนี้ กรุณาติดต่อเราพร้อมระบุรหัสข้อผิดพลาดที่แสดงบนตัวควบคุมของท่าน เพื่อการวินิจฉัยที่แม่นยำ สำหรับขั้นตอนการวิเคราะห์สาเหตุหลักและการเปลี่ยนชิ้นส่วนแบบละเอียด โปรดดูบทความของเราเรื่อง ABB IRB 1200 Axis 5 Motor Troubleshooting (จะเพิ่มลิงก์ภายในเมื่ออัปโหลด)
ขอใบเสนอราคาสำหรับ ABB 3HAC045978-001 หรือส่งหมายเลขซีเรียลของหุ่นยนต์คุณมาให้เรา เพื่อยืนยันว่าตรงกับรุ่นที่ต้องการก่อนสั่งซื้อ
หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

Copyright © SongWei Robotics All Rights Reserved - นโยบายความเป็นส่วนตัว