
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| ข้อมูลการจัดส่ง | จัดส่งทั่วโลกผ่าน DHL, FedEx และ UPS — 3-5 วันทำการ ไปยังประเทศส่วนใหญ่ บรรจุภัณฑ์ใช้ฟิล์มป้องกันและกล่องกระดาษแข็งเสริมความแข็งแรง |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน ระยะเวลาการนำส่งยืนยันตามคำขอของท่าน |
| ข้อมูลการชำระเงิน | รับชำระผ่าน PayPal, T/T และ Alibaba Trade Assurance โปรดส่งคำขอของท่านเพื่อรับใบเสนอราคา |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
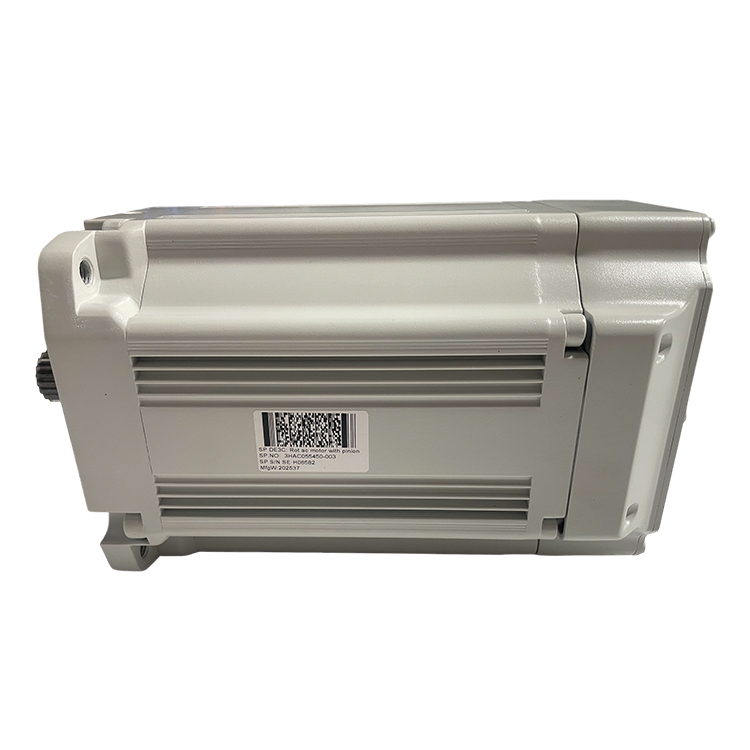
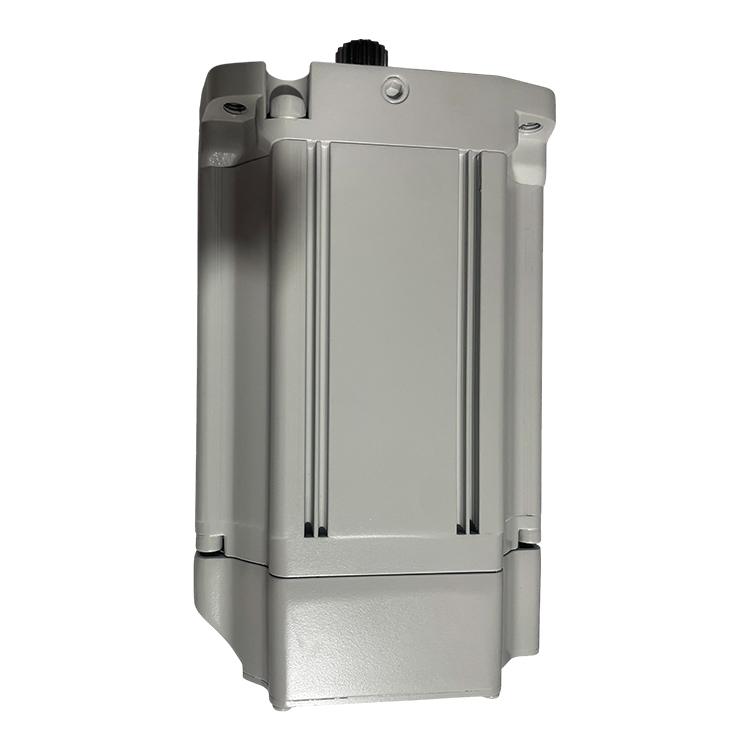
สอบถามข้อมูล| หมวดหมู่ | มอเตอร์เซอร์โวสำหรับหุ่นยนต์อุตสาหกรรม — มอเตอร์ขับเคลื่อนแกนพร้อมพินยอนติดตั้งมาแล้ว |
| แบรนด์ | ABB |
| หน้าที่การทำงาน | ขับเคลื่อนการหมุนของแกนที่ 2 (แขนบน) ของหุ่นยนต์ ABB IRB 6700 ทำงานร่วมกับคอนโทรลเลอร์ IRC5 และหน่วยขับแกนที่ 2 เพื่อส่งถ่ายแรงบิดและการควบคุมตำแหน่งแบบปิดวงจรภายใต้สภาวะการใช้งานที่มีภาระหนัก |
| คํานิยาม | มอเตอร์เซอร์โวแบบหมุนกระแสสลับจากผู้ผลิตต้นทาง ABB พร้อมเฟืองติดตั้งไว้ล่วงหน้าบนเพลาของมอเตอร์ ออกแบบมาเพื่อใช้แทนมอเตอร์แกนที่ 2 ต้นฉบับในหุ่นยนต์ IRB 6700 โดย ABB ระบุมอเตอร์ตัวเดียวกันนี้ด้วยรหัสชิ้นส่วนอื่นๆ ที่เกี่ยวข้อง ได้แก่ 3HAC043453-003 (เทียบเท่ากับ IRB 6700) และ 3HAC057542-003 (เทียบเท่ากับ IRB 6640) ขึ้นอยู่กับรุ่นที่จัดส่งมาแต่เดิม |
| ความเข้ากันได้ตามซีรีส์ | หุ่นยนต์อุตสาหกรรม ABB IRB 6700 แกนที่ 2 หมายเลขชิ้นส่วนที่เทียบเคียงได้: 3HAC043453-003 (เทียบเท่า IRB 6700) และ 3HAC057542-003 (เทียบเท่า IRB 6640) โปรดยืนยันรุ่นหุ่นยนต์และแกนที่เกี่ยวข้องก่อนสั่งซื้อ |
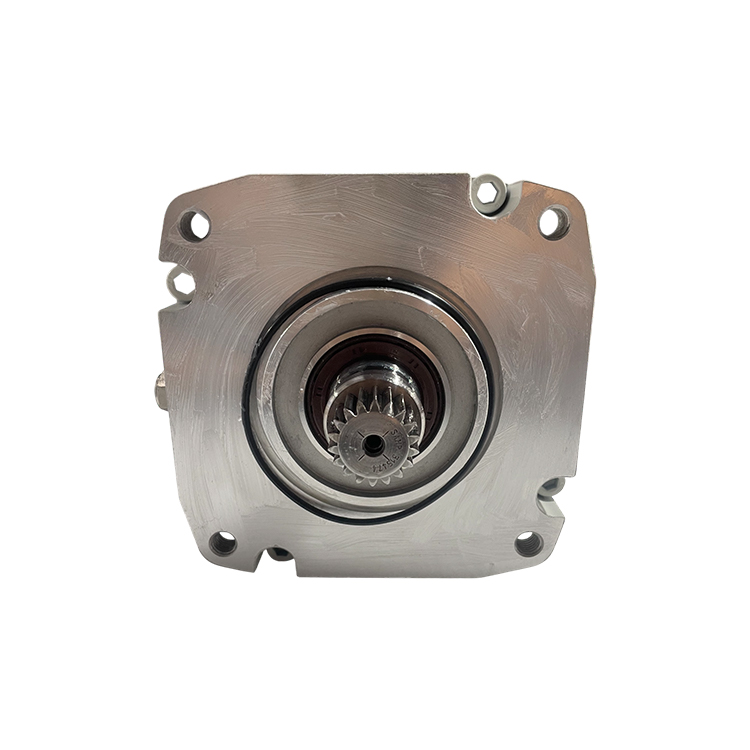
| PINION | ติดตั้งมาให้เรียบร้อยแล้ว และจับคู่แบบไดนามิกกับเกียร์บ็อกซ์ของแกนที่ 2 ไม่จำเป็นต้องกดเกียร์แยกในขั้นตอนการติดตั้ง |
| พารามิเตอร์ทางไฟฟ้าและกลไกโดยละเอียด | ข้อมูลนี้ไม่มีการบันทึกอย่างเป็นทางการในชุดเอกสารอ้างอิงของเราสำหรับรุ่นนี้โดยเฉพาะ กรุณาส่งคำถามของท่านพร้อมระบุหมายเลขซีเรียลของหุ่นยนต์และเวอร์ชัน RobotWare เพื่อให้เราจัดส่งแผ่นข้อมูลที่ตรงกันให้ |
มอเตอร์แปลงพลังงานไฟฟ้าจากหน่วยขับเคลื่อนแกน-2 ให้เป็นการหมุนเชิงกลที่ควบคุมได้ของแขนส่วนบนของหุ่นยนต์ ฟันเฟืองเกียร์แบบบูรณาการ (pinion) ถูกติดตั้งโดยตรงเข้ากับเกียร์บ็อกซ์ของแกน-2 เพื่อส่งแรงบิดไปยังแขนส่วนบน ในขณะที่เรโซล์เวอร์หรือเอนโค้เดอร์ในตัวส่งสัญญาณตำแหน่งโรเตอร์ที่แม่นยำกลับไปยังคอนโทรลเลอร์ IRC5 โดยการจัดส่งมอเตอร์และฟันเฟืองเกียร์เป็นชุดประกอบที่ผ่านการจับคู่ไว้ล่วงหน้าแล้ว ABB จึงสามารถตัดขั้นตอนการกดฟันเฟืองเกียร์ออกในการติดตั้ง และรับประกันว่าค่าแบ็กแลชจะอยู่ภายในความคลาดเคลื่อนที่กำหนดไว้จากโรงงาน
สำหรับขั้นตอนการวิเคราะห์หาสาเหตุหลักแบบทีละขั้นตอนและกระบวนการเปลี่ยนชิ้นส่วน เราขอแนะนำให้เผยแพร่บทความบนเว็บไซต์ เช่น "คู่มือการวินิจฉัยปัญหามอเตอร์แกนหุ่นยนต์ ABB" และใส่ลิงก์มาที่นี่ ลิงก์สามารถเพิ่มได้หลังจากบทความเผยแพร่แล้ว
หากคุณมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

ลิขสิทธิ์ © SongWei Robotics สงวนสิทธิ์ทั้งหมด - นโยบายความเป็นส่วนตัว