
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| การจัดส่ง | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน เวลาจัดส่งโดยทั่วไปคือ 3-5 วันทำการ หลังยืนยันคำสั่งซื้อ จัดส่งผ่าน DHL / FedEx / UPS พร้อมบรรจุภัณฑ์ป้องกันที่มีความปลอดภัยสำหรับอุปกรณ์อิเล็กทรอนิกส์ที่ไวต่อแรงกระแทก ระยะเวลาจัดส่งจริงขึ้นอยู่กับสภาพสินค้าและสถานะสต๊อกที่ยืนยันร่วมกับเรา |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | เซี่ยงไฮ้ ประเทศจีน |
| การชำระเงิน | เรารับชำระเงินผ่าน PayPal, T/T (การโอนผ่านธนาคาร) และ Alibaba Trade Assurance |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
สอบถามข้อมูล| หมายเลขชิ้นส่วน | JZNC-XPP02B |
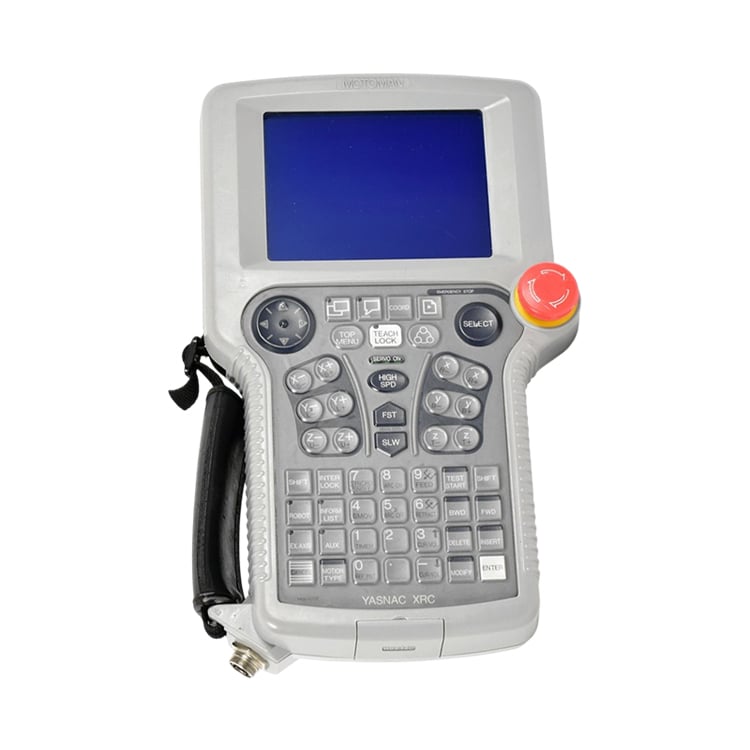
| หมายเลขชิ้นส่วนของผู้ผลิต | 142136-1 (หมายเลขแคตตาล็อกของโมโตแมน — รายการอย่างเป็นทางการจากโมโตแมนว่า "เพนดันท์สำหรับเขียนโปรแกรม เอ็กซ์อาร์ซี พร้อมสายเคเบิลแบบ OBS") |
| แบรนด์ | ยาสคาวา |
| หมวดหมู่ | เทช เพนดันท์ (เพนดันท์สำหรับการเขียนโปรแกรม) สำหรับคอนโทรลเลอร์หุ่นยนต์ยัสคาวะ โมโตแมน XRC |
| คํานิยาม | เทอร์มินัลควบคุมแบบถือได้ ที่เชื่อมต่อกับคอนโทรลเลอร์ยัสกาวะ โมโตแมน เอ็กซ์อาร์ซี เพื่อใช้ในการเขียนโปรแกรมหุ่นยนต์ การขับเคลื่อนด้วยมือ (jogging), การสอนตำแหน่ง (teach-in) และการวินิจฉัยข้อผิดพลาดภายในเซลล์ |
| หน้าที่ | ให้ความสามารถในการเขียนโปรแกรมหุ่นยนต์แบบท้องถิ่น การขับเคลื่อนด้วยมือ การตรวจสอบสัญญาณอินพุต-เอาต์พุต (I/O) การแก้ไขพารามิเตอร์ และการเข้าถึงระบบวินิจฉัยผ่านการเชื่อมต่อกับคอนโทรลเลอร์ XRC โดยมีสวิตช์เปิด-ปิดแบบสามตำแหน่ง (deadman switch) แบบบูรณาการและปุ่มหยุดฉุกเฉินเพื่อความปลอดภัยระหว่างการใช้งานแบบสอนตำแหน่ง |
| ความเข้ากันได้ของตัวควบคุม | ตระกูลตัวควบคุม Yaskawa Motoman XRC / XRC 2001 ไม่รองรับตัวควบคุมรุ่น DX100 / NX100 / YRC1000 — โปรดยืนยันรุ่นและเวอร์ชันของตัวควบคุมที่ใช้งานก่อนสั่งซื้อ |
| สถาปัตยกรรม | โปรเซสเซอร์เอ็กซ์อาร์ซี 2001 แบบ 32 บิต (ตามรายชื่อชิ้นส่วน) — เอ็กซ์อาร์ซี เป็นตัวควบคุมหุ่นยนต์รุ่นเก่าที่ใช้โปรเซสเซอร์ 32 บิต ซึ่งแตกต่างจากรุ่นถัดมาอย่างดีเอ็กซ์100 / เอ็นเอ็กซ์100 / วายอาร์ซี1000 ที่ใช้หน้าจอควบคุมแบบพกพา (pendant) |
| ให้มาพร้อมกับ | สายเคเบิลสำหรับพานเดนต์ — ความยาวที่จัดจำหน่ายมาพร้อมอุปกรณ์อาจแตกต่างกันไปตามแต่ละหน่วย (พบทั้งแบบ 3 เมตร และ 8 เมตร) ส่วนสายเคเบิลสำรองความยาว 7 เมตรจำหน่ายแยกต่างหาก โปรดตรวจสอบความยาวสายเคเบิลที่ระบุบนฉลากพานเดนต์ของท่านก่อนสั่งซื้อ |
| หน้าจอแสดงผล | จอแสดงผล LCD โปรดยืนยันขนาดและประเภทสีของจอภาพบนอุปกรณ์ท่าน |
| แผงปุ่มกด / อินเทอร์เฟซ | แป้นพิมพ์แบบเมมเบรนพร้อมปุ่มฟังก์ชันเฉพาะ (บางรายการระบุเพิ่มเติมว่ามีหน้าจอสัมผัส); ตัวเลือกโหมดสามตำแหน่ง (สอน / ทำงาน / ระยะไกล) สำหรับการดำเนินการแบบสอน |
| อุปกรณ์ความปลอดภัย | สวิตช์เปิดใช้งานแบบสามตำแหน่ง (deadman switch) และปุ่มหยุดฉุกเฉินสีแดง ตรงตามข้อกำหนดด้านความปลอดภัย IEC 60204-1 / ISO 10218-1 |
| แหล่งจ่ายไฟ | ไฟฟ้ากระแสตรง 24 โวลต์ โปรดยืนยันค่าที่ระบุบนอุปกรณ์ท่าน |
| ภาษาเขียนโปรแกรม | รองรับการเขียนโปรแกรมหุ่นยนต์ด้วยภาษา Yaskawa INFORM |
| การป้องกันการแทรกซึม | โปรดยืนยันข้อมูลกับแผ่นป้ายชื่อ (nameplate) บนอุปกรณ์ท่าน |
| ขนาด | โปรดยืนยันข้อมูลกับแผ่นป้ายชื่อ (nameplate) บนอุปกรณ์ท่าน |
| น้ำหนักสุทธิ | โปรดยืนยันข้อมูลกับแผ่นป้ายชื่อ (nameplate) บนอุปกรณ์ท่าน |
| อุณหภูมิในการทำงาน | โปรดยืนยันข้อมูลกับแผ่นป้ายชื่อ (nameplate) บนอุปกรณ์ท่าน |
| ประเทศต้นทาง | ญี่ปุ่น โปรดยืนยันข้อมูลกับแผ่นป้ายชื่อ (nameplate) บนอุปกรณ์ท่าน |
| สภาพ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
แท็บเล็ตโปรแกรม XRC คืออินเทอร์เฟซแบบถือใช้ที่เชื่อมระหว่างผู้ปฏิบัติงานกับคอนโทรลเลอร์ XRC — ไม่ใช่แผงสัมผัสทั่วไป งานหุ่นยนต์ภายในเซลล์จำเป็นต้องใช้อุปกรณ์ที่อยู่ใกล้ชิดเสมอ มีความทนทานสูง และผ่านการรับรองด้านความปลอดภัย: ผู้ปฏิบัติงานจับอุปกรณ์นี้ไว้ขณะยืนอยู่ข้างหุ่นยนต์ จึงต้องสามารถทนต่อการตกหล่น ฝุ่นละออง และการใช้งานหนักในแต่ละวันได้ พร้อมทั้งยังปลอดภัยต่อการใช้งานอย่างต่อเนื่อง นี่คือเหตุผลที่อุปกรณ์นี้ออกแบบมาเฉพาะสำหรับใช้เป็นแท็บเล็ตที่เชื่อมต่อกับคอนโทรลเลอร์ผ่านสายเคเบิล แทนที่จะใช้แล็ปท็อปหรือแท็บเล็ตทั่วไป
สถาปัตยกรรมด้านความปลอดภัยคือหัวใจสำคัญของการออกแบบ ซึ่งประกอบด้วยสวิตช์เปิดใช้งานแบบสามตำแหน่ง (deadman switch) และปุ่มหยุดฉุกเฉินที่เชื่อมต่อโดยตรงด้วยสายไฟ ทำให้หุ่นยนต์สามารถเคลื่อนที่ได้เฉพาะเมื่อผู้ปฏิบัติงานจับแท็บเล็ตควบคุมไว้ในสถานะปลอดภัยอย่างกระตือรือร้นและมีสติเท่านั้น — หากปล่อยแท็บเล็ตออก การเคลื่อนที่จะหยุดทันที ทั้งการเขียนโปรแกรม การขับเคลื่อนแบบจ็อกกิ้ง (jogging) และการวินิจฉัยปัญหา ล้วนดำเนินผ่านอุปกรณ์เดียวที่เชื่อมต่อกับคอนโทรลเลอร์ ทำให้เซลล์การผลิตยังคงใช้งานได้แม้เครือข่ายหรือพีซีสำนักงานจะไม่ทำงานก็ตาม เนื่องจากแท็บเล็ตควบคุมรุ่น XRC ถูกออกแบบให้ใช้งานร่วมกับเจเนอเรชันของคอนโทรลเลอร์ XRC เท่านั้น รวมถึงสายเคเบิลและขั้วต่อที่ใช้ร่วมกัน และเนื่องจากครอบครัวแท็บเล็ตของยัสคาวะมีหลายเจเนอเรชัน (XRC, DX100, NX100, YRC1000) ดังนั้นการเลือกแท็บเล็ตจึงต้องสอดคล้องกับระบบคอนโทรลเลอร์ที่ติดตั้งจริง ไม่ใช่เพียงแค่รูปลักษณ์ภายนอกของตัวเรือนเท่านั้น แท็บเล็ต XRC (JZNC-XPP02B) ไม่สามารถใช้งานร่วมกับคอนโทรลเลอร์รุ่น DX100 / NX100 / YRC1000 ได้ — โปรดแจ้งเจเนอเรชันของคอนโทรลเลอร์ที่ท่านใช้งานอยู่ เพื่อเราจะสามารถแนะนำแท็บเล็ตที่เหมาะสมให้ท่านได้
รหัสแจ้งเตือนข้อผิดพลาดของตัวควบคุมแบบพกพาจะแสดงผลบนคอนโทรลเลอร์ ไม่ใช่บนตัวควบคุมเอง — ข้อผิดพลาดเกี่ยวกับการสื่อสารหรือการบูตมักปรากฏเป็นข้อความบนฝั่งคอนโทรลเลอร์ XRC หากคอนโทรลเลอร์ของท่านแสดงรหัสข้อผิดพลาด โปรดติดต่อเราพร้อมระบุรหัสดังกล่าวอย่างถูกต้อง เพื่อให้เราสามารถวินิจฉัยปัญหาได้อย่างแม่นยำ
หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

Copyright © SongWei Robotics All Rights Reserved - นโยบายความเป็นส่วนตัว