หมวดหมู่ทั้งหมด

ชิ้นส่วนหุ่นยนต์ ABB
ชิ้นส่วนหุ่นยนต์ KUKA
ชิ้นส่วนหุ่นยนต์ FANUC
ชิ้นส่วนหุ่นยนต์ยัสคาวะ

หมวดย่อยทั้งหมด

ชิ้นส่วนหุ่นยนต์ ABB
ชิ้นส่วนหุ่นยนต์ KUKA
ชิ้นส่วนหุ่นยนต์ FANUC
ชิ้นส่วนหุ่นยนต์ยัสคาวะ

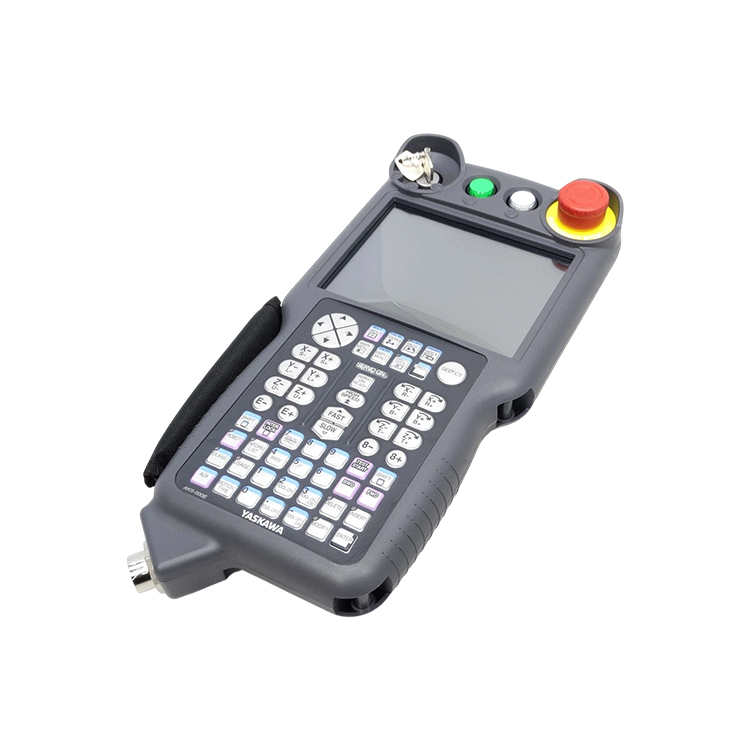
ยัสกาวะ เจซีอาร์ซีอาร์-แอพพี01-1 แท็บเล็ตควบคุมหุ่นยนต์แบบถือมือสำหรับโมโตแมน รุ่นวายอาร์ซี1000

สภาพผลิตภัณฑ์ ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ
การจัดส่ง จัดส่งจากเซี่ยงไฮ้ ประเทศจีน เวลาจัดส่งโดยทั่วไปคือ 3-5 วันทำการ หลังยืนยันคำสั่งซื้อ จัดส่งผ่าน DHL / FedEx / UPS พร้อมบรรจุภัณฑ์ป้องกันที่มีความปลอดภัยสำหรับอุปกรณ์อิเล็กทรอนิกส์ที่ไวต่อแรงกระแทก ระยะเวลาจัดส่งจริงขึ้นอยู่กับสภาพสินค้าและสถานะสต๊อกที่ยืนยันร่วมกับเรา
ประโยชน์สำหรับผู้ซื้อ
  • แผงควบคุมแบบถือมือสำหรับเขียนโปรแกรมอย่างแท้จริงจากยัสคาวะ รุ่น JZRCR-APP01-1 สำหรับตัวควบคุม Motoman YRC1000 — ใช้เป็นอุปกรณ์แบบถือมือสำหรับการเขียนโปรแกรมหุ่นยนต์และการควบคุมด้วยตนเอง ไม่ใช่แผง HMI ทั่วไป
  • หน้าจอสัมผัส LCD สีพร้อมแป้นพิมพ์ในตัว ปุ่มเปิดใช้งานแบบ 3 ตำแหน่ง (deadman switch) และปุ่มหยุดฉุกเฉิน เพื่อให้การปฏิบัติงานสอนหุ่นยนต์เป็นไปอย่างปลอดภัย
  • พอร์ต USB และช่องใส่การ์ด SD สำหรับสำรองข้อมูล คืนค่า และจัดการโปรแกรมหุ่นยนต์; จัดจำหน่ายพร้อมสายเคเบิลแผงควบคุมแบบถือมือมาตรฐานความยาว 8 เมตร (รหัสสินค้าของ Motoman: 177716-2) สำหรับเชื่อมต่อกับตู้ควบคุม YRC1000
  • โครงสร้างตัวเรือนระดับอุตสาหกรรมที่ได้รับการรับรองมาตรฐาน IP54 ออกแบบมาเพื่อใช้งานบนพื้นโรงงานทุกวัน
  • การสนับสนุนการยืนยันความเหมาะสม: เราตรวจสอบรุ่นของตัวควบคุม YRC1000 ของคุณก่อนที่คุณจะสั่งซื้อ — เว็บไซต์จำหน่ายบางแห่งระบุว่าตัวควบคุมแบบพกพา (pendant) ตัวนี้ใช้ร่วมกับ DX100 / DX200 ได้ ซึ่งขัดแย้งกับเอกสารทางเทคนิคของ YRC1000 ดังนั้น การตรวจสอบล่วงหน้าจึงช่วยป้องกันการส่งคืนสินค้าผิดรุ่น
  • แต่ละหน่วยได้รับการตรวจสอบอย่างละเอียดและบรรจุภัณฑ์พร้อมระบบทrack การสั่งซื้อแบบครบวงจรจากเซี่ยงไฮ้
สถานที่เก็บสินค้า เซี่ยงไฮ้ ประเทศจีน
การชำระเงิน เรารับชำระเงินผ่าน PayPal, T/T (การโอนผ่านธนาคาร) และ Alibaba Trade Assurance
  • คำอธิบาย
ไม่พบชิ้นส่วนที่คุณต้องการใช่หรือไม่

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง

สอบถามข้อมูล

เทช เพนดันท์มาตรฐานสำหรับคอนโทรลเลอร์ยัสกาวะ โมโตแมน YRC1000

ข้อมูลจำเพาะ

หมายเลขชิ้นส่วน JZRCR-APP01-1
หมายเลขชิ้นส่วนของผู้ผลิต 177716-2 (หมายเลขแคตตาล็อกของโมโตแมน)
แบรนด์ ยาสคาวา
หมวดหมู่ เทช เพนดันท์มาตรฐานสำหรับผู้ปฏิบัติงานหุ่นยนต์ (เทช เพนดันท์มาตรฐาน) สำหรับคอนโทรลเลอร์หุ่นยนต์ยัสกาวะ โมโตแมน YRC1000
คํานิยาม เทอมินัลแบบถือใช้งานได้ซึ่งเชื่อมต่อกับคอนโทรลเลอร์ยัสกาวะ โมโตแมน YRC1000 เพื่อดำเนินการเขียนโปรแกรมหุ่นยนต์ การขับเคลื่อนด้วยมือ (manual jogging), การสอนตำแหน่ง (teach-in) และการวินิจฉัยข้อผิดพลาดภายในเซลล์ผลิต รายการสินค้าทางการของโมโตแมนระบุไว้ว่า "PENDANT, STANDARD, YRC1000, W/8M CABLE, W/SOFTWARE"
หน้าที่ ให้ความสามารถในการเขียนโปรแกรมหุ่นยนต์แบบท้องถิ่น การขับเคลื่อนด้วยมือ (manual jogging) การตรวจสอบสัญญาณอินพุต/เอาต์พุต (I/O monitoring) การแก้ไขพารามิเตอร์ และการเข้าถึงระบบวินิจฉัยผ่านการเชื่อมต่อกับคอนโทรลเลอร์ YRC1000 โดยมีสวิตช์เปิด-ปิดความปลอดภัยแบบสามตำแหน่ง (deadman switch) ที่รวมอยู่ในตัว และปุ่มหยุดฉุกเฉินเพื่อให้การสอนหุ่นยนต์ดำเนินไปอย่างปลอดภัย
ความเข้ากันได้ของตัวควบคุม ตระกูลตัวควบคุม Yaskawa Motoman YRC1000 / YRC1000micro (ตามพอร์ทัลชิ้นส่วน Motoman และผู้จัดจำหน่ายหลายราย) รายการจากผู้จัดจำหน่ายบางรายยังระบุ DX100 / DX200 ด้วย แต่ข้อมูลนี้ขัดแย้งกับเอกสารทางการของ YRC1000 ดังนั้นโปรดยืนยันรุ่นและรุ่นย่อยของตัวควบคุมให้แน่ชัดก่อนสั่งซื้อ
ให้มาพร้อมกับ สายเคเบิลพานเดนต์ความยาวมาตรฐาน 8 เมตร (รหัสชิ้นส่วน Motoman 177716-2) สำหรับเชื่อมต่อกับตู้ควบคุม YRC1000
หน้าจอแสดงผล หน้าจอสัมผัส LCD สี (ตามรายการสินค้าหลายแหล่ง) ขนาดแนวทแยงที่รายงานแตกต่างกัน — ประมาณ 10 นิ้ว ตามแหล่งข้อมูลบางแห่ง ขณะที่อีกแหล่งระบุไว้ที่ 5.7 นิ้ว และแหล่งหนึ่งระบุว่าเป็น LCD แบบโมโนโครม — โปรดตรวจสอบหน้าจอที่แท้จริงบนหน่วยของท่านให้แน่ชัด
แผงปุ่มกด / อินเทอร์เฟซ แผงปุ่มกดในตัวพร้อมอินเทอร์เฟซแบบสัมผัสหลายจุด สำหรับการเขียนโปรแกรมเส้นทางการสอน การควบคุมการเคลื่อนที่แบบจ็อกกิ้ง การตรวจสอบสัญญาณขาเข้า-ขาออก (I/O) และการแก้ไขพารามิเตอร์
อุปกรณ์ความปลอดภัย สวิตช์เปิดใช้งานแบบสามตำแหน่ง (deadman switch) และปุ่มหยุดฉุกเฉินสีแดง (ระบุว่าสอดคล้องตามมาตรฐาน DIN EN ISO 10218-1)
อินเทอร์เฟซ ช่องต่อ USB และช่องใส่การ์ด SD สำหรับสำรองข้อมูล คืนค่า และจัดการข้อมูลโปรแกรมหุ่นยนต์ (บางรายการระบุเพิ่มเติมว่ามีอินเทอร์เฟซ Ethernet — โปรดตรวจสอบกับหน่วยงานของท่าน)
ภาษาเขียนโปรแกรม รองรับการเขียนโปรแกรมหุ่นยนต์ Yaskawa INFORM (ตามเอกสารของผู้จำหน่าย)
การป้องกันการแทรกซึม ระดับการป้องกัน IP54 (กันฝุ่นและกันละอองน้ำ) — ตามข้อมูลจากผู้จำหน่าย
ขนาด ข้อมูลไม่มีการบันทึกอย่างเป็นทางการอย่างสอดคล้องกัน — แหล่งข้อมูลหนึ่งระบุขนาดประมาณ 152 × 53 × 299 มม. — โปรดตรวจสอบกับหน่วยงานของท่านหรือติดต่อผู้ผลิต
น้ำหนักสุทธิ ข้อมูลไม่มีการบันทึกอย่างเป็นทางการอย่างสอดคล้องกัน — แหล่งข้อมูลรายงานน้ำหนักโดยประมาณระหว่าง 0.56 กก. ถึง 2.2 กก. — โปรดตรวจสอบกับป้ายชื่อของหน่วยงานท่าน หรือติดต่อผู้ผลิต
อุณหภูมิในการทำงาน อุณหภูมิในการใช้งาน 0 °C ถึง 45 °C (ตามข้อมูลจากผู้จำหน่ายรายหนึ่ง) — โปรดตรวจสอบกับหน่วยงานของท่าน
ประเทศต้นทาง ข้อมูลไม่มีการบันทึกอย่างเป็นทางการ — โปรดให้รายละเอียดเพิ่มเติม หรือติดต่อผู้ผลิต
สภาพ ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ

การใช้งานในอุตสาหกรรม

  • การเปลี่ยนแท็บเล็ตควบคุมโปรแกรมที่เสียหายหรือไม่ตอบสนอง สำหรับเซลล์หุ่นยนต์ Motoman YRC1000
  • การสร้าง แก้ไข และจัดการงานโปรแกรมหุ่นยนต์แบบออนไซต์ (INFORM) ที่เซลล์การผลิต
  • การขับเคลื่อนหุ่นยนต์ด้วยมือและการเรียนรู้ตำแหน่งหุ่นยนต์แบบเรียลไทม์ ระหว่างการตั้งค่า การเปลี่ยนงาน และการจัดแนวอุปกรณ์ยึดชิ้นงาน
  • การวินิจฉัยแบบเรียลไทม์ — การตรวจสอบสัญญาณอินพุต/เอาต์พุต การทบทวนสัญญาณเตือน และการโต้ตอบสถานะผ่านตัวควบคุม YRC1000
  • การเลือกโหมดการใช้งานและการควบคุมระบบล็อกความปลอดภัยระหว่างการเดินเครื่องครั้งแรกและการให้บริการ
  • ให้บริการในงานเชื่อมรถยนต์ / การประกอบตัวถัง งานเชื่อมแบบอาร์คและเชื่อมจุด งานจัดการวัสดุ / การเรียงพาเลท งานดูแลเครื่องจักร และเซลล์การพ่นสี ซึ่งสร้างขึ้นบนตัวควบคุม Yaskawa YRC1000

วัตถุประสงค์ในการออกแบบ

แผงควบคุมแบบมือถือมาตรฐานคืออินเทอร์เฟซระหว่างผู้ปฏิบัติงานกับตัวควบคุม YRC1000 โดยไม่ใช่แผงสัมผัสทั่วไป งานหุ่นยนต์ภายในเซลล์ต้องการอุปกรณ์ที่อยู่ใกล้ชิดเสมอ มีความทนทานสูง และผ่านการรับรองด้านความปลอดภัย: ผู้ปฏิบัติงานถืออุปกรณ์นี้ขณะยืนอยู่ข้างหุ่นยนต์ จึงจำเป็นต้องสามารถทนต่อการตกหล่น ฝุ่นละออง และการใช้งานหนักประจำวันได้ พร้อมทั้งยังคงความปลอดภัยในการใช้งานอย่างต่อเนื่อง นี่คือเหตุผลที่อุปกรณ์นี้ออกแบบมาเฉพาะสำหรับการควบคุมแบบมือถือที่เชื่อมต่อกับตัวควบคุมผ่านสายเคเบิล แทนที่จะใช้แล็ปท็อปหรือแท็บเล็ต

สถาปัตยกรรมด้านความปลอดภัยคือหัวใจสำคัญของการออกแบบ ซึ่งประกอบด้วยสวิตช์เปิดใช้งานแบบสามตำแหน่ง (deadman) และปุ่มหยุดฉุกเฉินที่เชื่อมต่อโดยตรงผ่านสายไฟ ทำให้หุ่นยนต์สามารถเคลื่อนที่ได้ก็ต่อเมื่อผู้ปฏิบัติงานจับแท็บเล็ตควบคุมไว้ในสถานะปลอดภัยอย่างกระตือรือร้นและมีสติเท่านั้น — หากปล่อยแท็บเล็ตออก การเคลื่อนที่จะหยุดทันที การเขียนโปรแกรม การขยับตำแหน่งแบบช้าๆ (jogging) และการวินิจฉัยปัญหา ล้วนดำเนินผ่านอุปกรณ์เดียวที่เชื่อมต่อกับคอนโทรลเลอร์ ทำให้เซลล์การผลิตยังคงใช้งานได้แม้เครือข่ายหรือพีซีสำนักงานจะไม่ทำงานก็ตาม เนื่องจากแท็บเล็ตสำหรับ YRC1000 ถูกออกแบบให้ใช้งานร่วมกับเจเนอเรชันของคอนโทรลเลอร์ YRC1000 โดยเฉพาะ รวมถึงสายเคเบิล ขั้วต่อ และเฟิร์มแวร์ที่เกี่ยวข้อง และเนื่องจากครอบครัวแท็บเล็ตของ Yaskawa มีหลายเจเนอเรชัน (DX200, NX100, FS100, YRC1000, YRC1000micro) ดังนั้นการเลือกแท็บเล็ตจึงต้องสอดคล้องกับระบบจริงที่ติดตั้งไว้ ไม่ใช่เพียงแค่รูปลักษณ์ภายนอกของตู้ควบคุมเท่านั้น แท็บเล็ต YRC1000 ไม่สามารถใช้งานร่วมกับคอนโทรลเลอร์ DX200 / NX100 / FS100 ได้ จึงจำเป็นต้องตรวจสอบให้แน่ใจว่าคอนโทรลเลอร์และเฟิร์มแวร์ตรงกับข้อกำหนดก่อนสั่งซื้อ

ก่อนสั่งซื้อและก่อนติดตั้ง
  • ยืนยันรุ่นคอนโทรลเลอร์: นี่คือพานเดนต์มาตรฐานรุ่น YRC1000 (JZRCR-APP01-1, รหัสสินค้า Motoman 177716-2) หากคอนโทรลเลอร์ของท่านเป็นรุ่น DX200 / NX100 / FS100 / YRC1000micro แล้ว ขั้วต่อ สายเคเบิล และเฟิร์มแวร์จะแตกต่างกัน — กรุณาแจ้งให้เราทราบ เพื่อเราจะสามารถชี้แนะท่านไปยังพานเดนต์ที่ถูกต้องได้
  • ตรวจสอบรุ่นและเฟิร์มแวร์: JZRCR-APP01-2 เป็นรุ่นใหม่กว่า (ใช้แทนรุ่นก่อนหน้าได้โดยตรงสำหรับเฟิร์มแวร์ YRC1000 รุ่น ≥ V2.xx) ส่วน YRC1000micro อาจต้องใช้พานเดนต์สมาร์ท (JZRCR-SPP01-1) กรุณาตรวจสอบป้ายกำกับบนพานเดนต์ที่ท่านมีอยู่แล้วและป้ายชื่อของคอนโทรลเลอร์ก่อนสั่งซื้อ
  • ตรวจสอบเมื่อได้รับสินค้า: ตรวจสอบสายพานเดนต์ความยาว 8 เมตร ขั้วต่อทั้งสองด้าน หน้าจอสัมผัส แป้นพิมพ์ ปุ่มหยุดฉุกเฉิน และอุปกรณ์เปิดใช้งานก่อนใช้งาน หากพบความเสียหายใด ๆ โปรดรายงานก่อนติดตั้ง
  • สำรองข้อมูลก่อน: สำรองข้อมูลโปรแกรมและค่ากำหนดของหุ่นยนต์ (ลงในการ์ด SD / USB / หน่วยความจำของคอนโทรลเลอร์) ก่อนเปลี่ยนพานเดนต์
  • แยกวงจรเมื่อจำเป็น: ปฏิบัติตามคู่มือบริการคอนโทรลเลอร์ Yaskawa YRC1000 ที่เกี่ยวข้อง และใช้บุคลากรที่มีคุณสมบัติเหมาะสมในการทำงานที่เกี่ยวข้องกับฝั่งคอนโทรลเลอร์
  • ยืนยันสภาพสินค้ากับเรา: แจ้งให้เราทราบว่าท่านต้องการสินค้าแบบใหม่ ใช้งานแล้ว หรือรีเฟอร์บิชก่อนสั่งซื้อ

รูปแบบการล้มเหลวที่พบบ่อย

  • การสูญเสียการสื่อสารกับคอนโทรลเลอร์ — แผงควบคุมแสดงข้อความ "ไม่มีการเชื่อมต่อ" หรือไม่สามารถเริ่มทำงานได้ ซึ่งมักเกิดจากสายเคเบิลแผงควบคุมความยาว 8 เมตร หรือขั้วต่อเสียหาย วิธีแก้ไขเพิ่มเติม: ดูบทความของเราเรื่อง "Yaskawa YRC1000 Teach Pendant Communication Loss With Controller"
  • หน้าจอสัมผัสขัดข้องหรือไม่ตอบสนอง — แผงสัมผัสสึกหรอหรือมีสิ่งสกปรกสะสม วิธีแก้ไขเพิ่มเติม: ดูบทความของเราเรื่อง "Yaskawa Motoman YRC1000 Pendant Touchscreen Not Responding Fix"
  • แป้นพิมพ์หรือปุ่มกดไม่ตอบสนอง — ปุ่มสึกหรอหรือมีสิ่งสกปรกสะสมจากการใช้งานบ่อยครั้ง วิธีแก้ไขเพิ่มเติม: ดูบทความของเราเรื่อง "Yaskawa YRC1000 Teach Pendant Keypad and Key Repair"
  • สายเคเบิลเสียหายจากการโค้งงอซ้ำ ๆ — สายเคเบิลแผงควบคุมความยาว 8 เมตร เกิดการขาดของลวดภายในบริเวณที่ถูกบังคับให้โค้งงอ วิธีแก้ไขเพิ่มเติม: ดูบทความของเราเรื่อง "Yaskawa YRC1000 Pendant Cable Replacement"
  • ความล้มเหลวของสวิตช์เดดแมน (เปิดใช้งาน) — สวิตช์เปิดใช้งานแบบ 3 ตำแหน่งที่สึกหรอทำให้พานเดนต์ไม่สามารถเปิดใช้งานการเคลื่อนไหวได้ ขั้นตอนการแก้ไขเบื้องต้นที่เกี่ยวข้อง: ดูบทความของเราเรื่อง "การทดสอบข้อผิดพลาดด้านความปลอดภัยของสวิตช์เดดแมนสำหรับ Motoman YRC1000"
  • ปุ่มหยุดฉุกเฉินติดหรือไม่ตอบสนอง — อุปกรณ์ความปลอดภัยแบบเชื่อมต่อโดยตรงซึ่งจำเป็นต้องตรวจสอบก่อนใช้งาน ขั้นตอนการแก้ไขเบื้องต้นที่เกี่ยวข้อง: ดูบทความของเราเรื่อง "การวิเคราะห์ข้อผิดพลาดของปุ่มหยุดฉุกเฉินบนพานเดนต์ Yaskawa YRC1000"

รหัสแจ้งเตือนเฉพาะสำหรับพานเดนต์การสอนนั้นไม่มีเอกสารอย่างเป็นทางการจาก Yaskawa — ข้อผิดพลาดด้านการสื่อสารหรือการบูตมักปรากฏเป็นข้อความจากฝั่งคอนโทรลเลอร์ YRC1000 หากคอนโทรลเลอร์ของท่านแสดงรหัสข้อผิดพลาด โปรดติดต่อเราพร้อมระบุรหัสที่แสดงอย่างถูกต้องเพื่อการวินิจฉัยที่แม่นยำ

เหตุใดจึงควรเลือกเรา

  • เชี่ยวชาญด้านอะไหล่และวัสดุสิ้นเปลืองสำหรับหุ่นยนต์อุตสาหกรรมยี่ห้อ ABB, FANUC, KUKA และ YASKAWA
  • เราจัดจำหน่ายบทความ JZRCR-APP01-1 ของ Yaskawa อย่างถูกต้อง (พานเดนต์โปรแกรมมาตรฐาน YRC1000 สำหรับ Motoman รุ่น P/N 177716-2) ซึ่งตรงกับหมายเลขที่ระบุในบันทึกของคอนโทรลเลอร์ท่าน
  • เราตรวจสอบรุ่น รีวิชัน และเฟิร์มแวร์ของคอนโทรลเลอร์ YRC1000 ก่อนที่คุณจะสั่งซื้อ เพื่อให้คุณได้รับพานเด้นต์รุ่น YRC1000 ที่ถูกต้อง แทนที่จะเป็นหน่วย DX200 / NX100 / FS100
  • แต่ละตัว teach pendant ผ่านการตรวจสอบและทดสอบการทำงานอย่างละเอียด จากนั้นจึงบรรจุภัณฑ์อย่างพิถีพิถันเพื่อป้องกันหน้าจอ สายเคเบิล และอุปกรณ์ความปลอดภัย พร้อมระบบติดตามสถานะคำสั่งซื้อแบบครบวงจรจากเซี่ยงไฮ้
  • มีบริการสนับสนุนทางเทคนิคสำหรับการติดตั้ง การตรวจสอบความเข้ากันได้ และการแก้ไขปัญหาเบื้องต้น รวมทั้งบริการซ่อมแซมสำหรับ teach pendant ที่เสียหาย
  • ให้บริการแบบเสนอราคาเป็นกรณีไป — กรุณาส่งคำถามของท่านมาพร้อมระบุรุ่นตัวควบคุม เลขที่ลำดับผลิต (serial number) และสภาพที่ต้องการ เพื่อให้เราจัดทำข้อเสนอที่ตรงกับความต้องการของท่าน

ผลิตภัณฑ์ที่เกี่ยวข้อง

สอบถามออนไลน์

หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา

ติดต่อเรา
ได้รับการสนับสนุนโดย

Copyright © SongWei Robotics All Rights Reserved  -  นโยบายความเป็นส่วนตัว
