
| Kondisyon ng produkto | Bagong original o ginamit na original. Pakipagkumpirma sa amin ang kondisyon bago mag-order. |
| Pagpapadala | Nagmumula sa Shanghai, Tsina. Karaniwang lead time para sa pagpapadala ay 3-5 araw ng trabaho matapos ang pagkonperma ng order, sa pamamagitan ng DHL / FedEx / UPS na may secure protective packaging. Ang aktwal na lead time ay nakasalalay sa tiyak na kalagayan at stock status na kinokonperma sa amin. |
| Mga Benepisyo para sa Bumibili |
|
| Lokasyon ng Item | Shanghai, Tsina |
| Pagbabayad | Tinatanggap namin ang PayPal, T/T (bank transfer), at Alibaba Trade Assurance. |

mahigit sa 12,000 na bahagi ang nasa stock, sinubukan bago iship, may tugon sa loob ng 24 na oras
Pagsisiyasat| Numero ng Bahagi | 3HAC029896-001 |
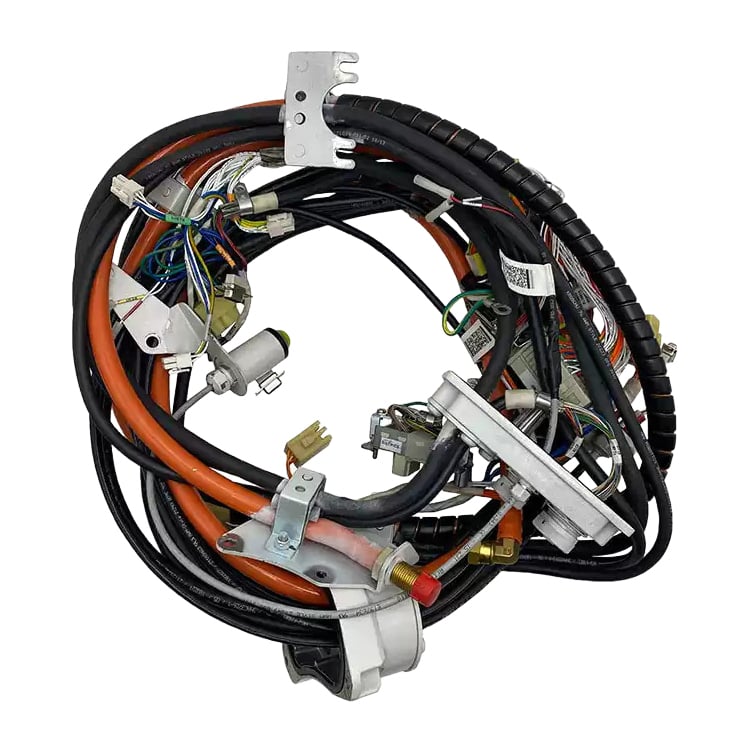
| ABB Catalog Description | Manip. harness ax 1-6 cust |
| Tatak | ABB |
| KATEGORYA | Manipulator harness — kable na pagsasama para sa koneksyon ng customer |
| Definisyon | Ang ABB 3HAC029896-001 ay ang manipulator harness para sa mga axes 1–6 na koneksyon ng customer para sa mga robot na ABB IRB 2600. |
| Robot Family | ABB IRB 2600. Kumpirmahin ang iyong variant at disenyo ng manipulator bago mag-order. |
| Mga Covered na Axis | Axes 1-6 |
| Tungkulin | Dinadala ang mga circuit na koneksyon ng customer — tulad ng mga tool, sensor, valve, at iba pang kagamitan ng customer — sa loob ng gumagalaw na path ng kable ng manipulator, upang manatiling nakakabit ang mga device sa dulo habang gumagalaw ang robot. |
| Papel ng Circuit | Kumpirmamos ang papel ng sirkito para sa inyong yunit bago ito ipadala — ipadala sa amin ang numero ng bahagi at ang makina kung saan ito galing. |
| Dating Numero ng Artikulo | 3HAC030006-004 |
| Disenyo ng Manipulator | Ang opisyal na source para sa bilang ng artikulong ito ay tumutukoy sa disenyo ng manipulator ng IRB 2600 na hindi Type C; ang isang aplikasyon na Type C ay ginagamitan ng hiwalay na napatunayang harness para sa koneksyon. Kumpirmahin ang disenyo ng iyong nakainstalang manipulator bago mag-order. |
| Patakaran sa Pagpili | I-match ang kumpletong numero ng artikulo, ang label sa nakainstalang harness, at ang mga sangay ng customer-signal sa cell schematic. Huwag palitan ang isang harness kung ang konektor na mapa ay hindi maaaring i-reconcile sa iyong wiring. |
| Pag-install | Ruta ng kable ng manipulator (sa istruktura ng robot arm) |
| Net Weight | Ipadala sa amin ang numero ng iyong bahagi — kumpirmamos ang timbang ng pakete ng yunit na ito kasama ang iyong quote. |
| Mga sukat | Ipadala sa amin ang iyong numero ng bahagi — kumpirmahin namin ang mga sukat ng yunit na ito kasama ang iyong quote. |
| Bansa ng Pinagmulan | Nakasaad sa komersyal na bill ng bayad. Ipasend sa amin ang iyong numero ng bahagi at kumpirmado namin ang pinagmulan para sa iyong pagpapadala. |
| Taripang Panlibotan | Klasipikado para sa iyong destinasyon sa quote — ipadala sa amin ang iyong numero ng bahagi at kumpirmado namin ang HS code sa bill ng bayad. |
| Kondisyon | Bagong original o ginamit na original. Pakipagkumpirma sa amin ang kondisyon bago mag-order. |
Ang IRB 2600 ay nagdadala ng sariling lakas at puna para sa bawat axis sa pamamagitan ng pangunahing manipulator harness. Ang kagamitan ng customer—tulad ng mga gripper, sensor, valve, at tooling—ay nangangailangan ng sariling mga conductor, at ang mga conductor na ito ay kailangang makapalakpak kasama ang bisig sa bawat axis. Iniroroute ng ABB ang mga ito sa pamamagitan ng hiwalay na customer-connection harness na sumasaklaw sa mga axis 1–6, kaya nananatiling nakakabit ang mga kagamitan sa dulo habang gumagalaw, at maaaring pansinin nang hiwalay ang wiring ng customer mula sa pangunahing robot loom.
Ang pagkakaiba nito ang eksaktong dahilan kung bakit ang bahaging ito ay partikular sa konpigurasyon imbes na makikilala sa pamamagitan ng paningin. Maaaring magmukhang pareho ang dalawang bisig ng IRB 2600 ngunit may iba’t ibang customer branch pa rin, dahil ang tool, sensor, o valve na pinapagana ng isang partikular na branch ay tinutukoy ng cell schematic, hindi ng panlabas na anyo ng kable. Ang connector map at ang nakalagay na label ang nagdedesisyon ng tamang bahagi. Dahil dito, ang 3HAC029896-001 ay isang kumpirmadong spare part na tumutugma: binibigyang-katwiran ito batay sa numero ng artikulo, disenyo ng manipulator, at layout ng customer branch, at pinalalitan ito nang tulad ng orihinal upang ibalik ang umiiral na cell nang walang kailangang muling i-wire.
Ang mga alarm code para sa yunit na ito ay nakikita sa controller display. Ipasa sa amin ang fault code at kumpirmamos ang diagnosis at ang tugmang spare part.
Kung mayroon kang anumang mga mungkahi, mangyaring makipag-ugnayan sa amin
Makipag-ugnayan sa Amin

Copyright © SongWei Robotics All Rights Reserved - PATAKARAN SA PAGKAPRIBADO