
| Ürün Durumu | Yeni orijinal veya kullanılmış orijinal (A sınıfı). Lütfen sipariş vermeden önce durumu bizimle onaylayın. |
| Kargo Bilgisi | DHL, FedEx ve UPS ile dünya çapında kargo — 3-5 iş günü çoğu varış noktasına. Koruyucu film ve güçlendirilmiş kartonla paketlenir. |
| Alıcı Avantajları |
|
| Ürünün Konumu | Şangay, Çin'den gönderilir. Teslim süresi, sorunuzla birlikte onaylanır. |
| Ödeme Bilgileri | PayPal, T/T ve Alibaba Ticaret Güvencesi kabul edilir. Teklif için sorunuzu gönderin. |

stokta 12.000+ parça, gönderimden önce test edilmiştir, 24 saat içinde yanıt verilir
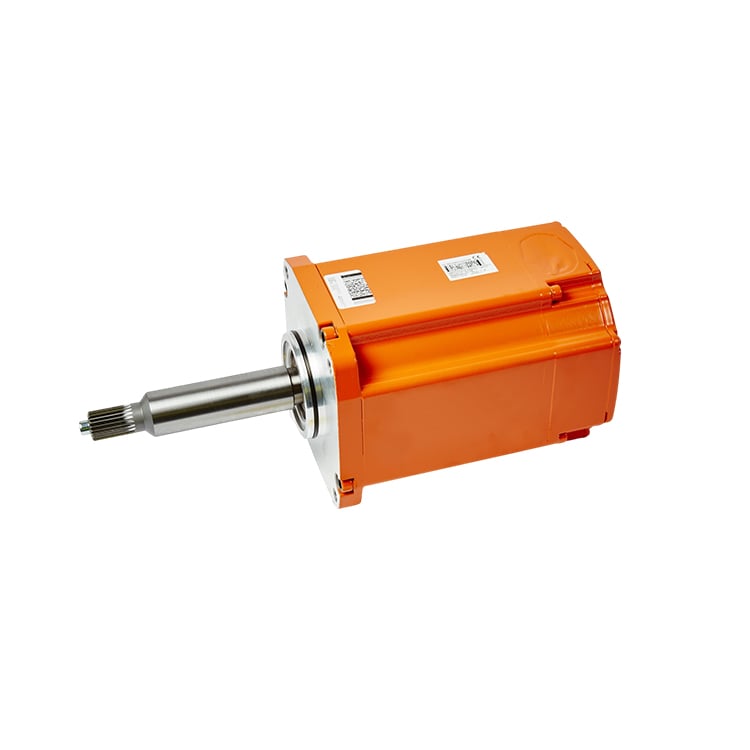
Sorgu| KATEGORİ | Endüstriyel robot servo motoru — önceden monte edilmiş dişli ile donatılmış eksen motoru |
| Marka | ABB |
| İşlev | ABB IRB 6600 robotlarının eksen 2’sini (alt kol eğimini) döndürür. Ağır yükler altında tork sağlama ve kapalı çevrimli konum kontrolü için IRC5 denetleyici ve eksen-2 sürücü ünitesiyle birlikte çalışır. |
| Tanımlama | Pinyon, motor miline önceden monte edilmiş şekilde teslim edilen ABB orijinal ekipman üreticisi (OEM) eksen-2 servo motorudur. Daha eski eksen-2 motoru 3HAC021030-001’in yerini alan yeni nesil parça numarasıdır ve pinyon montajı 3HAC020131-001 ile aynı motor gövdesi 3HAC020208-001’i paylaşır. |
| Seri Uyumluluğu | ABB IRB 6600 endüstriyel robotları, eksen 2. Ayrıca bir dağıtım şirketi tarafından IRB 6650 Tip B ve IRB 6650S serileri için de belirtilmiştir — lütfen sipariş vermeden önce tam robot modelini ve ekseni doğrulayınız. |
| Ekseni | Eksen 2 (alt kol eğimi) |
| PINION | Eksen-2 dişli kutusuyla fabrikada önceden eşleştirilmiş ve monte edilmiştir. Pinyon montajı parça numarası 3HAC020131-001. |
| Değiştirilen Ürün Kimliği (ESKİ) | 3HAC021030-001 |
| Motor Gövdesi Parça Numarası | 3HAC020208-001 |
| Ayrıntılı Elektriksel / Mekanik Parametreler | Robot seri numaranızı ve denetleyici sürümünüzü gönderin; biriminiz için uyumlu veri sayfasını sağlayacağız. Lütfen robot seri numaranızı ve RobotWare sürümünüzü içeren sorunuzu gönderin; size uyumlu veri sayfasını sağlayacağız. |
Eksen-2 motoru, sürücü ünitesinden gelen elektrik enerjisini robotun alt kolunun kontrollü dönmesine dönüştürür. Entegre pinyon, eksen-2 dişli kutusuyla doğrudan kavrama yaparak torku alt kola ileterek, dahili resolver/kodlayıcı ise IRC5 kontrolörüne rotorun tam konumunu geri bildirir. IRB 6600’de eksen 2, kaldırma hareketleri sırasında robotun dikey yükünün büyük kısmını taşır; bu nedenle motor ve pinyon, geri tepme miktarını tolerans sınırları içinde tutmak ve yüklü durumlarda tekrarlanabilir konumlandırmayı sağlamak amacıyla fabrikada eşleştirilmiştir.
Adım adım kök neden analizi prosedürü ve değiştirme iş akışı için, örneğin "ABB IRB 6600 Eksen 2 Motor Arıza Giderme Kılavuzu" gibi bir saha makalesi yayımlamanızı ve buraya bağlantı vermenizi öneririz. Bağlantı, makale yayımlandıktan sonra eklenebilir.
Herhangi bir öneriye sahipseniz lütfen bizimle iletişime geçin
BİZİMLE İLETİŞİME GEÇİN

Copyright © SongWei Robotics All Rights Reserved - Gizlilik Politikası