Barcha toifalar

ABB Robot Qismlari
KUKA robot qismlari
FANUC Robot Qismlari
YASKAWA Robot Qismlari

Barcha kichik toifalar

ABB Robot Qismlari
KUKA robot qismlari
FANUC Robot Qismlari
YASKAWA Robot Qismlari

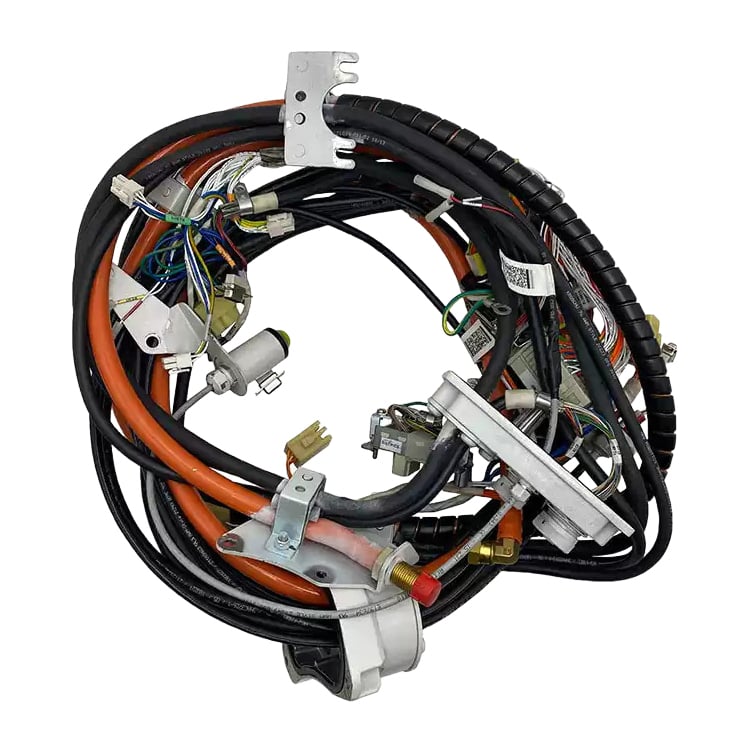
ABB 3HAC029896-001 Manipulyator tarmog’i (o’qlar 1–6) IRB 2600 uchun

Mahsulot holati Yangi original yoki ishlatilgan original. Buyurtma berishdan oldin holatni biz bilan tasdiqlang.
Yetkazib berish Shangxay, Xitoydan yetkazib beriladi. Odatdagi yetkazib berish muddati 3–5 ish kunida buyurtma tasdiqlanganidan keyin DHL / FedEx / UPS orqali xavfsiz himoya qilinadigan qadoqlashda amalga oshiriladi. Haqiqiy yetkazib berish muddati biz bilan tasdiqlangan aniq holat va zaxira holatiga qarab o'zgaradi.
Xaridor afzalliklari
  • Asli ABB 3HAC029896-001 manipulyator tarmog’i ABB IRB 2600 robotlari uchun — ABB katalog tavsifi: Manip. tarmog’i o’qlar 1–6 uchun.
  • Manipulyator o’qlari 1–6 ni qamrab oluvchi mijoz ulanish kabeli yig’indisi, robotning harakatlanuvchi kabel yo’nalishi orqali mijoz tizimlarini (asboblar, sensorlar, ventillar) o’tkazadi.
  • Mijoz tarmog'i roli, asosiy robot o'qlari uchun mo'ljallangan simlar to'plami emas: faqatgina ulagich mos kelishi to'g'ri konfiguratsiya ekanligini tasdiqlamaydi, shuning uchun biz taklif berishdan oldin sizning IRB 2600 manipulyator dizayningiz va mijoz signallari tarmoqlarini tasdiqlaymiz.
  • Oldingi maqola raqami 3HAC030006-004 ga havola qilingan — har ikkala raqamdan birini yuboring, biz moslikni tasdiqlaymiz.
  • Har bir birligi jo'natilishdan oldin tekshiriladi, Xitoyning Shangxay shahridan xavfsiz eksport qadoqlash va to'liq buyurtma kuzatuv bilan yetkazib beriladi.
Narsa joylashuvi Xitoy, Shanghai
To‘lov Biz PayPal, T/T (bank orqali o'tkazma) va Alibaba Savdo Kafolati to'lovlarni qabul qilamiz.
  • TA’RIF
Qismingizni topa olmayapsizmi?

12 000 dan ortiq qismlar omborda, yetkazib berishdan oldin sinovdan o'tkazilgan, 24 soat ichida javob

So'rov

ABB robotlar uchun 1–6 o’qlarga mo’ljallangan mijoz ulanishli manipulyator harnessi

Xususiyatlar

Detal raqami 3HAC029896-001
ABB katalog tavsifi Manip. harness ax 1-6 cust
Brend ABB
TOIFASI Manipulyator harness — mijoz ulanishli kabel yig’indisi
Ta'rif ABB 3HAC029896-001 — bu ABB IRB 2600 robotlari uchun 1–6 o’qlarga mo’ljallangan mijoz ulanishli manipulyator harnessi.
Robot oilasi ABB IRB 2600. Buyurtma berishdan oldin manipulyator variantingiz va dizayningizni tasdiqlang.
Qamrab olingan o’qlar O’qlar 1-6
Funktsiya Ushbu kabel yig’indisi mijoz ulanishli tarmoqlarni — asbob-uskunalar, sensorlar, klapanlar va boshqa mijoz jihozlarni — manipulyatorning harakatlanuvchi kabel yo’nalishi orqali o’tkazadi; shu tufayli robot harakatlanayotganda ham oxirgi effektor qurilmalari ulanib turadi.
Aylanma roli Biz sizning qurilmangiz uchun tarmoq rolini yetkazib berishdan oldin tasdiqlaymiz — bizga detallar raqamini va uning olingan apparatini yuboring.
Oldingi artikul raqami 3HAC030006-004
Manipulyator dizayni Ushbu maqola raqami uchun e'lon qilingan manba IRB 2600 manipulyatorning Type C bo'lmagan dizaynini (IRB 2600) ko'rsatadi; Type C ilovasi alohida tasdiqlangan ulanish tizimi bilan ta'minlanadi. Buyurtma berishdan oldin o'rnatilgan manipulyator dizayningizni tasdiqlang.
Tanlash qoidasi To'liq maqola raqamini, o'rnatilgan tizim etiketini va mijoz signallari shoxlarini hujayra sxemasi bilan moslashtiring. Ulanish xaritasi sizning simlashingiz bilan mos kelmaydigan tizimni almashtirmang.
O'rnatish Manipulyator kabel yo'nalishi (robot qo'li tuzilmasida)
Sof og'irligi Bizga qism raqamingizni yuboring — sizning taklifingiz bilan birga ushbu qurilmaning qadoqlash vaznini tasdiqlaymiz.
O'lchamlar O'z qism raqamingizni yuboring — biz ushbu qurilmaning o'lchamlarini sizning taklifingiz bilan tasdiqlaymiz.
Manba mamlakati Tijorat fakturasida ko'rsatilgan. Bizga detallar raqamingizni yuboring, shunda sizning jo'natmangizning kelib chiqish joyini tasdiqlaymiz.
Bojxona tariflari Sizning manzilingiz uchun taklifda tasniflangan — bizga detallar raqamingizni yuboring, shunda fakturadagi HS kodi haqida tasdiqlaymiz.
Holatda saqlanib turishi kerak Yangi original yoki ishlatilgan original. Buyurtma berishdan oldin holatni biz bilan tasdiqlang.

Sanoat qo'llanilishi

  • Gripperlar, payvand vositalari, sensorlar va ventillar to'plamlari robot orqali ulanadigan va butun harakat doirasida ulanib turishlari kerak bo'lgan IRB 2600 hujayralari.
  • Asbob tomonidagi mijoz signallari tashqi ortda tortiladigan kabel o'rniga manipulyator bo'ylab uzatiladigan mashina qo'llash va materialni boshqarish stansiyalari.
  • Mijoz signali tarmog'ining egilish, sirpanish yoki ulagichning ifloslanishi tufayli shikastlanishini almashtirish, asosiy robot kabel to'plamiga aralashmasdan.
  • Mavjud mijoz tarmog'i joylashuvi aniq takrorlanishi kerak bo'lgan hujayralarga qayta jihozlash va simlarni yangilash.
  • Joyga bog'liq signallarning uzilishida nuqsonni aniqlash, bu yerda vosita yoki sensor signali takrorlanadigan robot pozitsiyasida yo'qoladi.

Dizayn maqsadi

IRB 2600 robot o'z o'qlari uchun quvvat va fikr-mulohaza signallarini asosiy manipulyator tarmog'i orqali o'tkazadi. Mijoz uskunalari — paxtalar, sensorlar, klapanlar, vositalar — o'z o'tkazgichlariga ega bo'lishi kerak, va bu o'tkazgichlar har bir o'qda qo'l qismini egilishiga mos kelishi kerak. ABB ularni 1–6-o'qlarni qamrab olgan alohida mijoz ulagich tarmog'i orqali o'tkazadi, shu sababli oxirgi effektor uskunalari harakatda ulanib turadi va mijoz simlari asosiy robot tarmog'idan mustaqil ravishda texnik xizmat ko'rsatilishi mumkin.

Shu ajratish aynan shuning uchun bu qism konfiguratsiyaga mos keladi va uni ko'rinadigan belgilar orqali aniqlab bo'lmaydi. Ikki ta IRB 2600 qo'l bir xil ko'rinishga ega bo'lishi mumkin, lekin turli mijoz tarmoqlarini o'tkazishi mumkin, chunki ma'lum bir tarmoq qaysi asbob, sensor yoki ventilni xizmat qilishini hujjatdagi sxematik chizmada, kabelning tashqi ko'rinishida emas, belgilaydi. Ulash xaritasi va o'rnatilgan etiket to'g'ri qismni aniqlaydi. Shu sababli 3HAC029896-001 tasdiqlangan mos keladigan ehtiyot qism hisoblanadi: u artikul raqami, manipulyator dizayni va mijoz tarmog'i joylashuvi bo'yicha tekshirilgan va mavjud hujayrani qayta ulamay, uning o'rniga aniq shunday qism bilan almashtiriladi.

Xavfsizlik va boshqarish bo'yicha qaydnomalar
  • Energiyani izolyatsiya qilish: manipulyatorni ochish yoki kabel to'plamining qisqichlarini bo'shatishdan oldin robot quvvatini uzib, bloklang.
  • Olib tashlashdan oldin yozib oling: har bir mijoz tarmog'ini mashina sxemasidan aniqlang, so'ngra har bir ulagichni etiketlang va eski kabel to'plamini olib tashlashdan oldin uning yo'nalishini, qisqichlarning o'rni va egilish radiuslarini fotosuratga oling.
  • Zanjirlarni aralashtirmang: mijoz bilan ulanish tizimi simlar to'plamini asosiy robot o'qlari simlar to'plamidan ajratib saqlang — ular turli elektr zanjirlariga xizmat qiladi va mexanik jihatdan mos keladigan simlar to'plami elektr jihatdan to'g'ri bo'lmasligi mumkin.
  • Manipulyator dizaynini tasdiqlang: iRB 2600 manipulyator dizaynini buyurtma berishdan oldin tekshiring. C turdagi dastur alohida tasdiqlangan ulanish simlar to'plami bilan ta'minlanadi.
  • Asl marshrutni tiklang: butun harakat doirasida hujjatda ko'rsatilgan egilish radiusini, bo'shliqni va qisqichlarning o'rnatilish joylarini saqlang; siqilgan yoki qayta yo'naltirilgan kabel kuchlanish va signallarga shovqin kiritadi.
  • Qabul qilish: har bir mijoz signali uchun xavfsiz izolyatsiya qilingan holda uning qurilmasida tekshirishni amalga oshiring, so'ngra robotni ishga qo'yishdan oldin butun harakat doirasida signallarning xatti-harakatini sinab ko'ring.
  • Kvalifitsirovанные xodimlar: o'rnatish va ishga qo'yishni IRB 2600 simlar tizimi va sizning hujayra sxemangiz haqida ma'lumotga ega mutaxassislarning bajarishi kerak.

Odatdagi nosozliklar usullari

  • Yuqori siklli ishlashda takrorlanuvchi egilish natijasida izolyatsiya charchashi yoki qopqoqning troshishi.
  • Soyutgich, namlik yoki yuvish natijasida ulagichning oksidlanishi yoki simlarning korroziyasi.
  • Simlar to'plami qisqichlar, manipulyator tuzilmasi yoki asosiy simlar to'plami bilan ishqalanadigan joylarda yeyilish.
  • Takrorlanadigan robot pozitsiyasida — odatda egilish nuqtasi, qisqich yoki ekranlash muammosi — mijoz signali uzilishi.
  • Noto'g'ri tarmoq almashtirilishi: ulagichlar bir-biriga o'xshaganligi sababli asosiy tarmoq yoki mos kelmaydigan mijoz tarmog'i o'rnatilgan.
  • Sikl harakati davomida kuchlanish, ekranlash shikastlanishi yoki signallarga shovqin keltiruvchi siqilgan yoki noto'g'ri yo'naltirilgan sim.

Ushbu qurilma uchun ogohlantirish kodlari boshqaruv panelida ko'rsatiladi. Xatolik kodini yuboring, biz tashxisni va mos zaxira qismlarini tasdiqlaymiz.

Nima uchun bizni tanlash kerak

  • ABB, FANUC, KUKA va YASKAWA brendli sanoat robotlari uchun ehtiyot qismlarga ixtisoslashgan.
  • So'rovnomaga qo'yishdan oldin moslikni tasdiqlash: biz sizning IRB 2600 manipulyator dizayningizni, o'rnatilgan tarmoq etiketkasini va mijoz signali tarmoqlarini tekshiramiz, shunda siz vizual jihatdan o'xshash emas, balki to'g'ri montajni olasiz.
  • Avvalgi mahsulotga havola: 3HAC030006-004 raqami bilan ham ro'yxatga olingan — istalgan raqamni yuboring, biz moslikni tasdiqlaymiz.
  • Har bir birligini jo'natishdan oldin tekshiriladi; so'rov bo'lsa, fotosuratlar yoki etiket tafsilotlari taqdim etiladi.
  • So'rovnomaga asoslangan xizmat — mos taklif berish uchun robot variantingiz va mavjud tarmoq belgisini so'rovnomaga jo'nating.

Bog'liq mahsulotlar

Onlayn so'rov

Agar sizda takliflar bo'lsa, iltimos, biz bilan bog'laning

Biz bilan aloqa qiling
Uni qo'llab-quvvatlaydi

Copyright © SongWei Robotics All Rights Reserved  -  MAXFIYLIK SIYOSATI
