جميع الفئات

قطع روبوتات ABB
قطع غيار روبوتات KUKA
قطع روبوت فانوك
أجزاء روبوت ياسكاوا

جميع الفئات الفرعية

قطع روبوتات ABB
قطع غيار روبوتات KUKA
قطع روبوت فانوك
أجزاء روبوت ياسكاوا

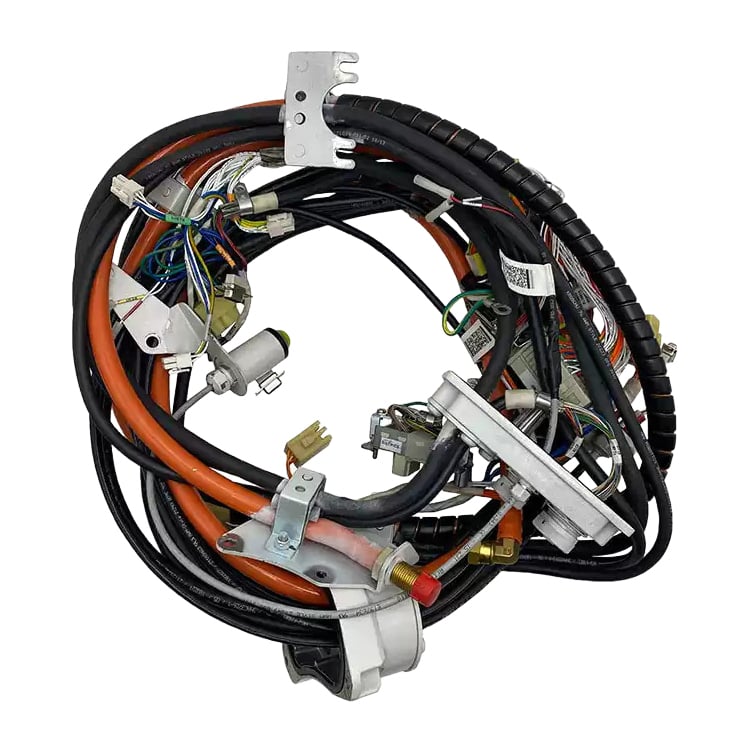
كابل توصيل الذراع المتحركة ABB 3HAC029896-001 للمحور ١–٦ حسب الطلب لروبوت IRB 2600

حالة المنتج جديد أصلي أو مستعمل أصلي. يُرجى التأكّد من الحالة معنا قبل الطلب.
الشحن الشحن من شنغهاي، الصين. مدة التسليم النموذجية هي 3-5 أيام عمل بعد تأكيد الطلب، عبر شركات دي إتش إل أو فيديكس أو يو بي إس، مع تغليف وقائي آمن. وتعتمد المدة الفعلية للتسليم على الحالة المحددة والتوفر في المخزون، اللتين يتم التأكيد عليهما معنا.
فوائد المشتري
  • كابل أصلي لذراع التحكم ABB 3HAC029896-001 لروبوتات ABB IRB 2600 — الوصف من كتالوج ABB: كابل ذراع التحكم للمحور ١–٦ حسب الطلب
  • مجموعة كابلات توصيل للعميل تغطي المحاور ١–٦ للذراع المتحركة، وتنقل دوائر العميل (الأدوات، وأجهزة الاستشعار، والصمامات) عبر مسار الكابلات المتحركة في الروبوت.
  • دور الدائرة الخاصة بالعميل، وليس حزمة محاور الروبوت الأساسية: إن ملاءمة الموصل وحدها لا تثبت صحة التكوين، ولذلك نؤكد تصميم مناورة IRB 2600 الخاصة بك وأفرع إشارات العميل قبل إصدار الاقتباس.
  • مرجع متقاطع مع رقم المقالة السابق 3HAC030006-004 — أرسل أيًّا من الرقمين وسنؤكد التطابق.
  • يتم فحص كل وحدة قبل الشحن، مع تغليف تصدير آمن وتتبع كامل للطلب من شنغهاي.
موقع القطعة شنغهاي، الصين
طريقة الدفع نقبل الدفع عبر باي بال، والتحويل البنكي (T/T)، وضمان التجارة من علي بابا.
  • الوصف
لا يمكن العثور على قطعتك؟

أكثر من ١٢٠٠٠ قطعة متوفرة في المخزون، ومُختبرة قبل الشحن، وردة خلال ٢٤ ساعة

استفسار

حزمة تحكّم للتوصيل من العميل للمحاور ١–٦ في روبوتات ABB

المواصفات

رقم الجزء 3HAC029896-001
الوصف المُدرج في كتالوج ABB حزمة تحكّم للمحور ١–٦ حسب الطلب
العلامة التجارية إيه بي بي
الفئة حزمة تحكّم — مجموعة كابلات لتوصيل العميل
تعريف ABB 3HAC029896-001 هي حزمة تحكّم للمحور ١–٦ لتوصيل العميل المخصصة لروبوتات ABB IRB 2600.
عائلة الروبوتات روبوت ABB IRB 2600. يُرجى التأكّد من نوع وتصميم وحدة التحكّم الخاصة بك قبل الطلب.
المحاور المشمولة المحور ١ إلى ٦
الوظيفة تنقل دوائر توصيل العميل — مثل الأدوات والمستشعرات والصمامات والمعدات الأخرى المقدمة من العميل — عبر مسار الكابل المتحرك في وحدة التحكّم، مما يضمن بقاء أجهزة الطرف النهائي متصلةً كهربائيًّا أثناء حركة الروبوت.
دور الدائرة نؤكد لك دور الدائرة الكهربائية لوحدتك قبل التوريد — أرسل إلينا رقم القطعة والجهاز الذي أُخذت منه.
الرقم السابق للمقالة 3HAC030006-004
تصميم الذراع المتحركة يُشار في مصادر التوريد المنشورة لهذا الرقم المقالِي إلى تصميم ذراع التحكم غير من النوع جي (C) IRB 2600؛ أما التطبيقات من النوع جي (C) فتتطلب حزمة اتصال منفصلة تم التحقق من صحتها. يُرجى التأكّد من تصميم ذراع التحكم المركّبة لديك قبل الطلب.
قاعدة الاختيار قارن الرقم المقالِي الكامل، والملصق الموجود على حزمة الكابلات المركّبة، وأفرع إشارات العميل مع المخطط التخطيطي للخلية. ولا تستخدم أي حزمة كابلات لا يمكن توافق خريطة موصلاتها مع توصيلاتك الكهربائية.
التركيب مسار كابل ذراع التحكم (على هيكل الذراع الروبوتية)
الوزن الصافي أرسل إلينا رقم قطعتك — ونؤكد لك وزن التغليف لهذه الوحدة مع عرض السعر الخاص بك.
الأبعاد أرسل إلينا رقم القطعة — وسنؤكد أبعاد هذه الوحدة مع عرض السعر الخاص بك.
بلد المنشأ مذكور في الفاتورة التجارية. أرسل إلينا رقم قطعتك وسنؤكد لك منشأ الشحنة.
تعريفة الجمارك مصنّف حسب وجهتك عند تقديم العرض — أرسل إلينا رقم قطعتك وسنؤكد لك رمز النظام المنسق (HS) الظاهر في الفاتورة.
الحالة جديد أصلي أو مستعمل أصلي. يُرجى التأكّد من الحالة معنا قبل الطلب.

التطبيقات الصناعية

  • خلايا IRB 2600 التي تتصل فيها ماسكات الإمساك، وأدوات اللحام، وأجهزة الاستشعار، ووحدات الصمامات عبر الروبوت ويجب أن تظل متصلة طوال مدى الحركة الكامل.
  • محطات التعامل مع الآلات ونقل المواد، حيث تمر إشارات العميل من جانب الأداة على طول ذراع التحكم بدلًا من المرور عبر كابل خارجي متدلٍ.
  • استبدال حزمة إشارات العميل التالفة بسبب الانثناء أو الاحتكاك أو تلوث الموصل، دون الإخلال بمجموعة كابلات الروبوت الأساسية.
  • تحديث الخلايا وإعادة توصيل الأسلاك في الحالات التي يجب فيها إعادة إنتاج تخطيط فرع العميل الحالي بدقة تامة.
  • عزل العطل في حالات فقدان الإشارة المرتبطة بالموضع، حيث تنقطع إشارة أداة أو مستشعر عند اتخاذ الروبوت وضعاً معيناً بشكل متكرر.

غرض التصميم

يحمل روبوت IRB 2600 طاقة محوراته وبيانات التغذية الراجعة الخاصة به عبر حزمة المحرك الأساسية. أما معدات العميل — مثل الماسكات والمستشعرات والصمامات والأدوات — فهي بحاجة إلى موصلات خاصة بها، وهذه الموصلات يجب أن تنثني مع الذراع خلال كل محور. وتقوم شركة ABB بتوجيه هذه الموصلات عبر حزمة اتصال منفصلة مخصصة للعميل تغطي المحاور من ١ إلى ٦، مما يسمح باستمرار توصيل معدات نهاية الذراع أثناء الحركة، ويتيح صيانة توصيلات العميل بشكل مستقل عن مجموعة كابلات الروبوت الأساسية.

هذا الفصل هو بالضبط السبب في أن هذه القطعة مُخصصة حسب التكوين وليس وفق المظهر البصري. فقد تبدو ذراعا الروبوت IRB 2600 متطابقتين تمامًا رغم احتوائهما على فروع زبونة مختلفة، لأن الأداة أو المستشعر أو الصمام الذي تخدمه فرعة معينة يحددها مخطط الخلية وليس المظهر الخارجي للكابل. وتحدد خريطة الموصلات والملصق المركّب الجزء الصحيح. وبذلك فإن القطعة 3HAC029896-001 هي قطعة غيار مؤكدة التوافق: فهي مُحقَّقة مقابل رقم المقالة وتصميم الذراع وترتيب فروع الزبونة، وتُستبدَل نظيرًا لنظيرها لاستعادة خلية قائمة دون الحاجة إلى إعادة توصيل الأسلاك.

ملاحظات السلامة والتعامل
  • عزل الطاقة: افصل طاقة الروبوت واقفلها قبل فتح الذراع أو تحرير مشابك الحزمة الكهربائية.
  • التسجيل قبل الإزالة: حدد كل فرع من فروع الزبونة وفق مخطط الجهاز، ثم وصِف كل موصل بلصق ملصق عليه وصوِّر مسار التوصيل ومواقع المشابك ونصف قطر الانحناء قبل إزالة الحزمة القديمة.
  • لا تخلط بين الدوائر: احتفظ بهذا التوصيل الخاص بالاتصال بالعميل منفصلًا عن توصيل المحاور الأساسية للروبوت — فهما يخدمان دائرتين مختلفتين، وقد لا يكون التوصيل الذي يناسب ميكانيكيًّا هو الأنسب كهربائيًّا.
  • أكد تصميم الذراع المتحركة: تحقق من تصميم ذراعك المتحركة IRB 2600 قبل الطلب. وتُخدَم التطبيقات من النوع جيم بواسطة توصيل منفصل تم التحقق من صحته.
  • أعد المسار الأصلي: احفظ نصف قطر الانحناء الموثَّق والمسافات الآمنة ومواقع المشابك عبر مدى الحركة الكامل؛ فالكابل المضغوط أو المعاد توجيهه يتسبب في توتر وتشويش إشاري.
  • معايير القبول: تحقق من كل إشارة خاصة بالعميل عند جهازها باستخدام معدات معزولة بأمان، ثم اختبر سلوك الإشارة عبر مدى الحركة الكامل قبل إعادة الروبوت إلى التشغيل الإنتاجي.
  • العاملون المؤهلون: يجب أن تتم عمليات التركيب والتشغيل من قِبل أفرادٍ على دراية بتوصيلات IRB 2600 والمخطط التفصيلي لخلية العمل الخاصة بك.

أنماط الفشل الشائعة

  • إجهاد العزل أو تشقُّق الغلاف الناتج عن الانثناء المتكرِّر في ظروف التشغيل عالية الدورات.
  • تأكسد الموصلات أو تآكل الأطراف الناتج عن تسرب سائل التبريد أو الرطوبة أو عمليات الغسل الصناعي.
  • الاحتكاك الناتج عن احتكاك الحزمة الكابلية بالمشابك أو هيكل الذراع المتحركة أو حزمة التوصيل الأساسية.
  • فقدان إشارة العميل بشكل متقطع يتبع موضع الروبوت القابل للتكرار — وعادةً ما يكون ذلك بسبب نقطة مرونة أو مشبك أو مشكلة في التغليف الواقي.
  • استبدال غير صحيح للحزمة: تركيب حزمة أساسية أو فرع عميل غير متطابق لأن الموصلات بدت متشابهة.
  • كابل مضغوط أو مُوجَّه بشكل خاطئ يؤدي إلى توتر أو تلف في الغلاف الواقي أو تشويش في الإشارة أثناء الحركة على المحاور.

تظهر رموز الإنذار الخاصة بهذه الوحدة على شاشة وحدة التحكم. أرسل إلينا رمز العطل وسنؤكد لك التشخيص والقطعة البديلة المناسبة.

لماذا تختارنا

  • متخصِّصون في قطع غيار الروبوتات الصناعية لعلامات ABB وFANUC وKUKA وYASKAWA.
  • تأكيد التركيب قبل إصدار الاقتباس: نتحقق من تصميم ذراع الروبوت IRB 2600، والملصق الموجود على الحزمة المركَّبة، والفروع الخاصة بإشارات العميل، لضمان استلامك التجميع الصحيح وليس مجرد تجميع يشبهه شكليًّا.
  • مرجع متقاطع مع منتج سابق: يُدرَج أيضًا تحت الرقم 3HAC030006-004 — أرسل أيًّا من الرقمين ونؤكد لك التطابق.
  • يتم فحص كل وحدة قبل الشحن، ويمكن توفير صور أو تفاصيل الملصق عند الطلب.
  • خدمة قائمة على الاقتباس — أرسل استفسارك مع نوع الروبوت والرقم المطبوع على حزمتك الحالية للحصول على عرضٍ مطابقٍ تمامًا.

المنتجات ذات الصلة

استفسار عبر الإنترنت

إذا كانت لديك أي اقتراحات، يُرجى الاتصال بنا

اتصل بنا
يُدعم من قِبل

Copyright © SongWei Robotics All Rights Reserved  -  سياسة الخصوصية
