Усе катэгорыі

Часткі Робата ABB
Часткі Робата KUKA
Часткі Робата FANUC
Дэталі Робата YASKAWA

Усе малыя катэгорыі

Часткі Робата ABB
Часткі Робата KUKA
Часткі Робата FANUC
Дэталі Робата YASKAWA

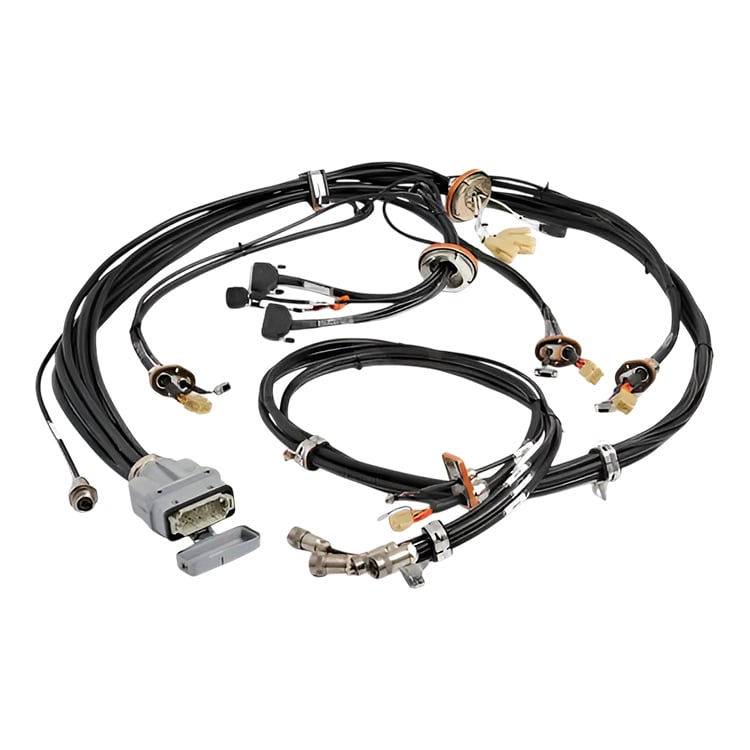
ABB 3HAC8009-1 Зборка гнучкага кабеля маніпулятара (адзінка робатычнага кабеля)

Стан прадукту Новы арыгінал або патрыманы арыгінал. Калі ласка, удакладніце стан у нас перад замовай.
Дастаўка Дастаўка з Шанхая, Кітай. Тэрмін дастаўкі: 3-5 рабочых дзён пасля пацверджання заказу. Міжнародная дастаўка праз DHL / FedEx / UPS у бяспечнай упакоўцы.
Перавагі пакупніка
  • Арыгінальны кабельны ўзел маніпулятара ABB 3HAC8009-1 (кабельная адзінка робата) для робатаў ABB.
  • Перааджае сілавыя і сігнальныя правады праз маніпулятар робата; падцвердзіце мадэль робата і рэвізію кабельнага ўзла перад падлікам кошту.
  • Устаноўка пацверджана спісам вашых запасных частак або кіраўніцтвам па тэхнічным абслугоўванні перад падлікам кошту — кабельныя ўзлы ABB залежаць ад рэвізіі.
  • Пастаўляецца ў новым арыгінальным або выкарыстаным арыгінальным стане; стан пацвярджаецца з вамі перад замовай.
  • Пастаўка на аснове прапановы без гарантый наяўнасці на складзе або тэрмінаў адпраўкі.
Месцазнаходжанне элемента Адпраўляецца з Шанхая, Кітай.
Аплата Аплата праз PayPal / T/T / Alibaba Trade Assurance.
  • Апісанне
Не можаце знайсці свой дэталь?

больш за 12 000 дэталей у наяўнасці, правераныя перад адпраўкай, адказ у працягу 24 гадзін

ЗАПЫТ

Zborščyka šnura manipuliatora dla robataŭ ABB

Спецыфікацыі

Катэгорыя Zborščyka šnura manipuliatora robata ABB / kabielny blok
Брэнд ABB
Назва прадукту Zborščyka šnura manipuliatora (kabielny blok robata)
Нумар часткі 3HAC8009-1
Функцыя Pieradaje śilavyy i syhnalny kabiel праз manipuliator robata ŭ vyglydzie vyznačanaj kabielnaj zborščyki, uparadkoŭvaje ŭnutrannee prakladka kabieliaŭ i zmenshaje mechaniczny navuk pad čas ruchu.
Азначэнне ABB 3HAC8009-1 — zborščyka šnura manipuliatora (kabielny blok robata) dla robataŭ ABB, jany vykarystoŭvajucca dla prakladki śilavych i syhnalnych liniy ŭseredzini manipuliatora.
Серыя / Сумяшчальнасць Dakładnaja model robata i revizija šnura nie paznačanyja ŭ katalohu ABB dla hetaha artykula. Perad zakazam paćvierdzicie model svajho robata i reviziju šnura ŭ spiske zapasných častsiŭ ci ŭ rukawodstvie pa abslužvanni — hetaja zborščyka zviazana z kankretnaj revizijaj.
Чыстая ваза 8,94 kg (kataloh zapasných častsiŭ ABB)
Таможны тарыфны нумар 85444290
Typ detali Новы / арыгінальны — стан пацверджаны з вамі перад замовай.
Dakladnyya technichnyya parametry Мадэль робата, фізічныя памеры і электрычныя характарыстыкі гэтага артыкула не публікуюцца. Перад замовай пацвердзіце дакладную мадэль робата, рэвізію кабеля і схему злучэнняў з каталога запасных частак / кіраўніка па тэхнічным абслугоўванні. Вага і мітні тарыф узяты з каталога запасных частак ABB.

Прамысловыя прыменения

  • Падае электразабеспячэнне і сігнальныя правады ўнутры маніпулятара прамысловых робатаў ABB у выглядзе вызначанай кабельнай зборкі.
  • Арганізуе рух унутраных правадоў і змяншае механічнае напружанне пры паўтаральных рухах робата.
  • Замена ў ходзе абслугоўвання зношанага, абразіўшагася ці пашкоджанага кабеля маніпулятара.
  • Выкарыстоўваецца ў вытворчых ячэйках, дзе кабелі маніпулятара перыядычна правяраюцца і замяняюцца ў рамках прафілактычнага абслугоўвання.

Мэта распрацоўкі

Robot-maniuliator zmiestshit mnoha siłavyya i syhnalnyya liniyi, jakija musiać zghinatsia tysiachi raz pa kozhdamu vasi. Kali by prakladzitsia kazhdy pravodnik asabalna, to utvarylasia by zharstka i padlezhnaja pashkodzieniu pletenka. ABB zbiyra eti liniyi u adnu vypradzianuju zbirochnuju adzinitsu, kab kabli rukhalisia yak upravliajmy paket — ahto abaraniae pravodniky ad azdzyrannia i padtrymoŭvaie uparadkavanaje prakladzinnia kabliaŭ u vnutryshniastsi maniuliatora, a nie ich biazladny kluč.

Paskolku zbirochnaja adzinitsa — heto vypradziany zapasny element, pryznachany dlia kankretnaj modeli robota i kankretnaj redakcyi pletenki, jana niama universalnaj. Pravilny numar artykulja zaližytsia ad dakładnaj modeli robota i dakymentavanaj redakcyi, tamu detali nia treba vybirać pa vony, a treba paznačyć ich pa spysku zapasnikh chastak ci rukawodstvie pa techichnym absluzhyvanni. Hetaja zapasnaja chastka — patverdzieny supad, patverdzieny pa modeli robota i redakcyi, a nie ahulny kabiel.

Спіс кантрольных пунктаў перад заменай: Адключыце і заблякуйце кіраванне робатам перад адкрыццём маніпулятара. Падцвердзіце дакладную мадэль робата і рэвізію гнучкага кабеля зь спісу запасных частак ці кіраўніцтва па тэхнічным абслугоўванні перад зняццём — гэты ўзел залежыць ад рэвізіі і не з’яўляецца ўнівэрсальным. Зрабіце фотаздымкі і пазначце ўсе раз’ёмныя злучэнні і іх маршруты перад зняццём; утрымлівайце гнучкі кабель на адлегласці ад рухомых канструкцый і крыніц цяпла. Прымальнасць: праверце фіксаванне раз’ёмаў, аднаўленне зазору для кабеляў і выкананне кантрольных рухаў перад вяртаннем робата ў вытворчасць.

Тыпавыя рэжымы адмовы

  • Znos izaliacyi cybo ckalovaj treshchynami ad paўтаральнaj zminy pad uzdziejaniem u rezhymi z vysokim likam cyklaŭ.
  • Aksydacyja z'jedmaŭ cybo karozija štyrkoŭ ad chaladzilnika, vlahaści cybo myccia.
  • Падтрымка ў месцах, дзе гнучкі кабель труецца аб хапальнікі, канструкцыю маніпулятара або іншыя гнучкія кабелі.
  • Перыядычнае знікненне сілкавання або сігналу з-за пашкоджанага правадніка.
  • Няправільна праложаны лішковы кабель, які стварае напружанне або застрэў у працэсе руху па восі.
  • Няспадабенства раз’ёмаў пры ўстаноўцы няправільнай рэвізіі гнучкага кабеля.

Чаму выбраць нас

  • Арыгінальны гнучкі кабельны ўзел ABB 3HAC8009-1 для маніпулятара (кабельная адзінка робата) — вызначаны набор кабеляў для маніпулятара, а не агульны кабель.
  • Пацвярджэнне ўстаноўкі: мы правяраем мадэль вашага робата і рэвізію кабеля зь спісу запасных частак або кіраўніцтва па тэхнічным абслугоўваньні, каб вы атрымалі правільную зборку.
  • Стан тавару пацверджаны да замовы (ноўы арыгінальны або бывалы ў ўжыванні арыгінальны); пастаўка на аснове прапановы без гарантый наяўнасці на складзе або тэрмінаў адпраўкі.
  • Падтрымліваецца запаснымі кабелямі/кабельнымі жгутамі, якія мы пастаўляем для ўсёй лінейкі робатаў ABB, таму зьвязаныя кабелі адпавядаюць адзін аднаму.

ЗВЯЗАНЫЯ ПРАДУКТЫ

  • 3HAC11440-1 — Кабельны жгут для восі 5–6 маніпулятара ABB IRB 7600 (пацверджана ўстаноўка на IRB 7600). Уключаны ў спіс, калі ў вашай ячэйцы выкарыстоўваецца кабельны жгут для кішэні робата IRB 7600.
  • 3HAC029896-001 — Кабельны жгут для падлучэння замовніка да восі 1–6 ABB IRB 2600 (пацверджана ўстаноўка на IRB 2600). Уключаны ў спіс, калі ў вашай ячэйцы выкарыстоўваюцца сігналы замовніка для IRB 2600.
  • Не ведаеце, які кабельны жгут патрэбен вашаму робату? Надайце нам мадэль вашага робата і рэвізію кабельнага жгута — мы пацвердзім правільны артыкул, у тым ліку тое, ці з’яўляецца 3HAC8009-1 падыходзячай зборкай для вашага прылады.

Анкета ў сістэме

Калі ў вас ёсць якія-небудзь прапановы, калі ласка, звяжыцеся з намі

Звяжыцеся з намі
ЯНА ПІДТРЫМАЕ

Copyright © SongWei Robotics All Rights Reserved  -  Палітыка прыватнасці
