
| Estat del producte | Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda. |
| Informació sobre l’enviament | S'envia des de Xangai, Xina. Temps habitual de manipulació i trànsit: 3–5 dies laborables mitjançant DHL, FedEx o UPS, amb embalatge protector segur per a electrònica sensible. |
| Avantatges per al comprador |
|
| Ubicació de l’article | S’envia des de Xangai, Xina. |
| Informació de pagament | Acceptem PayPal, transferència bancària (T/T) i Alibaba Trade Assurance. |

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores
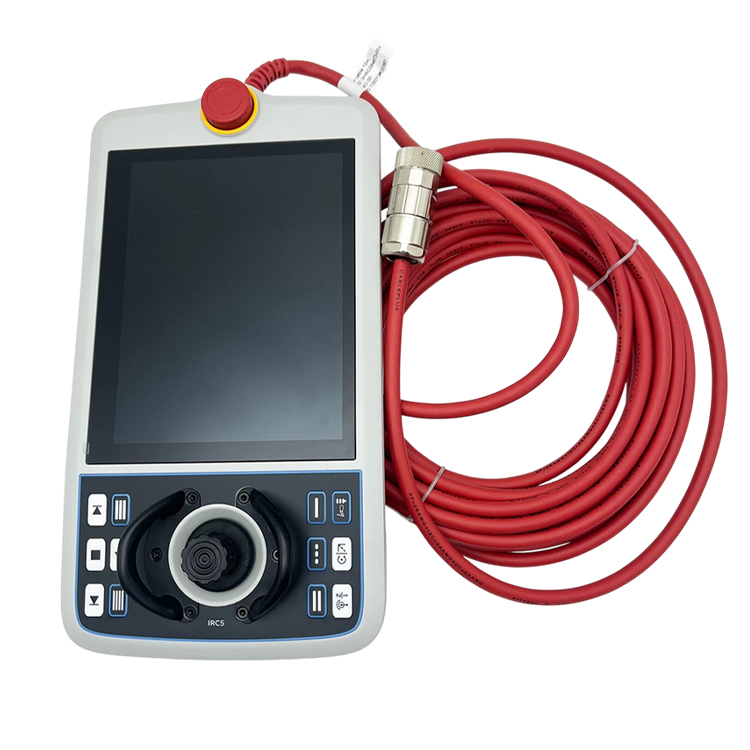
Consulta| Categoria de producte | Peçes de recanvi per a robots ABB — Comandament d'ensenyament / FlexPendant (interfície per a l'operador) |
| Marca | ABB |
| Nom del producte | FlexPendant (comandament d'operador de robot) |
| Número de part | 3HAC085590-001 |
| Designació de tipus | DSQC3120A |
| Denominació de la interfície | SxTPU4 (TPU4) |
| Inclou | Cable de connexió (segons la identitat del producte ABB) |
| Funció | Programació local del robot, moviment manual (jogging), interacció amb el mode d’operació i diagnòstics al controlador. |
| Controls de l’operador | Interfície amb teclat i joystick. |
| Dispositius de seguretat | Dispositiu d’aturada d’emergència i d’activació integrat (deadman). |
| Pantalla | pantalla tàctil TFT a color de 7 polzades, resolució de 800 × 480. |
| Font d'alimentació | 24 V CC, subministrats pel controlador del robot. |
| Protecció contra ingressos | IP65 (estanqueitat contra pols, protecció contra rajos d’aigua i oli). |
| Pes net | Aprox. 1,2 kg. |
| Tipus de Peça | Nou |
| Paràmetres tècnics detallats | ABB no publica obertament les especificacions elèctriques completes. Abans de fer la comanda, confirmeu la generació exacta del controlador, la versió del programari RobotWare / RobotControl i la configuració dels cables a partir de la placa identificativa i de la documentació tècnica del vostre equip. |
Aquesta és la unitat d’interfície humana portàtil que actua com a intermediària entre l’operari i el controlador del robot — no es tracta d’un panell tàctil genèric. El treball amb el robot a la cel·la requereix un dispositiu sempre local, resistent i certificat per a ús segur: l’operari l’agafa mentre es troba al costat del robot, de manera que ha de resistir caigudes, oli, pols i l’ús diari intens, tot mantenint una utilització segura. Per això és un penjaent específic connectat al controlador mitjançant un cable, i no un ordinador portàtil ni una tauleta.
L’arquitectura de seguretat és el nucli del disseny. Un interruptor d’activació de tres posicions («deadman») i una parada d’emergència connectada directament mitjançant cables fan que el robot només pugui moure’s mentre l’operador subjecti activa i conscientment el dispositiu de comandament en l’estat de seguretat; si l’abandona, el moviment s’atura immediatament. La programació, el moviment manual (jogging) i els diagnòstics es realitzen tots a través d’un sol dispositiu connectat al controlador, cosa que permet mantenir la cel·la operativa fins i tot quan la xarxa o l’ordinador d’oficina no estan disponibles. Com que el dispositiu de comandament està associat a una generació concreta de controlador i al seu programari, la seva selecció ha de coincidir amb el sistema instal·lat, i no només amb l’aparença de l’envolvent.
Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres
Contacteu-nos

Copyright © SongWei Robotics All Rights Reserved - POLÍTICA DE PRIVACITAT