
| Produkttilstand | Nye originale eller brugte originale. Bekræft venligst standen med os, inden du bestiller. |
| Forsendelsesinformationer | Verdensomspændende fragt via DHL, FedEx og UPS. 3-5 arbejdsdage til de fleste destinationer. Pakket med beskyttelsesfolie og forstærket papkasse. |
| Køberfordele |
|
| Varens placering | Sender fra Shanghai, Kina. Leveringstid bekræftes med din forespørgsel. |
| Betalingsoplysninger | PayPal, bankoverførsel (T/T) og Alibaba Trade Assurance accepteres. Send din forespørgsel for et tilbud. |

over 12.000 reservedele på lager, testet før afsendelse, svar inden for 24 timer
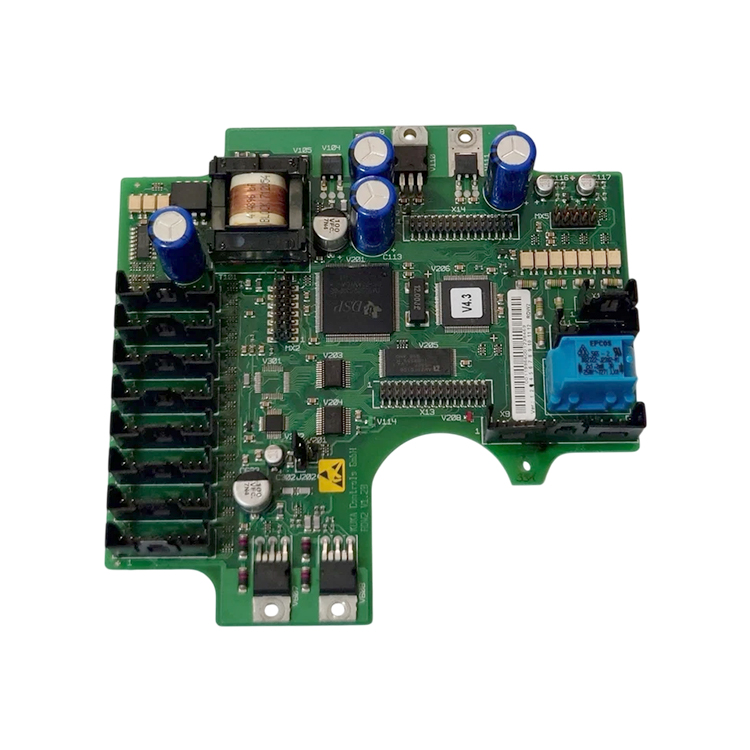
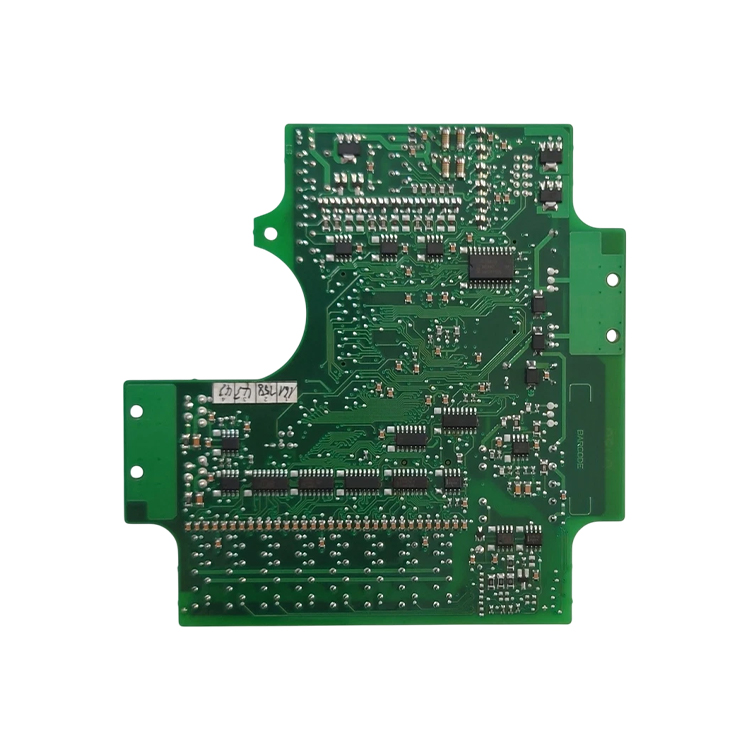
ForespørgselKUKA 00-119-966 er opløserdigitalomformer for den tidligere RDW-styringsenhedsgeneration, der i KUKA-kataloget fremgår som RDC 2 Resolver Digital Converter 120 MHz og også handles som RDW2-kortet. KUKA beskriver det som en omformer med digital signalprocessor, der konverterer analoge signaler til digitale signaler, og som monteres i en RDC-boks på robotens basisramme. Det er positionstilbagemeldingsforbindelsen for maskinen: opløserne på aksmotorerne leverer analoge sinus- og cosinussignaler; dette kort konverterer dem til digitale positionsdata, som styringsenheden bruger for hver akse. Enheden vejer 0,176 kg og har toldtarifnummer 85389091. Da en fejl her ikke standser drivsystemet og ikke standser motoren, viser den sig som et positionsproblem, et kalibreringsproblem eller en kommunikationsmeddelelse mellem styringsenheden og robotbasen. Send os artikelnummeret på kortet eller robotens serienummer, så bekræfter vi kompatibiliteten, inden du bestiller.
| Producent | KUKA (original reservedel) |
| Delenummer | 00-119-966 |
| Katalognavn | RDC 2 Resolver Digital Converter 120 MHz |
| Type | Kort til digital omdannelse af resolver-signaler (RDC 2), også solgt som RDW2-kortet |
| Funktion | Omdanner de analoge resolver-signaler fra robotakslerne til digitale positionsdata og sender dem til styreenheden |
| Signalbehandling | Digital Signal Processor, 120 MHz |
| Monteringsposition | RDC-boks på robotens basisramme |
| Nettovægt | 0,176 kg |
| Told-HS-kode | 85389091 |
| Tilstand | Nye originale eller brugte originale. Bekræft venligst standen med os, inden du bestiller. |
| Detaljer bekræftet før levering | Modulversionen og den robot, den stammer fra, bekræftes mod enheden i din skab inden afsendelse. Send os artikelnummeret på kortet eller robotens serienummer. |
Send artikelnummeret trykt på kortet, robotens serienummer eller et billede af mærkeskiltet, så bekræfter vi overensstemmelsen, inden du bestiller.
Den drivende side af en robotakse drives, men positionen af aksen måles, og på denne generation er måleelementet en resolver i motoren. En resolver udsender to analoge signaler, hvis amplitude og fase indeholder information om aksens vinkel, og styringen kan ikke arbejde med analoge signaler, så der skal være noget mellem motoren og styringen, der udfører konvertering. Dette er opgaven for den digitale resolverkonverter, og 00-119-966 er KUKA-enheden, der udfører denne funktion på RDW-generationen. Katalognavnet angiver, hvad det er: RDC 2, anden generation af den digitale resolverkonverter, med en digital signalprocessor, der kører ved 120 MHz. KUKA angiver, at enheden monteres i en RDC-boks på robotens basisramme – hvilket er formålet med designet: kortet sidder i maskinen tæt på resolverne, og positionsdataene sendes til skabet via datakablet i stedet for via drivkablerne, der fører strøm. RDC-boksen er beholderen, der rummer kortet og giver det dets forbindelse til roboten, mens kortet indeni er det udskiftelige element. På styringssiden af denne forbindelse befinder der sig DSE, dvs. drivcomputeren i skabet, og KUKAs driftsanvisninger for KR C2 ed05 behandler parret som én diagnostisk enhed: DSE-RDW-diagnostikværktøjet åbnes under Setup, Service, DSE-RDW, og inden i dette værktøj adresseres modulet som 1.RDC2 med en tabel, en funktion til justering af offset og symmetri samt en funktion til kontrol af kommunikationen. Funktionen til kontrol af kommunikationen angiver, at RDC sender datordata til DSE i et cyklus på 125 mikrosekunder – hvilket er pulsen for hele positionskæden og årsagen til, at én enkelt fejlet transmission bliver synlig for styringen. Én yderligere egenskab ved designet er relevant ved udskiftning: indholdet af EEPROM’en i RDC-enheden kan overskrives og kan ikke genoprettes blot ved at genstarte systemet, så modulet indeholder egne data, der skal skrives ind igen efter udskiftningen. Derfor identificeres en konverter både efter dens artikelnummer og efter den robot, den oprindeligt kom fra – og det er netop dette, vi bekræfter, inden en udskiftning afsendes.
Brugsanvisningerne til KUKA KR C2 ed05 definerer, hvad der skal udføres efter udskiftningen, og dette er den del, en køber bør planlægge. Funktionen for offset og symmetri indeholder en softkey med betegnelsen »Indstil standardværdier«, og i brugsanvisningen angives det, at standardværdierne skal indstilles efter udskiftning af motorer, efter udskiftning af RDC-modulen og efter tilfældige encoderfejl. RDC-tabellen viser også måle- og konfigurationsdata for modulet samt en softkey med betegnelsen »Eksporter«, så status for den gamle modul kan læses, inden den fjernes. Brugsanvisningen angiver yderligere, at indholdet af EEPROM’en i RDC-enheden kan overskrives og ikke kan gendannes blot ved at genstarte systemet, så robotnummeret skal indstilles på den nye modul igen, og akserne skal derefter kalibreres. Kontakt venligst os med fejlkoden, der vises på din controller, for en præcis diagnose af dit skab. Det praktiske aspekt for en køber er, at kortet er den billige del af denne reparation, mens proceduren er den dyre del, og et servicehold, der på forhånd planlægger de tre trin – indstilling af standardværdier, indtastning af robotnummeret og kalibrering af akserne – kan få maskinen tilbage i produktion på én besøgstur.
Få et tilbud: send dit reservedelsnummer (00-119-966) eller robotserienummeret, og vi bekræfter modulversionen, kompatibiliteten og leveringstiden, inden du bestiller.
Hvis du har forslag, bedes du kontakte os
Kontakt os
