
| Estado del producto | Nuevo original o usado original. Confirme el estado con nosotros antes de realizar el pedido. |
| Información de Envío | Envío desde Shanghái, China. Tiempos típicos de manipulación y tránsito: 3–5 días hábiles mediante DHL, FedEx o UPS, con embalaje protector seguro para electrónica sensible. |
| Beneficios para el comprador |
|
| Ubicación del artículo | Envío desde Shanghái, China. |
| Información de pago | Aceptamos PayPal, transferencia bancaria (T/T) y Alibaba Trade Assurance. |

más de 12 000 piezas en stock, probadas antes del envío, respuesta en menos de 24 horas
Consulta| Categoría de producto | Piezas de repuesto para robots ABB — mando a distancia / FlexPendant (interfaz de operador) |
| Marca | ABB |
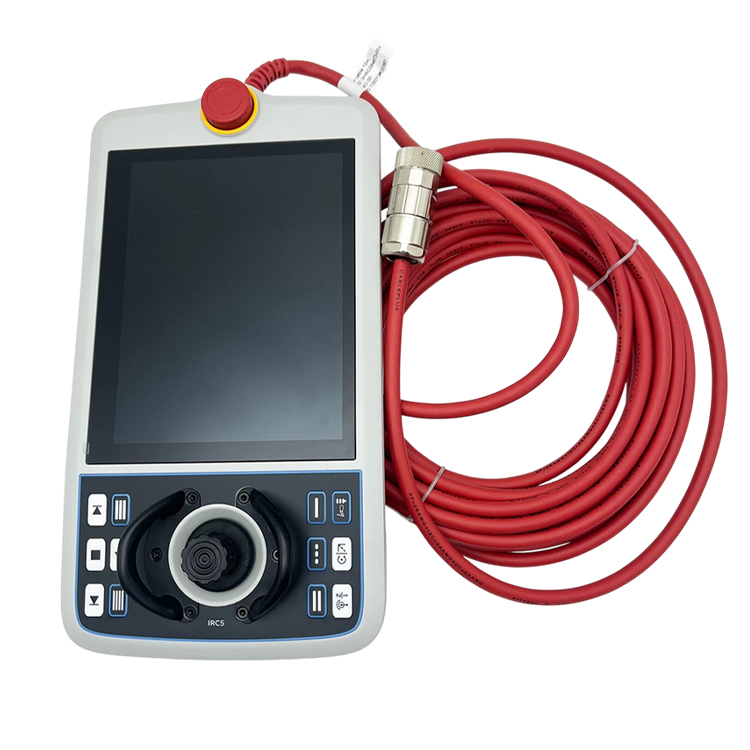
| Nombre del producto | FlexPendant (mando a distancia para operador de robot) |
| Número de pieza | 3HAC085590-001 |
| Designación de tipo | DSQC3120A |
| Denominación de la interfaz | SxTPU4 (TPU4) |
| Suministrado con | Cable de conexión (según identidad del producto ABB) |
| Función | Programación local del robot, desplazamiento manual, interacción con el modo de funcionamiento y diagnóstico en el controlador. |
| Controles del operador | Interfaz de teclado numérico y joystick. |
| Dispositivos de seguridad | Dispositivo integrado de parada de emergencia y habilitación («deadman»). |
| VISUALIZACIÓN | pantalla táctil a color TFT de 7 pulgadas, resolución de 800 × 480. |
| Fuente de alimentación | 24 V CC, suministrado desde el controlador del robot. |
| Protección de ingreso | IP65 (hermético al polvo, protegido contra chorros de agua y aceite). |
| PESO NETO | Aprox. 1,2 kg. |
| Tipo de pieza | Nuevo |
| Parámetros técnicos detallados | ABB no publica abiertamente las especificaciones eléctricas completas. Confirme la generación exacta del controlador, la versión del software RobotWare / RobotControl y la configuración del cableado en la placa de identificación y la documentación técnica de su unidad antes de realizar el pedido. |
Este es la interfaz humana portátil que se sitúa entre el operador y el controlador del robot, no un panel táctil genérico. El trabajo con robots en la celda requiere un dispositivo siempre local, robusto y certificado para aplicaciones de seguridad: el operador lo sostiene mientras está de pie junto al robot, por lo que debe resistir caídas, aceite, polvo y el desgaste diario, manteniéndose seguro para su uso. Por eso es un mando a distancia especializado conectado mediante un cable al controlador, y no una computadora portátil ni una tableta.
La arquitectura de seguridad es el núcleo del diseño. Un interruptor de activación de tres posiciones (interruptor de operador presente) y una parada de emergencia cableada directamente significan que el robot solo puede moverse mientras el operador sujete activa y conscientemente el mando en el estado seguro; al soltarlo, el movimiento se detiene. La programación, el desplazamiento manual (jogging) y los diagnósticos fluyen entonces todos a través de un único dispositivo conectado al controlador, manteniendo la celda operativa incluso cuando la red o la PC de oficina no lo están. Dado que el mando está vinculado a una generación específica de controlador y a su software, su selección debe coincidir con el sistema instalado, y no únicamente con el aspecto físico de la carcasa.
Si tiene alguna sugerencia, póngase en contacto con nosotros
Contáctenos
