
| Tuotteen tila | Uusi alkuperäinen tai käytetty alkuperäinen. Vahvista tilauksen yhteydessä tila meidän kanssa. |
| Lähetystiedot | Maailmanlaajuinen toimitus DHL:n, FedExin ja UPS:n kautta. 3-5 työpäivää suurimpaan osaan kohteita. Pakattu suojakalvolla ja vahvistetulla kartonkilaatikolla. |
| Asiakkaan edut |
|
| Tuotteen sijainti | Lähtee Shanghaista, Kiinasta. Toimitusaika vahvistetaan kyselyynne perustuen. |
| Maksutiedot | Hyväksytyt maksutavat: PayPal, T/T ja Alibaba Trade Assurance. Lähetä kysely hintatarjousta varten. |

yli 12 000 osaa varastossa, testattu ennen lähetystä, vastaus 24 tunnissa
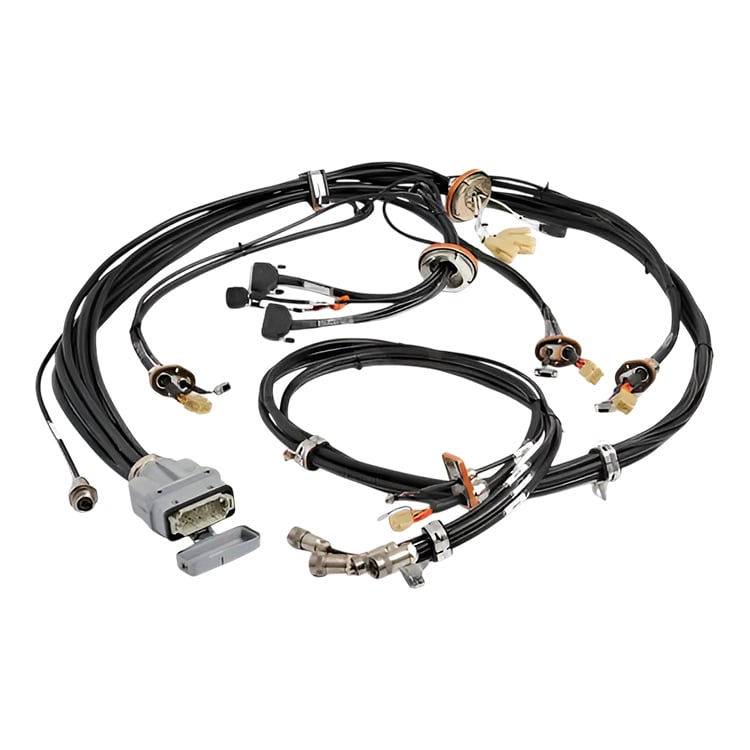
PyyntöABB 3HAC8009-1 on ABB:n IRB 6400R -robottien manipulaattorin kaapelijoukko. ABB listaa sen varaosakatalogissaan nimellä "Kaapelijoukko manip." — tämä on kokonaisuutena toimiva sisäinen teho- ja signaalikaapelointi manipulaattorissa, joka ulottuu pohjasta yläkäsivarteen ja rannealueelle. Se toimitetaan valmiiksi määritellynä kokonaisuutena, jossa tehtaalla asennetut liittimet ovat jo paikoillaan, joten se korvataan kokonaan yhtenä yksikkönä eikä erillisinä kaapeleina. Lähetä meille robotin sarjanumero ja kaapelijoukon etiketissä oleva tuotenumero, niin vahvistamme yhteensopivuuden ennen tilaustasi.
| Osanumero | 3HAC8009-1 |
| Valmistaja | ABB (alkuperäinen varaosa) |
| ABB:n kataloginimi | Kaapelijoukko manip. |
| Tyyppi | Manipulaattorin kaapelijoukko (robotin kaapeliyksikkö) — manipulaattorin sisäinen teho- ja signaalikaapelointi, joka toimitetaan yhtenä kokonaisuutena |
| Yhteensopivuus | ABB IRB 6400R -robottien sisäisen kaapelointiharnessin vaihto. Lähetä meille robottisi sarjanumero ja harnessin etiketissä oleva tuotenumero, jotta vahvistamme yhteensopivuuden ennen tilaustasi. |
| Nettopaino | 8,94 kg |
| Bruttopaino | 9,3 kg |
| ABB-tyyppimerkintä | 55×37×18 |
| Tullin HS-koodi | 85444290 |
| Minimitilausmäärä | 1 kappale |
| Alkuperämaa | Tšekin tasavalta (CZ) |
| Kunnossa | Uusi alkuperäinen tai käytetty alkuperäinen. Vahvista tilauksen yhteydessä tila meidän kanssa. |
Lähetä robottisi sarjanumero ja harnessin etiketissä painettu tuotenumero, jotta vahvistamme yhteensopivuuden ennen tilaustasi.
Robottin ohjainlaitteessa on monia teho- ja signaalijohtoja, jotka joutuvat taipumaan tuhansia kertoja jokaisen akselin yli. Jos jokainen johtimen kuljettaisi vapaasti, syntyisi jäykkä ja vikaherkkä kaapelointi. ABB ryhmittelee nämä johtimet yhdeksi määritellyksi kaapeliksi, jolloin kaapelointi liikkuu hallitusti yhdessä – tämä suojaa johtimia kulutukselta ja pitää robotin sisäisen kaapeloinnin järjestäytyneenä eikä sotkuisena joukkona löysistä kaapeleista. IRB 6400R -robottimallissa tämä kaapeli kulkee alustan, alakäsivarren ja yläkäsivarren läpi, missä sen on seurattava käsivartta kaikissa sallituissa liikkeissä samalla kun se kuljettaa servotehoa, mittausignaaleja ja asiakkaan puolelta tulevia signaaleja, joita solussa tarvitaan työkaluliittimessä.
Tämä kokoonpano on määritelty varaosa, joka kuuluu tiettyyn robottityyppiin, joten se ei ole yleiskäyttöinen. Sen sijaan että vertaisit osaa ulkonäön perusteella, luotettavin tapa on tarkistaa korvattavan kaapelin merkintä ja sen alkuperäisen robotin sarjanumero – lähetä molemmat meille, ja me vertaamme niitä ABB:n varaosatietoihin ennen tilauksen tekemistä.
Ennen irrottamista: eristä ja lukitse robotin virta pois päältä, ja varmista, että harnessin tuotenro vastaa robotin sarjanumeroa. Kuvaile ja merkitse jokainen liitin ja sen reitti ennen harnessin poistamista, pidä uusi harness etäällä liikkuvista rakenteista ja lämmönlähteistä, ja tarkista, että liittimet lukittuvat oikein. Asennuksen jälkeen käytä robottia manuaalisesti alennetulla nopeudella ja varmista, että akselit liikkuvat sujuvasti ilman liittimien jännitystä ennen kuin solu palautetaan tuotantoon.
Pyydä tarjousta: Lähetä robottisi sarjanumero ja kytkentäkaapelin etiketin artikkelinumero (3HAC8009-1). Vahvistamme tilan, soveltuvuuden ja toimitusaikataulun ja lähetämme tarjouksen — ennen kuin teet minkään tilauksen.
Jos sinulla on ehdotuksia, ota meihin yhteyttä
Ota meihin yhteyttä
