
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition mondiale via DHL / FedEx / UPS . Délai de livraison estimé : 3-5 Jours ouvrables chaque unité est emballée dans un film antistatique et une boîte en carton renforcée afin de protéger le module de commande pendant le transport. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Expédié de Shanghai, en Chine. Nous expédions vers tous les pays desservis par nos coursiers. |
| Informations de paiement | PayPal, virement bancaire T/T et garantie commerciale Alibaba acceptés. D’autres méthodes de paiement peuvent être organisées pour les commandes éligibles. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
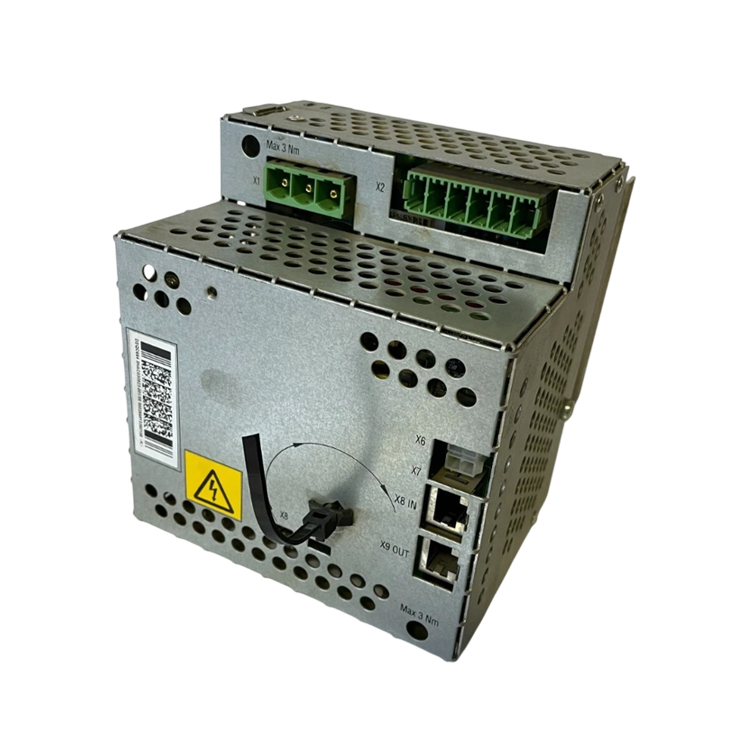
DemandeCette unité est l’unité d’entraînement supplémentaire DSQC 664 utilisée dans les systèmes d’entraînement ABB IRC5, cataloguée sous la désignation de type ABB ADU HV. Les détails ci-dessous sont vérifiés par rapport à votre unité avant livraison — veuillez nous communiquer votre numéro de pièce et le type de votre contrôleur.
| CATÉGORIE | Unité d’entraînement supplémentaire pour robot industriel |
| Marque | ABB |
| Fonction | Fournit l’alimentation en puissance aux axes situés au-delà des six axes du robot — axes externes tels que des rails ou des positionneurs, ou axes supplémentaires de manipulateur dans une cellule MultiMove. Elle fonctionne en complément de l’unité d’entraînement principale DSQC 663, qui gère les axes principaux du robot. |
| Définition | Unité d’entraînement supplémentaire ABB DSQC 664, référencée sous la désignation type ABB ADU HV (unité d’entraînement supplémentaire, haute tension), installée dans l’armoire d’entraînement IRC5. |
| Série / Compatibilité | Systèmes d’entraînement ABB IRC5 (génération M2004). S’utilise en combinaison avec l’unité d’entraînement principale DSQC 663. Contactez-nous pour confirmer la configuration d’entraînement de votre armoire et le nombre d’unités d’entraînement supplémentaires qu’elle prend en charge. |
| Désignation de type ABB | ADU HV — Unité d’entraînement supplémentaire, haute tension. Vérifiez cette désignation sur l’étiquette de votre unité d’origine avant de passer commande. |
| Rôle du système d’entraînement | Unité supplémentaire. Elle augmente le nombre d’axes d’un système IRC5 au-delà de la configuration de base, soit pour des axes externes, soit pour des installations MultiMove où plusieurs manipulateurs partagent un même contrôleur. |
| POIDS À VIDE | 2,36 kg (masse brute : 2,42 kg) |
| Dimensions | 150 × 179 × 140 mm (profondeur × hauteur × largeur) |
| Numéro tarifaire douanier | 85044095 |
| Paramètres électriques détaillés | Envoyez-nous le numéro de série du robot et la version du contrôleur ; nous vous fournirons la fiche technique correspondante pour votre unité. Veuillez formuler votre demande en précisant la variante du contrôleur et la configuration du système d’entraînement, et nous vous transmettrons la fiche technique correspondante. |
Dans une configuration standard IRC5, l’unité principale de commande DSQC 663 pilote les six axes propres du robot. Lorsqu’une cellule nécessite davantage d’axes motorisés, le système est étendu par une ou plusieurs unités supplémentaires de commande DSQC 664. Ces axes supplémentaires peuvent être des unités mécaniques externes au robot — par exemple un rail au sol déplaçant l’ensemble du robot, ou un positionneur faisant pivoter la pièce à usiner — ou bien appartenir à un second manipulateur dans une cellule MultiMove partageant le même contrôleur.
Comme l’unité principale de commande, ce module convertit l’alimentation en courant continu du bus en une sortie pilotée à fréquence variable destinée à alimenter un moteur servo. Étant placé sur le même chemin de puissance de mouvement, un défaut sur une unité supplémentaire de commande peut déclencher la fonction de verrouillage de sécurité du système et arrêter l’ensemble des mouvements du robot, et non seulement l’axe qu’elle commande — ainsi, dans la pratique, sa défaillance perturbe la cellule tout autant qu’une défaillance de l’unité principale de commande.
Notes d’entretien pour les installations d’axes externes : recalibrer périodiquement la position zéro des positionneurs et des rails de guidage, car le fonctionnement prolongé d’un axe externe entraîne une accumulation d’erreurs ; vérifier à intervalles réguliers les connecteurs des câbles d’alimentation haute tension, car les mouvements répétés d’un axe externe peuvent les desserrer par vibration ; et maintenir l’armoire étanche, en nettoyant les surfaces des modules à l’air sec afin d’éviter l’accumulation de poussière.
Les symptômes suivants sont généralement observés lorsqu’une unité d’entraînement supplémentaire nécessite une attention particulière. Il s’agit de descriptions génériques uniquement ; pour un diagnostic spécifique à votre cellule, partagez le journal des événements du contrôleur avec notre équipe d’ingénierie.
Si vous avez des suggestions, veuillez nous contacter
Contactez-nous

Copyright © SongWei Robotics All Rights Reserved - Politique de confidentialité