
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition depuis Shanghai, Chine. Délai d’approvisionnement habituel : 3-5 Jours ouvrables après confirmation de la commande, par DHL / FedEx / UPS, dans un emballage protecteur sécurisé. Le délai réel dépend de l’état spécifique confirmé avec nous. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Shanghai, Chine. Stock conservé dans notre entrepôt de Shanghai, à proximité des principaux hubs internationaux de messagerie. |
| Informations de paiement | Nous acceptons PayPal, virement bancaire (T/T) et l’assurance commerciale Alibaba. Envoyez-nous votre demande pour obtenir un devis. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
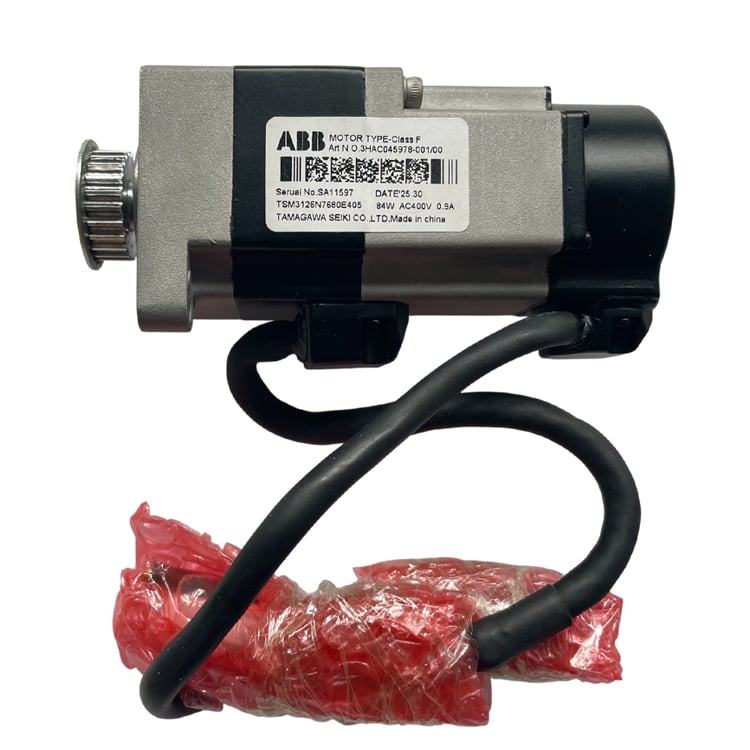
DemandeLe moteur servo ABB 3HAC045978-001 est le moteur de l’axe 5 (inclinaison du poignet) des robots ABB IRB 1200 (Type B, variante SafeMove 2) ; il est fourni avec une poulie pour courroie crantée déjà montée sur l’arbre. Envoyez-nous le numéro de série de votre robot et nous confirmerons la compatibilité exacte avant votre commande.
| CATÉGORIE | Moteur servo alternatif rotatif équipé d’une poulie pour courroie crantée pré-montée — entraînement de l’axe 5 du manipulateur (inclinaison du poignet) |
| Marque | ABB |
| Numéro de pièce | 3HAC045978-001 |
| Définition | Moteur servo d’origine ABB pour l’axe 5, équipé d’une poulie pour courroie crantée pré-montée sur l’arbre, livré en un seul ensemble pour l’entraînement du poignet IRB 1200. |
| Fonction | Entraîne l’axe 5 (inclinaison du poignet) de l’IRB 1200 ; convertit l’alimentation électrique en rotation contrôlée du poignet, avec rétroaction en boucle fermée provenant du résolveur/encodeur intégré. |
| Axe | Axe 5 — articulation d’inclinaison du poignet qui incline le poignet et la bride d’outillage. |
| Compatibilité avec les robots | ABB IRB 1200, type B uniquement (SafeMove 2 pris en charge). Le type A n’est pas compatible — consultez l’étiquette de type sur la base du robot avant de passer commande. |
| Type de transmission | Entraînement par poulie de courroie crantée ; poulie préinstallée sur l’arbre du moteur. |
| POIDS À VIDE | 0.52 kg |
| Dimensions (L×H×l) | 130 × 53 × 50 mm |
Les paramètres électriques et mécaniques spécifiques (tension, courant, type de résolveur) ne sont pas publiés dans notre jeu de références pour cette variante exacte. Envoyez-nous le numéro de série de votre robot et la version RobotWare, et nous vous fournirons la fiche technique correspondante.
Le moteur de l’axe 5 convertit l’énergie électrique provenant de l’unité d’entraînement en une rotation contrôlée de l’articulation de tangage du poignet de l’IRB 1200. La poulie de courroie crantée préinstallée transmet le couple au poignet via un entraînement par courroie, ce qui maintient faible la masse tournante et compacte l’ensemble du poignet — une caractéristique essentielle pour un petit robot capable d’accéder à des espaces de travail restreints avec une grande précision de trajectoire. Le résolveur/encodeur intégré renvoie à l’unité de commande IRC5 la position exacte du rotor, assurant ainsi un mouvement fluide et reproductible du poignet.
Les codes d’alarme spécifiques ne sont pas officiellement documentés pour ce modèle. Veuillez nous contacter avec le code de défaut affiché sur votre contrôleur afin d’obtenir un diagnostic précis. Pour une procédure étape par étape permettant d’identifier la cause racine et de remplacer la pièce, consultez notre article intitulé « Dépannage du moteur de l’axe 5 du robot ABB IRB 1200 » (lien interne à ajouter lors du téléchargement).
Demandez un devis pour l’ABB 3HAC045978-001, ou envoyez-nous le numéro de série de votre robot afin de confirmer la correspondance exacte avant commande.
Si vous avez des suggestions, veuillez nous contacter
Contactez-nous

Copyright © SongWei Robotics All Rights Reserved - Politique de confidentialité