
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition mondiale via DHL, FedEx et UPS — 3-5 Jours ouvrables vers la plupart des destinations. Emballée avec film protecteur et carton renforcé. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Expédition depuis Shanghai, Chine. Délai de livraison confirmé à la réception de votre demande. |
| Informations de paiement | PayPal, virement bancaire (T/T) et garantie commerciale Alibaba acceptés. Envoyez-nous votre demande pour obtenir un devis. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
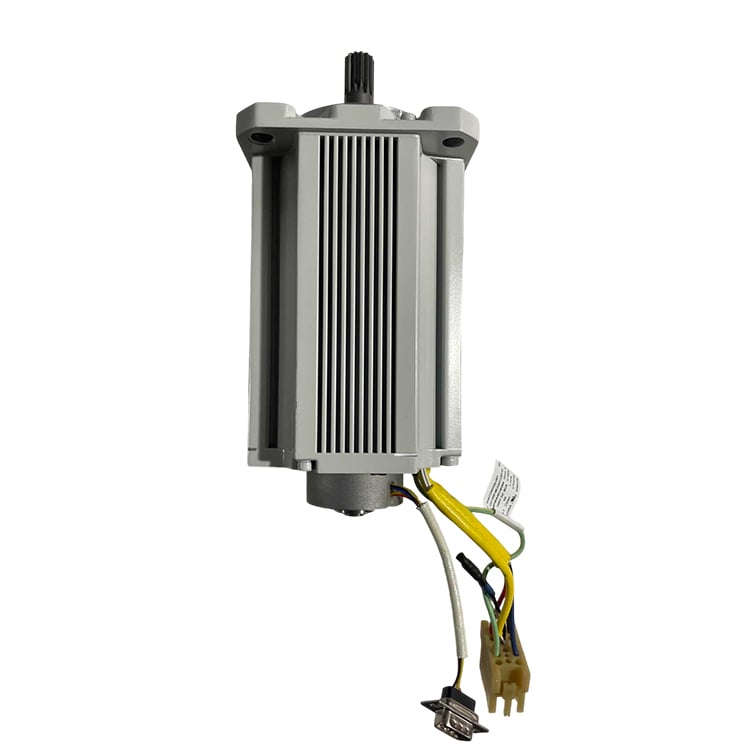
Demande d'information| Catégorie | Moteur servo pour robot industriel — moteur d’axe compact équipé d’un pignon préinstallé et d’un joint torique d’étanchéité |
| Marque | ABB |
| Fonction | Assure la rotation de l’axe 2 du robot ABB compatible. Fonctionne conjointement avec le contrôleur IRC5 et l’unité d’entraînement de l’axe 2 pour assurer une régulation de position en boucle fermée dans les installations robotisées compactes et à espace limité. |
| Définition | Moteur servo alternatif ABB, rotatif, à courant alternatif, fourni sous forme d’un ensemble apparié unique comprenant un pignon monté d’origine sur l’arbre du moteur et un joint torique d’étanchéité installé en usine. Conçu comme remplacement direct du moteur d’origine de l’axe 2 dans les séries compatibles de robots ABB. |
| Compatibilité de la série | Aucune information officiellement documentée pour ce numéro de pièce exact dans notre base de référence. Le catalogue officiel ABB répertorie ce moteur sous Moteur de l’axe 2, y compris pignon et joint torique Sans spécifier une famille de robots unique, ce qui suggère qu’il pourrait être utilisé sur plusieurs modèles ABB IRB. Veuillez confirmer la compatibilité avec le numéro de série de votre robot et la version RobotWare avant commande. |
| POIDS À VIDE | 5,62 kg |
| Dimensions nettes (L × H × l) | 300 × 110 × 110 mm |
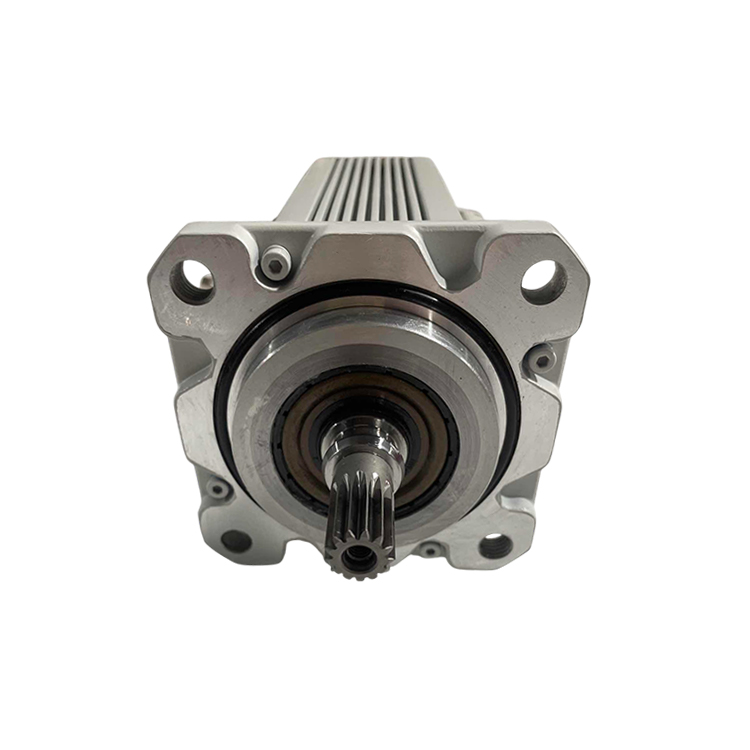
| Pignon | Préinstallé et apparié en usine avec le réducteur de l’axe 2. Aucun pressage séparé du réducteur n’est requis lors de l’installation. |
| Joint torique | Joint torique d’étanchéité préinstallé entre la bride du moteur et le boîtier du réducteur. Conserver l’orientation existante de la gorge du joint torique lors du montage. |
| Numéro tarifaire douanier | 85015220 |
| Paramètres électriques et mécaniques détaillés | Cette variante précise n’est pas officiellement documentée dans notre jeu de références. Veuillez nous transmettre votre demande accompagnée du numéro de série du robot et de la version RobotWare ; nous vous fournirons alors la fiche technique correspondante. |
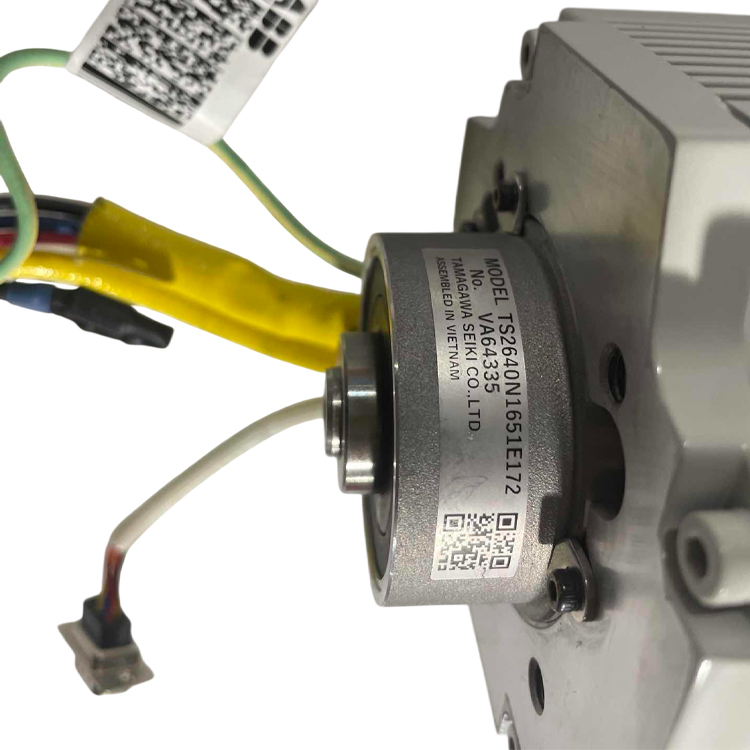
Le moteur convertit l’énergie électrique provenant de l’unité d’entraînement de l’axe 2 en une rotation mécanique contrôlée de l’articulation de l’axe 2 du robot. Le pignon intégré s’engage directement avec le réducteur de l’axe 2 pour transmettre le couple, tandis que le résolveur/encodeur intégré renvoie au contrôleur IRC5 la position précise du rotor.
En livrant le moteur, le pignon et la bague d’étanchéité en caoutchouc comme un ensemble unique et parfaitement ajusté, ABB élimine l’étape de montage sous pression du pignon lors de l’installation et garantit que la bague d’étanchéité est correctement positionnée avant que le moteur ne quitte l’usine — ce qui revêt une importance particulière dans les conceptions de robots compacts, où la cavité de l’axe 2 est exiguë et difficile à étanchéifier à nouveau sur site.
Si vous avez des suggestions, veuillez nous contacter
Nous contacter

Tous droits réservés © SongWei Robotics - Politique de confidentialité