
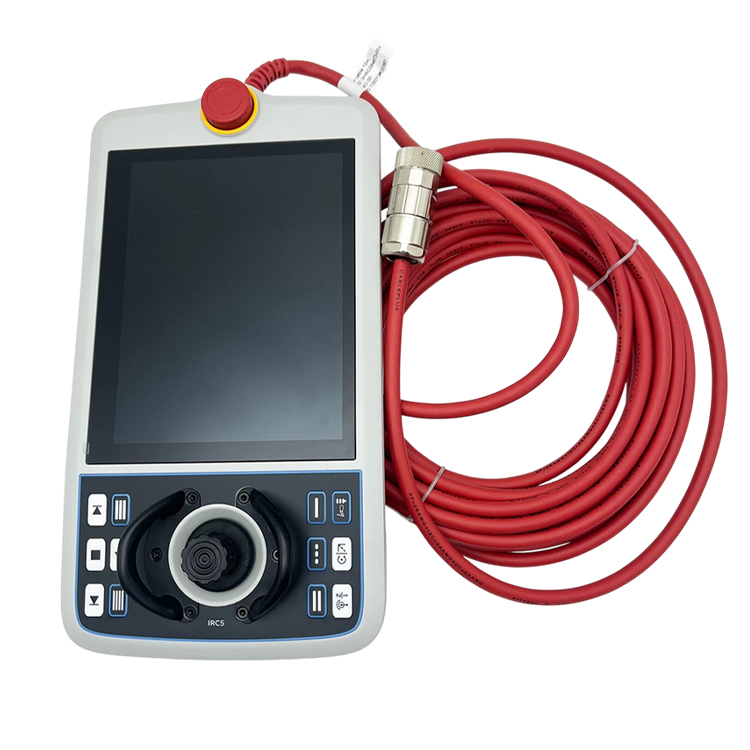
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition depuis Shanghai, Chine. Délais habituels de traitement et de transport : 3 à 5 jours ouvrables par DHL, FedEx ou UPS, avec un emballage protecteur sécurisé pour les composants électroniques sensibles. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Expédition depuis Shanghai, Chine. |
| Informations de paiement | Nous acceptons PayPal, le virement bancaire (T/T) et l’assurance commerciale Alibaba. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
Demande| Catégorie de produit | Pièces détachées pour robots ABB — pendant d’enseignement / FlexPendant (interface opérateur) |
| Marque | ABB |
| Nom du produit | FlexPendant (pendant d’opérateur de robot) |
| Numéro de pièce | 3HAC085590-001 |
| Désignation du type | DSQC3120A |
| Désignation de l’interface | SxTPU4 (TPU4) |
| Fourni avec | Câble de connexion (selon l’identité produit ABB) |
| Fonction | Programmation locale du robot, déplacement manuel pas à pas, interaction avec le mode de fonctionnement et diagnostics au niveau du contrôleur. |
| Commandes de l’opérateur | Interface à clavier numérique et manette de commande. |
| Dispositifs de sécurité | Dispositif d’arrêt d’urgence intégré et de mise sous tension (« deadman »). |
| AFFICHAGE | écran tactile TFT couleur de 7 pouces, résolution de 800 × 480. |
| Alimentation électrique | 24 V CC, fourni par le contrôleur du robot. |
| Protection contre l'ingression | IP65 (étanche aux poussières, protégé contre les jets d’eau et l’huile). |
| POIDS À VIDE | Environ 1,2 kg. |
| Type de pièce | Nouveau |
| Paramètres techniques détaillés | ABB ne publie pas ouvertement les spécifications électriques complètes. Vérifiez la génération exacte du contrôleur, la version du logiciel RobotWare / RobotControl et la configuration des câbles sur la plaque signalétique et dans la documentation technique de votre unité avant toute commande. |
Il s'agit de l'interface homme-machine portative qui se situe entre l'opérateur et le contrôleur du robot — pas d’un simple écran tactile générique. Les travaux robotisés dans la cellule nécessitent un dispositif toujours local, robuste et certifié pour la sécurité : l’opérateur le tient en main tout en se tenant à côté du robot ; il doit donc résister aux chutes, à l’huile, à la poussière et aux agressions quotidiennes, tout en restant sûr à utiliser. C’est pourquoi il s’agit d’un pendant conçu spécifiquement, relié au contrôleur par un câble, et non d’un ordinateur portable ou d’une tablette.
L’architecture de sécurité constitue le cœur de la conception. Un interrupteur d’activation à trois positions (interrupteur « mort ») et un arrêt d’urgence câblé en dur signifient que le robot ne peut se déplacer que tant que l’opérateur maintient activement et consciemment la télécommande en état de sécurité — relâcher celle-ci entraîne immédiatement l’arrêt du mouvement. La programmation, le déplacement manuel (jogging) et les diagnostics s’effectuent tous via un seul dispositif connecté au contrôleur, ce qui permet de conserver la cellule opérationnelle même lorsque le réseau ou l’ordinateur de bureau n’est pas disponible. Comme la télécommande est associée à une génération spécifique de contrôleur et à son logiciel, sa sélection doit correspondre au système installé, et non simplement à l’apparence de l’enceinte.
Si vous avez des suggestions, veuillez nous contacter
Contactez-nous

Copyright © SongWei Robotics All Rights Reserved - Politique de confidentialité