
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition mondiale via DHL, FedEx et UPS — 3-5 Jours ouvrables vers la plupart des destinations. Emballée avec film protecteur et carton renforcé. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Expédition depuis Shanghai, Chine. Délai de livraison confirmé à la réception de votre demande. |
| Informations de paiement | PayPal, virement bancaire (T/T) et garantie commerciale Alibaba acceptés. Envoyez-nous votre demande pour obtenir un devis. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
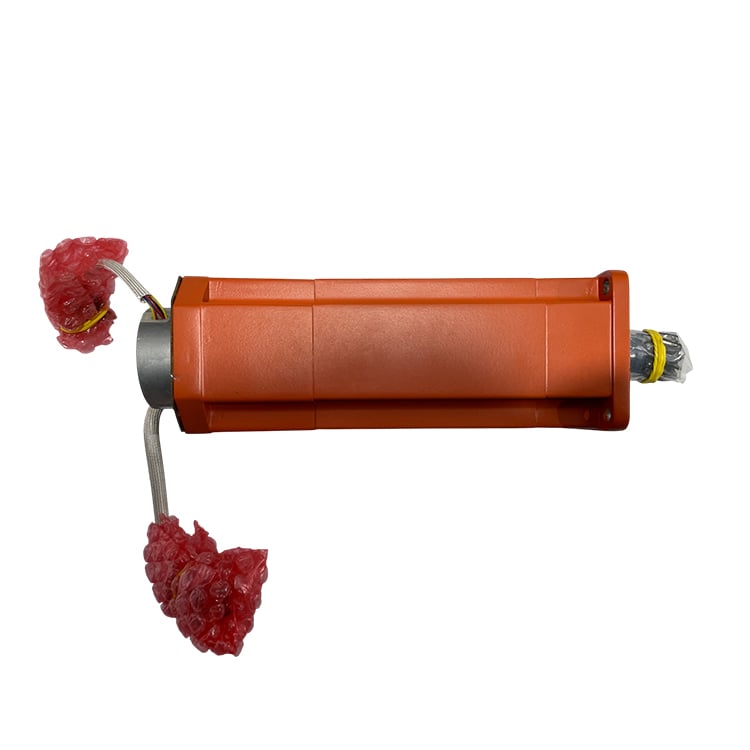
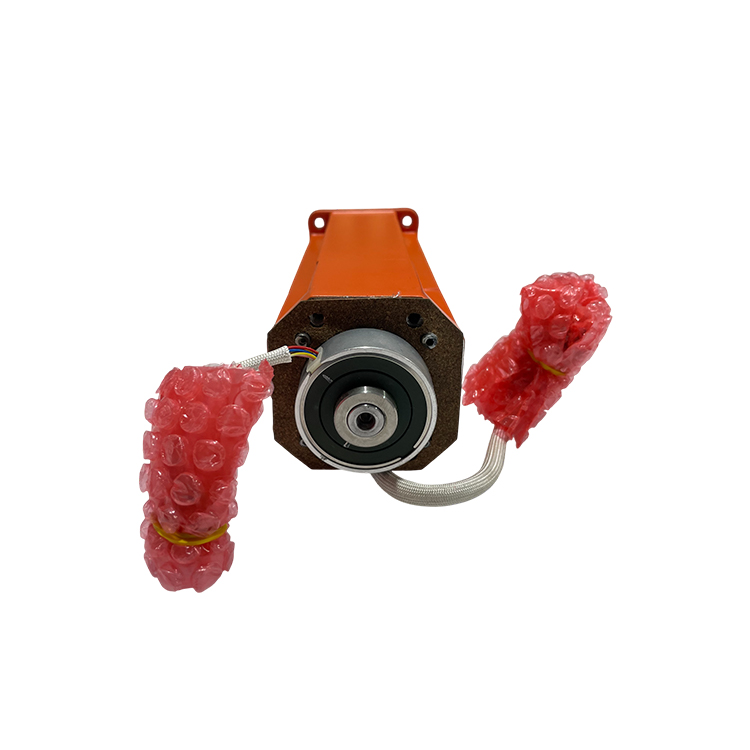
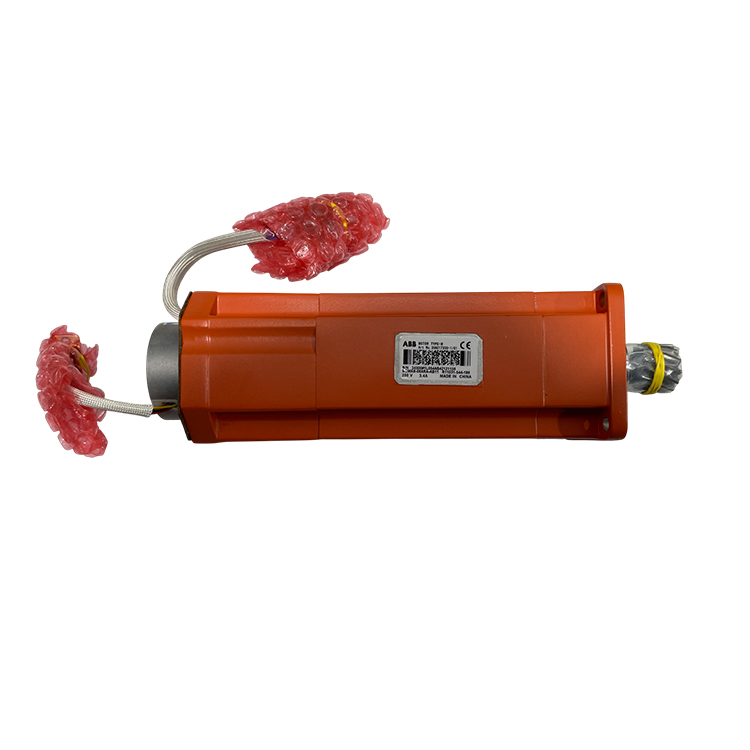
Demande| CATÉGORIE | Moteur servo pour robot industriel — Moteur axe M30 type B avec pignon préinstallé |
| Marque | ABB |
| Fonction | Actionne l’axe 5 (inclinaison du poignet) des robots ABB IRB 2400. Fonctionne avec le contrôleur S4C / IRC5 et l’unité d’entraînement axe 5 pour assurer une régulation de position en boucle fermée de l’ensemble du poignet. |
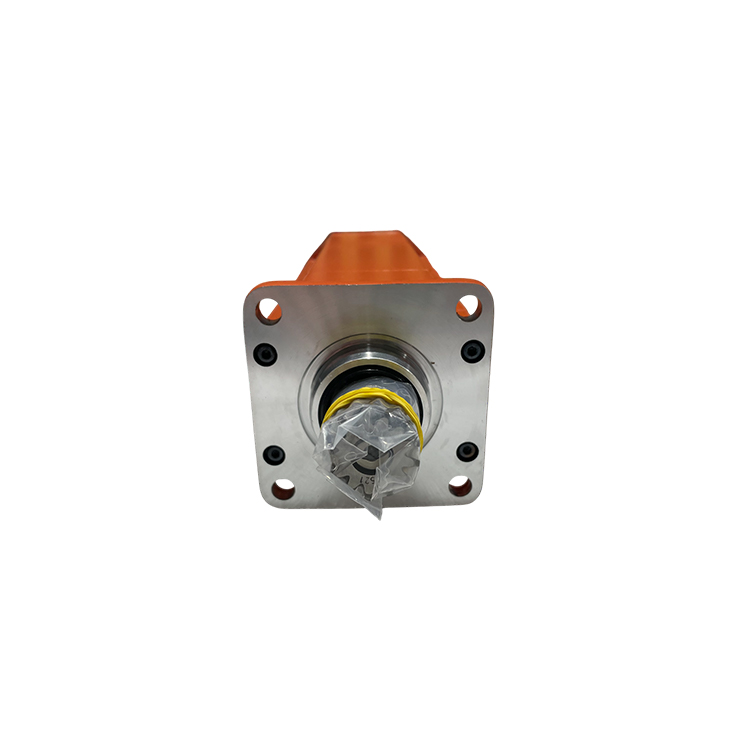
| Définition | Moteur servo ABB OEM M30 type B fourni avec un pignon prémonté sur l’arbre du moteur. Encombrement compact de 3,4 kg, désignation type ABB 484W, conçu comme remplacement direct du moteur d’origine axe 5 des robots IRB 2400. |
| Compatibilité de la série | Robots industriels ABB IRB 2400 (variantes de charge utile de 10 kg et 16 kg), axe 5. Également référencé pour l’ancien modèle IRB 240. Veuillez confirmer le modèle exact du robot, la variante de charge utile et l’axe avant commande. |
| Axe | Axe 5 (inclinaison du poignet) |
| Désignation de type ABB | 484W |
| POIDS À VIDE | 3.4 KG |
| Pignon | Préinstallé et adapté en usine à la boîte de vitesses à 5 axes. Aucun montage séparé des engrenages n’est requis lors de l’installation. |
| Numéro tarifaire douanier | 85015100 |
| Correspondance croisée | 3HAC021722-001 — un numéro de pièce alternatif ou parallèle pour le même moteur de type M30 B (selon la liste croisée industechnic / iasrobot). Veuillez le vérifier par rapport à la nomenclature de votre robot si nécessaire. |
| Paramètres électriques et mécaniques détaillés | Cette information n’est pas officiellement documentée dans notre jeu de références pour cette variante exacte. Veuillez nous transmettre votre demande accompagnée du numéro de série du robot et de la version du contrôleur ; nous vous fournirons alors la fiche technique correspondante. |
Le moteur de l'axe 5 convertit l'énergie électrique provenant de l'unité d'entraînement en une rotation contrôlée de l'articulation de tangage du poignet de l'IRB 2400. Le pignon intégré s'engage directement avec le réducteur de l'axe 5 pour transmettre le couple, tandis que le dispositif de rétroaction intégré signale avec précision la position du rotor au contrôleur, permettant ainsi un mouvement fluide et reproductible du poignet sous des cycles de fonctionnement continus. En livrant le moteur et le pignon comme un seul ensemble apparié en usine, ABB maintient le jeu du poignet dans les tolérances prescrites et élimine l'étape de montage sous pression du pignon lors de l'installation.
Si vous avez des suggestions, veuillez nous contacter
Nous contacter

Tous droits réservés © SongWei Robotics - Politique de confidentialité