Nā Kepaʻa Aʻe

Pākai ABB Robot
Nā ʻĀpana Lopako KUKA
Māmā o ka Robot FANUC
Māmā YASKAWA Robot

Nā Kuhina Piha Likoʻa

Pākai ABB Robot
Nā ʻĀpana Lopako KUKA
Māmā o ka Robot FANUC
Māmā YASKAWA Robot

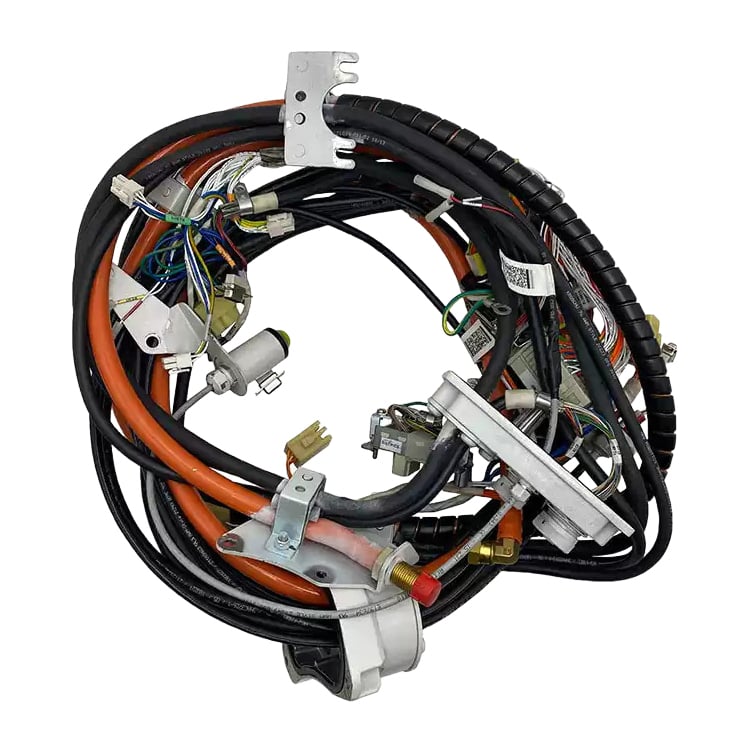
ABB 3HAC029896-001 Kāpili Kūpono Ax 1-6 Kūlana no IRB 2600

Ke ʻano o ke kūkākūkā Hou maikaʻi loa, a i ʻole kūmau maikaʻi loa. E hoʻokākākūkū i ke ʻano me mākou ma mua o ka hoʻouna ʻana.
Ke hoʻouna ʻana E hoʻouna mai i Shanghai, China. Ka manawa māmā o ka hoʻoikaika ʻana i ke kūkākūkā makahiki Hoʻokahi-Holuha Hoʻonaʻauao ma hope o ka hoʻokolohua ʻana i ke kūkākūkā, e DHL / FedEx / UPS me ka pākaukau kūpono a me ka pākaukau kūpono. He pili ka manawa hoʻoikaika ma ka ʻōlelo a me ka ʻikepili o ka hālāwai.
Nā pōkai o ka mea kūʻai
  • Kāpili kūpono ABB ʻo ka 3HAC029896-001 maikaʻi no nā akoakoa ABB IRB 2600 — ka wehewehe o ka kālai ABB: Manip. harness ax 1-6 cust.
  • Kāpili kūlana no ka kāpili kūpono no nā ax 1-6, e hōʻike i nā kāpili kūlana (ka hana, nā sensor, nā valve) i loko o ka ala kāpili o ka akoakoa.
  • Ke kumu o ke kūkākūkā o ke kikoʻī, ʻaʻohe nō hoʻi ke kumu o nā pūʻulu o nā ahu o ka robot: ʻaʻohe wale nō ke kōkua o ke kōnana i kēia hana e hōʻoia i ka hoʻonohonoho pono, no laila, hōʻoia mākou i kāu hoʻonohonoho o ka IRB 2600 manipulator a me nā pākuʻi o nā sīnala o ke kikoʻī ma mua o ka hoʻouna ʻana.
  • Hoʻopāpā i ke kumuhana o ke kikoʻī i lalo o ke kumuhana mua 3HAC030006-004 — hoʻouna i kekahi o nā helu a hōʻoia mākou i ka hoʻopili.
  • Hoʻohana ʻia kēlā me kēlā o nā mea i mua o ka hoʻouna, me ka pakipaki kūpono no ka hoʻouna mai Shanghai a me ka hoʻopaʻa ʻana i nā hana a pau.
Kūlana o ka mea Shanghai, Keleka
Hoʻokuʻu ʻAniʻani E ʻae ana mākou i nā kauʻi PayPal, T/T (hoʻouna i ka pānui), a me ka Alibaba Trade Assurance.
  • KA WEHE
E hana ʻole i kou ʻāpana?

ʻO nā ʻāpana i loko o ka pilikia: 12,000+, kūkākūkā ʻia ma mua o ka hoʻouna ʻana, e hoʻihoʻi mai i loko o nā hola 24

Kūkākūkā

Manipulator harness kūpono kūkākūkā no nā axis ABB 1-6

Nā kūkākūkā

Helu Lako 3HAC029896-001
Kūkākūkā o ABB i ka kātālōka Manip. harness ax 1-6 cust
Inoa Aniani ABB
MĀHELE Manipulator harness — kūkākūkā kūpono kūkākūkā
Ka ʻanuanu ABB 3HAC029896-001 keia o ka manipulator harness kūpono kūkākūkā no nā axis 1-6 no nā robot ABB IRB 2600.
ʻOhana o nā robot ABB IRB 2600. Hōʻoia i kou ʻano manipulator a me kāna hoʻonohonoho mua i ke kau ʻai.
Nā axis e pānui ʻia ana Pūʻulu 1-6
Hana E hāʻina i nā kūkākūkā kūpono kūkākūkā — nā kiko, nā sensor, nā valve, a me nā mea ʻē aʻe o ke kūpono — ma ka ala kūkākūkā o ka manipulator e hāʻina ai nā kiko i kūkākūkā ʻana i ka wā e hāʻina ai ka robot.
Ke kūkū kūpono E hoʻomaopopo mākou i ke kūlana o ke kikoʻī no kou ʻōpū ma mua o ka hoʻouna ʻana — e hoʻouna mai i kāu helu ʻōpū a me ke kīhini i hāʻawi ai.
Nā Helu o ka Mua o ka ʻŌlelo 3HAC030006-004
Kūkākūkā i ke Aniani o ka Hoʻopāpā Ua hoʻopānui ʻia ka kūkākūkā no kēia helu ʻāpana i ke aniani o ke kūlana IRB 2600 ʻaʻole Type C; he kūlana Type C ke kūlana e hana ai i ke kūlana kūpono o ke kūlana kūpono. E hoʻohālikelike i kou kūlana kūpono i hoʻokō ʻia ma mua o ka kaukau.
Kānāwai kauoha E hoʻohālikelike i kēia helu ʻāpana kūpono, ke kiko i loko o ke kūlana kūpono, a me nā pākuʻi o nā kaukau o ke kūlana i kūpono i kēia kūlana. ʻAʻole e hoʻololi i kēia kūlana i kahi kūlana e le hālike ai kona pākuʻi i kēia kūlana.
Hoʻoulu ʻana Ke ala o ke kūlana o ke kūlana (ma ke kūlana o ke kūlana o ke kūlana)
Kuleana Hoʻolaha E hoʻouna mai iā mākou i ke kumupāʻa o ke kumupāʻa — e hoʻomaopopo mākou i ka wāhine o ka pākaukau o kēia ʻōpū me kou kūkākūkā.
Mea kanu Hōʻihoʻi mai i kāu helu o ke kīhā — hōʻihoʻi mākou i nā wāhi o kēia ola i kāu pākuʻi.
ʻAe nei i ka hōʻailona ʻāina Kūkākūkā ʻia ma ke kīhui kūʻai. E hāʻawi mai iā mākou i ke kumupaʻa o kāu ʻōpū a e hoʻomaopopo mākou i ke kūlana o kēia hoʻouna.
Ka pākuʻi o nā mea kūʻai Kūkākūkā ʻia no kēia wahi i kāu i kaha ʻana i ke kūkā — e hāʻawi mai iā mākou i ke kumupaʻa o kāu ʻōpū a e hoʻomaopopo mākou i ke kumupaʻa HS ma ke kīhui.
Kaʻawale Hou maikaʻi loa, a i ʻole kūmau maikaʻi loa. E hoʻokākākūkū i ke ʻano me mākou ma mua o ka hoʻouna ʻana.

Hoʻohana ʻia ma ka maikaʻi

  • Nā kūlana IRB 2600 i kēlā i kēia i kūpono i nā kūlana o nā kūlana, nā kūlana o nā kūlana, nā kūlana o nā kūlana, a me nā kūlana o nā kūlana i kūpono i ke kūlana a e kūpono i nā kūlana o nā kūlana.
  • Nā kūlana o ka hoʻomākaukau i nā kūlana a me nā kūlana o nā kūlana i kēlā i kēia i kūpono i nā kūlana o nā kūlana i kūpono i ke kūlana a ʻaʻole i kūpono i nā kūlana o nā kūlana.
  • Kaulana i ke kūkākūkā i ke kūkākūkā o ke kūkākūkā o ke kūkākūkā i hewa i ka hoʻopili ʻana, ka hoʻopāpā ʻana, a i ʻole ka hoʻopilikia ʻana o ke kōnane o ke kōnane, ʻaʻohe hana i ke kūkākūkā o ke kūkākūkā o ke robot.
  • Nā hoʻolālā ʻana i nā cell a me nā hoʻolālā ʻana i nā kūkākūkā i kēia manawa i kahi e pono ai e hoʻopili ʻana i ka ʻaoʻao o nā kūkākūkā o ke kūkākūkā i kēia manawa.
  • Hoʻolālā ʻana i ka hewa i ka hewa o ke kūkākūkā i ke au i kēia wahi, i kēia manawa he hewa o ke kūkākūkā o ke kūkākūkā i kēia wahi o ke robot.

Kūlana o ka hoʻonohonoho ʻana

He IRB 2600 ke kūkākūkā o kēia, a hana i kona mana a me kona hoʻokaʻōlelo ma ka kūkākūkā o ke kūkākūkā. He kūkākūkā o ke kūkākūkā — nā kūkākūkā, nā kūkākūkā, nā kūkākūkā, nā kūkākūkā — e pono ai nā kūkākūkā e hoʻopili ʻana i nā axis āpau. Hoʻolālā ʻia nā kūkākūkā o ABB ma ke kūkākūkā o ke kūkākūkā o ke kūkākūkā i nā axis 1-6, no laila e hoʻopili ʻana i nā kūkākūkā o ke kūkākūkā i ke au i kēia wahi, a e hoʻolālā ʻana i nā kūkākūkā o ke kūkākūkā i ke au i kēia wahi.

O kēia hoʻokāhi ʻana no ke ʻano o kēia mea e pili ana i ke kūkākūkā ʻana o ka hana, aʻo le i ke ʻano o kēia mea e hōʻike ʻana i kona ʻano. Hiki i nā lima IRB 2600 ʻelua e like kona ʻano, akā e hānau i nā kūlana kūʻai kūpono ʻē aʻe, no ka mea, he ola o ke kūlana kūʻai he aha, he sensor a he valve, e hoʻopuka ʻia e kēlā kūlana kūʻai, e hoʻohāliʻi ʻia i ke kūkākūkā o ka pūʻulu, aʻo le i ke ʻano o ka kaula ma waho. O ka papa o nā kōnaka a me ka inoa o ka lele e hoʻohāliʻi ai i ke kūkākūkā o ke kūlana kūʻai e hoʻopuka ai i kēia mea. No laila, o 3HAC029896-001 he mea kūpono e hoʻololi: ua hoʻohāliʻi ʻia i ke inoa o ka mea, i ke ʻano o ka lima, a me ka hoʻonohonoho ʻana o nā kūlana kūʻai, a hōʻololi ʻia i kēia mea i kēlā mea e hoʻoulu i kēlā pūʻulu ma mua o ka hoʻololi ʻana i nā kaula.

Nā kūkākūkā a me nā kūkākūkā no ka hoʻohana
  • Kūʻai i ka hana o ka mana: hoʻopaʻa a hoʻopau i ka mana o ka robot ma mua o ka hoʻouna ʻana i ka lima a i ʻole o ka hoʻolōʻi ʻana i nā kaula o ka pūʻulu.
  • Kākou i mua o ka wehe ʻana: hoʻokākākūkā i nā kūlana kūʻai kēlā a kēlā mai ke kūkākūkā o ka mīnā, a laila hoʻokiko i kēlā kōnaka, a hoʻokūkū i nā kaula, a hoʻokūkū i nā kūlana o nā kaula a me nā pōkole o nā kaula ma mua o ka hoʻololi ʻana i ka pūʻulu kahiko.
  • ʻAʻo e hoʻopāʻa i nā kaula: e hoʻomākaukau i kēia kōnane kūʻai hana i ke kōnane o nā pōkole robot e hoʻopili ʻole ai — ʻo lākou e hoʻolako i nā kūlana āpau, a he kōnane e hāʻawi i ka hāʻawi ʻana i ke kūlana maikaʻi ʻaʻole he kōnane e hāʻawi i ka hāʻawi ʻana i ke kūlana maikaʻi i ke aniani.
  • Hoʻomaopopo i ka hoʻonohonoho o ka hoʻopaʻa: hoʻomaopopo i kou hoʻonohonoho IRB 2600 i mua o ka kūʻai. He kōnane kūʻai ʻano C e hoʻolako ʻia e kēlā kōnane kūʻai e hoʻomaopopo ʻia i ke kūlana ʻano C.
  • Hoʻoulu i ka ala kahiko: e hoʻomākaukau i ka radius kūpono o ka kūlana, ka wāhi hōʻike ʻole, a me nā wāhi hoʻopili i nā kūlana āpau; he kūlana kūpono i ka hoʻopili ʻana a i ka hoʻololi ʻana e hāʻawi i ka hāʻawi ʻana a i ka noise o ka pūʻolo.
  • Ka ʻōlelo ʻana: hoʻomaopopo i kēlā me kēlā kūʻai hana o ka kūʻai hana i kona kiko, me ka hoʻolōkahi ʻana i nā kiko i ka hāʻawi ʻana i ka hāʻawi ʻana i ka hāʻawi ʻana i nā kūlana āpau i mua o ka hoʻololi ʻana o ka robot i ka hana.
  • Nā kānaka kūpono: mUST be hoʻokomo ʻia a hoʻolōkahi ʻia e nā kia ʻimi loa i kēia kōnane IRB 2600 a me kou kūlana kūʻai.

Nā hopena o ka hōʻeleʻele

  • Ka lele ʻana o ka pākūkū a i ʻole ka pākūkū o ka pākūkū i ka hoʻopili ʻana i ka manawa nui.
  • Ka pākūkū ʻana o nā kōnēkōtā a i ʻole ka pākūkū o nā pini mai ka wai kūʻai, ka hūnā a i ʻole ka wai hoʻopaʻa.
  • Ka hoʻopā ʻana i ka wāhi e hoʻopili ai ka kōnane i nā hoʻopili, i ka pākū o ka hoʻopaʻa, a i kēlā kōnane kūʻai.
  • Ke kaha ʻana o ka pūʻali ʻano o ke kikoʻī kūʻokoʻa i kēia mau wahi o ka robot — ʻo ia nō ka wahi e hānau ai ka pūʻali, ka pākai, a i ʻole ka pākūpū.
  • Ke hoʻololi ʻana i ka pūʻali i kēia ʻano: he pūʻali ma mua, a i ʻole he pūʻali o ke kikoʻī kūʻokoʻa i hoʻololi ʻia no ka mea i like ka ʻano o nā kōnane.
  • Ka pūʻali i kūʻi ʻia, a i ʻole i hoʻopili ʻia i ka wahi pono, e hānau ai i ka hānau ʻana o ka pūʻali, ka hewa o ka pākūpū, a i ʻole ka pūʻali o ka lele o ka pūʻali i ka holo o ka axis.

Nā kōdā alāma no kēnei ʻōpū i hōʻike ʻia ma ke aniani o ka kōnana. E hōʻihoʻi mai iā mākou i ke kōdā o ka pilikia, a e hoʻomaopopo mākou i ka hoʻolālā a me ke kīʻaha kūpono.

No ke aha e kauoha ai iā mākou

  • Kūpono i nā mea kūpono o nā robot kūʻai iho no ABB, FANUC, KUKA, a me YASKAWA.
  • Ka hoʻomākaukau ʻana i ka hoʻopili ʻana ma mua o ka hoʻouna ʻana i ka ʻōlelo: ʻōlelo mākou i kēia ʻano o kēia IRB 2600 manipulator, ka inoa ma ka pūʻali i hoʻopili ʻia, a i ʻole nā kikoʻī kūʻokoʻa, inā ʻoiai e hānau ai i ka pūʻali pono, ʻaʻole he pūʻali i like ka ʻano wale nō.
  • Ka hoʻololi ʻana i ke kūkū o mua: e hoʻololi hou i 3HAC030006-004 — e hoʻouna i kekahi o nā helu a kākou e hoʻōhai i ke kūkū.
  • Hoʻōliʻoli ʻia kēlā me kēia ʻāpana ma mua o ka hoʻouna ʻana, a hāʻawi ʻia nā kiʻi, a i ʻole nā wehewehe o nā lepela ma ka ʻae ʻana.
  • Ka ʻōlelo e hoʻouna ʻia — hoʻouna i kēia ʻōlelo me ka ʻano o kēia robot a me ka inoa ma kēia pūʻali i hoʻopili ʻia e hānau ai i ka ʻōlelo pono.

Nā huahana pili

Hoʻokuʻu Ma Ka Wehewehe

Pehea no lākou e hoʻomaikaʻi ana i nā hoʻomaikaʻi, e komo mai ana hoʻi

Kūkākūkā iā Mākou
KAKOO E

Copyright © SongWei Robotics All Rights Reserved  -  KA PALE ʻŌLELO KŪMAU
