Nā Kepaʻa Aʻe

Pākai ABB Robot
Nā ʻĀpana Lopako KUKA
Māmā o ka Robot FANUC
Māmā YASKAWA Robot

Nā Kuhina Piha Likoʻa

Pākai ABB Robot
Nā ʻĀpana Lopako KUKA
Māmā o ka Robot FANUC
Māmā YASKAWA Robot

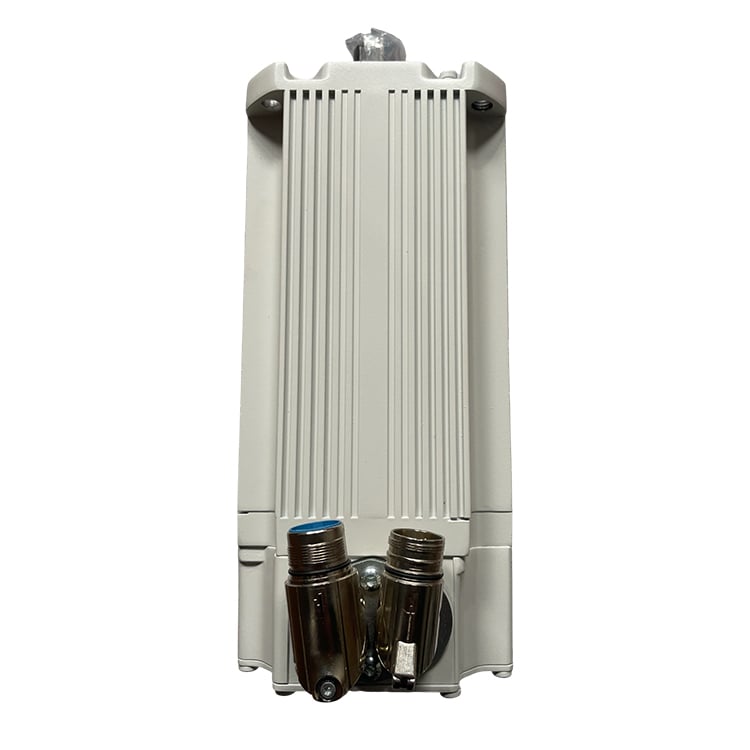
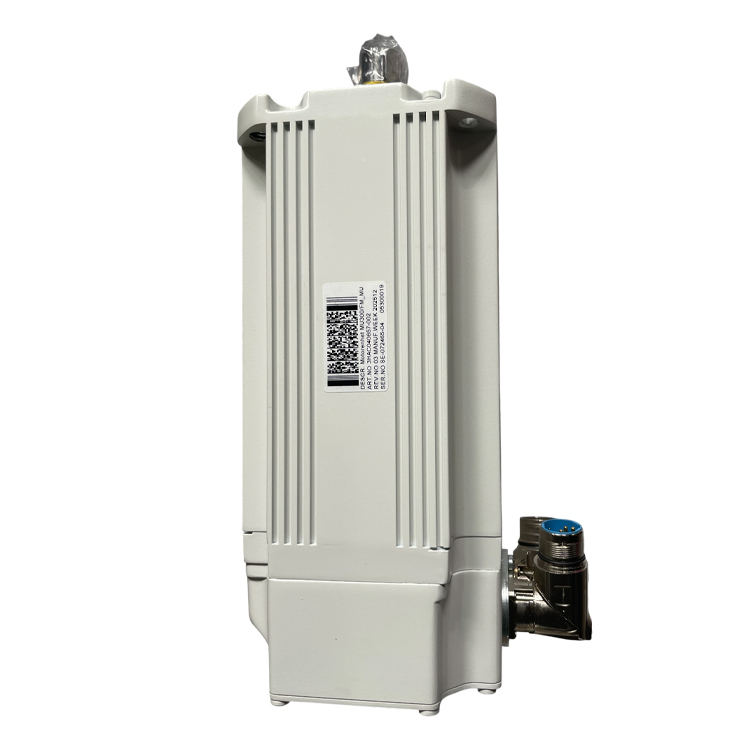
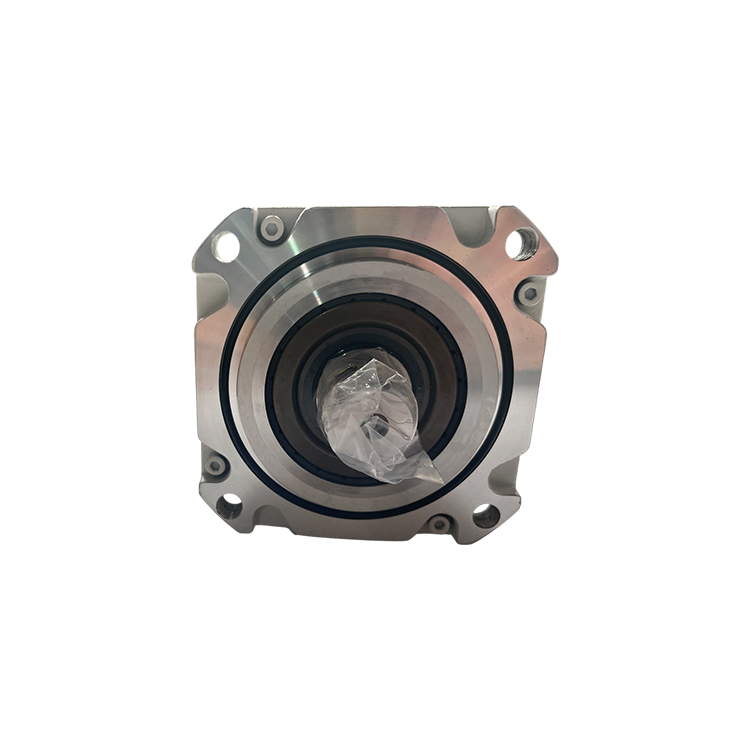
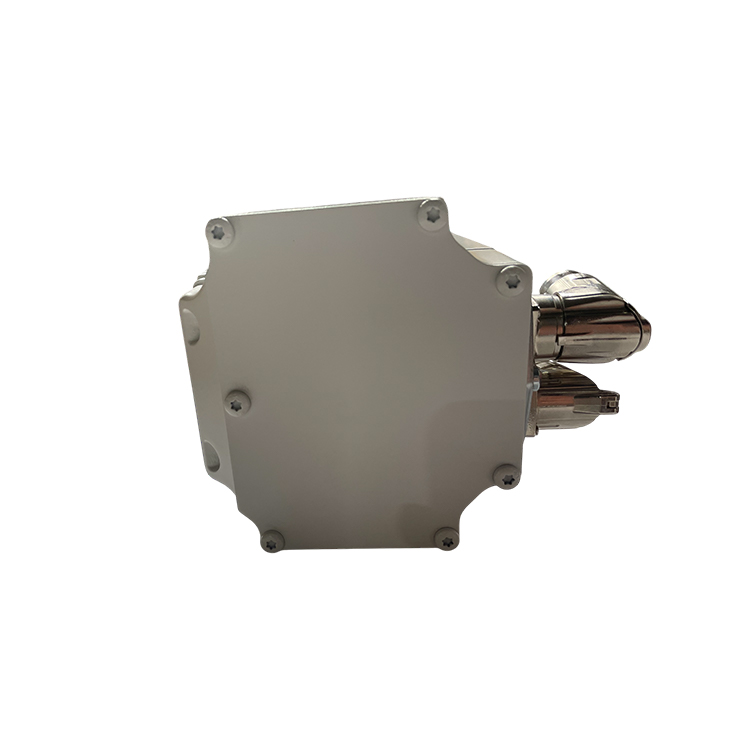
ABB 3HAC040657-002 MU300 Uniti Keke Kūkākūkā no IRC5

Ke ʻano o ke kūkākūkā Hou maikaʻi loa, a i ʻole kūmau maikaʻi loa. E hoʻokākākūkū i ke ʻano me mākou ma mua o ka hoʻouna ʻana.
Ka ʻikepili o ka hoʻouna ʻana Hoʻouna ʻana i ke ao kūpono ma DHL, FedEx, a me UPS — makahiki Hoʻokahi-Holuha Hoʻonaʻauao i nā wahi mālie kūpono. Hoʻopāpā ʻia ma ka pākaukau hoʻopāpā a me ka pahu kūpono.
Nā pōkai o ka mea kūʻai
  • Kūkākūkā o lehua MU300 o ABB no nā kūkākūkā o lehua IRC5 — kūpono ma ka wāhine, kūkākūkā kūpono.
  • Pōkai kaula 2238W / 6.5Nm — kūpono i ke kūkākūkā o lehua o ABB no nā kūkākūkā, nā kūkākūkā līne, a me nā kūkākūkā kānaka.
  • Kūkākūkā i loko o lehua — kūkākūkā ma ka kūkākūkā o lehua IRC5 ma mua o nā kūkākūkā o lehua.
  • E kūkākūkā ʻia kēkahi kūkākūkā no ka puka o ka manawa a me ka resistance o ka insulation ma mua o ka hoʻopili ʻana.
  • kūpaʻa ʻana i 12 mahina me ka kōkua teknikolo.
Kūlana o ka mea Hōʻi mai ana mai Shanghai, Chinā. Ka manawa hōʻi e hoʻokō ʻia i kou nīnau.
Nā ʻike pāʻani ʻana E ʻae nei i nā kumupāʻani PayPal, T/T, a me ka Alibaba Trade Assurance. E hoʻouna i kou nīnau no ka hoʻouna ʻana i ka ʻikepāʻani.
  • Kūʻauhau
E hana ʻole i kou ʻāpana?

ʻO nā ʻāpana i loko o ka pilikia: 12,000+, kūkākūkā ʻia ma mua o ka hoʻouna ʻana, e hoʻihoʻi mai i loko o nā hola 24

Hoʻolele

MU300 External Axis Servo Motor Unit — Hoʻolālā ʻIke Tēknika

Kōmaku

Kaihuelike Kūkākūkā i ka pākaukau o ke kīhōʻalu kūpono o ka robot
Kākoʻo ABB
Hana Hoʻomākaukau i nā pākaukau kūpono o ke kīhōʻalu ABB — nā positioner, nā lālā kūpono (pākaukau 7), nā pākaukau hoʻokua, a me nā pākaukau gantry — ma ka hana hoʻoponopono ʻōlelo kūpono o ka IRC5 controller.
Ka ʻanuanu Kūkākūkā o ABB MU300 kūpono o nā pākaukau kūpono. He kīhōʻalu kūpono o ka magnet kūpono me ke kīhōʻalu resolver kūpono e hoʻouna i ka ʻike wahi, e hoʻopili ana ma mua o ka IRC5 drive system. ʻAʻohe kīhōʻalu o ka joint o ka robot — he kīhōʻalu e hoʻouka i nā kīhōʻalu kūpono i waho o ka robot, ʻaʻohe kīhōʻalu o ka lima o ka robot.
Kūpono o nā kūkū Nā kikokiko o ABB IRC5 (e hoʻopau ana i nā aʻa kūpono o ke kikokiko ma waho, e like me nā kikokiko hoʻololi, nā kikokiko holo, a me nā kikokiko kaulana). E hōʻoia kou kikokiko hoʻonohonoho a me ka hoʻonohonoho o nā aʻa kūpono ma waho i mua o ka kaukau.
Inoa o ke kūʻai kūleke o ABB Pōhaku kūlana ma ke kaulana 2238W / 6.5Nm
Kuleana Hoʻolaha 18 kg
ʻAe nei i ka hōʻailona ʻāina Kūkākūkā Republik Czech
Ka helu o ka pākaukau o ka hoʻouna 85015220
Nā huahana pili 3HAC040657-003 — ke kaulana ʻōlena o ka muʻumuʻu MU300 i loko o ka hale. E hōʻoia ka kaulana ʻōlena e hoʻohana ʻia ma kou kahua i mua o ka kaukau.
Nā Pākaha ʻElektronika a me nā Pākaha Mekanika Kūpono ʻAʻohe ʻike kūʻai kūpono i kākou i kākou i kākou i kēia huahana he pono. E kākau i kou nīnau me ka helu kūʻai o ke kikokiko a me ka hoʻonohonoho o nā aʻa kūpono ma waho, a hōʻoia kākou i ka palapala kūʻai e pili ana.

Hoʻohana ʻia ma ka maikaʻi

  • Nā kikokiko hoʻololi a me nā kikokiko hoʻololi i nā pūʻulu kūkū, i kēlā wahi e pono ai ke kikokiko e hoʻololi i loko o ka hālāwai o ke kikokiko.
  • Nā kikokiko holo (aʻa kūpono 7) e hoʻoulu ana i ka wao hana o ke kikokiko ma ka holo ʻana i nā mea kūpono nui e like me nā kikokiko o nā kaʻa kūʻai a i ʻole nā kaʻa o nā hōkū.
  • Nā kikokiko hoʻololi a me nā kikokiko hoʻololi i nā mea kūpono nui a me nā mea kūpono kūʻai.
  • Nā kikokiko kaulana a me nā kikokiko hoʻomākaukau a me hoʻolilo i nā kahua hoʻomākaukau a me nā kahua hoʻolilo.
  • Ko ke kūkā i ka hana o ka wao kūʻai i ka hana ʻōlelo, a o nā kikokiko ABB IRC5 e hoʻopau i ka hana o ka robot a me nā axis kūʻai.

Kūlana o ka hoʻonohonoho ʻana

Hoʻopau ʻia ke kaha o MU300 i ke energi elektrika mai ka sistemu drive IRC5 i ka hōʻoni ʻana o kahi axis kūʻai — he poʻe hoʻopau, he ala, a i ʻole he mea hoʻopau i ka hōʻoni — no laila e hōʻoni ʻia ka mea i hana ʻia a i ʻole ka mea hoʻopau i ka hana hoʻopau ʻana me ka robot. Hoʻouna ʻia ke kaha o ke kikokiko i ka wao o ka rotor i ka kikokiko IRC5, e ʻae ai i ka sistemu i ke hoʻopau ʻana i ka hana o ka axis kūʻai me ka ala o ka robot i ka manawa pono.

No ka mea, he kaha servo o ka motor i hoʻopau ʻia ma mua i ka hana o ka sistemu IRC5, no laila e hoʻopau ʻia ma mua i ka hardware drive ABB a e hoʻopau ʻia ma ka RobotWare i kēia manawa — ʻaʻohe kaha drive a i ʻole kaha hoʻopau i kēlā me kēlā kaha i kūʻai i ka motor a me ka kikokiko.

Nā hopena o ka hōʻeleʻele

  • Ka hōʻeleʻele a i ʻole ka hōʻeleʻele — hoʻouna ʻia ka kaha o ka drive i ka loaʻa ʻana o ka motor ma hope o ka hana ʻana ma ka axis kūʻai.
  • Ka hewa o ka hoʻouna ʻana o ka resolver — hōʻike ʻia ka hewa o ka wao o ka axis kūʻai, nā hewa o ka hoʻopau ʻana, a i ʻole nā pāʻani i ka manawa hoʻopau ʻana.
  • Ka hōʻeleʻele o ka kikoʻī — ke kūlana o ke kōkō i hoʻopāpā ʻia, a i ʻole ke kūlana o ke kōkō i hoʻololi i ke awelā (i nā wahi e pili ana i ke kōkō e hana ana i ke kūlana o ke kōkō i hoʻopāpā ʻia).
  • Kōnane maʻamau a i kēlā me kēlā wahi — ʻo ia he hana o ka ʻōlelo o ka pākaukau, a i ʻole ka hoʻololi ʻana o ka pākaukau i waena o ke kōkō a me nā mea o ka pākaukau i waho.
  • Ka hewa o ka pākaukau a i ʻole ka hewa o ka honua — hoʻopau ʻia ka pākaukau i ke kualiʻi o ke kōkō i hoʻopāpā ʻia, a i ʻole i hoʻouka ʻia e ka wai hooloʻi a i ʻole e ka pōhaku i kūʻai i ka wahi o ka hana.
  • Ka hewa o ka hoʻopāpā ʻana i ke aniani o ka robot — ke kōkō i waho e hoʻomāmā a i ʻole e hoʻomākū i ka robot i nā wahi e hana ana i ke aniani, a i ʻole i hoʻololi ʻia i nā hewa o ka hoʻopāpā a i ʻole o ka hoʻoponopono ʻana i nā hewa o ka pākaukau i kūʻai ʻia i ka hana o ka pākaukau.

No ke aha e koho ai iā mākou

  • Ke kūkākūkā ʻana i nā mea kūpono o ABB e hoʻouna ai i nā kōkō servo, nā pākaukau, nā pākaukau kōkō, a me nā pākaukau hoʻomākau i nā kōkō IRC5.
  • Hoʻōlelo ʻia a hoʻopāpā ʻia kēlā me kēia kōkō (ka hoʻopāpā ʻana o ka resolver, ka hoʻopāpā ʻana o ka hoʻopāpā ʻana o ka pākaukau) ma mua o ka hoʻokomo ʻana.
  • Ka hoʻohana ʻana i nā kūlana — inā hoʻohana ʻoe i ka kūlana ʻōlena 3HAC040657-003 i nā wahi o ka kūlana graphite white -002, e hoʻokākākūkā mai ana mākou i ka kōkō pono i kāu hoʻoponopono kōkō.
  • ka hana o ka makahiki 12 me ka hoʻohana ʻana i ka hoʻomākaukau ma ka wā o ka hoʻopili ʻana a i ʻole ka hoʻomākaukau i ka hoʻopili ʻana.
  • ʻO nā ʻano hoʻolōkahi ʻano o ka hoʻolōkahi — PayPal, T/T, a me ka Alibaba Trade Assurance.

Nā Mea Hoʻoponopono

  • ABB 3HAC025338-004 Main Servo Drive Unit (DSQC617) no nā kōkō IRC5
  • ABB 3HAC028357-001 DSQC679 FlexPendant Teach Pendant no ka IRC5
  • ABB 3HAC040657-003 MU300 External Axis Servo Motor Unit (ʻōʻō ʻano)
  • ABB 3HAC021914-001 Teach Pendant Jumper Plug no ka IRC5
  • ABB IRC5 controller power a me nā kaula hoʻokaʻōʻō no nā external axis motors

Hoʻokuʻu Ma Ka Wehewehe

Pehea no lākou e hoʻomaikaʻi ana i nā hoʻomaikaʻi, e komo mai ana hoʻi

Kāhea iā mā˚ou
KAKOO E

Kūʻai kūʻai © SongWei Robotics. Aia nā wehewehe a pau.  -  Pōkiʻi Hoʻohana ʻAna
