
| Ke ʻano o ke kūkākūkā | Hou maikaʻi loa, a i ʻole kūmau maikaʻi loa. E hoʻokākākūkū i ke ʻano me mākou ma mua o ka hoʻouna ʻana. |
| Ka ʻikepili o ka hoʻouna ʻana | Hoʻouna mai i Shanghai, China. Ka manawa mua o ka hoʻouna ʻo makahiki Hoʻokahi-Holuha Hoʻonaʻauao ma hope o ka hoʻokolohua ʻana i ke kaulaʻi, ma ka hōʻike o DHL / FedEx / UPS me ka pakipaki kūpono a maikaʻi. He pili ka manawa mua i ke ʻano o ka mea e hoʻokolohua nei iā mākou. |
| Nā pōkai o ka mea kūʻai |
|
| Kūlana o ka mea | Shanghai, China. Nā mea kūpono i kūpono ma ka hālau o mākou i Shanghai, i ka ʻaoao o nā hōʻike kūpono maikaʻi. |
| Nā ʻike pāʻani ʻana | E ʻoloa mākou i nā kūʻai hana o PayPal, T/T (ka hoʻouna ʻana i ka pāʻina), a me ka Alibaba Trade Assurance. E hoʻouna i kou nīnau no ka ʻōlelo kūʻai. |

ʻO nā ʻāpana i loko o ka pilikia: 12,000+, kūkākūkā ʻia ma mua o ka hoʻouna ʻana, e hoʻihoʻi mai i loko o nā hola 24
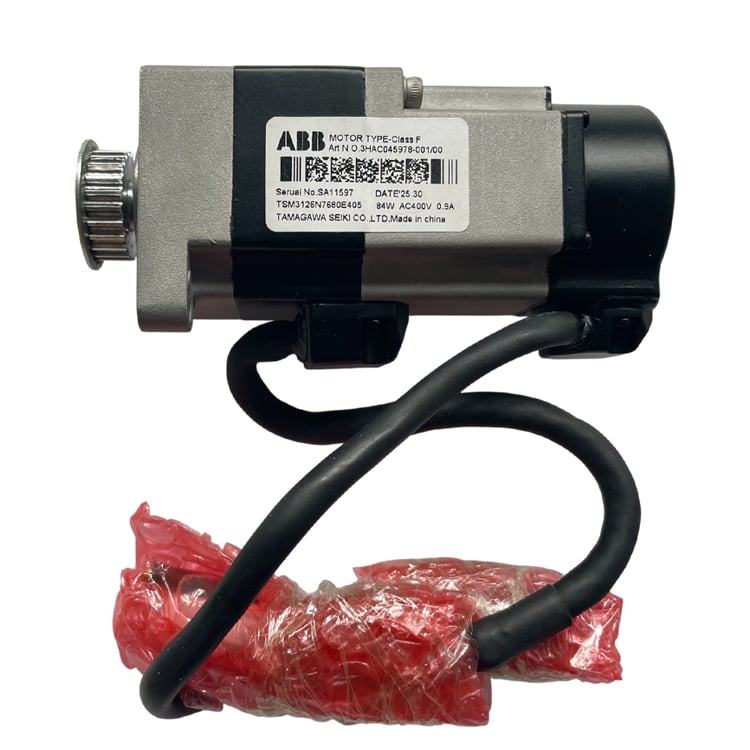
KūkākūkāO ke ABB 3HAC045978-001 kēia he axis-5 (wrist pitch) servo motor no nā robot ABB IRB 1200 (Type B, ke kūkākūkā o SafeMove 2), hōʻoia ma mua i ke hoʻouna ʻana me ke pulley o ke timing-belt i hoʻopili ʻia ma ke kiko. E hoʻouna mai i kāu robot serial number, a hōʻoia mākou i ke kūpono o kēia i mua o kou kaukau.
| MĀHELE | Rotary AC servo motor me ke pulley o ke timing-belt i hoʻopili ʻia ma mua — manipulator axis-5 (wrist pitch) drive |
| Inoa Aniani | ABB |
| Helu Lako | 3HAC045978-001 |
| Ka ʻanuanu | ABB OEM axis-5 servo motor me ke pulley o ke timing-belt i hoʻopili ʻia ma mua ma ke kiko, hoʻouna ʻia he mea hoʻokahi no ke IRB 1200 wrist drive. |
| Hana | E hoʻohana i axis 5 (wrist pitch) o ke IRB 1200; e hoʻololi i ke kūkākūkā elektronika i ke kūkākūkā o ke wrist i kōkua i ke kūkākūkā kūpono ma ka closed-loop feedback mai ke resolver/encoder i kūkākūkā ʻia. |
| Kakau | Axis 5 — ke joint o ke wrist pitch e hoʻohōkeke i ke wrist a me ke tool flange. |
| Ke hālāwai ʻana o ka robot | ABB IRB 1200, ke o ka māhele B wale nō (e hāʻoia ana i SafeMove 2). ʻAʻole hoʻopili ke māhele A—pānui i ka lebel o ke kīnohi o ke kūkū ma mua o ka kaukau ʻana. |
| ʻAno o ka hoʻopaʻa | Ke kaha i kēia pūʻali i kēia pūʻali; ke pūʻali i kūkū ʻia ma ke kūkū o ke kūkū. |
| Kuleana Hoʻolaha | 0.52 kilo |
| Nā wāhine (L×H×W) | 130 × 53 × 50 milimeta |
ʻO nā wāhine āpau o ka hōʻike ʻana a me nā wāhine kūkū (ka hōʻike, ka hōʻike, ka ʻano o ka resolver) ʻaʻole i kūkū ʻia i kā mākou kūkū kūkū no kēia ʻano. E hoʻouna mai i kāu helu kūkū a me kāu RobotWare version, a e hōʻoia mākou i kāu kūkū kūkū.
O ke kīkōkī o le 5 e hoʻopāpā i ke energi elektrika mai ke kīkōkī e hana ana i ke kūlana o le IRB 1200 i ke kūlana o le pōkole o le lima. O le pulley o le pāpā o le belt e hoʻopāpā i le torque i le lima ma ka pāpā o le belt, e hoʻomāmā i le massa o le holo ʻana a e hoʻomāmā i ke kūlana o le lima—e pono nō kēia no ke kīkōkī iki i hoʻohana ʻia i nā wao iki o ka hana a me ka ʻano o ka hana ma ka hihia o ka hana. O le resolver/encoder e hoʻouna i ke kūlana o le rotor i ka IRC5 controller e hana ai i ka hana o le lima ma ka ʻano o ka hana ma ka ʻano o ka hana ma ka ʻano o ka hana.
ʻAʻohe kōkua ʻōlelo pākuʻi kūpono no kēia mōhala. E haʻi mai iā mākou i ke kōkua ʻōlelo pākuʻi i hōʻaʻa ʻia ma kou kōnane e hāʻawi iā mākou i ke kaula ʻōlelo pākuʻi maikaʻi. No ka hoʻoponopono ʻana i ka hopena o ka hana a me ka hoʻololi ʻana i nā mea, e ʻike i kā mākou ʻaoʻao i kēia: ABB IRB 1200 Axis 5 Motor Troubleshooting (e hoʻokō ʻia ka honua i loko i ka hoʻouna).
E ʻaʻo i kēia ʻāpana: ABB 3HAC045978-001, a i ʻole e hōʻihoʻi mai i kou helu kūʻai o ka robot i kēia manawa e hoʻokō ai i ke kūpono o kēia ʻāpana ma mua o ka kūʻai.
Pehea no lākou e hoʻomaikaʻi ana i nā hoʻomaikaʻi, e komo mai ana hoʻi
Kūkākūkā iā Mākou

Copyright © SongWei Robotics All Rights Reserved - KA PALE ʻŌLELO KŪMAU