
| Stanje proizvoda | U slučaju da je riječ o novom ili korištenom originalnom proizvodu (klasa A). Molimo potvrditi stanje s nama prije nego što naručite. |
| Informacije o slanju | Dostava diljem svijeta putem DHL-a, FedExa i UPS-a — 3-5 radnih dana do većine odredišta. Pakirano sa zaštitnom folijom i ojačanom kartonskom kutijom. |
| Koristi za kupce |
|
| Lokacija stavke | Šalje iz Šangaja, Kina. Vrijeme isporuke potvrđeno je vašim upitom. |
| Podaci o plaćanju | Prihvaćamo PayPal, T/T i Alibaba Trade Assurance. Pošaljite upit za ponudu. |

12.000+ dijelova na zalihama, testirano prije isporuke, odgovoriti u roku od 24 sata
Istraživanje| Kategorija | S druge strane, za proizvodnju električnih vozila s motorom za upravljanje električnim motorom, upotrebljavaju se: |
| Brend | ABB |
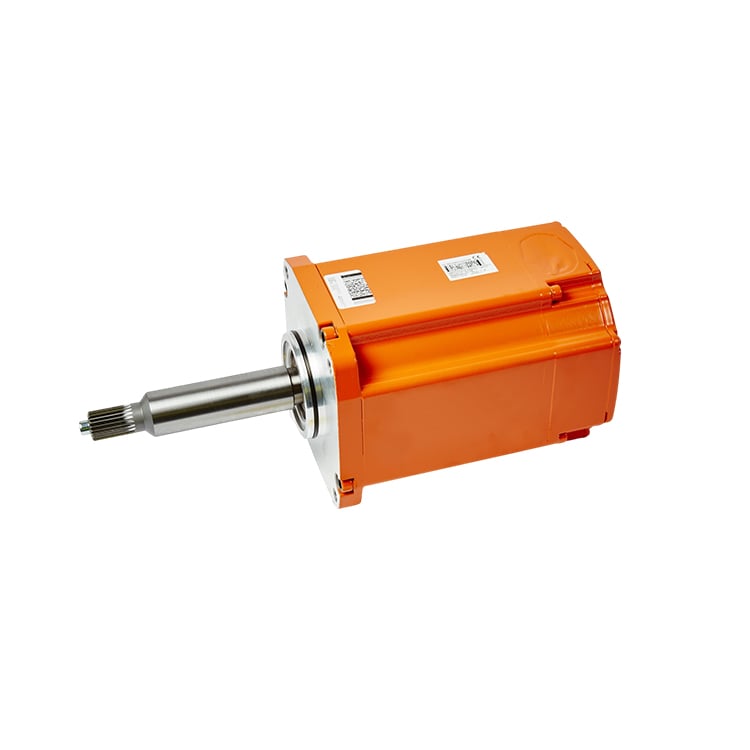
| Funkcija | Uvozi okretanje os 2 (spodnje ruke) ABB IRB 6600 robota. "Sistem za upravljanje brzinom" je sustav za upravljanje brzinom koji se koristi za upravljanje brzinom. |
| Definicija | ABB OEM servomotor na osu 2 isporučen s premontiranim štapom motora. To je noviji broj dijela koji zamjenjuje stariji motor 3HAC021030-001 i dijeli tijelo motora 3HAC020208-001 s priključkom 3HAC020131-001. |
| Kompatibilnost serija | ABB IRB 6600 Industrijski roboti, os 2. Također je upućen na jednog distributera za serije IRB 6650 Type B i IRB 6650S molimo potvrdite točan model robota i os prije naručivanja. |
| Osa | U slučaju da je to potrebno, za svaki podložni element mora se upotrebljavati sljedeća metoda: |
| PINION | Preinstalacija i pogonski prilagođeni za 2-osnu mjenjač. U slučaju da je to potrebno, to se može učiniti u skladu s člankom 6. stavkom 3. |
| U skladu s člankom 4. stavkom 1. | 3HAC021030-001 |
| Broj motornog dijela tijela | 3HAC020208-001 |
| U skladu s člankom 4. stavkom 2. | Pošaljite nam serijski broj robota i verziju upravljača i mi ćemo vam dati odgovarajući datotek za vašu jedinicu. Molimo pošaljite upit s robot serijski broj i RobotWare verzija, a mi ćemo vam obezbediti odgovarajuće datasheet. |
Motor na osu 2 pretvara električnu energiju iz pogonske jedinice u kontroliranu rotaciju donje ruke robota. Ugrađeni žicu se direktno povezuje s mjenjačem os-2 kako bi se prijenos momenta prenosio na donji dio ruke, dok ugrađeni rezolver/enkoder vraća preciznu poziciju rotora na upravljač IRC5. Na IRB 6600, os 2 nosi većinu vertikalnog opterećenja robota tijekom podizanja, tako da su motor i zupčanik podudarani u tvornici kako bi se zadržao povrat u granicama tolerancije i osigurao ponavljajuće pozicioniranje pod opterećenjem.
Za postupak koraka-po-korak u rješavanju uzroka i radni tok zamjene preporučujemo objavljivanje članka na licu mjesta kao što je "Putnik za rješavanje problema motora ABB IRB 6600 os 2" i povezivanje ovdje. Poveznicu možete staviti čim članak bude objavljen.
Ako imate bilo kakve prijedloge, molimo kontaktirajte nas
Kontaktirajte nas
