Sve kategorije

Dijelovi za robote ABB
Čestice za robote KUKA
Čestice za robote
Dijelovi za robote YASKAWA

Sve male kategorije

Dijelovi za robote ABB
Čestice za robote KUKA
Čestice za robote
Dijelovi za robote YASKAWA

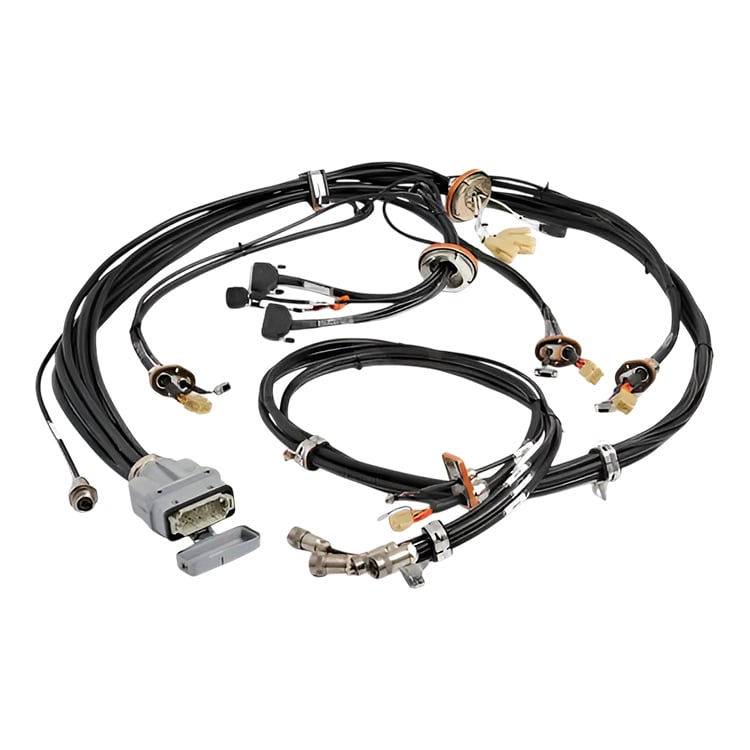
Sastav za manipulaciju za IRB 6400R

Stanje proizvoda Novo originalno ili rabljeno originalno. Molimo Vas da potvrdite stanje s nama prije narudžbe.
Informacije o slanju Svjetska isporuka putem DHL, FedEx i UPS. 3-5 radnih dana do većine odredišta. Pakirano sa zaštitnom folijom i ojačanom kartonskom kutijom.
Koristi za kupce
  • "Sustav za upravljanje" znači sustav za upravljanje sustavom za upravljanje. Neto težina 8,94 kg.
  • Kompletna unutarnja oprema IRB 6400R manipulatorima napajanje i signalizacija žica koje idu od baze kroz donju i gornju ruku do zgloba, isporučena kao jedan sastav s već opremljenim tvorničkim priključcima.
  • Isporučuje se kao kompletna predizgovana jedinica, tako da se manipulatorska žica obnavlja u jednoj zamjeni umjesto kabla po kablu.
  • Svaki pojas se provjerava prije pakiranja. Pošaljite nam serijski broj robota i broj članka na etiketi za opremu, i potvrdit ćemo podudaranje prije nego naručite.
Lokacija stavke Šalje iz Šangaja, Kina. Vrijeme isporuke potvrđeno je vašim upitom.
Podaci o plaćanju Prihvaćamo PayPal, T/T i Alibaba Trade Assurance. Pošaljite upit za ponudu.
  • Opis
Ne možeš naći svoju ulogu?

12.000+ dijelova na zalihama, testirano prije isporuke, odgovoriti u roku od 24 sata

Istraživanje

Sastav za manipulaciju za IRB 6400R

ABB 3HAC8009-1 je sastav manipulatorskog pojasa za robote ABB IRB 6400R. ABB ga navodi u svom katalogu rezervnih dijelova kao "Manipulirajući montažu opreme". Kompletna oprema koja provodi unutarnju napajanje i signala kroz manipulator, od temelja do zglobova ruke i zgloba. Dolazi kao jedan definirani sastav s već postavljenim tvorničkim priključcima, tako da zamjenjuje pojas kao kompletnu jedinicu, a ne kao labavi skup pojedinačnih kabla. Pošaljite nam serijski broj robota i broj članka na etiketi za opremu, i potvrdit ćemo podudaranje prije nego naručite.

Specifikacije

Broj dijela 3HAC8009-1
Proizvođač ABB (originalni rezervni dio)
Naziv iz kataloga ABB -Manipuliraj se.
Vrsta unutarnja napajanje i signala ožičenja manipulator, isporučena kao jedan kompletan skup
Kompatibilnost ABB IRB 6400R roboti. Pošaljite nam serijski broj robota i broj na etiketi, i potvrdit ćemo podudaranje prije nego naručite.
Neto težina 8,94 kg
Bruto težina 9,3 kg
ABB oznaka tipa 55x37x18
U skladu s člankom 2. stavkom 2. 85444290
Minimalna količina narudžbe 1 komad
Zemlja podrijetla Česka Republika (CZ)
Stanju Novo originalno ili rabljeno originalno. Molimo Vas da potvrdite stanje s nama prije narudžbe.

Pošaljite serijski broj robota i broj artikla na etiketi, i potvrdit ćemo podudaranje prije nego naručite.

Industrijske primjene

  • U slučaju da je to potrebno za upotrebu u IRB-u, za upotrebu u IRB-u, za upotrebu u IRB-u, za upotrebu u IRB-u, za upotrebu u IRB-u, za upotrebu u IRB-u, za upotrebu u IRB-u, za upotrebu u IRB-u,
  • Planirana obnova manipulatorske žice na ćelijama visokog ciklusa, gdje je pojas vidio punu savijanje i torzije život ruke.
  • U skladu s člankom 3. stavkom 2. točkom (a) ovog članka, za robu koja je proizvedena u skladu s člankom 3. točkom (a) ovog članka, za robu koja je proizvedena u skladu s člankom 3. točkom (a) ovog članka, primjenjuje se sljedeći popis:
  • U slučaju da je dio zapestja ožičenja oštećen, ali ruka je još uvijek mehanički zdrava, može se obnoviti određeni dio ožičenja umjesto cijele jedinice.

Cilja dizajna

Robot koji manipulira ima mnogo napajanja i signala koji se moraju na hiljade puta savijati po svakoj osi. Ako bi se svaki provodnik otpustio, stvorilo bi se čvrsto i sklonost da se pokvari. ABB grupira ove linije u jednu definiranu skupinu prevoznih postrojenja tako da se kablovska oprema kreće kao upravljani paket štiteći provodnike od abrazije i održavajući unutarnji put manipulatorja organiziranom umjesto gnijezda labavih kablova. Na IRB 6400R ovaj pojas prolazi kroz bazu, donju ruku i gornju ruku, gdje mora pratiti ruku kroz svaki dopušten pokret dok nosi servo snagu, mjerne signale i signale s strane klijenta koje ćelija treba na flansku alata.

U skladu s člankom 3. stavkom 1. Umjesto uspoređivanja po izgledu, pouzdana ruta je oznaka na pojasevu koje zamijenjujete i serijski broj robota od kojeg je došao pošaljite nam oboje i mi ćemo ih usporediti s podacima o rezervnim dijelovima ABB-a prije nego naručite.

Uobičajeni načini otkazivanja

  • U slučaju izolacije ili pukotina od ponavljajućeg savijanja u radnim razdobljima visokog ciklusa.
  • U slučaju da je to potrebno, u slučaju da je to potrebno, za potrebe primjene ovog članka, za sve proizvode koji se upotrebljavaju u proizvodnji električne energije, za koje se primjenjuje točka (a) ovog članka, za koje se primjenjuje točka (b) ovog članka, za sve proizvode koji se upotrebljavaju u proizvodnji elektri
  • U slučaju da je proizvodni sustav u stanju da se koristi za proizvodnju električne energije, mora se upotrijebiti sustav za proizvodnju električne energije.
  • U slučaju da je sustav u stanju da se zaustavi, mora se osigurati da se ne pojave nikakve promjene u stanju.
  • U slučaju da je u slučaju prekoračenja ili prekida vožnje u skladu s člankom 6. stavkom 2. točkom (a) ovog pravilnika, to znači da je u slučaju prekida ili prekida vožnje u skladu s člankom 6. točkom (a) ovog pravilnika, to znači da je prekidač u skladu s člankom 6. točkom (a)
  • Neusklađenost spojeva kada je namješten pojas iz drugog robota ili druge revizije.

Prije uklanjanja: izolirati i blokirati napajanje robota i potvrditi broj predmeta na pojasevu s serijskim brojem robota. Fotografirajte i označite svaki spoj i njegovu rutu prije nego što ga izvadite, držite novi spoj podalje od pokretnih struktura i izvora toplote i provjerite da li se priključci zaključavaju. Nakon ugradnje, pokrenite robota ručno na smanjenoj brzini i potvrdite da se osovine kreću čisto bez napetosti spojeva prije nego što se ćelija vrati u proizvodnju.

Zašto odabrati nas

  • Specijaliziran za dijelove za industrijske robote za ABB, FANUC, KUKA i YASKAWA.
  • "Postojanje" je "povezanost" ili "povezanost" s "priključcima" ili "oblastima" za "izravno upravljanje" ili "izravno upravljanje" ili "izravno upravljanje" ili "izravno upravljanje" ili "izravno upravljanje" ili "izravno upravljanje" ili "iz
  • Potvrđeno vam je priključenje: poklapaćemo serijski broj robota i broj proizvoda na etiketi naprezanja s podacima o rezervnim dijelovima ABB-a prije nego naručite.
  • Svaki dio testira i provjerava iskusni tehničar prije pakiranja, a na kvarnim jedinicama se nudi servis popravka.
  • Svjetska isporuka s pažljivim industrijskim pakovanjem, iz naše kancelarije u Šangaju.

Srodni proizvodi

  • Sljedeći članak: manipulatorska oprema za osi 5 i 6 na IRB 7600. Drugačija uloga od ove, za drugu obitelj robota.
  • ABB 3HAC14139-1 dio za manipulacijski pojas za os 5. Drugi dio od ovog, pa nam pošalji broj članka na svom pojasu i potvrdit ćemo koji odgovara.
  • Sljedeći članak: oprema za upravljanje ABB-om na osi 1-6. Drugačiji dio od ovog, koji se koristi na drugim robotskim obiteljima.
  • Sljedeći članak: kabel za korisničko tijelo na osi 1-6 za ABB manipulatory. Drugačija uloga od ove.
  • Sljedeći članak: korisnički spoj za osi 1-6 na IRB 2600. Drugačija uloga od ove, za drugu obitelj robota.
  • Sljedeći članak: spojni kabel za osu 1-6 za ABB manipulatory. Drugačija uloga od ove.
  • Više manipulator i odijelo paketa kablovske u Kablovi i paketi za obuku -Preduzeće. Pošaljite nam model robota i broj predmeta na dijelu koji zamijenite, a mi ćemo potvrditi podudaranje i ponuditi pravu robu.

Zahtjev za ponudom: U slučaju da je robot u stanju da se odbrani, mora se ući u sustav za zaštitu od opasnosti. Potvrđujemo stanje, montažu i vrijeme isporuke, a zatim vam pošaljemo citat prije nego što naručite.

Online upit

Ako imate bilo kakve prijedloge, molimo kontaktirajte nas

Kontaktirajte nas
PODRŽANO JE OD

Copyright © SongWei Robotics All Rights Reserved  -  Politika privatnosti
