
| Kondisi produk | Baru asli atau bekas asli. Harap konfirmasi kondisi barang dengan kami sebelum memesan. |
| Pengiriman | Dikirim dari Shanghai, Tiongkok. Waktu pengiriman: 3-5 hari kerja setelah konfirmasi pesanan. Pengiriman ke seluruh dunia melalui DHL / FedEx / UPS dengan kemasan aman. |
| Manfaat bagi Pembeli |
|
| Lokasi Barang | Dikirim dari Shanghai, Tiongkok. |
| Pembayaran | PayPal / T/T / Jaminan Perdagangan Alibaba. |

lebih dari 12.000 suku cadang tersedia di stok, diuji sebelum pengiriman, balasan dalam waktu 24 jam
Permintaan informasi| KATEGORI | Perakitan Harness Manipulator Robot ABB / Unit Kabel |
| Merek | ABB |
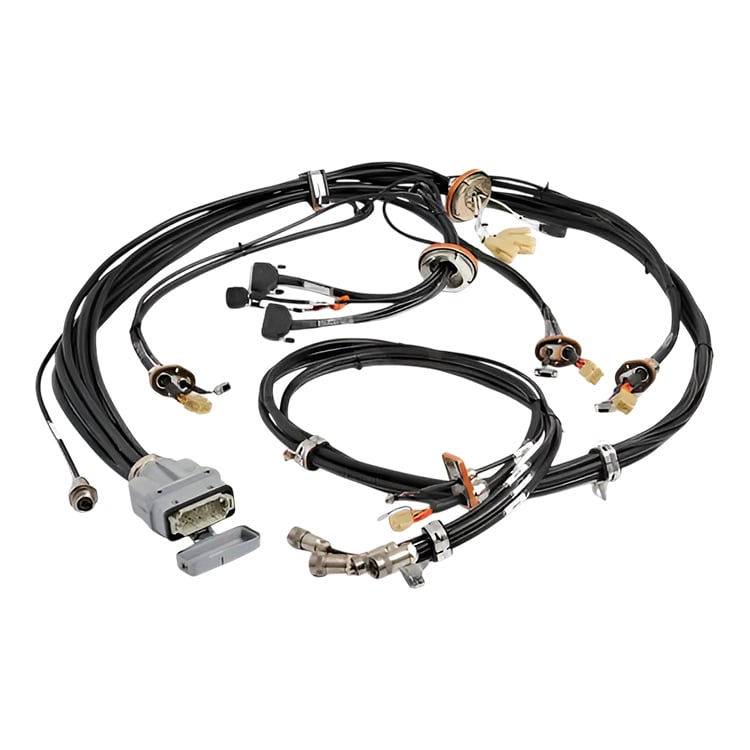
| Nama produk | Perakitan Harness Manipulator (Unit Kabel Robot) |
| Nomor Bagian | 3HAC8009-1 |
| Fungsi | Mengalirkan kabel daya dan sinyal melalui manipulator robot sebagai perakitan kabel terdefinisi, mengatur penataan kabel internal serta mengurangi tekanan mekanis selama gerak. |
| Definisi | ABB 3HAC8009-1 adalah perakitan harness manipulator (unit kabel robot) untuk robot ABB, digunakan guna menyalurkan jalur daya dan sinyal di dalam manipulator. |
| Seri / Kompatibilitas | Model robot tepat dan revisi harness tidak dipublikasikan dalam katalog ABB untuk nomor artikel ini. Konfirmasi model robot dan revisi harness Anda dari daftar suku cadang atau manual perawatan sebelum memesan — perakitan ini spesifik berdasarkan revisi. |
| Berat bersih | 8,94 kg (katalog suku cadang ABB) |
| Nomor Tarif Bea Cukai | 85444290 |
| Jenis komponen | Baru / asli — kondisi dikonfirmasi bersama Anda sebelum pemesanan. |
| Parameter teknis yang terperinci | Model robot, dimensi fisik, dan rating listrik tidak dipublikasikan untuk nomor artikel ini. Konfirmasi model robot yang tepat, revisi harness, dan peta konektor dari daftar suku cadang/manual perawatan sebelum memesan. Berat dan tarif mengacu pada katalog suku cadang ABB. |
Manipulator robot mengandung banyak kabel daya dan sinyal yang harus lentur ribuan kali di setiap sumbu. Jika masing-masing konduktor dipasang secara terlepas, maka akan terbentuk anyaman kabel yang kaku dan rentan gagal. ABB mengelompokkan kabel-kabel tersebut ke dalam satu rakitan harness yang telah ditentukan sehingga kabel bergerak sebagai satu bundel terkelola—melindungi konduktor dari abrasi dan menjaga penataan internal manipulator tetap rapi, bukan berupa tumpukan kabel lepas.
Karena rakitan ini merupakan suku cadang yang telah ditentukan dan dikaitkan secara spesifik dengan model robot serta revisi harness tertentu, maka rakitan ini tidak bersifat universal. Nomor artikel yang tepat bergantung pada model robot dan revisi yang terdokumentasi secara pasti; oleh karena itu, komponen ini harus dicocokkan dengan daftar suku cadang atau buku panduan perawatan—bukan dipilih berdasarkan tampilan fisiknya. Ini adalah suku cadang dengan kecocokan terverifikasi, yang dikonfirmasi berdasarkan model dan revisi robot, bukan kabel generik.
Jika Anda memiliki saran, silakan hubungi kami
Hubungi Kami

Hak Cipta © SongWei Robotics. Semua Hak Dilindungi Undang-Undang. - KEBIJAKAN PRIVASI