
| Condizione del prodotto | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
| Spedizione | Spedizione da Shanghai, Cina. Il tempo di consegna tipico è 3-5 giorni lavorativi dopo la conferma dell’ordine, tramite DHL / FedEx / UPS, con imballaggio protettivo sicuro. Il tempo effettivo dipende dallo stato specifico e dalla disponibilità a magazzino, da confermare con noi. |
| Vantaggi per l'acquirente |
|
| Ubicazione dell'articolo | Shanghai, Cina |
| Pagamento | Accettiamo PayPal, bonifico bancario (T/T) e Alibaba Trade Assurance. |

oltre 12.000 ricambi disponibili a magazzino, testati prima della spedizione, risposta entro 24 ore
Richiesta| Numero di parte | 3HAC029896-001 |
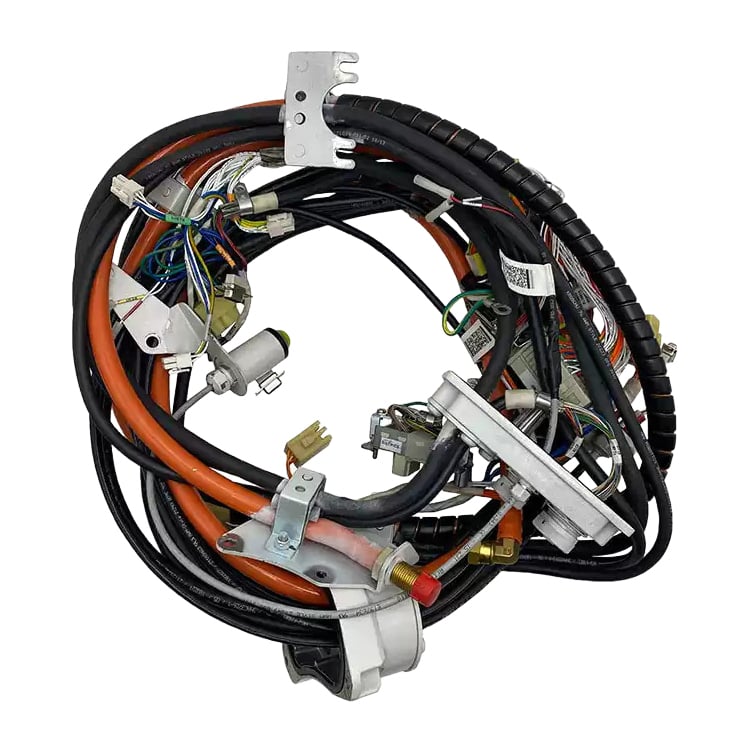
| Descrizione catalogo ABB | Cavo per manipolatore assi 1-6 personalizzato |
| Marca | ABB |
| CATEGORIA | Cavo per manipolatore — insieme di cavi di collegamento cliente |
| Definizione | ABB 3HAC029896-001 è il cavo per manipolatore di collegamento cliente per gli assi 1-6 dei robot ABB IRB 2600. |
| Famiglia di robot | ABB IRB 2600. Verificare la variante e la configurazione del proprio manipolatore prima dell’ordine. |
| Assi coperti | Assi 1-6 |
| Funzione | Trasporta i circuiti di collegamento cliente — utensili, sensori, valvole e altre apparecchiature fornite dal cliente — lungo il percorso flessibile del cavo del manipolatore, consentendo così ai dispositivi dell’estremità finale di rimanere cablati durante il movimento del robot. |
| Ruolo del circuito | Confermiamo il ruolo del circuito per la vostra unità prima della fornitura — inviateci il numero di parte e la macchina da cui proviene. |
| Numero articolo precedente | 3HAC030006-004 |
| Progettazione del manipolatore | L’approvvigionamento pubblicato per questo numero articolo fa riferimento alla versione non Type C del manipolatore IRB 2600; un’applicazione Type C è supportata da un apposito cavo di collegamento, verificato separatamente. Verificare il tipo di manipolatore installato prima di effettuare l’ordine. |
| Regola di selezione | Confrontare l’intero numero articolo, l’etichetta presente sul cavo installato e i rami dei segnali cliente con lo schema della cella. Non sostituire alcun cavo il cui schema di connettori non sia compatibile con il cablaggio in uso. |
| Installazione | Percorso del cavo del manipolatore (sulla struttura del braccio robotico) |
| Peso netto | Inviaci il tuo numero di parte: confermiamo il peso d'imballaggio di questa unità insieme al tuo preventivo. |
| Dimensioni | Inviaci il tuo numero di parte — confermeremo le dimensioni di questa unità insieme al tuo preventivo. |
| Paese di origine | Indicato sulla fattura commerciale. Inviateci il vostro numero di parte e vi confermeremo l’origine della spedizione. |
| Tariffa doganale | Classificato per la vostra destinazione in fase di preventivo: inviateci il vostro numero di parte e vi confermeremo il codice HS riportato sulla fattura. |
| Condizione | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
Un IRB 2600 trasporta l’alimentazione e il segnale di retroazione dei propri assi attraverso il fascio di cavi di base del manipolatore. L’equipaggiamento del cliente — pinze, sensori, valvole, attrezzature — richiede invece conduttori dedicati, che devono flettersi insieme al braccio su tutti gli assi. ABB li instrada tramite un apposito fascio di cavi per il collegamento del cliente, che copre gli assi 1-6, consentendo così di mantenere cablati in movimento i dispositivi dell’estremità e di effettuare la manutenzione del cablaggio del cliente in modo indipendente dallo schema cablaggio principale del robot.
Questa separazione è esattamente il motivo per cui questo componente è specifico per la configurazione e non identificabile visivamente. Due bracci IRB 2600 possono apparire identici e tuttavia trasportare rami cliente diversi, poiché lo strumento, il sensore o la valvola serviti da un determinato ramo sono definiti dallo schema della cella, non dall’aspetto esterno del cavo. La mappa dei connettori e l’etichetta installata determinano il componente corretto. Ciò rende 3HAC029896-001 un ricambio con adattamento confermato: è stato verificato rispetto al numero articolo, al design del manipolatore e alla disposizione dei rami cliente ed è sostituito in modo identico per ripristinare una cella esistente senza dover rifare il cablaggio.
I codici di allarme per questa unità sono visualizzati sul display del controller. Inviatemi il codice di guasto e vi confermeremo la diagnosi e il ricambio corrispondente.
Se si hanno suggerimenti, contattarci pure
Contattaci

Copyright © SongWei Robotics All Rights Reserved - Informativa sulla privacy