
| Condizione del prodotto | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
| Informazioni sulla spedizione | Spedizione da Shanghai, Cina. Il tempo di consegna tipico è 3-5 giorni lavorativi dopo la conferma dell’ordine, tramite DHL / FedEx / UPS con imballaggio protettivo sicuro. Il tempo effettivo dipende dalle condizioni specifiche concordate con noi. |
| Vantaggi per l'acquirente |
|
| Ubicazione dell'articolo | Shanghai, Cina. Giacenze conservate nel nostro magazzino di Shanghai, vicino ai principali hub internazionali per corrieri espressi. |
| Informazioni sul pagamento | Accettiamo PayPal, bonifico bancario (T/T) e Alibaba Trade Assurance. Inviate la vostra richiesta per un preventivo. |

oltre 12.000 ricambi disponibili a magazzino, testati prima della spedizione, risposta entro 24 ore
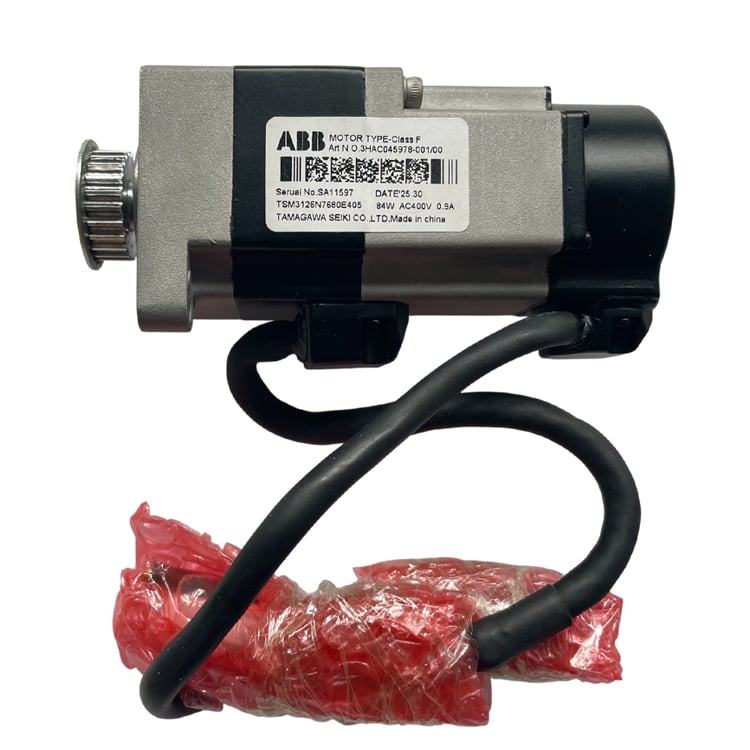
RichiestaIl modello ABB 3HAC045978-001 è il motore servo per l’asse 5 (pitch del polso) dei robot ABB IRB 1200 (Tipo B, variante SafeMove 2), fornito con una puleggia per cinghia dentata già montata sull’albero. Inviaci il numero di serie del tuo robot e ti confermeremo la corrispondenza esatta prima dell’ordine.
| CATEGORIA | Motore servo AC rotativo con puleggia per cinghia dentata pre-montata — azionamento dell’asse 5 del manipolatore (pitch del polso) |
| Marca | ABB |
| Numero di parte | 3HAC045978-001 |
| Definizione | Motore servo OEM ABB per l’asse 5 dotato di puleggia per cinghia dentata pre-montata sull’albero, consegnato come un’unica unità per l’azionamento del polso IRB 1200. |
| Funzione | Aziona l’asse 5 (pitch del polso) dell’IRB 1200; converte l’ingresso elettrico in una rotazione controllata del polso mediante feedback in loop chiuso proveniente dal risolutore/encoder integrato. |
| Asse | Asse 5 — giunto pitch del polso che inclina il polso e il flangia utensile. |
| Compatibilità con robot | ABB IRB 1200, solo tipo B (supporta SafeMove 2). Il tipo A non è compatibile — leggere l’etichetta del tipo sulla base del robot prima dell’ordine. |
| Tipo di Trazione | Trasmissione a puleggia con cinghia dentata; puleggia preinstallata sull’albero del motore. |
| Peso netto | 0.52 kg |
| Dimensioni (L×H×W) | 130 × 53 × 50 mm |
I parametri elettrici e meccanici specifici (tensione, corrente, tipo di risolutore) non sono pubblicati nel nostro set di riferimento per questa variante esatta. Inviarci il numero di serie del robot e la versione di RobotWare: forniremo il datasheet corrispondente.
Il motore dell'asse 5 converte l'energia elettrica proveniente dall'unità di azionamento in una rotazione controllata del giunto di flessione del polso dell'IRB 1200. La puleggia a cinghia dentata preinstallata trasmette la coppia al polso mediante un azionamento a cinghia, mantenendo bassa la massa rotante e compatto l'insieme del polso — caratteristica fondamentale per un robot di piccole dimensioni che opera in spazi ristretti con elevata accuratezza di traiettoria. Il risolutore/encoder integrato fornisce al controller IRC5 una misura precisa della posizione del rotore, garantendo un movimento del polso fluido e ripetibile.
I codici di allarme specifici non sono ufficialmente documentati per questo modello. Si prega di contattarci con il codice di guasto visualizzato sul controller per una diagnosi accurata. Per una procedura passo-passo per l'individuazione della causa radice e la sostituzione, consultare il nostro articolo sulla risoluzione dei problemi del motore dell'asse 5 dell'ABB IRB 1200 (link interno da inserire al momento del caricamento).
Richiedi un preventivo per ABB 3HAC045978-001 oppure inviaci il numero di serie del tuo robot per confermare la corrispondenza esatta prima dell’ordine.
Se si hanno suggerimenti, contattarci pure
Contattaci

Copyright © SongWei Robotics All Rights Reserved - Informativa sulla privacy