
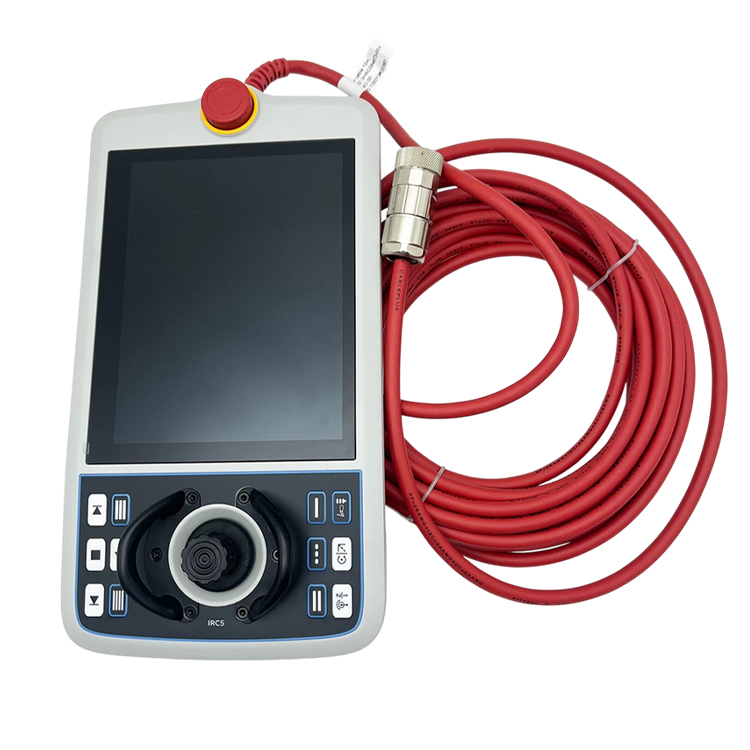
| Condizione del prodotto | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
| Informazioni sulla spedizione | Spedizione da Shanghai, Cina. Tempi tipici di gestione e trasporto: 3–5 giorni lavorativi tramite DHL, FedEx o UPS, con imballaggio protettivo sicuro per dispositivi elettronici sensibili. |
| Vantaggi per l'acquirente |
|
| Ubicazione dell'articolo | Spedito da Shanghai, Cina. |
| Informazioni sul pagamento | Accettiamo PayPal, bonifico bancario (T/T) e Alibaba Trade Assurance. |

oltre 12.000 ricambi disponibili a magazzino, testati prima della spedizione, risposta entro 24 ore
Richiesta| Categoria prodotto | Ricambi robot ABB — pendant di programmazione / FlexPendant (interfaccia operatore) |
| Marca | ABB |
| Nome del prodotto | FlexPendant (pendant per operatore robot) |
| Numero di parte | 3HAC085590-001 |
| Denominazione tipo | DSQC3120A |
| Denominazione dell’interfaccia | SxTPU4 (TPU4) |
| Fornito con | Cavo di collegamento (secondo identità prodotto ABB) |
| Funzione | Programmazione locale del robot, movimentazione manuale (jogging), interazione con la modalità operativa e diagnosi presso il controllore. |
| Comandi dell'operatore | Interfaccia con tastierino e joystick. |
| Dispositivi di sicurezza | Dispositivo integrato di arresto di emergenza e di abilitazione (deadman). |
| Visualizzazione | schermo touchscreen TFT a colori da 7 pollici, risoluzione 800 × 480. |
| Alimentazione elettrica | 24 V CC, forniti dal controller del robot. |
| Protezione da Ingresso | IP65 (ermetico alla polvere, protetto contro getti d’acqua e olio). |
| Peso netto | Circa 1,2 kg. |
| Tipo di componente | Novità |
| Parametri tecnici dettagliati | ABB non pubblica apertamente le specifiche elettriche complete. Prima dell’ordine, verificare la generazione esatta del controller, la versione del software RobotWare / RobotControl e la configurazione dei cavi sulla targhetta identificativa e sulla documentazione tecnica del vostro dispositivo. |
Questo è l'interfaccia umana portatile posizionata tra l'operatore e il controller del robot — non un semplice pannello touch generico. Il lavoro del robot all'interno della cella richiede un dispositivo sempre locale, robusto e certificato per la sicurezza: l'operatore lo tiene in mano mentre si trova accanto al robot, quindi deve resistere a cadute, olio, polvere e usura quotidiana, mantenendo al contempo la massima sicurezza d'uso. Per questo motivo è un pendant appositamente progettato, collegato al controller tramite cavo, e non un laptop o un tablet.
L'architettura di sicurezza è il fulcro del progetto. Un interruttore abilitante a tre posizioni (deadman) e un pulsante di arresto di emergenza cablato in modo diretto garantiscono che il robot possa muoversi soltanto mentre l'operatore tiene attivamente e consapevolmente il dispositivo di comando nello stato di sicurezza: rilasciarlo comporta immediatamente l'arresto del movimento. La programmazione, il movimento manuale (jogging) e la diagnostica avvengono quindi tutti tramite un unico dispositivo connesso al controllore, mantenendo la cella operativa anche in assenza di rete o di un PC ufficio. Poiché il dispositivo di comando è associato a una specifica generazione di controllore e al relativo software, la sua selezione deve corrispondere al sistema installato, non semplicemente all'aspetto dell'involucro.
Se si hanno suggerimenti, contattarci pure
Contattaci

Copyright © SongWei Robotics All Rights Reserved - Informativa sulla privacy