
| Condizione del prodotto | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
| Spedizione | Spedizione da Shanghai, Cina. Il tempo di consegna tipico è 3-5 giorni lavorativi dopo la conferma dell’ordine, tramite DHL / FedEx / UPS con imballaggio protettivo sicuro per elettronica sensibile. Il tempo effettivo di consegna dipende dalle specifiche condizioni e dallo stato di disponibilità in magazzino, da confermarsi con noi. |
| Vantaggi per l'acquirente |
|
| Ubicazione dell'articolo | Shanghai, Cina |
| Pagamento | Accettiamo PayPal, bonifico bancario (T/T) e Alibaba Trade Assurance. |

oltre 12.000 ricambi disponibili a magazzino, testati prima della spedizione, risposta entro 24 ore
Richiesta| Numero di parte | JZNC-XPP02B |
| Codice produttore | 142136-1 (numero catalogo Motoman — elenco ufficiale Motoman "PENDANT, PROGRAMMING, XRC CABLE OBS") |
| Marca | Yaskawa |
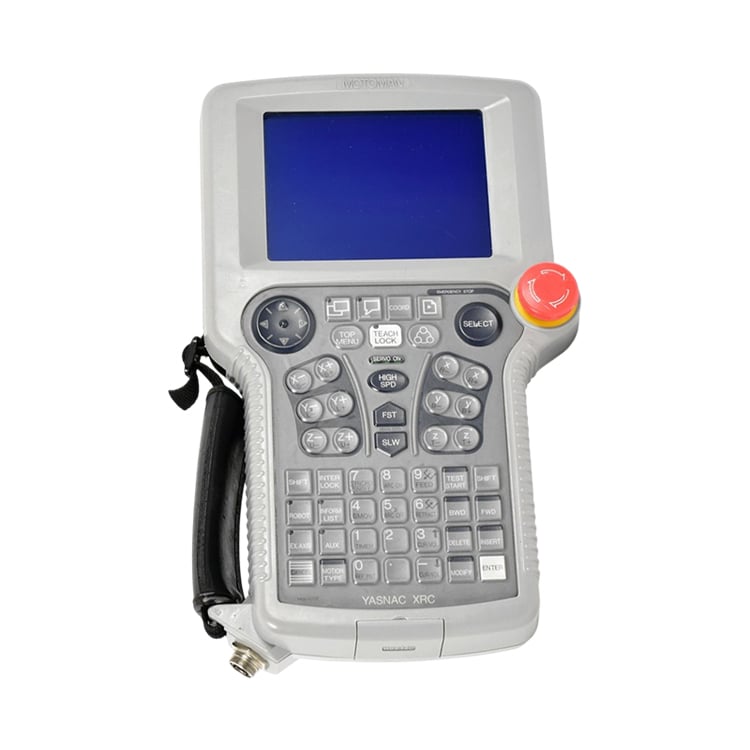
| CATEGORIA | Teach pendant per robot (programming pendant) per controller robot Yaskawa Motoman XRC. |
| Definizione | Terminale operatore portatile che si collega a un controller Yaskawa Motoman XRC per eseguire la programmazione del robot, il jog manuale, l’insegnamento (teach-in) e la diagnostica direttamente nella cella. |
| Funzione | Consente la programmazione locale del robot, il jog manuale, il monitoraggio I/O, la modifica dei parametri e l'accesso diagnostico tramite il collegamento al controller XRC, con interruttore abilitante integrato a tre posizioni (deadman) e pulsante di arresto di emergenza per un'operazione di insegnamento sicura. |
| Compatibilità del controller | Famiglia di controllori Yaskawa Motoman XRC / XRC 2001. Non compatibile con i controllori DX100 / NX100 / YRC1000 — verificare il modello e la revisione del proprio controllore prima dell’ordine. |
| Architettura | processore a 32 bit XRC 2001 (secondo le schede tecniche dei ricambi) — l’XRC appartiene a una generazione più vecchia di controller robot a 32 bit, distinta dai successivi pannelli di comando DX100 / NX100 / YRC1000. |
| Fornito con | Cavo per il pendant — la lunghezza fornita varia a seconda dell’unità (si riscontrano sia 3 m che 8 m); i cavi di ricambio da 7 m sono venduti separatamente. Verificare la lunghezza esatta del cavo riportata sull’etichetta del proprio pendant prima dell’ordine. |
| Visualizzazione | Display LCD. Verificare le dimensioni e il tipo di colore sull’unità. |
| Tastiera / interfaccia | Tastiera a membrana con tasti funzione dedicati (alcuni elenchi citano anche uno schermo tattile); interruttore selettore a 3 modalità (Insegnamento / Esecuzione / Telecomando) per l'operazione di insegnamento. |
| Dispositivi di sicurezza | Interruttore abilitante a tre posizioni (deadman) e pulsante rosso di arresto di emergenza; conforme ai requisiti di sicurezza IEC 60204-1 / ISO 10218-1. |
| Alimentazione elettrica | 24 VCC. Verificare sull’unità. |
| Linguaggio di programmazione | Supporta la programmazione robotica Yaskawa INFORM. |
| Protezione da Ingresso | Verificare sulla targhetta identificativa dell’unità. |
| Dimensioni | Verificare sulla targhetta identificativa dell’unità. |
| Peso netto | Verificare sulla targhetta identificativa dell’unità. |
| Temperatura di funzionamento | Verificare sulla targhetta identificativa dell’unità. |
| Paese di origine | Giappone. Verificare sulla targhetta identificativa. |
| Condizione | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
Il pendentino di programmazione XRC è l’interfaccia umana portatile che funge da collegamento tra l’operatore e il controller XRC — non un semplice pannello touch generico. Il lavoro robotizzato nella cella richiede un dispositivo sempre locale, robusto e conforme ai requisiti di sicurezza: l’operatore lo tiene in mano stando in piedi accanto al robot, quindi deve resistere a cadute, polvere e usura quotidiana, mantenendo al contempo la massima sicurezza d’uso. Per questo è un pendentino appositamente progettato, collegato al controller tramite cavo, e non un laptop né un tablet.
L'architettura di sicurezza è il fulcro del progetto. Un interruttore abilitante a tre posizioni (deadman) e un arresto di emergenza cablato in modo diretto garantiscono che il robot possa muoversi soltanto quando l'operatore tiene attivamente e consapevolmente il dispositivo di comando nello stato di sicurezza: rilasciarlo comporta immediatamente l'arresto del movimento. Programmazione, movimentazione manuale (jogging) e diagnosi avvengono quindi tutti tramite un unico dispositivo connesso al controllore, mantenendo la cella operativa anche in assenza di rete o di un PC d'ufficio. Poiché il dispositivo di comando è specifico per la generazione di controllore XRC e per il relativo cavo/connettore, e poiché la famiglia di dispositivi Yaskawa copre diverse generazioni (XRC, DX100, NX100, YRC1000), la scelta deve corrispondere alla generazione del sistema installato, non semplicemente all'aspetto dell'involucro. Il dispositivo XRC (JZNC-XPP02B) non è compatibile con i controllore DX100/NX100/YRC1000: comunicateci la generazione del vostro controllore e vi indicheremo il dispositivo corretto.
I codici di allarme relativi al dispositivo di insegnamento vengono visualizzati sul controller e non sul dispositivo stesso; i guasti di comunicazione o di avvio compaiono normalmente come messaggi sul lato controller XRC. Se il vostro controller visualizza un codice di guasto, contattateci indicando esattamente il codice visualizzato per una diagnosi accurata.
Se si hanno suggerimenti, contattarci pure
Contattaci

Copyright © SongWei Robotics All Rights Reserved - Informativa sulla privacy