
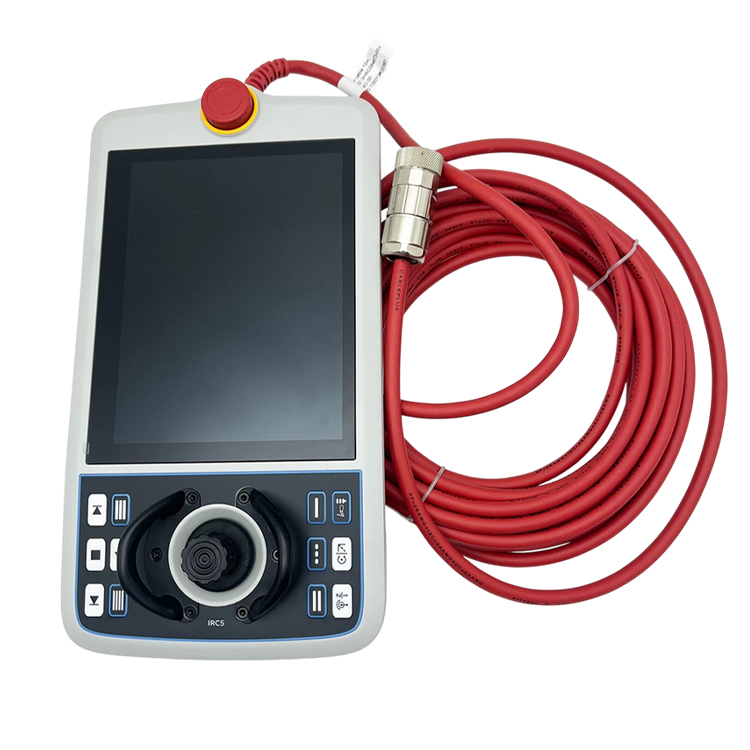
| Keadaan produk | Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan. |
| Maklumat Penghantaran | Dihantar dari Shanghai, China. Masa pemprosesan dan penghantaran biasa: 3–5 hari bekerja melalui DHL, FedEx atau UPS, dengan pembungkusan pelindung yang selamat untuk elektronik sensitif. |
| Manfaat kepada Pembeli |
|
| Lokasi Item | Dihantar dari Shanghai, China. |
| Maklumat Pembayaran | Kami menerima PayPal, T/T (pemindahan bank) dan Jaminan Perdagangan Alibaba. |

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam
Pertanyaan| Kategori Produk | Komponen ganti robot ABB — Teach Pendant / FlexPendant (antara muka operator) |
| Jenama | ABB |
| Nama Produk | FlexPendant (antara muka operator robot) |
| Nombor Bahagian | 3HAC085590-001 |
| Penamaan Jenis | DSQC3120A |
| Penamaan antara muka | SxTPU4 (TPU4) |
| Disediakan bersama-sama dengan | Kabel sambungan (mengikut identiti produk ABB) |
| Fungsi | Pengaturcaraan robot setempat, penggerakan manual, interaksi mod operasi dan gambaran pepasangan pada pengawal. |
| Kawalan Operator | Antara muka kekunci dan joistik. |
| Peranti Keselamatan | Peranti berhenti kecemasan terkamir dan peranti membolehkan (deadman). |
| Paparan | skrin sentuh TFT berwarna 7 inci, resolusi 800 × 480. |
| Bekalan Kuasa | 24 V DC, dibekalkan daripada pengawal robot. |
| Perlindungan Masuk | IP65 (kedap habuk, dilindungi daripada pancutan air dan minyak). |
| Berat Bersih | Kira-kira 1.2 kg. |
| Jenis bahagian | Baharu |
| Parameter Teknikal Terperinci | ABB tidak menerbitkan spesifikasi elektrik penuh secara terbuka. Sahkan generasi pengawal yang tepat, versi perisian RobotWare / RobotControl dan konfigurasi kabel daripada plat nama dan dokumentasi perkhidmatan unit anda sebelum membuat pesanan. |
Ini ialah antara muka manusia pegang yang berada di antara operator dan pengawal robot — bukan panel sentuh biasa. Kerja robot di dalam sel memerlukan peranti yang sentiasa tempatan, tahan lasak dan disahkan dari segi keselamatan: operator memegangnya semasa berdiri bersebelahan dengan robot, jadi ia mesti tahan jatuh, minyak, habuk dan kegunaan harian yang berat tanpa mengorbankan keselamatan. Oleh sebab itu, ia adalah sebuah pendan khas yang disambungkan melalui kabel ke pengawal, bukan komputer riba atau tablet.
Arkitektur keselamatan merupakan teras reka bentuk. Suis pengaktifan tiga kedudukan (deadman) dan hentian kecemasan yang disambung secara langsung bermakna robot hanya boleh bergerak apabila operator secara aktif dan sedar memegang alat kawalan tangan dalam keadaan selamat — lepaskan ia dan pergerakan akan berhenti. Pengaturcaraan, penggerakan perlahan (jogging), dan diagnosis kemudiannya semuanya dilalukan melalui satu peranti yang disambungkan ke pengawal, menjaga kebolehoperasian sel walaupun rangkaian atau komputer PC pejabat tidak berfungsi. Oleh sebab alat kawalan tangan dikaitkan dengan generasi pengawal dan perisian tertentu, pilihannya mesti sepadan dengan sistem yang dipasang, bukan sekadar rupa luar kotak pelindung.
Jika anda mempunyai sebarang cadangan, sila hubungi kami
Hubungi Kami
