Semua Kategori

Bahagian Robot ABB
Bahagian Robot KUKA
Komponen Robot FANUC
Bahagian Robot YASKAWA

Semua Subkategori

Bahagian Robot ABB
Bahagian Robot KUKA
Komponen Robot FANUC
Bahagian Robot YASKAWA

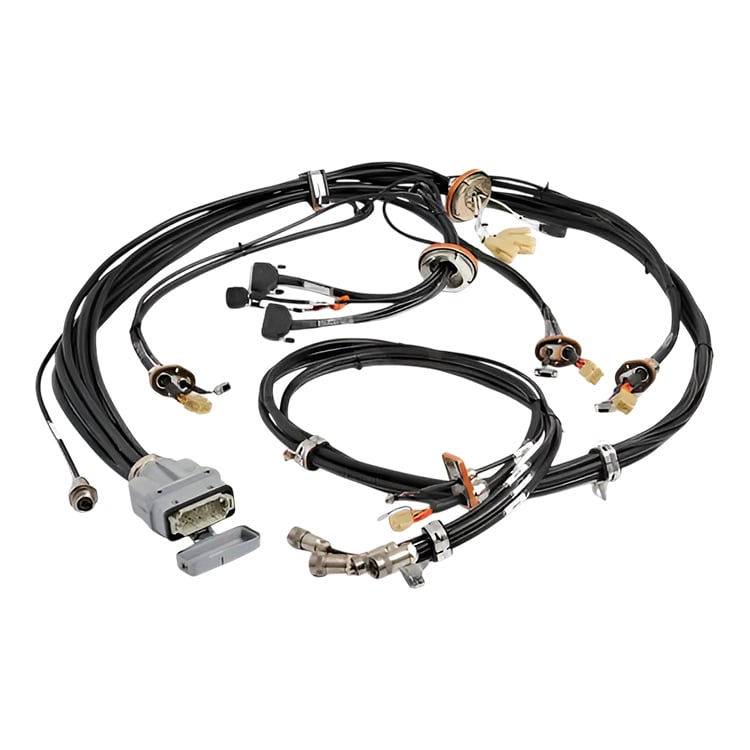
ABB 3HAC8009-1 Pemasangan Harness Manipulator untuk IRB 6400R

Keadaan produk Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan.
Maklumat Penghantaran Penghantaran ke seluruh dunia melalui DHL, FedEx, dan UPS. 3-5 hari kerja ke kebanyakan destinasi. Dibungkus dengan filem pelindung dan kotak kadbord diperkukuh.
Manfaat kepada Pembeli
  • Pemasangan harness manipulator ABB 3HAC8009-1, disenaraikan oleh ABB sebagai "Harness assembly manip." Berat bersih 8.94 kg.
  • Harness dalaman penuh untuk manipulator IRB 6400R — pendawaian kuasa dan isyarat yang berjalan dari tapak melalui lengan bawah dan lengan atas hingga ke pergelangan tangan, dibekalkan sebagai satu pemasangan lengkap dengan penyambung kilang yang telah dipasang.
  • Dibekalkan sebagai satu unit pra-pengilangan lengkap, jadi pendawaian manipulator dikemaskini dalam satu penggantian sahaja, bukan kabel demi kabel.
  • Setiap harness diperiksa sebelum dibungkus. Hantar kepada kami nombor siri robot dan nombor artikel pada label harness, dan kami akan mengesahkan kesesuaian sebelum anda membuat pesanan.
Lokasi Item Dihantar daripada Shanghai, China. Masa sedia siap disahkan bersama pertanyaan anda.
Maklumat Pembayaran PayPal, T/T, dan Jaminan Perdagangan Alibaba diterima. Hantar pertanyaan anda untuk sebut harga.
  • PERIHAL
Tidak Dapat Menjumpai Komponen Anda?

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam

Pertanyaan

ABB 3HAC8009-1 Pemasangan Harness Manipulator untuk IRB 6400R

ABB 3HAC8009-1 ialah pemasangan harness pengendali bagi robot ABB IRB 6400R. ABB menyenaraikannya dalam katalog komponen gantian sebagai "pemasangan harness pengendali" — iaitu harness lengkap yang membawa pendawaian kuasa dan isyarat dalaman melalui pengendali, dari tapak hingga ke lengan atas dan pergelangan tangan. Ia dihantar sebagai satu pemasangan tersusun dengan penyambung kilang yang telah dipasang, jadi ia menggantikan harness secara keseluruhan, bukan sebagai sekumpulan kabel berasingan. Hantar nombor siri robot anda dan nombor artikel pada label harness kepada kami, dan kami akan mengesahkan kesesuaian sebelum anda membuat pesanan.

Spesifikasi

Nombor Bahagian 3HAC8009-1
Pengeluar ABB (komponen cadangan asli)
Nama katalog ABB Pemasangan harness pengendali
Jenis Pemasangan harness pengendali (unit kabel robot) — pendawaian kuasa dan isyarat dalaman pengendali, dibekalkan sebagai satu pemasangan lengkap
Keserasian Robot ABB IRB 6400R. Hantar nombor siri robot anda dan nombor artikel pada label harness, dan kami akan mengesahkan kesesuaian sebelum anda membuat pesanan.
Berat Bersih 8.94 kg
Berat kasar 9.3 kg
Penetapan Jenis ABB 55x37x18
Kod HS cukai import 85444290
Kuantiti pesanan minimum 1 KEPING
Negara Asal Republik Czech (CZ)
Keadaan Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan.

Hantar nombor siri robot dan nombor artikel yang dicetak pada label harness, dan kami akan mengesahkan kesesuaian sebelum anda membuat pesanan.

Aplikasi Industri

  • Penggantian harness dalaman pada manipulator IRB 6400R selepas kemalangan, pembaikan perlanggaran, atau pembinaan semula mekanikal penuh.
  • Pembaharuan berkala pendawaian manipulator pada sel berkitaran tinggi, di mana harness telah mengalami kehidupan lengkap lenturan dan torsi lengan.
  • Pemulihan robot terpakai di mana lengan dan kotak gear dikekalkan dan pendawaian dalaman dikemaskini dengan nombor bahagian asal.
  • Kerja-kerja di mana bahagian pergelangan tangan harness rosak tetapi lengan masih dalam keadaan mekanikal baik, jadi bahagian harness tertentu boleh dikemaskini tanpa menggantikan unit keseluruhan.

Tujuan Reka Bentuk

Manipulator robot mengandungi banyak talian kuasa dan isyarat yang mesti lentur beribu kali pada setiap paksi. Jika setiap konduktor dipasang secara longgar, ia akan menghasilkan loom yang kaku dan mudah rosak. ABB mengumpulkan talian-talian ini ke dalam satu susunan harness yang ditakrifkan supaya kabel bergerak sebagai satu ikatan terurus — melindungi konduktor daripada haus dan mengekalkan pengaturan laluan dalaman manipulator secara teratur, bukan seperti sarang kabel longgar. Pada IRB 6400R, harness ini berjalan melalui tapak, lengan bawah dan lengan atas, di mana ia mesti mengikuti pergerakan lengan pada setiap gerakan yang dibenarkan sambil membawa kuasa servo, isyarat pengukuran dan isyarat di sebelah pelanggan yang diperlukan oleh sel pada flensa alat.

Susunan ini merupakan komponen ganti yang ditakrifkan khusus untuk satu jenis robot, jadi ia bukan penyesuaian universal. Sebagai gantinya daripada membandingkannya berdasarkan rupa luar, kaedah yang boleh dipercayai ialah label pada harness yang anda gantikan dan nombor siri robot yang asal — hantar kedua-duanya kepada kami dan kami akan mencocokkannya dengan data komponen ganti ABB sebelum anda membuat pesanan.

Mod Gagal Biasa

  • Keletihan penebat atau retak pada sarung akibat lenturan berulang dalam tugas berkitaran tinggi.
  • Pengoksidaan penyambung atau kakisan pin akibat cecair penyejuk, kelembapan atau pembasuhan.
  • Kikisan di kawasan di mana loom bergesel dengan pengapit, struktur manipulator atau harness lain.
  • Kehilangan kuasa atau isyarat secara berkala akibat konduktor yang rosak, yang kelihatan sebagai fluktuasi tork servo atau kelakuan kedudukan yang tidak menentu, bukan sebagai amaran pemacu keras.
  • Kabel berlebihan yang dipasang secara salah menyebabkan ketegangan atau terkunci semasa pergerakan paksi.
  • Ketidaksesuaian penyambung apabila harness daripada robot berbeza atau versi berbeza dipasang.

Sebelum penyingkiran: putuskan dan kunci bekalan kuasa robot, serta sahkan nombor artikel pada harness dengan nombor siri robot. Ambil gambar dan label setiap penyambung beserta laluan pemasangannya sebelum menanggalkan harness; pastikan harness baharu jauh daripada struktur bergerak dan sumber haba; serta periksa sama ada penyambung terkunci dengan betul. Selepas pemasangan, jalankan robot secara manual pada kelajuan rendah dan sahkan semua paksi bergerak lancar tanpa ketegangan pada penyambung sebelum sel dipulangkan ke pengeluaran.

Mengapa memilih kami

  • Mengkhusus dalam komponen ganti robot industri untuk ABB, FANUC, KUKA dan YASKAWA.
  • Harness manipulator asli ABB 3HAC8009-1 — harness manipulator yang ditakrifkan, bukan ikatan kabel biasa.
  • Pemasangan disahkan untuk anda: kami memadankan nombor siri robot anda dan nombor artikel pada label harness dengan data suku cadang ABB sebelum anda membuat pesanan.
  • Setiap bahagian diuji dan disahkan oleh juruteknik yang berpengalaman sebelum dibungkus, dengan perkhidmatan pembaikan ditawarkan untuk unit yang cacat.
  • Penghantaran ke seluruh dunia dengan pembungkusan industri yang teliti, dari pejabat kami di Shanghai.

Produk berkaitan

  • ABB 3HAC11440-1 — harness pengendali untuk paksi 5 dan 6 pada IRB 7600. Bahagian yang berbeza daripada ini, untuk keluarga robot yang berbeza.
  • ABB 3HAC14139-1 — bahagian harness pengendali untuk paksi 5. Bahagian yang berbeza daripada ini, jadi hantar kepada kami nombor artikel pada harness anda dan kami akan mengesahkan bahagian yang sesuai.
  • ABB 3HAC038800-001 — harness paksi 1–6 untuk pengendali ABB. Bahagian yang berbeza daripada ini, digunakan pada keluarga robot lain.
  • ABB 3HAC029000-001 — kabel badan pelanggan paksi 1–6 untuk pengendali ABB. Bahagian yang berbeza daripada ini.
  • ABB 3HAC029896-001 — tali pembumian sambungan pelanggan untuk paksi 1–6 pada IRB 2600. Komponen ini berbeza daripada komponen ini, untuk keluarga robot yang berbeza.
  • ABB 3HAC024385-001 — kabel sambungan paksi 1–6 untuk manipulator ABB. Komponen ini berbeza daripada komponen ini.
  • Lebih banyak kabel untuk manipulator dan pakej pakaian dalam Kabel ABB dan pakej pelindung julat ini. Hantar model robot anda dan nombor artikel pada komponen yang ingin digantikan, dan kami akan mengesahkan kesesuaian serta memberikan sebut harga item yang betul.

Minta Penawaran: Hantar nombor siri robot anda dan nombor artikel pada label tali pembumian (3HAC8009-1). Kami akan mengesahkan keadaan, kesesuaian dan tempoh penghantaran, kemudian menghantar sebut harga — sebelum anda membuat sebarang pesanan.

Soalan Dalam Talian

Jika anda mempunyai sebarang cadangan, sila hubungi kami

Hubungi Kami
DIDUKUNG OLEH

Copyright © SongWei Robotics All Rights Reserved  -  POLISI PRIVASI
