
| Produkttilstand | Nye originale eller brukte originale. Bekreft betingelsene med oss før bestilling. |
| Fraktinformasjon | Verdensomspennende frakt via DHL, FedEx og UPS. 3-5 virkedager til de fleste destinasjoner. Pakket med beskyttende folie og forsterket pappeske. |
| Kjøpfordeler |
|
| Varens plassering | Sender fra Shanghai, Kina. Leveringstid bekreftet ved din forespørsel. |
| Betlingsinformasjon | PayPal, T/T og Alibaba Trade Assurance aksepteres. Send din forespørsel for et tilbud. |

over 12 000 deler på lager, testet før sending, svar innen 24 timer
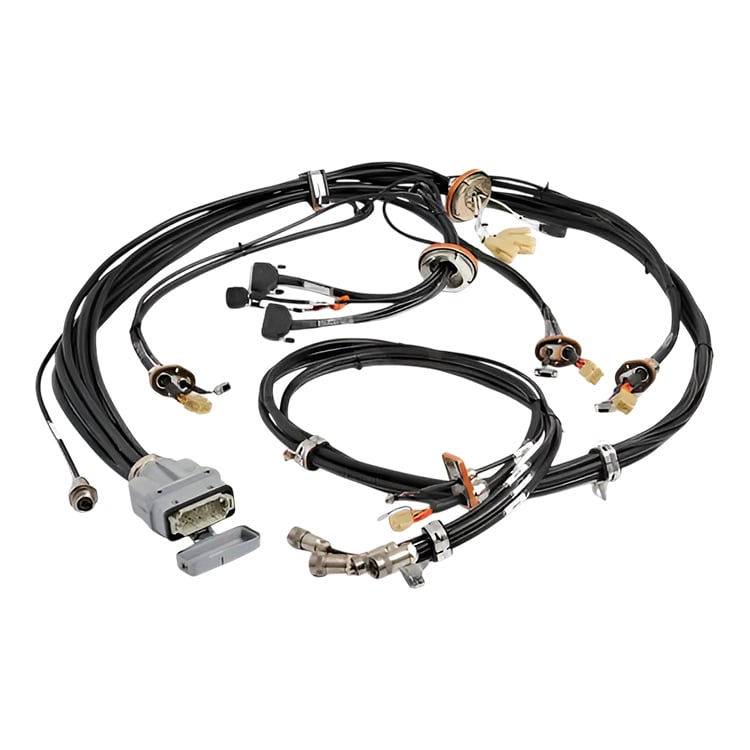
ForespørselABB 3HAC8009-1 er harnessmonteringen for manipulatoren til ABB IRB 6400R-roboter. ABB lister den i sitt reservedelskatalog som «Harness assembly manip.» — det komplette harnesset som fører strøm- og signalbekledningen gjennom manipulatoren, fra bunnen til overarmen og håndleddet. Den leveres som én definert montering med fabrikkmonterte kontakter allerede festet, slik at hele harnesset byttes ut som én enhet, ikke som en løs samling enkelte kabler. Send oss robotens serienummer og artikkelnummeret på etiketten til harnesset, så bekrefter vi kompatibiliteten før du bestiller.
| Delnummer | 3HAC8009-1 |
| Produsent | ABB (original reservedel) |
| ABB katalognavn | Harnessmontering for manipulator |
| Type | Manipulatorharnessmontering (robotkabelenhet) — den interne strøm- og signalbekledningen til manipulatoren, levert som én komplett montering |
| Kompatibilitet | ABB IRB 6400R-roboter. Send oss serienummeret til roboten og artikkelnummeret på kabelføringsetiketten, og vi bekrefter samsvar før du bestiller. |
| Nettovekt | 8,94 kg |
| Bruttovekt | 9,3 kg |
| ABB-typebetegnelse | 55×37×18 |
| Tollens HS-kode | 85444290 |
| Mindste bestillingsmengde | 1 stykke |
| Opprinnelsesland | Tsjekkia (CZ) |
| Tilstand | Nye originale eller brukte originale. Bekreft betingelsene med oss før bestilling. |
Send serienummeret til roboten og artikkelnummeret som er trykket på kabelføringsetiketten, og vi bekrefter samsvar før du bestiller.
En robotmanipulator inneholder mange strøm- og signalledninger som må bøyes tusenvis av ganger over hver akse. Å kjøre hver leder løst ville skape en stiv, feilutsatt kabelopplegg. ABB grupperer disse ledningene i én definert kabelforbindelse slik at kablene beveger seg som et kontrollert bunt – noe som beskytter lederne mot slitasje og holder manipulatorens interne kabelføring organisert i stedet for å være et rot av løse kabler. På IRB 6400R går denne kabelforbindelsen gjennom basen, den nedre armen og den øvre armen, der den må følge armen gjennom hver tillatt bevegelse samtidig som den fører servostrøm, målesignaler og kundesidige signaler som cellen trenger ved verktøyflensen.
Monteringen er en definert reservedel knyttet til én robottype, så den er ikke universell. Isteden for å sammenligne utseendet, er den pålitelige metoden å bruke merkelappen på den kabelforbindelsen du erstatter og serienummeret til roboten den kom fra – send oss begge deler, og vi sammenligner dem med ABBs reservedelsdata før du bestiller.
Før fjerning: isoler og sperr robotens strømforsyning, og bekreft artikkelnummeret på kabelharnessen mot robotens serienummer. Ta bilder av og merk alle kontakter og deres ruting før du fjerner harnessen, hold den nye harnessen unna bevegelige deler og varmekilder, og sjekk at kontakten låses ordentlig. Etter montering: kjør roboten manuelt med redusert hastighet, og bekreft at aksene beveger seg jevnt uten spenning på kontakter før cellen returnerer til produksjon.
Forespør et tilbud: Send robotens serienummer og artikkelnummeret på kabelsettiketten (3HAC8009-1). Vi bekrefter tilstand, monteringskompatibilitet og levertid, og sender deretter et tilbud — før du plasserer noen ordre.
Hvis du har noen forslag, vennligst kontakt oss
Kontakt oss
