
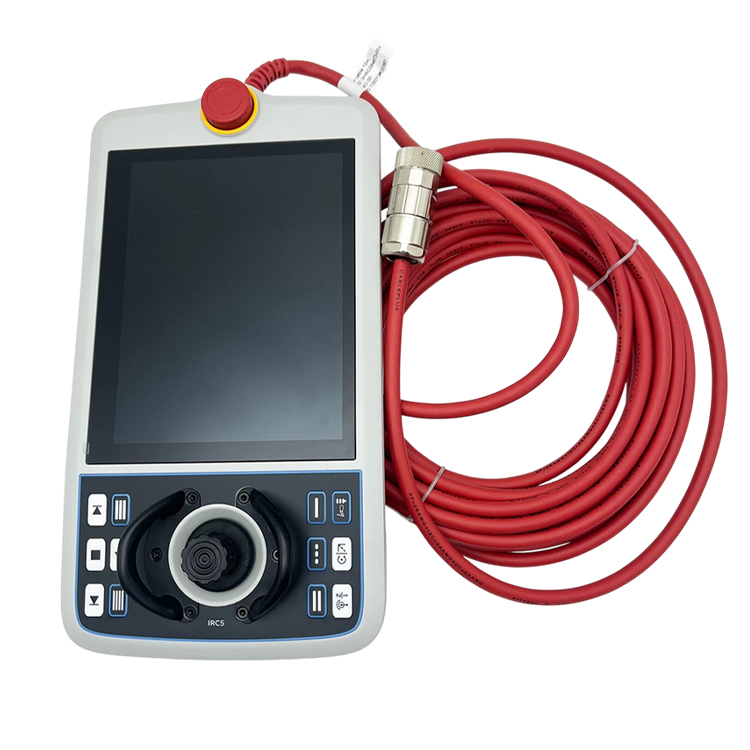
| Condição do produto | Novo original ou usado original. Por favor, confirme a condição conosco antes de efetuar o pedido. |
| Informações de Envio | Envio a partir de Xangai, China. Tempo típico de preparação e transporte: 3–5 dias úteis via DHL, FedEx ou UPS, com embalagem protetora segura para eletrônicos sensíveis. |
| Benefícios para o comprador |
|
| Localização do item | Envio de Xangai, China. |
| Informações de pagamento | Aceitamos PayPal, transferência bancária (T/T) e Alibaba Trade Assurance. |

mais de 12.000 peças em estoque, testadas antes do envio, resposta em até 24 horas
Consulta| Categoria do Produto | Peças de reposição para robôs ABB — Pendente de ensino / FlexPendant (interface do operador) |
| Marca | ABB |
| Nome do produto | FlexPendant (pendente do operador de robô) |
| Número da Peça | 3HAC085590-001 |
| Designação do Tipo | DSQC3120A |
| Designação da interface | SxTPU4 (TPU4) |
| Fornecido com | Cabo de ligação (conforme identidade do produto ABB) |
| Função | Programação local do robô, movimentação manual (jogging), interação com o modo de operação e diagnósticos no controlador. |
| Controles do Operador | Interface com teclado numérico e joystick. |
| Dispositivos de Segurança | Dispositivo integrado de parada de emergência e de ativação (deadman). |
| APRESENTAÇÃO | ecrã táctil TFT a cores de 7 polegadas, resolução de 800 × 480. |
| Fonte de Alimentação | 24 V CC, fornecido pelo controlador do robô. |
| Proteção contra Ingresso | IP65 (totalmente estanque à poeira, protegido contra jactos de água e óleo). |
| PESO LÍQUIDO | Aprox. 1,2 kg. |
| Tipo de peça | Novo |
| Parâmetros técnicos detalhados | A ABB não divulga publicamente as especificações elétricas completas. Confirme a geração exata do controlador, a versão do software RobotWare / RobotControl e a configuração dos cabos na placa de identificação da sua unidade e na documentação técnica antes de efetuar a encomenda. |
Este é o dispositivo portátil de interface humana que fica entre o operador e o controlador do robô — não um painel tátil genérico. O trabalho com o robô na célula exige um dispositivo sempre local, resistente e certificado quanto à segurança: o operador o segura enquanto está em pé ao lado do robô, portanto ele deve suportar quedas, óleo, poeira e uso diário intenso, mantendo-se seguro para operação. É por isso que se trata de um painel de comando especializado, conectado ao controlador por cabo, e não de um notebook ou tablet.
A arquitetura de segurança é o núcleo do projeto. Um interruptor de ativação de três posições (deadman) e uma parada de emergência com fiação direta significam que o robô só pode se mover enquanto o operador estiver segurando ativamente e conscientemente o painel de controle no estado seguro — ao soltá-lo, o movimento cessa imediatamente. A programação, o posicionamento manual (jogging) e os diagnósticos são todos realizados por meio de um único dispositivo conectado ao controlador, mantendo a célula operacional mesmo quando a rede ou o computador do escritório não estão disponíveis. Como o painel de controle está vinculado a uma geração específica de controlador e ao seu software correspondente, sua seleção deve corresponder ao sistema instalado, e não apenas à aparência da carcaça.
Se tiver alguma sugestão, entre em contato conosco
Entre em contato conosco
