
| Produktens tillstånd | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
| Fraktsinformation | Världsomspännande frakt via DHL, FedEx och UPS. 3-5 arbetsdagar till de flesta destinationer. Förpackad med skyddsfilm och förstärkt kartong. |
| Köparens fördelar |
|
| Objektets plats | Frakt från Shanghai, Kina. Ledtid bekräftas vid ditt förfrågan. |
| Betalningsinformation | PayPal, banköverföring (T/T) och Alibaba Trade Assurance accepteras. Skicka din förfrågan för ett offert. |

12 000+ delar i lager, testade innan frakt, svar inom 24 timmar
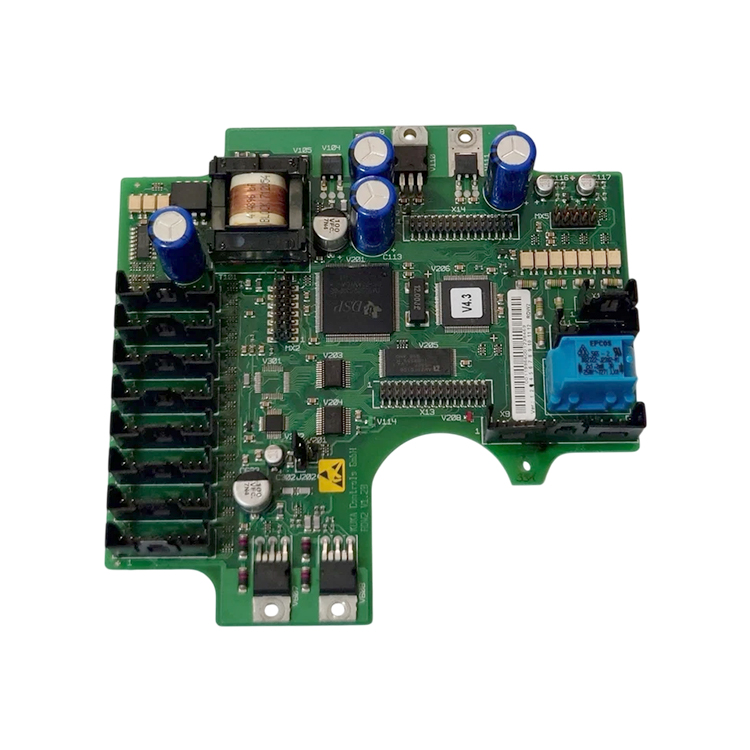
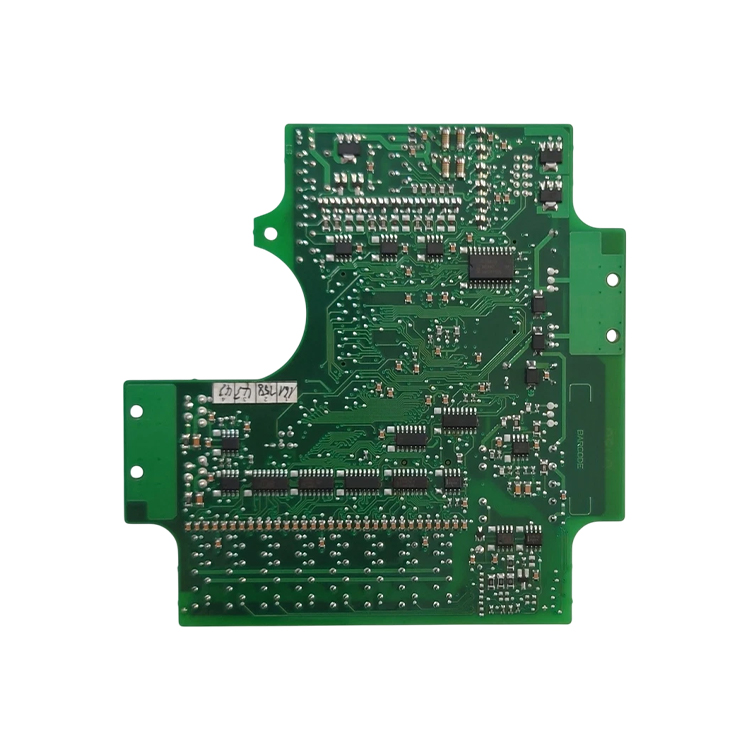
FörfråganKUKA 00-119-966 är den digitala resolveromvandlaren för den tidigare RDW-styrningsgenereringen, som anges i KUKAs katalog som RDC 2 Resolver Digital Converter 120 MHz och även säljs som RDW2-kortet. KUKA beskriver den som en omvandlare med en digital signalprocessor som omvandlar analoga signaler till digitala signaler och som monteras i en RDC-låda på robotens basram. Detta är positionsmattningslänken för maskinen: resolverna på axelmotorerna levererar analoga sinus- och cosinussignaler; detta kort omvandlar dem till digitala positionsdata, vilka styrningen använder för varje axel. Enheten väger 0,176 kg och har tullkoden HS 85389091. Eftersom ett fel här inte stoppar drivsystemet eller motorn manifesterar det sig istället som ett positionsproblem, ett kalibreringsproblem eller ett kommunikationsmeddelande mellan styrningen och robotbasen. Skicka oss artikelnumret på kortet eller robotens serienummer så bekräftar vi kompatibiliteten innan du beställer.
| Tillverkare | KUKA (original reservdel) |
| Delnummer | 00-119-966 |
| Katalognamn | RDC 2-lösarens digitala omvandlare, 120 MHz |
| Typ | Digital lösaromvandlingskort (RDC 2), även sålt som RDW2-kortet |
| Funktion | Omvandlar de analoga lösarsignalerna från robotens axlar till digital positionsdata och skickar dem till styrenheten |
| Signalbehandling | Digital signalprocessor, 120 MHz |
| Monteringsposition | RDC-låda på robotens basram |
| Nettovikt | 0,176 kg |
| Tullens HS-kod | 85389091 |
| Skick | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
| Detaljer bekräftade innan leverans | Modulversionen och den robot den kommer ifrån verifieras mot enheten i ditt skåp innan vi skickar ut den. Skicka oss artikelnumret på kortet eller robotens serienummer. |
Skicka artikelnumret som trycks på kortet, robotens serienummer eller en bild på etiketten, så bekräftar vi överensstämmelsen innan du beställer.
Drivsidan av en robotaxel drivs, men axelns position mäts, och på denna generation är mätinstrumentet en resolver i motorn. En resolver ger ut två analoga signaler vars amplitud och fas bär information om axelns vinkel, och styrenheten kan inte arbeta med en analog signal, så något måste placeras mellan motorn och styrenheten för att utföra omvandlingen. Detta är uppgiften för den digitala resolveromvandlaren (resolver digital converter), och modellen 00-119-966 är KUKAs enhet för denna funktion i RDW-generationen. Katalognamnet anger vad enheten är: RDC 2, den andra generationen av den digitala resolveromvandlaren, med en digital signalprocessor som kör vid 120 MHz. KUKA anger att enheten monteras i en RDC-låda på robotens basram, vilket är syftet med konstruktionen: kortet sitter i maskinen, nära resolverna, och positionsdata överförs till skåpet via datakabeln istället för via driftkablarna som förser ström. RDC-lådan är höljet som innehåller kortet och ger det dess anslutning till roboten, medan själva kortet inuti är det utbytbara elementet. På styrenhetssidan av denna länk finns DSE:n, driftdatorn i skåpet, och KUKAs driftinstruktioner för KR C2 ed05 behandlar parret som en enda diagnostikenhet: verktyget DSE-RDW öppnas under Inställningar, Service, DSE-RDW, och inuti adresseras modulen som 1.RDC2, med en Tabell, en funktion för förskjutning och symmetri samt en funktion för kommunikationskontroll. Funktionen för kommunikationskontroll anger att RDC:n skickar dataord till DSE:n i en cykel på 125 mikrosekunder, vilket är pulsen för hela positionskedjan och anledningen till att en enskild misslyckad överföring blir synlig för styrenheten. En ytterligare egenskap hos konstruktionen är viktig vid utbyte: innehållet i RDC-enhets EEPROM kan skrivas över och kan inte återställas genom att starta om systemet, så modulen innehåller egna data som måste skrivas in igen efter utbytet. Därför identifieras en omvandlare både med dess artikelnummer och med den robot den kommer ifrån, och det är detta vi bekräftar innan ett utbyte skickas.
Bruksanvisningen för KUKA KR C2 ed05 anger vad som måste göras efter utbytet, och detta är den del som en köpare bör planera för. Funktionen för förskjutning och symmetri har en mjukknapp med etiketten "Ställ in standardvärden", och i bruksanvisningen anges att standardvärdena ska ställas in efter utbyte av motorer, efter utbyte av RDC-modulen och efter tillfälliga kodarfel. RDC-tabellen visar även mät- och konfigurationsdata för modulen, med en mjukknapp för "Exportera", så att tillståndet för den gamla modulen kan läsas innan den tas bort. I bruksanvisningen anges vidare att innehållet i EEPROM i RDC-enheten kan skrivas över och inte kan återställas genom att starta om systemet, så robotnumret måste anges på den nya modulen igen och axlarna måste kalibreras därefter. Kontakta oss gärna med felkoden som visas på er kontrollenhet för en exakt diagnos av ert skåp. Den praktiska aspekten för en köpare är att kortet är den billiga delen av denna reparation, medan proceduren är den dyrare delen, och ett service-team som planerar de tre stegen – att ställa in standardvärdena, skriva in robotnumret och kalibrera axlarna – i förväg kan få maskinen tillbaka i produktion under ett enda besök.
Begär ett offert: skicka ditt artikelnummer (00-119-966) eller robotens serienummer, så bekräftar vi modulversionen, kompatibiliteten och ledtiden innan du beställer.
Om du har några förslag, kontakta oss gärna
Kontakta oss
