
| Produktens tillstånd | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
| Fraktsinformation | Skickas från Shanghai, Kina. Vanlig hantering och transport: 3–5 arbetsdagar via DHL, FedEx eller UPS, med säker skyddspackning för känsliga elektronikkomponenter. |
| Köparens fördelar |
|
| Objektets plats | Fraktas från Shanghai, Kina. |
| Betalningsinformation | Vi accepterar PayPal, T/T (banköverföring) och Alibaba Trade Assurance. |

12 000+ delar i lager, testade innan frakt, svar inom 24 timmar
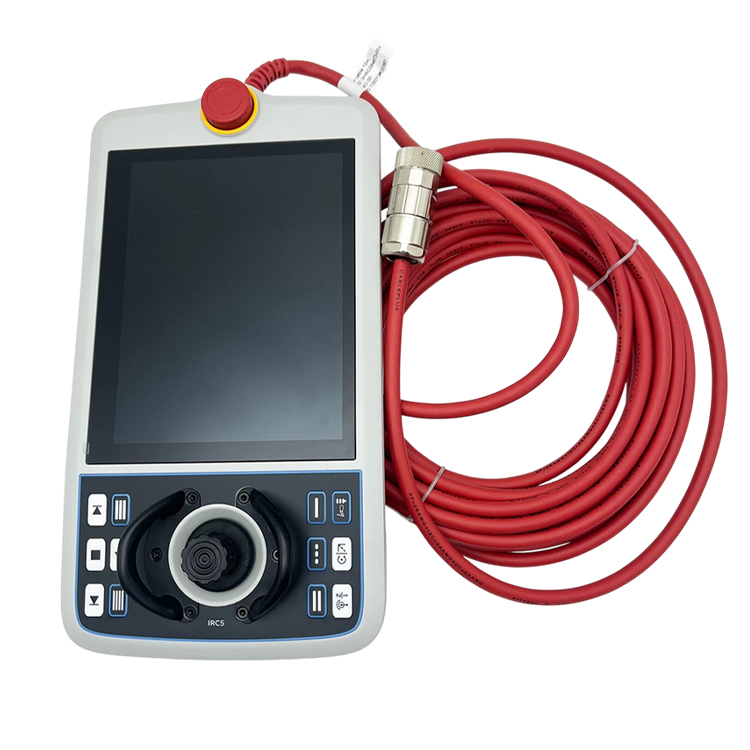
Förfrågan| Produktkategori | Reservdelar för ABB-robotar – teach pendant / FlexPendant (operatörsgränssnitt) |
| Varumärke | ABB |
| Produktnamn | FlexPendant (pendant för robotoperatör) |
| Delnummer | 3HAC085590-001 |
| Typbetegnelse | DSQC3120A |
| Gränssnittsbeteckning | SxTPU4 (TPU4) |
| Levereras med | Anslutningskabel (enligt ABB:s produktidentitet) |
| Funktion | Lokal robotprogrammering, manuell stegdrift, interaktion med driftlägen och diagnostik vid styrenheten. |
| Operatörskontroller | Knappsats och joystickgränssnitt. |
| Säkerhetsutrustning | Integrerad nödstopp- och aktiveringsanordning (deadman). |
| DISPLAY | 7-tums färg-TFT-touchskärm, upplösning 800 × 480. |
| Strömförsörjning | 24 V DC, försedd från robotstyrningen. |
| Ingresskydd | IP65 (dammtät, skyddad mot vattensprutning och olja). |
| Nettovikt | Cirka 1,2 kg. |
| Komponenttyp | Ny |
| Detaljerade tekniska parametrar | ABB publicerar inte fullständiga elektriska specifikationer öppet. Bekräfta exakt styrningsgenerering, RobotWare/RobotControl-programvaruversion och kabelförkonfiguration från din enhets typskylt och servicehandlingar innan du beställer. |
Detta är den handhållna gränssnittsenheten mellan operatören och robotstyrningen – inte en generell pekskärm. Robotarbete i cellen kräver en enhet som alltid är lokal, robust och säkerhetsgodkänd: operatören håller den i handen medan han står intill roboten, så den måste klara fall, olja, damm och daglig slitage utan att förlora sin säkerhet. Därför är den en ändamålsenlig hängpendant med kabelanslutning till styrenheten, inte en bärbar dator eller surfplatta.
Säkerhetsarkitekturen är kärnan i designen. En trepositioners aktiveringsomkopplare (deadman-omkopplare) och en hårdkopplad nödstoppknapp innebär att roboten endast kan röra sig så länge operatören aktivt och medvetet håller handkontrollen i säkert läge – släpp den och rörelsen stoppas omedelbart. Programmering, stegvis rörelse (jogging) och felsökning sker alla via en enda enhet som är ansluten till styrenheten, vilket gör att cellen förblir driftsberedd även när nätverket eller kontorsdatorn inte är tillgängliga. Eftersom handkontrollen är kopplad till en specifik styrenhetsgeneration och dess programvara måste vald modell matcha det installerade systemet, inte bara utseendet på höljet.
Om du har några förslag, kontakta oss gärna
Kontakta oss
