
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| ข้อมูลการจัดส่ง | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน ระยะเวลาการจัดเตรียมและการขนส่งโดยทั่วไป: 3–5 วันทำการ ผ่าน DHL, FedEx หรือ UPS พร้อมบรรจุภัณฑ์ป้องกันที่มั่นคงสำหรับอุปกรณ์อิเล็กทรอนิกส์ที่ไวต่อความเสียหาย |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน |
| ข้อมูลการชำระเงิน | เราตอบรับการชำระเงินผ่าน PayPal, T/T (การโอนผ่านธนาคาร) และ Alibaba Trade Assurance |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
สอบถามข้อมูล| หมวดหมู่สินค้า | อะไหล่หุ่นยนต์ ABB — แผงควบคุมแบบถือมือ / FlexPendant (อินเทอร์เฟซสำหรับผู้ปฏิบัติงาน) |
| แบรนด์ | ABB |
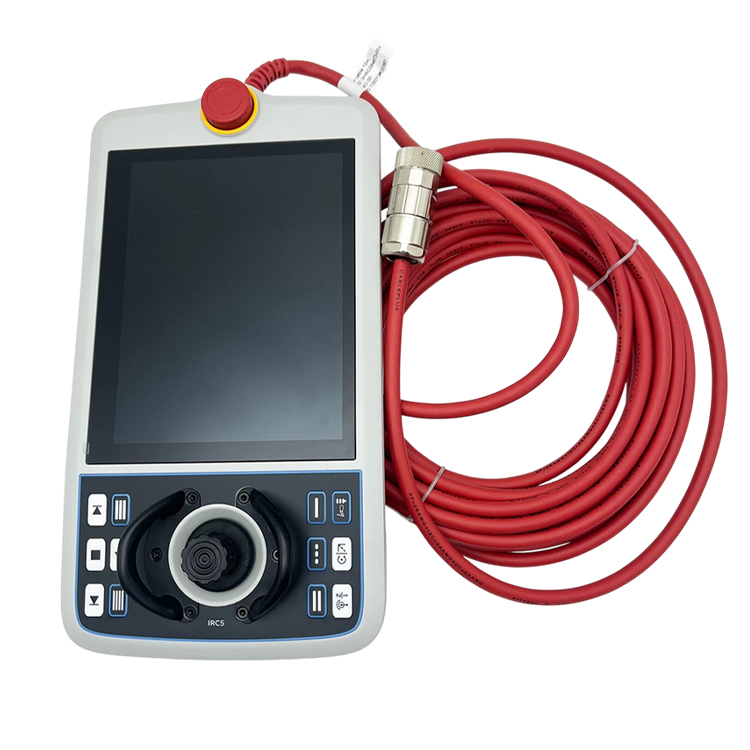
| ชื่อผลิตภัณฑ์ | FlexPendant (แผงควบคุมแบบถือมือสำหรับผู้ควบคุมหุ่นยนต์) |
| หมายเลขชิ้นส่วน | 3HAC085590-001 |
| ประเภทการกำหนด | DSQC3120A |
| ชื่อเรียกอินเทอร์เฟซ | SxTPU4 (TPU4) |
| ให้มาพร้อมกับ | สายเชื่อมต่อ (ตามรหัสสินค้าของ ABB) |
| หน้าที่ | การเขียนโปรแกรมหุ่นยนต์แบบท้องถิ่น การขับเคลื่อนด้วยมือ การเปลี่ยนโหมดการใช้งาน และการวินิจฉัยข้อขัดข้องที่ตัวควบคุม |
| การควบคุมโดยผู้ปฏิบัติงาน | อินเทอร์เฟซแบบคีย์แพดและจอยสติก |
| อุปกรณ์ความปลอดภัย | อุปกรณ์หยุดฉุกเฉินและเปิดใช้งาน (เดดแมน) แบบบูรณาการ |
| หน้าจอแสดงผล | หน้าจอสัมผัส TFT สีขนาด 7 นิ้ว ความละเอียด 800 × 480 |
| แหล่งจ่ายไฟ | ไฟฟ้ากระแสตรง 24 โวลต์ จ่ายจากคอนโทรลเลอร์หุ่นยนต์ |
| การป้องกันการแทรกซึม | มาตรฐาน IP65 (กันฝุ่นได้สนิท ป้องกันการพ่นน้ำและน้ำมันได้) |
| น้ำหนักสุทธิ | ประมาณ 1.2 กิโลกรัม |
| ประเภทชิ้นส่วน | ใหม่ |
| พารามิเตอร์ทางเทคนิครายละเอียด | ABB ไม่เปิดเผยข้อมูลจำเพาะทางไฟฟ้าแบบเต็มรูปแบบต่อสาธารณะ โปรดตรวจสอบรุ่นคอนโทรลเลอร์ที่แน่นอน เวอร์ชันซอฟต์แวร์ RobotWare / RobotControl และการจัดวางสายเคเบิลจากแผ่นป้ายชื่อและเอกสารบริการของหน่วยงานของท่านก่อนสั่งซื้อ |
นี่คืออุปกรณ์อินเทอร์เฟซแบบถือในมือที่ทำหน้าที่เป็นสื่อกลางระหว่างผู้ปฏิบัติงานกับตัวควบคุมหุ่นยนต์ — ไม่ใช่แผงสัมผัสทั่วไป งานของหุ่นยนต์ภายในเซลล์ต้องการอุปกรณ์ที่อยู่ใกล้เคียงเสมอ มีความทนทานสูง และได้รับการรับรองด้านความปลอดภัย: ผู้ปฏิบัติงานจับอุปกรณ์นี้ไว้ขณะยืนอยู่ข้างหุ่นยนต์ ดังนั้นอุปกรณ์จึงต้องสามารถทนต่อการตกหล่น น้ำมัน ฝุ่น และการใช้งานหนักประจำวันได้ พร้อมทั้งยังคงใช้งานได้อย่างปลอดภัย นี่คือเหตุผลที่อุปกรณ์นี้ถูกออกแบบมาเฉพาะสำหรับการใช้งานจริง โดยเชื่อมต่อกับตัวควบคุมผ่านสายเคเบิล แทนที่จะเป็นแล็ปท็อปหรือแท็บเล็ต
สถาปัตยกรรมด้านความปลอดภัยคือหัวใจของการออกแบบ สวิตช์เปิดใช้งานแบบสามตำแหน่ง (deadman) และปุ่มหยุดฉุกเฉินที่เชื่อมต่อโดยตรงด้วยสายไฟ หมายความว่าหุ่นยนต์จะเคลื่อนที่ได้ก็ต่อเมื่อผู้ปฏิบัติงานจับแท็บเล็ตควบคุมไว้ในสถานะปลอดภัยอย่างกระตือรือร้นและมีสติเท่านั้น — หากปล่อยแท็บเล็ตนั้นออก การเคลื่อนที่จะหยุดทันที การเขียนโปรแกรม การขยับตำแหน่งแบบช้าๆ (jogging) และการวินิจฉัยปัญหา ล้วนดำเนินผ่านอุปกรณ์เดียวที่เชื่อมต่อกับตัวควบคุม ทำให้เซลล์การผลิตยังคงใช้งานได้แม้เครือข่ายหรือพีซีสำนักงานจะไม่ทำงานก็ตาม เนื่องจากแท็บเล็ตควบคุมถูกออกแบบให้สอดคล้องกับรุ่นของตัวควบคุมและซอฟต์แวร์ที่ติดตั้งมาด้วย ดังนั้นการเลือกแท็บเล็ตจึงต้องสอดคล้องกับระบบที่ติดตั้งจริง ไม่ใช่เพียงแค่รูปลักษณ์ภายนอกของตู้หุ้ม
หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

Copyright © SongWei Robotics All Rights Reserved - นโยบายความเป็นส่วนตัว