หมวดหมู่ทั้งหมด

ชิ้นส่วนหุ่นยนต์ ABB
ชิ้นส่วนหุ่นยนต์ KUKA
ชิ้นส่วนหุ่นยนต์ FANUC
ชิ้นส่วนหุ่นยนต์ยัสคาวะ

หมวดย่อยทั้งหมด

ชิ้นส่วนหุ่นยนต์ ABB
ชิ้นส่วนหุ่นยนต์ KUKA
ชิ้นส่วนหุ่นยนต์ FANUC
ชิ้นส่วนหุ่นยนต์ยัสคาวะ

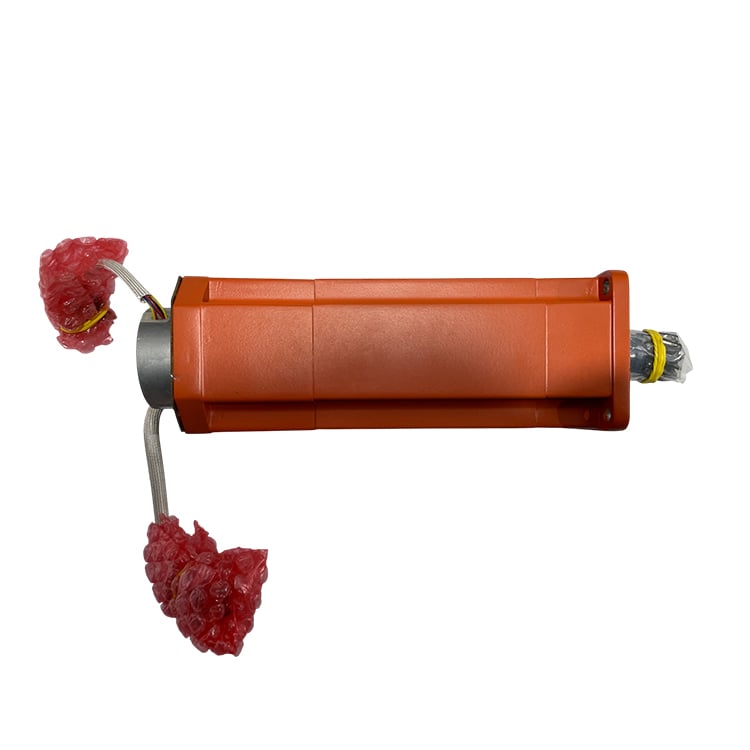
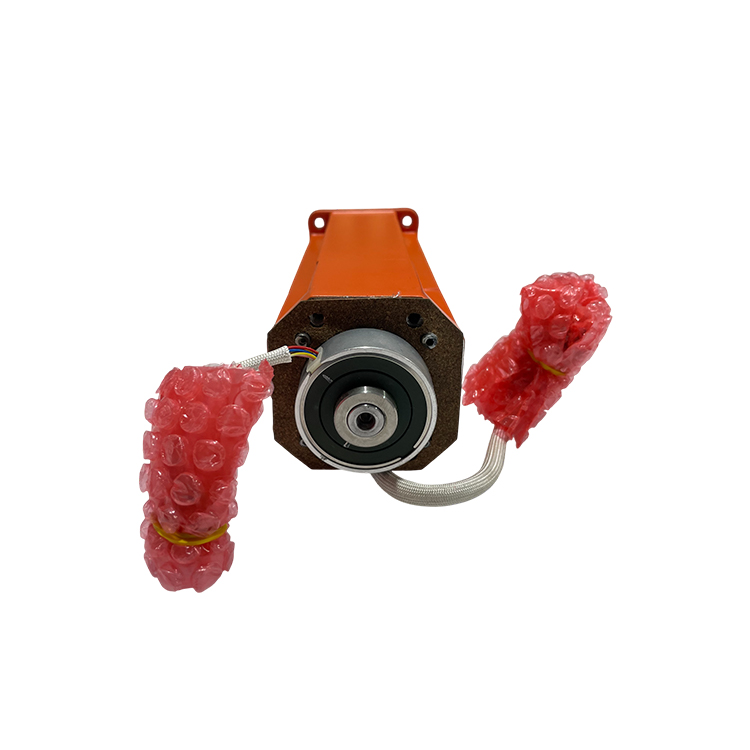
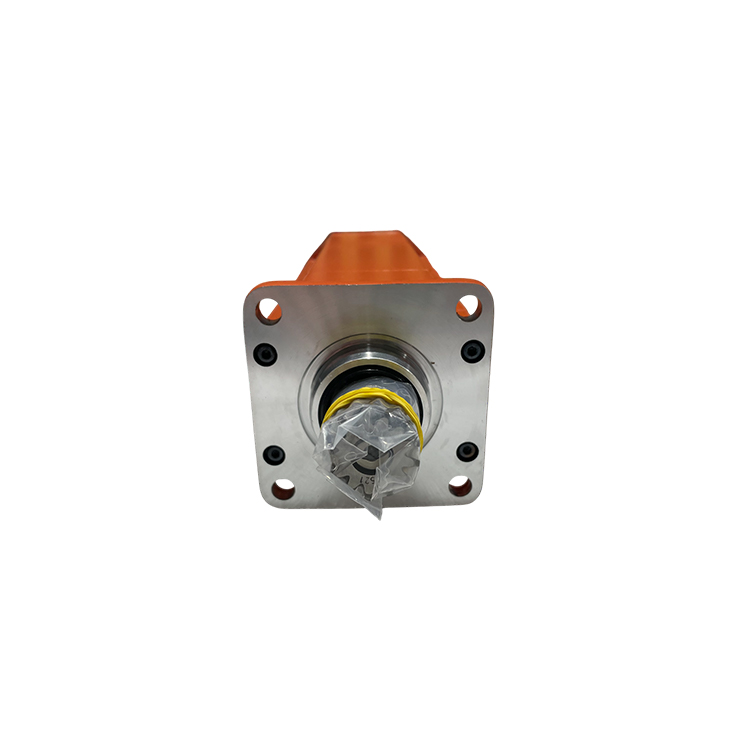
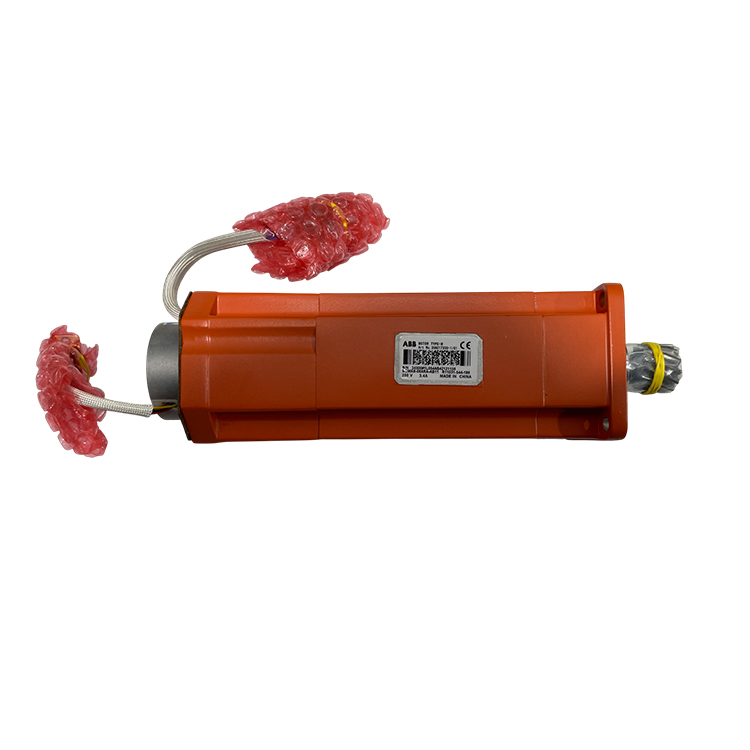
มอเตอร์ชนิด M30 แบบ B ABB 3HAC17330-1 พร้อมพินยอนสำหรับหุ่นยนต์ IRB 2400

สภาพผลิตภัณฑ์ ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ
ข้อมูลการจัดส่ง จัดส่งทั่วโลกผ่าน DHL, FedEx และ UPS — 3-5 วันทำการ ไปยังประเทศส่วนใหญ่ บรรจุภัณฑ์ใช้ฟิล์มป้องกันและกล่องกระดาษแข็งเสริมความแข็งแรง
ประโยชน์สำหรับผู้ซื้อ
  • มอเตอร์เซอร์โว ABB รุ่น M30 แบบ B ของผู้ผลิตเดิม พร้อมเฟืองสำหรับแกนที่ 5 ของหุ่นยนต์ IRB 2400 — พอดีเป๊ะ ติดตั้งแทนที่โดยตรงได้ทันที
  • รหัสรุ่นของ ABB ระบุไว้ที่ 484 วัตต์ น้ำหนัก 3.4 กิโลกรัม ในรูปทรงกะทัดรัด — สอดคล้องกับข้อกำหนดดั้งเดิมของแกนที่ 5 อย่างแม่นยำ
  • เฟืองติดตั้งมาให้เรียบร้อยและจับคู่กับเกียร์บ็อกซ์ของแกนที่ 5 ตั้งแต่โรงงาน — ไม่จำเป็นต้องกดเฟืองแยกเพิ่มเติม
  • ใช้งานร่วมกับหุ่นยนต์ IRB 2400 ที่มีความสามารถรับน้ำหนักต่างกัน (10 กิโลกรัม และ 16 กิโลกรัม) — โปรดตรวจสอบรุ่นหุ่นยนต์ของท่านก่อนสั่งซื้อ
  • แต่ละหน่วยผ่านการทดสอบสัญญาณตอบกลับ (feedback signal) และความต้านทานฉนวน (insulation resistance) ก่อนบรรจุภัณฑ์
สถานที่เก็บสินค้า จัดส่งจากเซี่ยงไฮ้ ประเทศจีน ระยะเวลาการนำส่งยืนยันตามคำขอของท่าน
ข้อมูลการชำระเงิน รับชำระผ่าน PayPal, T/T และ Alibaba Trade Assurance โปรดส่งคำขอของท่านเพื่อรับใบเสนอราคา
  • คำอธิบาย
ไม่พบชิ้นส่วนที่คุณต้องการใช่หรือไม่

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง

สอบถามข้อมูล

ภาพรวมทางเทคนิคของมอเตอร์แกนที่ 5 ชนิด M30 Type B พร้อมพินยอน

ข้อมูลจำเพาะ

หมวดหมู่ มอเตอร์เซอร์โวสำหรับหุ่นยนต์อุตสาหกรรม — มอเตอร์แกนชนิด M30 Type B พร้อมพินยอนติดตั้งมาแล้วล่วงหน้า
แบรนด์ ABB
หน้าที่ ขับเคลื่อนแกนที่ 5 (การเอียงข้อมือ) ของหุ่นยนต์ ABB IRB 2400 ทำงานร่วมกับคอนโทรลเลอร์ S4C / IRC5 และหน่วยขับแกนที่ 5 เพื่อให้การควบคุมตำแหน่งแบบปิดวงจรสำหรับชุดข้อต่อข้อมือ
คํานิยาม มอเตอร์เซอร์โว M30 Type B แบบ OEM จาก ABB พร้อมพินยอนติดตั้งอยู่บนเพลาของมอเตอร์แล้ว ขนาดกะทัดรัดน้ำหนัก 3.4 กิโลกรัม ใช้รหัสประเภท ABB คือ 484W ออกแบบมาเป็นมอเตอร์เปลี่ยนแทนต้นฉบับสำหรับแกนที่ 5 ของหุ่นยนต์ IRB 2400 โดยตรง
ความเข้ากันได้ตามซีรีส์ หุ่นยนต์อุตสาหกรรม ABB IRB 2400 (รุ่นความสามารถรับน้ำหนัก 10 กิโลกรัมและ 16 กิโลกรัม) แกนที่ 5 นอกจากนี้ยังระบุไว้สำหรับหุ่นยนต์รุ่นก่อนหน้า IRB 240 โปรดยืนยันรุ่นหุ่นยนต์ รุ่นความสามารถรับน้ำหนัก และแกนที่แน่นอนก่อนสั่งซื้อ
แกน แกนที่ 5 (การเอียงข้อมือ)
การระบุรุ่นของ ABB 484W
น้ำหนักสุทธิ 3.4 กก.
PINION ติดตั้งล่วงหน้าและจับคู่กับเกียร์บ๊อกซ์แบบแกน-5 ที่โรงงานแล้ว ไม่จำเป็นต้องกดเกียร์แยกในขั้นตอนการติดตั้ง
รหัสอัตราภาษีศุลกากร 85015100
การอ้างอิงข้าม 3HAC021722-001 — เลขรหัสชิ้นส่วนทางเลือกหรือเลขรหัสคู่ขนานสำหรับมอเตอร์ชนิด M30 Type B เดียวกัน (ตามรายการข้ามจาก industechnic หรือ iasrobot) โปรดตรวจสอบกับรายการวัสดุ (BOM) ของหุ่นยนต์คุณหากจำเป็น
พารามิเตอร์ทางไฟฟ้าและกลไกโดยละเอียด ข้อมูลนี้ไม่มีการบันทึกอย่างเป็นทางการในชุดเอกสารอ้างอิงของเราสำหรับรุ่นย่อยนี้โดยตรง โปรดส่งคำถามของท่านพร้อมหมายเลขซีเรียลของหุ่นยนต์และเวอร์ชันของคอนโทรลเลอร์ และเราจะจัดส่งแผ่นข้อมูลที่ตรงกันให้ท่าน

การใช้งานในอุตสาหกรรม

  • เซลล์เชื่อมแบบอาร์คและเซลล์ประกอบชิ้นงานขนาดเล็ก ซึ่งความแม่นยำของข้อต่อข้อมือ IRB 2400 มีความสำคัญยิ่ง
  • การจัดการเครื่องจักรสำหรับเครื่อง CNC ขนาดเล็ก สถานีทดสอบ และระบบจ่ายวัสดุ
  • การจัดการวัสดุและการหยิบ-วางในสายการผลิตแบบกะทัดรัดที่มีอัตราการผลิตระดับกลาง
  • เซลล์การฉีดกาว การปิดผนึก และการขัดขอบ ซึ่งต้องการการเคลื่อนที่ของข้อต่อข้อมือที่ทำซ้ำได้แม่นยำ
  • เซลล์ระบบอัตโนมัติทั่วไปที่พัฒนาบนแพลตฟอร์ม IRB 2400 (รุ่นโหลดได้ 10 กก. หรือ 16 กก.)

วัตถุประสงค์ในการออกแบบ

มอเตอร์แกนที่ 5 แปลงพลังงานไฟฟ้าจากหน่วยขับเคลื่อนให้เป็นการหมุนที่ควบคุมได้ของข้อต่อการเอียงข้อมือ (wrist pitch joint) ของ IRB 2400 มอเตอร์มีเฟืองเกียร์แบบบูรณาการอยู่ภายใน ซึ่งสัมผัสโดยตรงกับกล่องเกียร์แกนที่ 5 เพื่อถ่ายทอดแรงบิด ในขณะที่อุปกรณ์แจ้งตำแหน่งภายในรายงานตำแหน่งโรเตอร์ที่แม่นยำไปยังคอนโทรลเลอร์ ทำให้การเคลื่อนไหวของข้อมือเป็นไปอย่างราบรื่นและทำซ้ำได้แม่นยำภายใต้สภาวะใช้งานต่อเนื่อง โดยการจัดส่งมอเตอร์และเฟืองเกียร์เป็นชุดเดียวกันที่ผ่านการจับคู่ไว้ล่วงหน้าที่โรงงาน ABB จึงสามารถควบคุมความคล่องตัวของข้อมือ (wrist backlash) ให้อยู่ในเกณฑ์ที่ยอมรับได้ และตัดขั้นตอนการกดเฟืองเกียร์ออกจากการติดตั้ง

รูปแบบการล้มเหลวที่พบบ่อย

  • การตัดวงจรเนื่องจากกระแสเกินหรือความร้อนเกิน — หน่วยขับเคลื่อนแจ้งเตือนว่ามอเตอร์รับภาระเกินหลังจากข้อมือเคลื่อนไหวต่อเนื่องเป็นเวลานาน
  • สัญญาณตอบกลับจากเอนโค้เดอร์หรือเรโซล์เวอร์หายไป — แกนที่ 5 แสดงอาการเบี่ยงเบนของตำแหน่ง หรือแจ้งเตือนระหว่างกระบวนการหาตำแหน่งเริ่มต้น (homing)
  • ระบบเบรกหยุดนิ่งล้มเหลว — ข้อมือหย่อนหรือทรุดลงเมื่อระบบเซอร์โวถูกปิด
  • เสียงดังหรือการสั่นสะเทือนผิดปกติ — มักเกิดจากฟันเฟืองเกียร์สึกหรอ ตลับลูกปืนเสียหาย หรือมีสิ่งสกปรกเข้าไปสะสมภายในมอเตอร์ขนาดกะทัดรัด
  • ฉนวนชำรุดหรือเกิดการลัดวงจรกับพื้นดิน — หน่วยขับเคลื่อนแกนที่ 5 ตัดการทำงานทันทีที่เปิดใช้งานมอเตอร์

เหตุใดจึงควรเลือกเรา

  • ผู้จัดจำหน่ายอะไหล่หุ่นยนต์เอแบคเฉพาะทาง ครอบคลุมมอเตอร์เซอร์โว หน่วยขับ กล่องเกียร์ และแท็บเล็ตควบคุมสำหรับหุ่นยนต์ซีรีส์ IRB
  • มอเตอร์แต่ละแกนจะผ่านการตรวจสอบและทดสอบ (สัญญาณตอบกลับ และความต้านทานฉนวน) ก่อนบรรจุหีบห่อ
  • การรองรับการอ้างอิงข้าม — หากหน่วยของท่านถูกจัดส่งครั้งแรกภายใต้รหัส 3HAC021722-001 เราขอรับรองว่าสินค้าเข้ากันได้กับหมายเลขซีเรียลของหุ่นยนต์ท่าน
  • รับประกัน 12 เดือน พร้อมสนับสนุนทางเทคนิคระยะไกลสำหรับคำถามเกี่ยวกับการติดตั้งและการนำเข้าสู่ระบบ
  • รับชำระเงินหลายช่องทาง — เพย์พาล โอนเงินผ่านธนาคาร (T/T) และการรับประกันการซื้อขายผ่านอาลีบาบา

ผลิตภัณฑ์ที่เกี่ยวข้อง

  • มอเตอร์ ABB 3HAC021722-001 แบบ M30 ชนิด B (รหัสสินค้าแบบขนานสำหรับมอเตอร์แกนที่ 5 เดียวกัน)
  • มอเตอร์เซอร์โวแกนซิส 2 รุ่น ABB 3HAC057542-003 พร้อมเฟืองสำหรับหุ่นยนต์ IRB 6640
  • มอเตอร์เซอร์โวแกนซิส 2 รุ่น ABB 3HAC057551-003 พร้อมเฟืองสำหรับหุ่นยนต์ IRB 6600
  • มอเตอร์แกนซิส 1 รุ่น ABB 3HAC15879-2 พร้อมเฟืองสำหรับหุ่นยนต์ IRB 6600 / 6650
  • หน่วยขับเคลื่อนเซอร์โวหลักรุ่น ABB 3HAC025338-004 (DSQC617) สำหรับคอนโทรลเลอร์ IRC5

สอบถามออนไลน์

หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา

ติดต่อเรา
ได้รับการสนับสนุนโดย

ลิขสิทธิ์ © SongWei Robotics สงวนสิทธิ์ทั้งหมด  -  นโยบายความเป็นส่วนตัว
