Totes les categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

Totes les petites categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

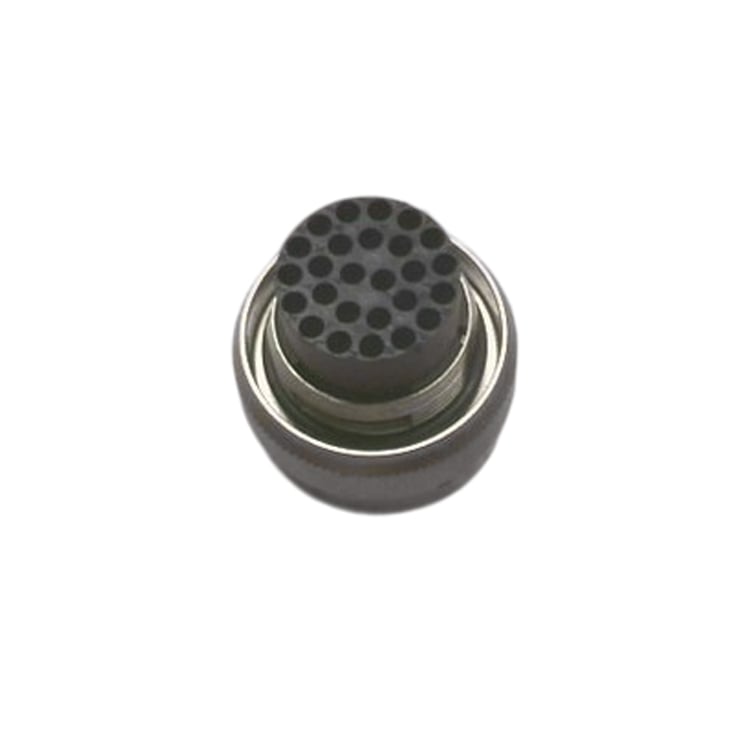
Connectador de pin de baioneta UTOW de 26 pins ABB 3HAC023819-004

Estat del producte Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda.
Enviament Enviament des de Xangai, Xina. Plaç de lliurament: 3-5 dies laborables després de la confirmació de la comanda. Lliurament mundial mitjançant DHL / FedEx / UPS amb embalatge segur.
Avantatges per al comprador
  • Connectador de baioneta circular original ABB 3HAC023819-004 UTOW de 26 pins (designació tipològica ABB UTOW61626PH, mida de revestiment 16).
  • Connectador circular de baioneta emprat en els cables d’alimentació i senyal dels robots ABB: es tracta d’un connectador ABB definit, no d’una peça genèrica.
  • La compatibilitat s’ha de confirmar mitjançant la designació del tipus de connectador o la documentació del cablejat abans de l’elaboració del pressupost: els connectadors ABB UTOW són específics per a aplicació i posició.
  • Es subministra com a nou original o com a original d’ocasió; l’estat es confirma amb vostè abans de fer la comanda.
  • Subministrament basat en pressupost, sense cap compromís respecte a existències ni terminis d’enviament.
Ubicació de l’article S’envia des de Xangai, Xina.
Pagament Pagament mitjançant PayPal / transferència bancària / Alibaba Trade Assurance.
  • DESCRIPCIÓ
No troba la seva peça?

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores

Consulta

Connector de pin bayonet per al cablejat de robots d’ABB

Especificacions

CATEGORIA Connector circular per robot d’ABB (sèrie UTOW)
Marca ABB
Nom del producte Connector de pin bayonet UTOW de 26 pins
Número de part 3HAC023819-004
Designació de tipus UTOW61626PH
Mida dels coets 16
Polos 26
Acoplaments Bloqueig de bayoneta
Funció Connector circular definit que transporta contactes d’alimentació i de senyal als punts de tall de servei del cablejat de robots d’ABB.
Pes net 0,02 kg (catàleg de peces de recanvi d’ABB)
Dimensions 30 × 35 × 30 mm (llargada × alçada × amplada)
Número aranzelari duaner 85369010
País d'origen França<br>
Tipus de Peça Nou / original — l’estat es confirma amb vostè abans de fer la comanda.
Paràmetres tècnics detallats La qualificació elèctrica (tensió/corrent) no es publica per aquest número d’article. Confirmeu la designació exacta del tipus de connector (UTOW61626PH), la mida de la carcassa, el nombre de pols i el connector d’acoblament a partir de la vostra documentació sobre cablejat/peces de recanvi abans de fer la comanda — els connectors UTOW d’ABB són específics segons la posició i l’aplicació.

Aplicacions Industrials

  • Punts d'interconnexió d'energia i senyal dins del cablejat del manipulador i el controlador de robots ABB, mitjançant connectors bayonet UTOW.
  • Substitució d'un connector UTOW malmès, corroït o amb contacte intermitent en el cablejat de robots ABB.
  • Servei tècnic in situ i manteniment preventiu, on es revisen i substitueixen els connectors segons un pla programat.
  • S'utilitza sempre que ABB especifica un connector circular bayonet de la sèrie UTOW, mida de carcassa 16, amb 26 pols.

Finalitat del Disseny

El cablejat de robots ABB transporta moltes línies d'energia i senyal entre el controlador, el manipulador i l'extremitat final. En comptes de connectar cada conductor a un terminal lliure, ABB utilitza connectors circulars bayonet definits (sèrie UTOW) als punts de tall de servei, de manera que una corrent de cable es pugui desconnectar i reconnectar ràpidament i de forma segura. L'acoblament bayonet proporciona un bloqueig positiu que resisteix l'afloament per vibració en un robot en moviment continu.

Com que cada connector es defineix per la seva designació de tipus, la mida de la carcassa, el nombre de pols i la seva posició al feix de cables, és una peça de recanvi específica per a un ajust concret, no un connector universal. El número d’article correcte està lligat al connector exacte indicat a la documentació del cablejat o de les peces de recanvi; per tant, la peça s’ha d’identificar segons la seva designació de tipus i la seva aplicació, i no segons la seva aparença. Aquesta és una peça de recanvi amb ajust confirmat, verificada respecte a la designació de tipus del connector, i no un connector genèric.

Llista de comprovació prèvia al canvi: Aïsoleu i bloquegeu l’alimentació del robot abans de treballar amb els cables o els connectors. Identifiqueu el connector exacte segons la seva designació tipològica (UTOW61626PH), la mida de la carcassa (16) i el nombre de pols a partir de la documentació del cablejat: els connectors ABB UTOW són específics per a posició i aplicació; no els substituïu només per semblança visual. Marqueu i fotografiïu les assignacions de pins / la polaritat abans de desconnectar-los; protegiu les dues meitats acoblades contra la contaminació. Acceptació: verifiqueu la inserció correcta, l’engranatge del tancament bayonet i l’estanquitat, i proveu el circuit mitjançant comprovacions segures i aïllades abans de tornar el robot a la producció.

Mods de fallida comuns

  • Corrosió o oxidació dels contactes deguda al refrigerant, a l’humitat o a les rentades.
  • Doblegament o danys als pins causats per una mala alineació durant l’acoblament.
  • Pèrdua intermitent de senyal o d’alimentació deguda a un tancament bayonet fluix o a un engranatge parcial.
  • Degradació de l’aïllament o de les juntes que redueix la vida útil en entorns greus, plens d’oli o de pols.
  • Connector incorrecte muntat (incoherència en la mida de la carcassa / el nombre de pols / la designació tipològica), provocant una situació de no funcionament o danys.
  • Tensió mecànica per la tracció del cable o el seu recorregut contra l’estructura del manipulador.

Per què triar-nos

  • Connector autèntic ABB 3HAC023819-004 UTOW de 26 pins amb muntatge ràpid (UTOW61626PH, carcassa 16) — el connector ABB definit, no un substitut genèric.
  • Confirmació de muntatge: verifiquem la designació del tipus de connector, la mida de la carcassa i l’aplicació a partir de la vostra documentació de cablejat perquè rebeu la peça correcta.
  • Estat confirmat abans de fer la comanda (original nou o original usat); subministrament basat en pressupost, sense garanties d’estoc ni de terminis d’enviament.
  • Apostat pels recanvis de connectors i cablejats que subministrem per a tota la gamma de robots ABB, de manera que els punts de connexió relacionats coincideixin.

Productes relacionats

  • 3HAC8009-1 — Conjunt de cablejat per al manipulador ABB (mateixa família de cablejat; es llista si la vostra cel·la necessita el cablejat complet en lloc d’un sol connector).
  • 3HAC11440-1 — Cablejat per als eixos 5-6 del manipulador ABB IRB 7600 (muntatge IRB 7600 confirmat).
  • 3HAC029896-001 — Cablejat de connexió per a l’usuari per als eixos 1-6 de l’ABB IRB 2600 (muntatge IRB 2600 confirmat).
  • No esteu segurs de quin connector necessita el vostre robot? Envieu la designació del tipus de connector i les dades del cable / robot i confirmarem el número d’article correcte — incloent si 3HAC023819-004 és el connector adequat per a la vostra unitat.

Consulta en línia

Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres

Contacteu-nos
ESTÀ SUPORTAT PER

Copyright © SongWei Robotics. Tots els drets reservats.  -  POLÍTICA DE PRIVACITAT
