Totes les categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

Totes les petites categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

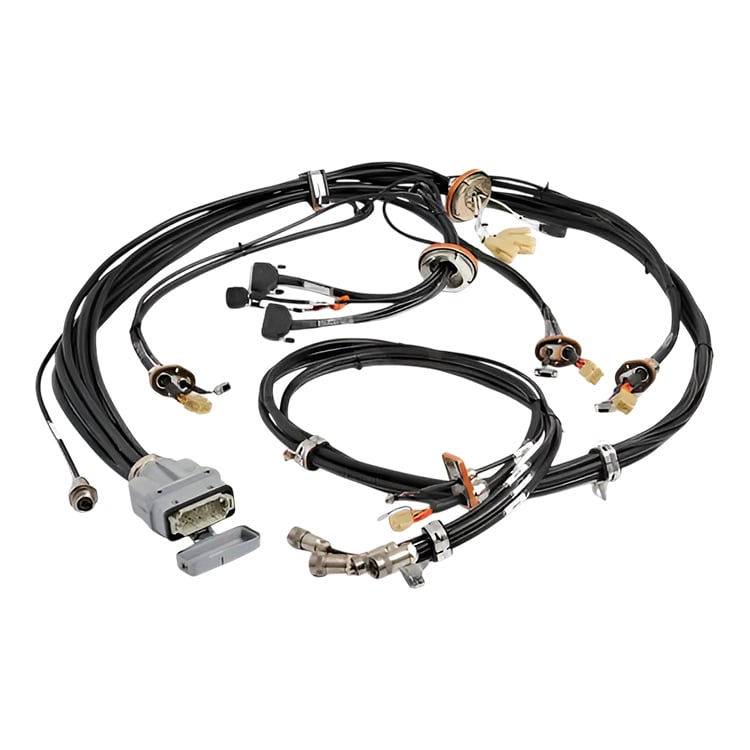
Conjunt de cablejat del manipulador ABB 3HAC8009-1 (unitat de cable de robot)

Estat del producte Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda.
Enviament Enviament des de Xangai, Xina. Plaç de lliurament: 3-5 dies laborables després de la confirmació de la comanda. Lliurament mundial mitjançant DHL / FedEx / UPS amb embalatge segur.
Avantatges per al comprador
  • Conjunt original autèntic ABB 3HAC8009-1 per a l’articulació del robot (unitat de cablejat per a robots) per a robots ABB.
  • Transporta l’alimentació elèctrica i les connexions de senyal a través de l’articulació del robot; confirmeu el model del robot i la revisió del cablejat abans de fer el pressupost.
  • La compatibilitat es confirma mitjançant la vostra llista de peces de recanvi o el manual de manteniment abans de fer el pressupost: els cablejats ABB són específics segons la revisió.
  • Es subministra com a nou original o com a original d’ocasió; l’estat es confirma amb vostè abans de fer la comanda.
  • Subministrament basat en pressupost, sense cap compromís respecte a existències ni terminis d’enviament.
Ubicació de l’article S’envia des de Xangai, Xina.
Pagament Pagament mitjançant PayPal / transferència bancària / Alibaba Trade Assurance.
  • DESCRIPCIÓ
No troba la seva peça?

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores

Consulta

Muntatge de cablej de manipulador per a robots ABB

Especificacions

CATEGORIA Muntatge de cablej de manipulador de robot ABB / Unitat de cable
Marca ABB
Nom del producte Muntatge de cablej de manipulador (unitat de cable de robot)
Número de part 3HAC8009-1
Funció Transporta els cables d’alimentació i de senyal a través del manipulador del robot com a conjunt de cables definit, organitzant la distribució interna de cables i reduint l’esforç mecànic durant el moviment.
Definició L’ABB 3HAC8009-1 és un muntatge de cablej de manipulador (unitat de cable de robot) per a robots ABB, utilitzat per dirigir les línies d’alimentació i de senyal dins del manipulador.
Sèrie / Compatibilitat El model exacte de robot i la revisió del cablej no es publiquen al catàleg ABB per a aquest número d’article. Confirmeu el model del vostre robot i la revisió del cablej a partir de la llista de peces de recanvi o del manual de manteniment abans de fer la comanda: aquest muntatge és específic segons la revisió.
Pes net 8,94 kg (catàleg de peces de recanvi ABB)
Número aranzelari duaner 85444290
Tipus de Peça Nou / original — l’estat es confirma amb vostè abans de fer la comanda.
Paràmetres tècnics detallats El model de robot, les dimensions físiques i la potència elèctrica no estan publicades per aquest número d’article. Confirmeu el model exacte de robot, la revisió del cablejat i el mapa de connectors a partir de la llista de peces de recanvi o del manual de manteniment abans de fer la comanda. El pes i l’arancel es basen en el catàleg de peces de recanvi d’ABB.

Aplicacions Industrials

  • Distribueix l’alimentació elèctrica i el cablejat de senyal a l’interior del manipulador dels robots industrials ABB com un conjunt de cables definit.
  • Organitza el moviment intern dels cables i redueix l’esforç mecànic durant els moviments repetits del robot.
  • Substitució de servei d’un cablejat de manipulador degradat, desgastat o amb connectors danyats.
  • S’utilitza en cel·les de producció on el cablejat del manipulador s’inspecciona i es renova periòdicament com a manteniment preventiu.

Finalitat del Disseny

Un manipulador robòtic conté moltes línies d’alimentació i de senyal que han de flexionar-se milers de vegades en cada eix. Fer passar cada conductor de forma independent crearia un feix rígid i propens a fallar. ABB agrupa aquestes línies en un sol conjunt de cablejat definit, de manera que el cablejat es mou com un feix gestionat, protegint els conductors contra l’abrasió i mantenint l’encaminament intern del manipulador organitzat, en lloc d’una maraña de cables suelts.

Com que aquest conjunt és una peça de recanvi definida, vinculada a un model concret de robot i a una revisió concreta del cablejat, no és universalment compatible. El número d’article correcte depèn del model exacte de robot i de la revisió documentada, de manera que la peça s’ha de fer coincidir amb la llista de peces de recanvi o amb el manual de manteniment, i no s’ha de triar només per la seva aparença. Aquesta és una peça de recanvi amb compatibilitat confirmada, verificada segons el model i la revisió del robot, i no un cable genèric.

Llista de comprovació prèvia al canvi: Aïlleu i bloqueu l’alimentació del robot abans d’obrir el manipulador. Confirmeu el model exacte del robot i la revisió del cablejat a partir de la llista de peces de recanvi o del manual de manteniment abans de retirar-lo: aquest muntatge és específic per a una determinada revisió i no és universal. Fotografiu i etiqueteu cada connector i la seva trajectòria abans de retirar-lo; assegureu-vos que el cablejat quedi allunyat d’estructures en moviment i fonts de calor. Acceptació: verifiqueu el blocatge dels connectors, la recuperació del buit dels cables i realitzeu proves de moviment controlat abans de tornar el robot a la producció.

Mods de fallida comuns

  • Fatiga de l’aïllament o fissuració de la coberta deguda a la flexió repetida en serveis d’alta cicle.
  • Oxidació dels connectors o corrosió dels pins deguda al refrigerant, a l’humitat o a les rentades.
  • Desgast on el cablejat frega les claus, l’estructura del manipulador o altres cablejats.
  • Pèrdua intermitent d’alimentació o senyal deguda a un conductor danyat.
  • Cable sobrant mal orientat que provoca tensió o encallament durant el recorregut dels eixos.
  • Incompatibilitat de connectors quan es munta una revisió incorrecta del cablejat.

Per què triar-nos

  • Cablejat original del manipulador ABB 3HAC8009-1 (unitat de cable del robot) — el conjunt de cables de manipulador definit, no un cable genèric.
  • Confirmació de muntatge: verifiquem el model del vostre robot i la revisió del cablejat a partir de la llista de peces de recanvi o del manual de manteniment perquè rebeu el conjunt correcte.
  • Estat confirmat abans de fer la comanda (original nou o original usat); subministrament basat en pressupost, sense garanties d’estoc ni de terminis d’enviament.
  • Garantit pels recanvis de cables/cablejats que subministrem per a tota la gamma de robots ABB, de manera que els cables relacionats coincideixin.

Productes relacionats

  • 3HAC11440-1 — Cablejat del manipulador dels eixos 5-6 del robot ABB IRB 7600 (muntatge IRB 7600 confirmat). Es llista si la vostra cel·la utilitza el cablejat de la munyeca IRB 7600.
  • 3HAC029896-001 — Cablejat de connexió per a clients dels eixos 1-6 del robot ABB IRB 2600 (muntatge IRB 2600 confirmat). Es llista si la vostra cel·la utilitza senyals per a clients IRB 2600.
  • No esteu segurs de quin cablejat necessita el vostre robot? Envieu-nos el model del vostre robot i la revisió del cablejat i us confirmarem el número d’article correcte — incloent-hi si l’assemblatge 3HAC8009-1 és el adequat per al vostre equip.

Consulta en línia

Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres

Contacteu-nos
ESTÀ SUPORTAT PER

Copyright © SongWei Robotics. Tots els drets reservats.  -  POLÍTICA DE PRIVACITAT
