
| Stav výrobku | Nový originál nebo použitý originál. Před objednáním nám prosím potvrďte požadovaný stav. |
| Informace o dopravě | Světová doprava prostřednictvím DHL, FedEx a UPS. 3-5 pracovních dnů do většiny destinací. Baleno s ochrannou fólií a zpevněnou kartonovou krabicí. |
| Výhody pro kupující |
|
| Umístění položky | Odesíláno ze Šanghaje, Čína. Doba dodání potvrzena po vašem dotazu. |
| Informace o platbě | Přijímáme PayPal, bankovní převod (T/T) a Alibaba Trade Assurance. Pošlete nám svůj dotaz pro získání cenové nabídky. |

více než 12 000 součástí skladem, před odesláním testováno, odpověď do 24 hodin
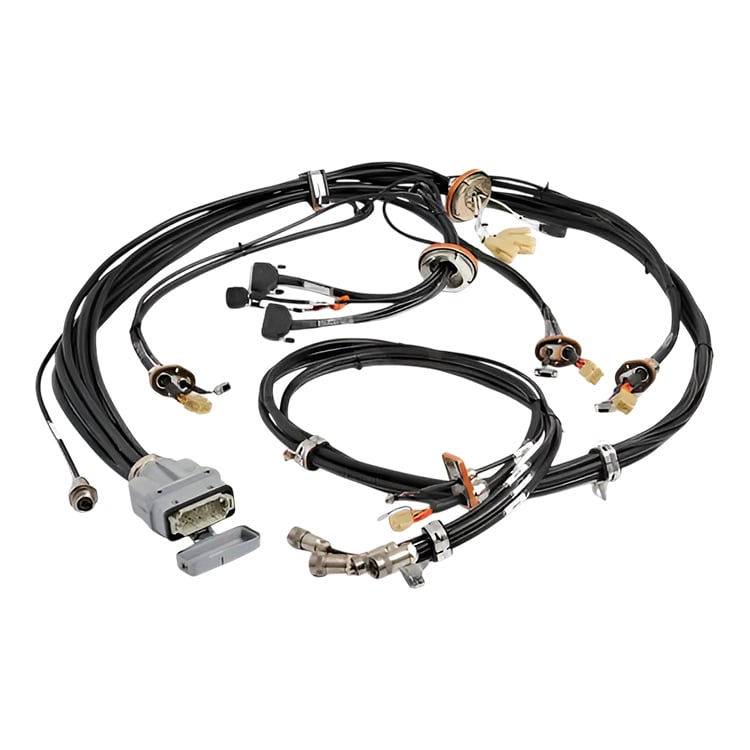
DotazModel ABB 3HAC8009-1 je sestava kabelového svazku manipulátoru pro roboty ABB řady IRB 6400R. Společnost ABB jej uvádí ve svém katalogu náhradních dílů jako „sestava kabelového svazku manipulátoru“ – kompletní kabelový svazek, který zajišťuje interní napájení a přenos signálů v rámci manipulátoru, od základny až po horní paži a zápěstí. Je dodáván jako jedna definovaná sestava se závodně nasazenými konektory, takže se nahrazuje jako kompletní jednotka, nikoli jako volná sada jednotlivých kabelů. Pošlete nám sériové číslo robota a číslo položky uvedené na štítku kabelového svazku; před objednávkou potvrdíme shodu.
| Část číslo | 3HAC8009-1 |
| Výrobce | ABB (originální náhradní díl) |
| Název v katalogu ABB | Sestava kabelového svazku manipulátoru |
| Typ | Sestava kabelového svazku manipulátoru (jednotka kabelů pro robota) – interní napájecí a signálové kabely manipulátoru, dodávané jako jedna kompletní sestava |
| Kompatibilita | Roboty ABB IRB 6400R. Pošlete nám sériové číslo robota a číslo výrobku na štítku kabelového svazku a my potvrdíme shodu ještě před objednáním. |
| Hmotnost bez obalu | 8,94 kg |
| Hrubá hmotnost | 9,3 kg |
| Typové označení ABB | 55 × 37 × 18 |
| Celní kód HS | 85444290 |
| Minimální množství objednávky | 1 kus |
| Země původu | Česká republika (CZ) |
| Stav | Nový originál nebo použitý originál. Před objednáním nám prosím potvrďte požadovaný stav. |
Pošlete sériové číslo robota a číslo výrobku vytištěné na štítku kabelového svazku; potvrdíme shodu ještě před objednáním.
Robotický manipulátor obsahuje mnoho napájecích a signálních vodičů, které se musí ohýbat tisíckrát na každé ose. Pokud by byly jednotlivé vodiče vedeny volně, vznikla by tuhá kabelová sít, náchylná k poruchám. Společnost ABB tyto vodiče seskupuje do jednoho definovaného kabelového svazku, aby se kabeláž pohybovala jako řízený balík – tím chrání vodiče před opotřebením a udržuje interní uspořádání kabeláže manipulátoru organizované, nikoli ve formě nepřehledného hnízda volných kabelů. U modelu IRB 6400R prochází tento kabelový svazek základnou, dolní paží a horní paží, kde musí sledovat pohyb paže při všech povolených pohybech a zároveň přenášet napájení servomotorů, měřicí signály a signály ze strany zákazníka, které buňka potřebuje na nástrojovém přírubovém spoji.
Tato sestava je definovaná náhradní součást specificky určená pro jeden typ robota, proto není univerzálně použitelná. Místo porovnávání podle vzhledu je spolehlivější postup založený na štítku nahrazovaného kabelového svazku a sériovém čísle robota, ze kterého pochází – zašlete nám obě údaje a my je porovnáme s daty o náhradních dílech ABB ještě před tím, než objednáte.
Před odstraněním: izolujte a uzamkněte napájení robota a ověřte číslo výrobku na kabelovém svazku proti sériovému číslu robota. Pořiďte fotografie a označte každý konektor i jeho trasu ještě před vyjmutím kabelového svazku, udržujte nový kabelový svazek mimo pohybující se konstrukce a zdroje tepla a zkontrolujte, zda se konektory správně zamknou. Po instalaci spusťte robota ručně při snížené rychlosti a potvrďte, že se osy pohybují hladce bez napětí na konektorech, než se buňka vrátí do provozu.
Vyžádat nabídku: Zašlete nám sériové číslo svého robota a číslo položky na štítku kabelu (3HAC8009-1). Potvrdíme stav, kompatibilitu a dodací lhůtu a následně pošleme cenovou nabídku — ještě před tím, než umístíte jakoukoli objednávku.
Pokud máte nějaké návrhy, kontaktujte nás prosím
Kontaktujte nás

Copyright © SongWei Robotics All Rights Reserved - Zásady ochrany soukromí