Alle kategorier

ABB Robotdele
KUKA Robotdele
FANUC Robotdele
YASKAWA Robotdele

Alle små kategorier

ABB Robotdele
KUKA Robotdele
FANUC Robotdele
YASKAWA Robotdele

ABB 3HAC8009-1 Manipulatorhåndværkssæt til IRB 6400R

Produkttilstand Nye originale eller brugte originale. Bekræft venligst standen med os, inden du bestiller.
Forsendelsesinformationer Verdensomspændende fragt via DHL, FedEx og UPS. 3-5 arbejdsdage til de fleste destinationer. Pakket med beskyttelsesfolie og forstærket papkasse.
Køberfordele
  • ABB 3HAC8009-1 manipulatorharnessmontage, opført af ABB som "Harness assembly manip." Netto-vægt 8,94 kg.
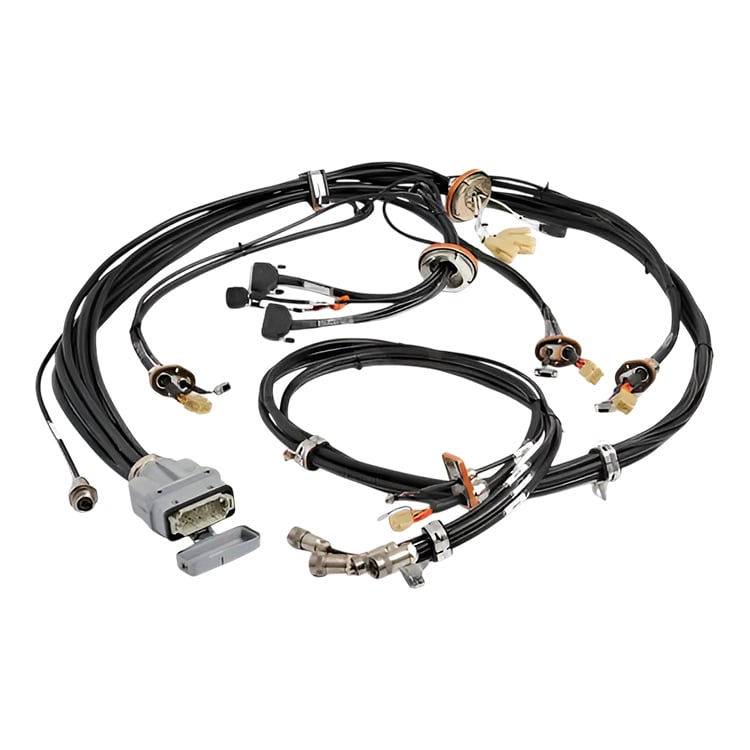
  • Den komplette interne harness til IRB 6400R-manipulatorer – strøm- og signalkabler fra basen gennem den nedre og øvre arm til håndleddet, leveret som én samlet enhed med fabriksmonterede stik allerede monteret.
  • Leveres som en komplet, forudproduceret enhed, så manipulator-kablernes udskiftning sker i én enkelt udskiftning i stedet for kabel for kabel.
  • Hver harness kontrolleres før emballering. Send os robotens serienummer og artikelnummeret på harness-etiketten, og vi bekræfter overensstemmelsen, inden du bestiller.
Varens placering Sender fra Shanghai, Kina. Leveringstid bekræftes med din forespørgsel.
Betalingsoplysninger PayPal, bankoverførsel (T/T) og Alibaba Trade Assurance accepteres. Send din forespørgsel for et tilbud.
  • BESKRIVELSE
Kan ikke finde din reservedel?

over 12.000 reservedele på lager, testet før afsendelse, svar inden for 24 timer

Forespørgsel

ABB 3HAC8009-1 Manipulatorhåndværkssæt til IRB 6400R

ABB 3HAC8009-1 er harnessmontagen til manipulatoren på ABB IRB 6400R-robotter. ABB angiver den i sin reservedelskatalog som »Harness assembly manip.« — det komplette harness, der fører strøm- og signalkablerne gennem manipulatoren fra basen til overarmen og håndleddet. Den leveres som én defineret montage med fabriksmonterede stik, så den udskiftes som en komplet enhed i stedet for som en løs samling individuelle kabler. Send os robotens serienummer og artikelnummeret på harness-etiketten, og vi bekræfter kompatibiliteten, inden du bestiller.

Specifikationer

Delenummer 3HAC8009-1
Producent ABB (original reservedel)
ABB katalognavn Harnessmontage til manipulator
Type Manipulatorharnessmontage (robotkabeleenhed) — de interne strøm- og signalkabler til manipulatoren, leveret som én komplet montage
Forenelighed ABB IRB 6400R-robotter. Send os din robots serienummer og artikelnummeret på kabelbundets etiket, og vi bekræfter kompatibiliteten, inden du bestiller.
Nettovægt 8,94 kg
Bruttop vægt 9,3 kg
ABB-typebetegnelse 55×37×18
Told-HS-kode 85444290
Minimum ordremængde 1 stk.
Oprindelsesland Tsjekkiet (CZ)
Tilstand Nye originale eller brugte originale. Bekræft venligst standen med os, inden du bestiller.

Send robotens serienummer og artikelnummeret trykt på kabelbundets etiket, og vi bekræfter kompatibiliteten, inden du bestiller.

Industrielle anvendelser

  • Udskiftning af den interne kabelbund i IRB 6400R-manipulatorer efter en kollision, reparation efter kollision eller en fuldstændig mekanisk genopbygning.
  • Planlagt udskiftning af manipulatorernes ledninger i celleinstallationer med høj cyklustal, hvor kabelbunden har gennemgået den fulde buelivscyklus og torsionslivscyklus for armen.
  • Genopretning af brugte robotter, hvor arme og gearkasser bevares, mens den interne wiring udskiftes med originalt artikelnummer.
  • Arbejder, hvor det håndledsrelaterede afsnit af kabelbunden er beskadiget, men armen stadig er mekanisk intakt, så kun et defineret kabelbundsafsnit kan udskiftes i stedet for hele enheden.

Designformål

En robotmanipulator indeholder mange strøm- og signalkabler, som skal bøjes tusindvis af gange langs hver akse. Hvis hver leder blev lagt løst, ville det skabe et stift kabelbundt, der er sårbart over for fejl. ABB grupperer disse kabler i én defineret kabelharness, så kablernes bevægelse sker som et styret bundt – hvilket beskytter lederne mod slid og holder den indre kabelføring i manipulatoren ordnet i stedet for at danne et rod af løse kabler. På IRB 6400R løber denne harness gennem basen, den nedre arm og den øvre arm, hvor den skal følge armen gennem hver tilladt bevægelse samtidig med, at den fører servostråm, målesignaler og kundeside-signaler, som cellebehovet kræver ved værktøjsflangen.

Montagen er en defineret reservedel, der er knyttet til én bestemt robottype, så den er ikke universelt kompatibel. I stedet for at sammenligne udseendet, er den pålidelige fremgangsmåde at bruge mærkaten på den harness, du udskifter, samt robotens serienummer – send begge dele til os, og vi sammenligner dem med ABBs reservedelsdata, inden du bestiller.

Almindelige fejlformer

  • Isolationsudmattelse eller jaketkrakelser som følge af gentagen bøjning i højcyklusdrift.
  • Forbindelsesstikoxidering eller stiftkorrosion forårsaget af kølevæske, fugtighed eller rengøringsprocedurer.
  • Slid, hvor kabelbundten gnider mod klemmer, manipulatorstrukturen eller andre kabelbundter.
  • Uregelmæssig strøm- eller signaltab fra en beskadiget leder, som ses som svingninger i servomomentet eller uregelmæssig positionsadfærd i stedet for en alarmering fra harddisken.
  • For meget kabel, der er lagt forkert, hvilket forårsager spænding eller klemning under aksens bevægelse.
  • Forkert tilslutning, når en kablembælte fra en anden robot eller en anden revision bliver monteret.

Før fjernelse: isoler og luk robotstrømmen af, og bekræft artikelnummeret på kablembælten i forhold til robotens serienummer. Tag billeder af og mærk hver tilslutning og dens rute, inden kablembælten fjernes; hold den nye kablembælt fri af bevægelige konstruktioner og varmekilder; og kontroller, at tilslutningerne låses korrekt. Efter montering kører robotten manuelt med nedsat hastighed, og det bekræftes, at akslerne bevæger sig jævnt uden spænding på tilslutningerne, inden celleproduktionen genoptages.

Hvorfor vælge os

  • Specialiseret i reservedele til industrirobotter fra ABB, FANUC, KUKA og YASKAWA.
  • Original ABB 3HAC8009-1 manipulator-kablembælt – den definerede manipulator-kablembælt, ikke en generisk kablembundt.
  • Montering bekræftet for dig: Vi sammenligner din robots serienummer og artikelnummeret på kabelbundens etiket med ABB reservedelsdata, inden du bestiller.
  • Hver del testes og verificeres af erfarne teknikere før emballering, og der tilbydes reparationstjeneste på defekte enheder.
  • Verdensomspændende afsendelse med omhyggelig industrielle emballage fra vores kontor i Shanghai.

Relaterede produkter

  • ABB 3HAC11440-1 — manipulator-kabelbund til akserne 5 og 6 på IRB 7600. En anden del end denne, til en anden robotfamilie.
  • ABB 3HAC14139-1 — en manipulator-kabelbund-sektion til akse 5. En anden del end denne, så send os venligst artikelnummeret på din kabelbund, så vi kan bekræfte, hvilken der passer.
  • ABB 3HAC038800-001 — en akse 1–6-kabelbund til ABB-manipulatorer. En anden del end denne, brugt på andre robotfamilier.
  • ABB 3HAC029000-001 — kunde-kropskabel til akserne 1–6 til ABB-manipulatorer. En anden del end denne.
  • ABB 3HAC029896-001 — kundekonnektionskablet til akserne 1–6 på IRB 2600. En anden del end denne, til en anden robotfamilie.
  • ABB 3HAC024385-001 — forbindelseskablet til akserne 1–6 for ABB-manipulatorer. En anden del end denne.
  • Flere manipulator- og dress-pakke-kabler i ABB-kabler og kledepakker serien. Send os din robotmodel samt artikelnummeret på den del, du udskifter, så bekræfter vi kompatibiliteten og tilbyder den korrekte vare.

Få et tilbud: Send din robots serienummer og artikelnummeret på kabelhåndtagets etiket (3HAC8009-1). Vi bekræfter stand, monteringsmulighed og leveringstid og sender derefter et tilbud — før du afgiver nogen ordre.

Online forespørgsel

Hvis du har forslag, bedes du kontakte os

Kontakt os
DET ER STØTTET AF

Copyright © SongWei Robotics All Rights Reserved  -  Privatlivspolitik
