
| Estado del producto | Nuevo original o usado original. Confirme el estado con nosotros antes de realizar el pedido. |
| Información de Envío | Envío internacional mediante DHL, FedEx y UPS. 3 a 5 días hábiles a la mayoría de los destinos. Embalado con película protectora y caja de cartón reforzada. |
| Beneficios para el comprador |
|
| Ubicación del artículo | Envío desde Shanghái, China. El plazo de entrega se confirmará con su consulta. |
| Información de pago | Se aceptan PayPal, transferencia bancaria (T/T) y Alibaba Trade Assurance. Envíe su consulta para recibir una cotización. |

más de 12 000 piezas en stock, probadas antes del envío, respuesta en menos de 24 horas
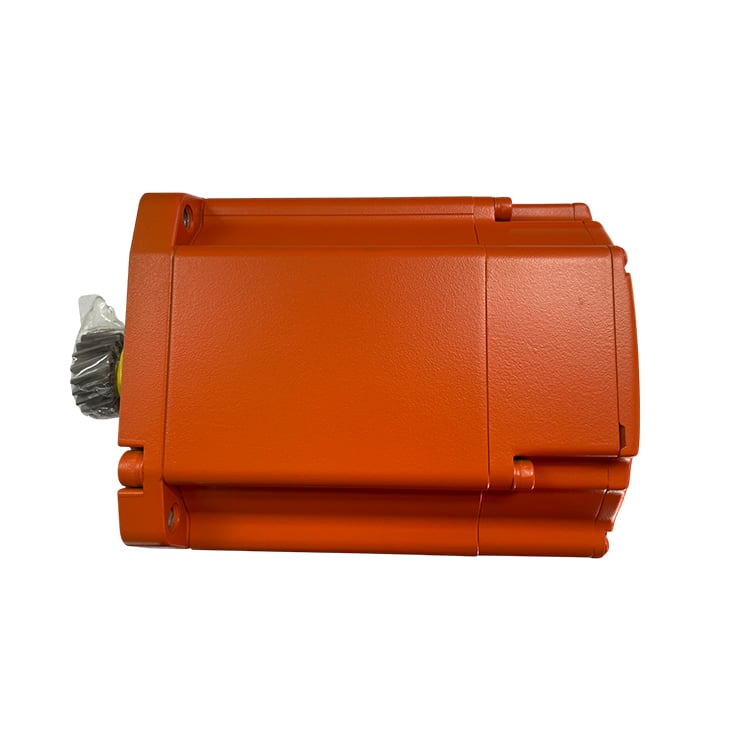
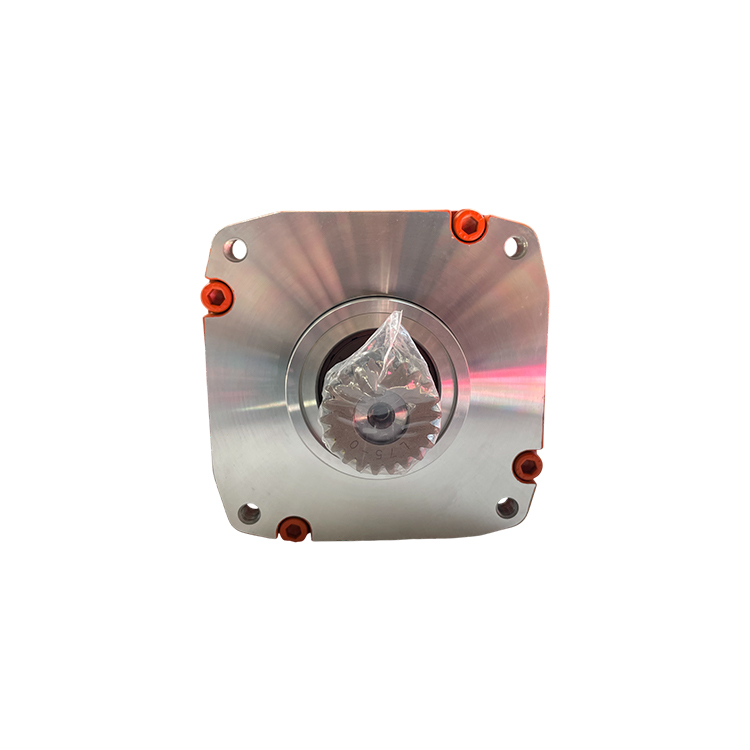
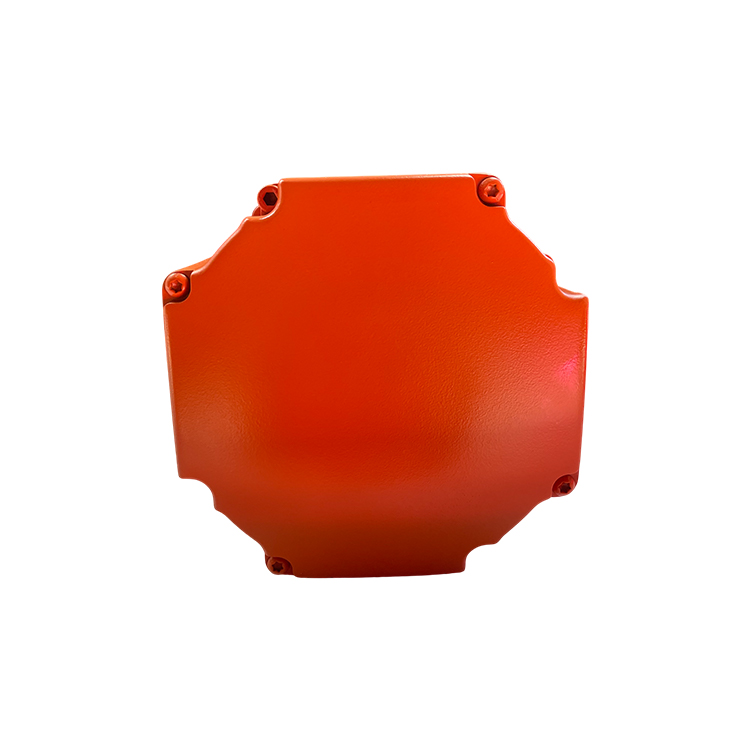
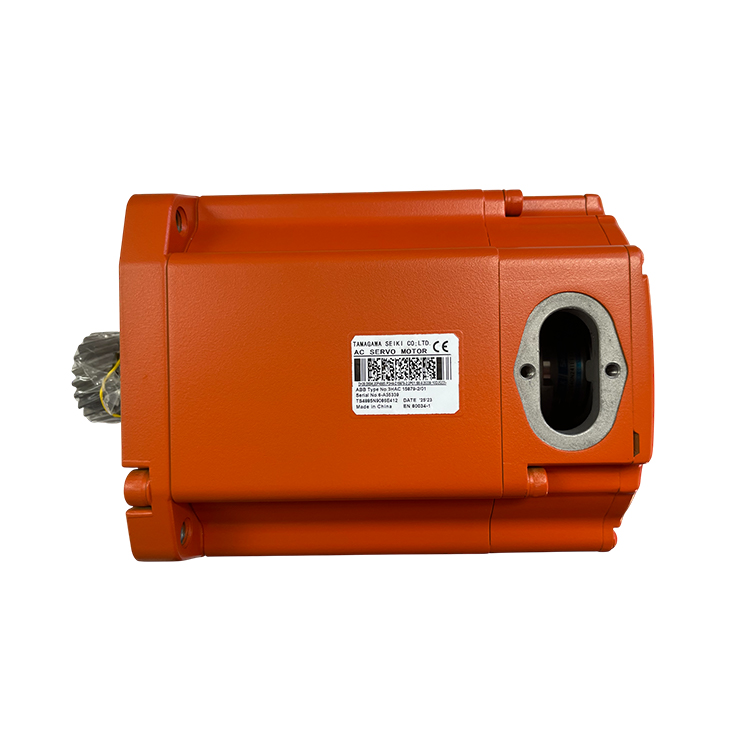
ConsultaEl ABB 3HAC15879-2 es el motor del eje 1 con piñón para los robots ABB IRB 6600 e IRB 6650. ABB lo incluye en su catálogo de piezas de repuesto como «motor de corriente alterna rotativo con piñón», y en el manual del producto IRB 6650S corresponde al motor —incluido el piñón— que acciona el eje 1 (rotación de la base) mediante el reductor situado en la parte inferior del robot. El piñón se monta a presión sobre el eje del motor en fábrica y se empareja específicamente con dicho reductor, por lo que se suministra como una unidad integrada y no como un engranaje independiente. Envíenos el número de serie del robot y el número de artículo indicado en la placa del motor, y le confirmaremos la compatibilidad antes de realizar su pedido.
| Número de pieza | 3HAC15879-2 |
| Fabricante | ABB (pieza de recambio original) |
| Nombre del catálogo ABB | Motor de corriente alterna rotativo con piñón |
| Denominación tipo ABB | 46x24x25 |
| Tipo | Servomotor rotativo de corriente alterna para el eje 1, suministrado con el piñón ya montado sobre el eje del motor y emparejado en fábrica con el reductor del eje 1 |
| Compatibilidad | Robots ABB IRB 6600 e IRB 6650, incluidas las variantes IRB 6650S. Envíenos el número de serie del robot y el número de artículo en la placa del motor, y le confirmaremos la compatibilidad antes de realizar su pedido. |
| Eje | Eje 1 (rotación de la base) |
| Piñón | Preinstalado y emparejado en fábrica con la caja de engranajes del eje 1: no se requiere prensado separado del engranaje durante la instalación. |
| Reemplaza | 3HAC15879-1, 3HAC14749-1, 3HAC14749-2 |
| Sustituido por | 3HAC057550-003 |
| Versión blanco grafito | 3HAC050013-003 — la variante blanca grafito de esta pieza de repuesto. Confirme el color utilizado en su robot antes de realizar su pedido. |
| Elementos que deben reemplazarse junto con el motor. | ABB especifica la junta tórica 2152 2012-430 (que debe reemplazarse al volver a montar el motor) y la 3HAC3438-1 (que debe reemplazarse si se desmonta el cableado del motor). Indíquenos la variante de su robot y le cotizaremos ambas juntas con el motor. |
| PESO NETO | 23.5 kg |
| Peso bruto | 24,64 kg |
| Código arancelario HS | 85015220 |
| Cuantidad mínima de pedido | 1 PIEZA |
| Condición | Nuevo original o usado original. Confirme el estado con nosotros antes de realizar el pedido. |
Envíe el número de serie del robot y el número de artículo en la placa del motor, y le confirmaremos la compatibilidad antes de realizar su pedido.
El motor del eje 1 convierte la energía eléctrica procedente de la unidad de accionamiento en una rotación controlada de la base del robot, haciendo oscilar todo el brazo y la carga dentro del volumen de trabajo. Dado que el eje 1 soporta la mayor inercia de cualquier articulación —la estructura completa del robot más la carga—, el motor y el piñón están emparejados en fábrica con el reductor del eje 1 para mantener el juego dentro de la tolerancia y garantizar una posición repetible de la base bajo cargas elevadas. El resolutor/codificador integrado envía de vuelta al controlador IRC5 la posición precisa del rotor, lo que permite un movimiento suave y coordinado de la base.
Esta es también la razón por la que el piñón no se vende por separado. El engranaje se monta a presión sobre el eje del motor y se empareja con la caja de cambios que acciona, de modo que un motor que incluye un piñón desgastado o inadecuado no funcionará correctamente, independientemente de lo bien que esté el propio motor. Por lo tanto, sustituir el motor del eje 1 constituye una operación única que incluye tanto el motor como el piñón bajo un solo número de pieza, y los elementos de sellado que ABB enumera para dicha operación pertenecen a la misma intervención de servicio.
Antes de la retirada: desconecte toda la alimentación eléctrica del robot, aplique el bloqueo y etiquetado (LOTO), y anote la posición del motor y la disposición de su cableado antes de extraerlo. El procedimiento de sustitución de ABB para este motor exige reemplazar la junta tórica 2152 2012-430 al volver a montar el motor, el código 3HAC3438-1 si se desmonta el cableado del motor, y las herramientas de extracción 3HAC 14631-1, que deben usarse por pares. Instale el nuevo motor con su piñón, restablezca el sellado y la entrada del cableado, y verifique que el motor gire libremente antes de devolver el robot a producción.
Solicita un Presupuesto: Envíenos el número de serie de su robot y el número de artículo indicado en la placa del motor (3HAC15879-2), y especifique si el robot es una versión Foundry Prime. Le confirmaremos el estado, la compatibilidad y el plazo de entrega, y luego le enviaremos una cotización — antes de que realice cualquier pedido.
Si tiene alguna sugerencia, póngase en contacto con nosotros
Contáctenos
