
| Ke ʻano o ke kūkākūkā | Hou maikaʻi loa, a i ʻole kūmau maikaʻi loa. E hoʻokākākūkū i ke ʻano me mākou ma mua o ka hoʻouna ʻana. |
| Ka ʻikepili o ka hoʻouna ʻana | Ho‘ouna ‘ano nui i ke ao kēia e DHL, FedEx, a me UPS. makahiki Hoʻokahi-Holuha Hoʻonaʻauao i nā wahi mālie kūpono. Hoʻopāpā ʻia ma ka pākaukau hoʻopāpā a me ka pahu kūpono. |
| Nā pōkai o ka mea kūʻai |
|
| Kūlana o ka mea | Hōʻi mai ana mai Shanghai, Chinā. Ka manawa hōʻi e hoʻokō ʻia i kou nīnau. |
| Nā ʻike pāʻani ʻana | E ʻae nei i nā kumupāʻani PayPal, T/T, a me ka Alibaba Trade Assurance. E hoʻouna i kou nīnau no ka hoʻouna ʻana i ka ʻikepāʻani. |

ʻO nā ʻāpana i loko o ka pilikia: 12,000+, kūkākūkā ʻia ma mua o ka hoʻouna ʻana, e hoʻihoʻi mai i loko o nā hola 24
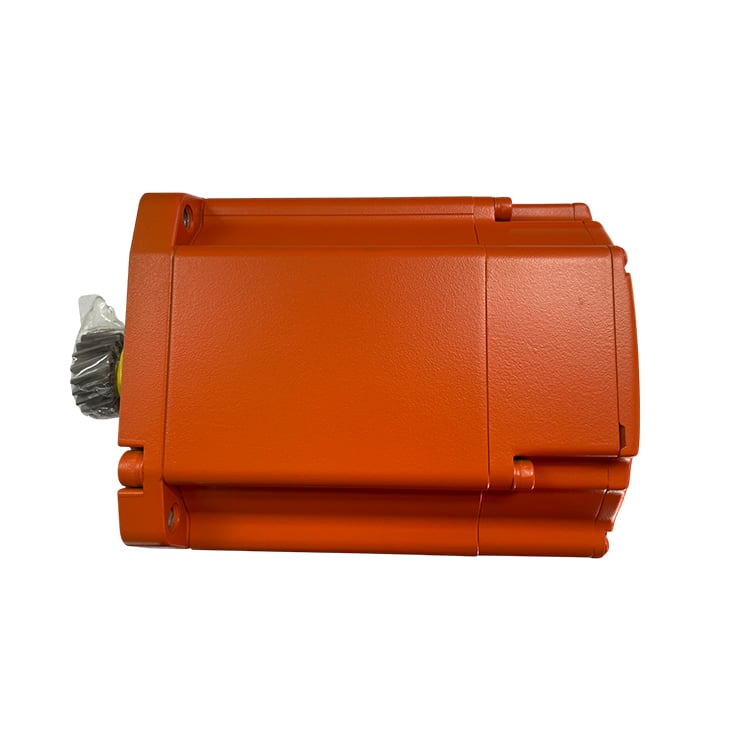
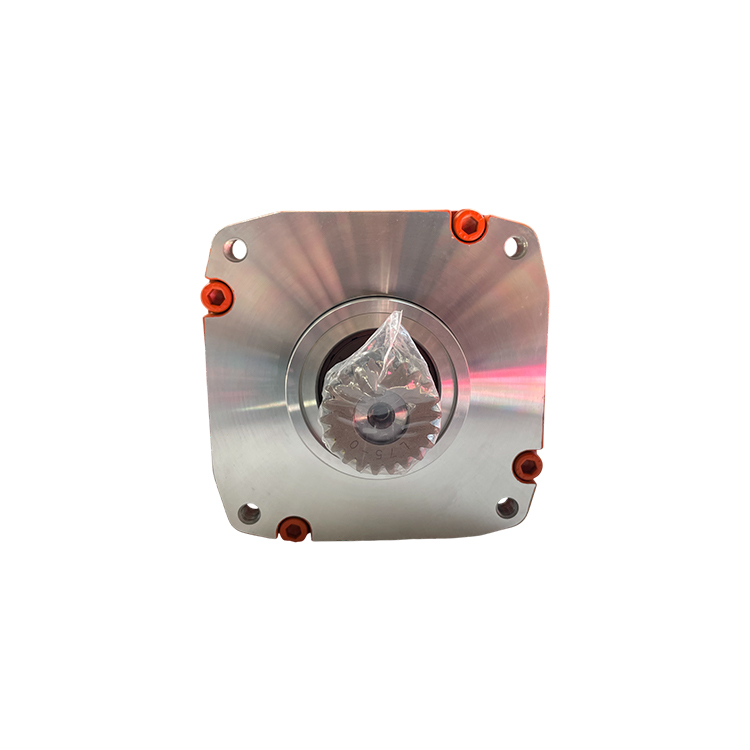
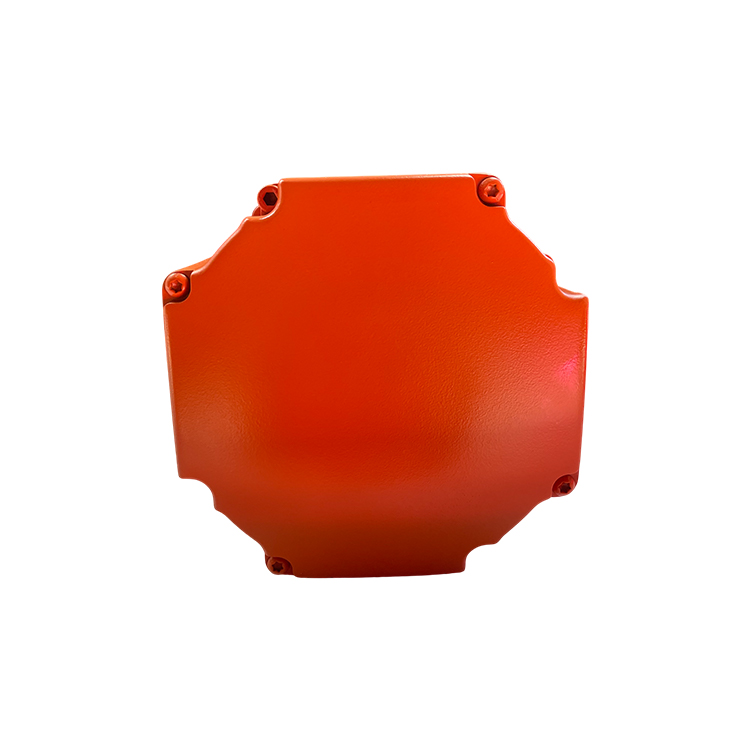
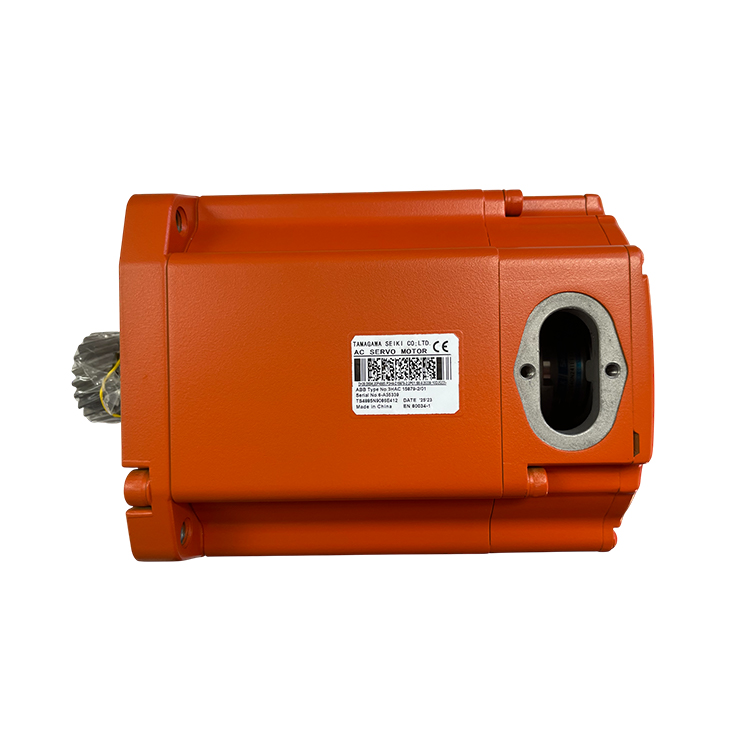
KūkākūkāO ke ABB 3HAC15879-2 kēia he axis 1 motor me ke pinion no nā robot ABB IRB 6600 a me IRB 6650. O ABB i hoʻolōkahi ai i kēia i kāna kaula ʻōlelo o nā mea kūʻai hou e kaula mai ana “Rot ac motor me ke pinion,” a i kā IRB 6650S pukui kūʻai ʻana, he motor me ke pinion kēia e hoʻoikaika i axis 1 — he hoʻopio ʻana o ke kumu — ma ka gearbox i lalo o ke robot. Ua kau ʻia ke pinion ma ke kiko o ke motor i ke kūʻai ʻana a i hoʻopāpā ʻia i kēlā gearbox, no laila ua kau ʻia kēia i kahi kikino ʻano, ʻaʻole he mea kūʻai ʻano kēia i kahi ʻano ʻē. E hōʻihoʻi mai i kāu helu kūʻai ʻana o ke robot a me ke helu kūʻai ʻana o ke motor i luna o ke kiko, a hōʻike mākou i kēlā e pili ana i kāu kūʻai ʻana ma mua o kāu kūʻai ʻana.
| Helu Lako | 3HAC15879-2 |
| Hoʻomehana | ABB (mea kūpono kaula) |
| Inoa kaulike o ABB | Rot ac motor me ke pinion |
| Inoa o ke kūʻai kūleke o ABB | 46x24x25 |
| Kinds | Rotational AC servo motor no axis 1, ua kau ʻia ke pinion ma mua i ke kiko o ke motor a i hoʻopāpā ʻia i ka gearbox o axis 1 i ke kūʻai ʻana |
| Komoʻigia | Nā robot ABB IRB 6600 a me nā IRB 6650, i kēia lā he mau IRB 6650S. E hōʻi mai i kāu helu kūʻai robot a me kāu helu kūʻai o ke kīhui mōkua, a hōʻike mākou i kēlā me kēia i kūpono ma mua o kāu kūʻai. |
| Kakau | Kekona 1 (ke hoʻopau ʻana o ke kumu) |
| Pinion | Kūpono ma mua a kūpono i ka pākū ma mua o ka pākū o ka axis-1 — ʻaʻohe pākū kūpono i ka hoʻopau ʻana i ka pākū i ka wā o ka hoʻopau ʻana. |
| Hoʻololi | 3HAC15879-1, 3HAC14749-1, 3HAC14749-2 |
| Kūpono ʻia e | 3HAC057550-003 |
| Kaula Pōhaku Kaula Wela | 3HAC050013-003 — ke kaulana o ke kaulana kaulana o kēnei mea kūpono. Hōʻike i ke kaulana o kāu robot ma mua o kāu kūʻai. |
| Nā mea e hoʻololi i ka mōkua | ʻO ABB ke kaulana i ke o-ring 2152 2012-430 (e hoʻololi iā ia i ka hoʻopau ʻana o ka mōkua) a me 3HAC3438-1 (e hoʻololi iā ia inā hoʻopaʻa ʻia nā kaula mai ka mōkua). E hōʻi mai i kāu kaulana robot a hōʻike mākou iā lākou i kahi me ka mōkua. |
| Kuleana Hoʻolaha | 23.5 kg |
| Hana nui | 24.64 kg |
| Kōdā HS o nā kūʻaiʻāina | 85015220 |
| Mea kanu e kōkua ana i ka nui o nā mea like ʻole | 1 apana |
| Kaʻawale | Hou maikaʻi loa, a i ʻole kūmau maikaʻi loa. E hoʻokākākūkū i ke ʻano me mākou ma mua o ka hoʻouna ʻana. |
E hōʻi mai i kāu helu kūʻai robot a me kāu helu kūʻai o ke kīhui mōkua, a hōʻike mākou i kēlā me kēia i kūpono ma mua o kāu kūʻai.
Ke kūkā ʻana o ke motor o ke axis-1 i ke energi elektrika mai ke kaula e hoʻopau ai i ke kūkā ʻana o ke kaula o ke robot, e hoʻolakolako ai i ke kaula a me ke kūkā i ka wahi hana. No ka mea, he lōʻihi ka inertia o ke axis-1 ma mua o nā pākaukau āpao — ke kaula o ke robot a pau me ke kūkā — ʻo ke motor a me ke pinion i hoʻopili ʻia ma ka hale kūʻai i ke gearbox o ke axis-1 e hoʻomāmao i ke kūkā a e hoʻopono i ke kūkā o ke kaula ma luna o ke kūkā lōʻihi. Ke hoʻouna ʻana o ke resolver/encoder i ke kūkā o ke rotor i ke kaula IRC5 e hoʻopau ai i ke kūkā o ke kaula i ke ʻano maʻemaʻe.
No ka lā ʻoiai, ʻaʻohe hana kēia i kūʻai ʻana i ke kīhōkū ma mua. Ua pāʻi ʻia ke kīhōkū ma ke kaukau o ke kōkō, a me ke kīhōkū e hoʻopili ana i ke kīhōkū o ke kōkō, no laila, ʻaʻohe hana kēia kōkō i ka ʻōlelo maikaʻi, he aha nō ke ʻano o ke kōkō, inā he kīhōkū kūpua, a i ʻole he kīhōkū kūpua. No laila, ke hoʻololi ʻana i ke kōkō axis-1, he hana kōkō a me ke kīhōkū i kahi hana hoʻololi, a me nā mea e hoʻopaʻa ai o ABB e hoʻololi ai, he hana hoʻololi kēia i kēlā mau mea.
Ma mua o ka wehewehe: paʻi ʻole i kēlā me kēia hana ʻelektronika o ke kōnane, e hoʻopau i ka hana ʻelektronika a me ka hoʻolālā ʻana i ka pākaukau a me ka hōʻoia ʻana i ka wahi o ke kōnane a me ka hoʻopaʻa ʻana i ka lālā o ka kōnane ma mua o kāu kūkulu ʻana. ʻO ke kumuhana o ABB no kēnei kōnane e kōkua i ka hoʻouka ʻana i ke o-ring 2152 2012-430 i ka hoʻopili ʻana hou o ke kōnane, 3HAC3438-1 inā he wehewehe ʻana o nā lālā mai ke kōnane, a me nā kikoʻī wehewehe 3HAC 14631-1 e hoʻohana ʻia i nā paire. E hoʻopili i ke kōnane hou me kona piniōn, e hoʻopau i ka hoʻopaʻa ʻana a me ka hoʻopaʻa ʻana i ka lālā, a e ʻike i ke kōnane e holo maikaʻi ma mua o ka hoʻouna ʻana o ke kōnane i ka hana.
E kōkua mai i ke kūkākūkā: E hoʻouna mai i kāu helu kikoʻī a me ka helu ʻāpana ma ke kikoʻī (3HAC15879-2), a e kōkua mai iā mākou e ʻike i kēlā he kikoʻī Foundry Prime ʻanei. E hoʻokō mākou i ka ʻōlelo e pili ana i ke ʻano, ka pili ʻana, a me ka manawa hiki mai ai, a lākou e wehewehe i ka ʻāpana — ma mua o kāu hoʻouna ʻana i ke kūkākūkā.
Pehea no lākou e hoʻomaikaʻi ana i nā hoʻomaikaʻi, e komo mai ana hoʻi
Kūkākūkā iā Mākou

Copyright © SongWei Robotics All Rights Reserved - KA PALE ʻŌLELO KŪMAU