सभी श्रेणियाँ

एबीबी रोबोट के पुर्जे
कुका रोबोट के पार्ट्स
फानुक रोबोट के पुर्जे
यास्कावा रोबोट पार्ट्स

सभी छोटी श्रेणियाँ

एबीबी रोबोट के पुर्जे
कुका रोबोट के पार्ट्स
फानुक रोबोट के पुर्जे
यास्कावा रोबोट पार्ट्स

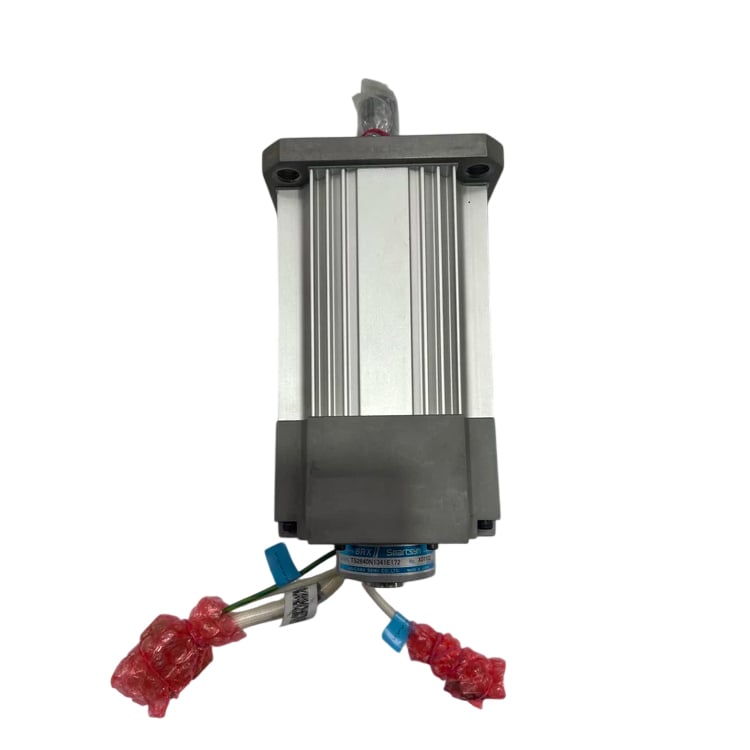
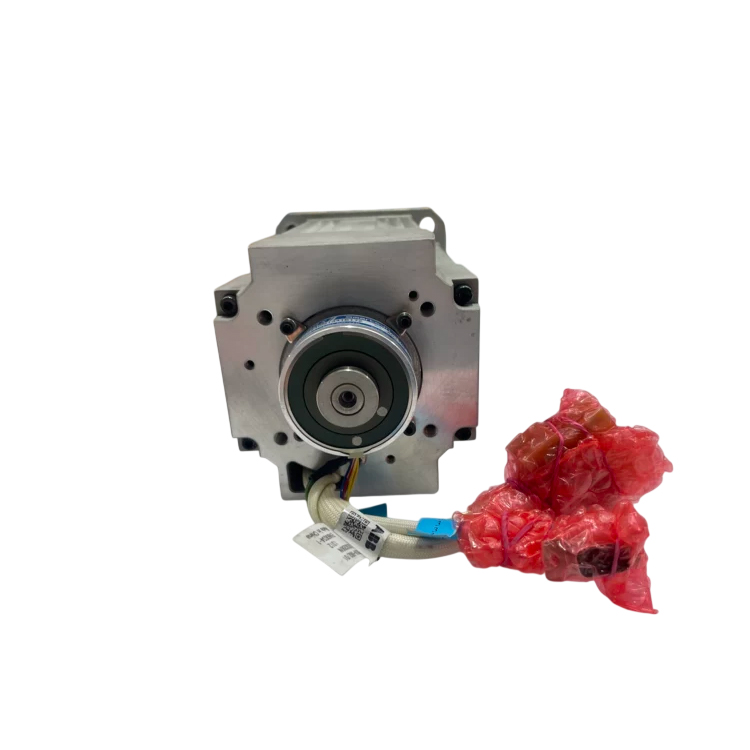
एबीबी 3HAC030215-003 सर्वो मोटर पिनियन और फीडबैक के साथ

उत्पाद की स्थिति नया या असली, या इस्तेमाल किया हुआ। कृपया ऑर्डर करने से पहले हमसे स्थिति की पुष्टि कर लें।
शिपिंग जानकारी डीएचएल, फेडेक्स और यूपीएस के माध्यम से विश्वव्यापी शिपिंग — 3-5 कार्य दिवस अधिकांश गंतव्यों के लिए। सुरक्षात्मक फिल्म और मजबूत कार्टन में पैक किया गया।
खरीदार लाभ
  • मूल एबीबी सर्वो मोटर जिसमें पिनियन और एकीकृत फीडबैक है — सटीक फिट, सीधा प्रतिस्थापन।
  • पिनियन पहले से ही स्थापित है और गियरबॉक्स के साथ कारखाने में मिलाया गया है — अलग से गियर दबाने की आवश्यकता नहीं है।
  • एकीकृत फीडबैक उपकरण — एबीबी ड्राइव सिस्टम के साथ प्लग-एंड-प्ले, बिना पैरामीटर पुनः ट्यूनिंग के।
  • सर्वो माउंट विन्यास — मूल माउंटिंग इंटरफ़ेस पर सीधे बोल्ट-ऑन।
  • तकनीकी सहायता के साथ 12 महीने की वारंटी।
आइटम स्थान शिपिंग चीन के शंघाई से की जाती है। डिलीवरी का समय आपकी पूछताछ के बाद ही बताया जाएगा।
भुगतान जानकारी PayPal, T/T और Alibaba Trade Assurance स्वीकार किए जाते हैं। मूल्य निर्धारण के लिए अपनी पूछताछ भेजें।
  • विवरण
अपना भाग नहीं मिल रहा है?

12,000+ भाग स्टॉक में, शिपिंग से पहले परीक्षण किया गया, 24 घंटों के भीतर उत्तर दिया जाएगा

पूछताछ

पिनियन और प्रतिक्रिया के साथ सर्वो मोटर — तकनीकी अवलोकन

विशिष्टताएँ

श्रेणी औद्योगिक रोबोट सर्वो मोटर — पूर्व-स्थापित पिनियन और एकीकृत प्रतिक्रिया के साथ अक्ष मोटर
ब्रांड एबीबी
कार्य बंद-लूप स्थिति नियंत्रण के तहत एकीकृत पिनियन के माध्यम से रोबोट अक्ष को चलाता है, जिसमें रोटर की स्थिति की रिपोर्ट करने के लिए अंतर्निर्मित प्रतिक्रिया उपकरण का उपयोग एबीबी नियंत्रक और ड्राइव प्रणाली द्वारा किया जाता है।
परिभाषा एबीबी ओईएम सर्वो मोटर, जिसमें मोटर शाफ्ट पर पूर्व-माउंटेड पिनियन और एकीकृत प्रतिक्रिया उपकरण के साथ आपूर्ति की गई है। यह मूल माउंटिंग इंटरफ़ेस पर प्रत्यक्ष बोल्ट-ऑन स्थापना के लिए सर्वो-माउंट व्यवस्था में कॉन्फ़िगर किया गया है।
श्रृंखला संगतता इस विशिष्ट भाग संख्या के लिए हमारे संदर्भ सेट में आधिकारिक रूप से दस्तावेज़ित जानकारी उपलब्ध नहीं है। कृपया ऑर्डर करने से पहले अपने विशिष्ट रोबोट मॉडल और अक्ष के साथ संगतता की पुष्टि करने के लिए हमसे संपर्क करें।
पिनियन पूर्व-स्थापित और कारखाने में जोड़े गए गियरबॉक्स के साथ मैच किया गया। स्थापना के समय अलग से गियर दबाने की आवश्यकता नहीं है।
फीडबैक बंद-लूप स्थिति नियंत्रण के लिए मोटर के साथ एकीकृत प्रतिक्रिया उपकरण (रिज़ॉल्वर / एन्कोडर) आपूर्ति की गई है।
माउंट प्रकार सर्वो माउंट — मूल माउंटिंग इंटरफ़ेस पर सीधे बोल्ट-ऑन।
विस्तृत विद्युत / यांत्रिक पैरामीटर इस सटीक भिन्न के लिए हमारे संदर्भ सेट में आधिकारिक रूप से दस्तावेज़ित जानकारी नहीं है। कृपया अपनी पूछताछ रोबोट श्रृंखला संख्या और नियंत्रक संस्करण के साथ भेजें, और हम मैचिंग डेटाशीट प्रदान करेंगे।

औद्योगिक अनुप्रयोग

  • औद्योगिक स्वचामीकरण सेल में रोबोट अक्ष गति नियंत्रण, जहाँ मोटर एकीकृत पिनियन और गियरबॉक्स के माध्यम से एक जोड़ को चालित करती है।
  • बाह्य अक्ष और पोज़िशनर ड्राइव जिन्हें सटीक, बंद-लूप गति और स्थिति नियंत्रण की आवश्यकता होती है।
  • एबीबी रोबोट और ड्राइव प्रणालियों पर आधारित सामग्री हैंडलिंग, मशीन टेंडिंग, वेल्डिंग और असेंबली स्टेशन।
  • निरंतर-उपयोग उत्पादन लाइनें जहाँ एक कारखाने-मैच किया गया मोटर-एंड-पिनियन असेंबली स्थापना समय को कम करता है और बैकलैश के जोखिम को कम करता है।
  • सामान्य एबीबी स्वचालन स्थापनाएँ जिनमें ओईएम-समतुल्य सर्वो मोटर प्रतिस्थापन की आवश्यकता होती है।

डिज़ाइन का उद्देश्य

यह मोटर एबीबी ड्राइव यूनिट से विद्युत ऊर्जा को रोबोट अक्ष के नियंत्रित यांत्रिक घूर्णन में परिवर्तित करता है। एकीकृत पिनियन, जुड़े हुए गियरबॉक्स के साथ सीधे दाँतों के मिलान (मेशिंग) के द्वारा बलाघूर्ण का संचरण करता है, जबकि अंतर्निर्मित प्रतिक्रिया उपकरण नियंत्रक को रोटर की सटीक स्थिति की रिपोर्ट करता है, जिससे चिकनी, दोहराव योग्य बंद-लूप गति संभव होती है। मोटर, पिनियन और प्रतिक्रिया उपकरण को एकल कारखाना-मिलान इकाई के रूप में भेजकर, विधानसभा में बैकलैश को सहनशीलता के भीतर बनाए रखा जाता है तथा स्थापना के समय गियर-दबाव और प्रतिक्रिया संरेखण के चरणों को समाप्त कर दिया जाता है।

सामान्य विफलता मोड

  • अतिधारा या अतिताप संचालन — ड्राइव यूनिट लगातार कार्य चक्रों के बाद मोटर अतिभार की रिपोर्ट करता है।
  • प्रतिक्रिया हानि — अक्ष में स्थिति विस्थापन, समकालिकता त्रुटियाँ या होमिंग के दौरान अलार्म दिखाई देते हैं, जो अक्सर क्षतिग्रस्त रिज़ॉल्वर/एन्कोडर या उसके केबल के कारण होते हैं।
  • होल्डिंग ब्रेक विफलता — जब सर्वो को बंद किया जाता है (जहाँ ब्रेक-सुसज्जित संस्करण लगाया गया हो), अक्ष विस्थापित हो जाता है या गिर जाता है।
  • असामान्य ध्वनि या कंपन — आमतौर पर पिनियन दांतों के क्षरण, बेयरिंग क्षति या मोटर के भीतर दूषण के कारण होता है।
  • इन्सुलेशन का क्षरण या ग्राउंड फॉल्ट — ड्राइव तुरंत ट्रिप कर जाता है जब मोटर सक्रिय की जाती है, जो अक्सर गर्मी, धूल या कूलेंट के प्रवेश से तेज़ हो जाता है।

हमें क्यों चुनें

  • एबीबी रोबोट के स्पेयर पार्ट्स का केंद्रित आपूर्तिकर्ता, जो सर्वो मोटर्स, ड्राइव यूनिट्स, गियरबॉक्स और टीच पेंडेंट्स को कवर करता है।
  • पैकिंग से पहले प्रत्येक सर्वो मोटर का निरीक्षण और परीक्षण (फीडबैक सिग्नल, विद्युत रोधन प्रतिरोध) किया जाता है।
  • पहले से स्थापित पिनियन और एकीकृत फीडबैक को एक कारखाना-मैच्ड असेंबली के रूप में शिप किया जाता है — अलग से गियर प्रेसिंग या फीडबैक संरेखण की आवश्यकता नहीं होती है।
  • स्थापना और कमीशनिंग से संबंधित प्रश्नों के लिए दूरस्थ तकनीकी सहायता के साथ 12-माह की वारंटी।
  • कई भुगतान विधियाँ स्वीकार की जाती हैं — PayPal, T/T, और Alibaba ट्रेड अस्योरेंस।

संबंधित उत्पाद

  • एबीबी 3HAC057542-003 अक्ष 2 सर्वो मोटर पिनियन के साथ IRB 6640 के लिए
  • एबीबी 3HAC055450-003 अक्ष 2 सर्वो मोटर पिनियन के साथ IRB 6700 के लिए
  • एबीबी 3HAC057551-003 अक्ष 2 सर्वो मोटर पिनियन के साथ IRB 6600 के लिए
  • एबीबी 3HAC15879-2 अक्ष 1 मोटर पिनियन के साथ IRB 6600 / 6650 के लिए
  • एबीबी 3HAC025338-004 मुख्य सर्वो ड्राइव यूनिट (DSQC617) IRC5 के लिए

ऑनलाइन पूछताछ

यदि आपके कोई सुझाव हैं, तो कृपया हमसे संपर्क करें

हमसे संपर्क करें
इसे समर्थन मिला है

कॉपीराइट © सॉन्गवेई रोबोटिक्स सर्वाधिकार सुरक्षित  -  गोपनीयता नीति
