सभी श्रेणियाँ

एबीबी रोबोट के पुर्जे
कुका रोबोट के पार्ट्स
फानुक रोबोट के पुर्जे
यास्कावा रोबोट पार्ट्स

सभी छोटी श्रेणियाँ

एबीबी रोबोट के पुर्जे
कुका रोबोट के पार्ट्स
फानुक रोबोट के पुर्जे
यास्कावा रोबोट पार्ट्स

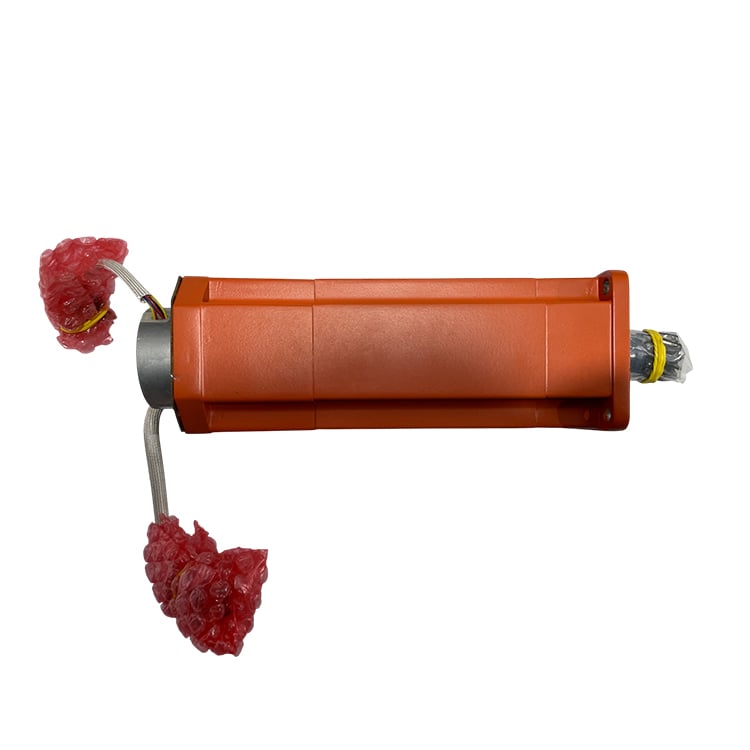
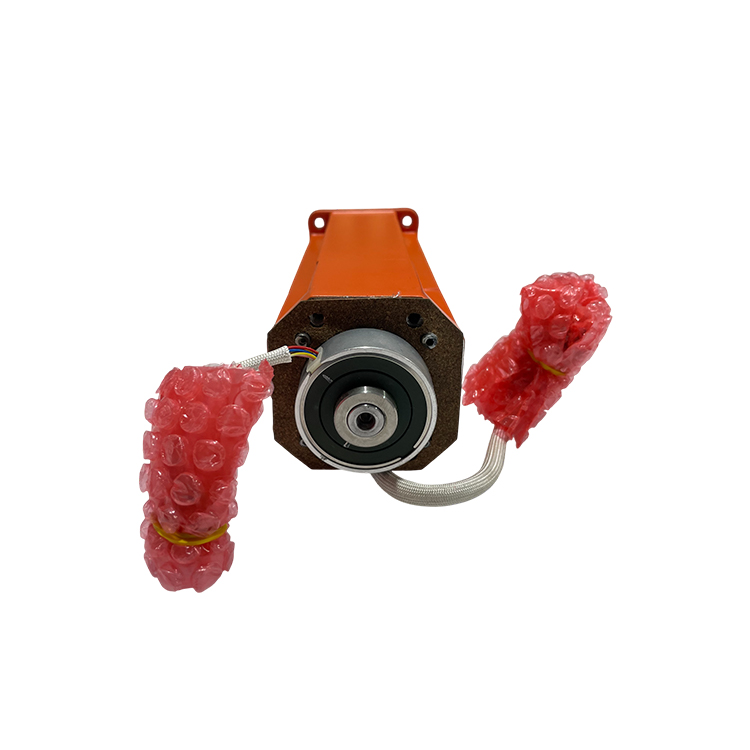
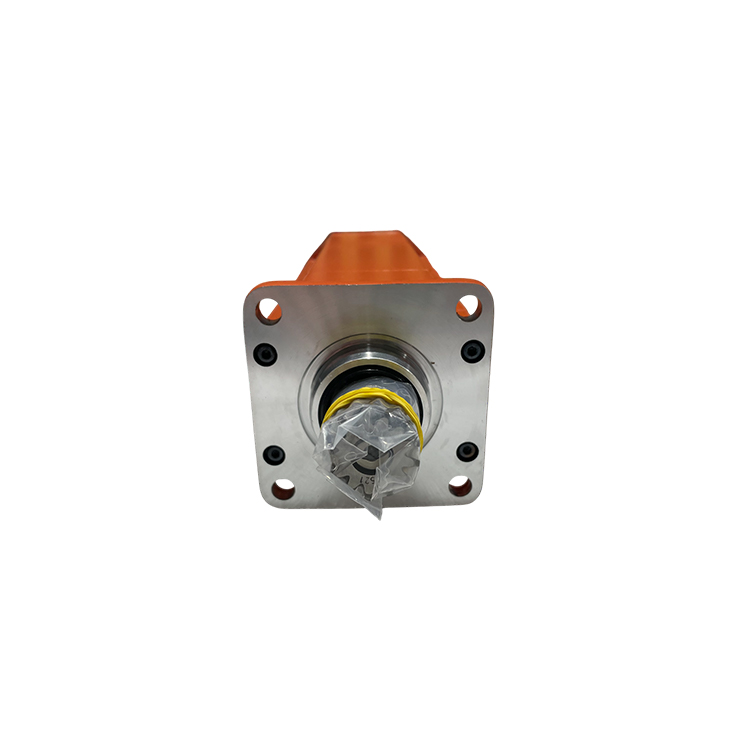
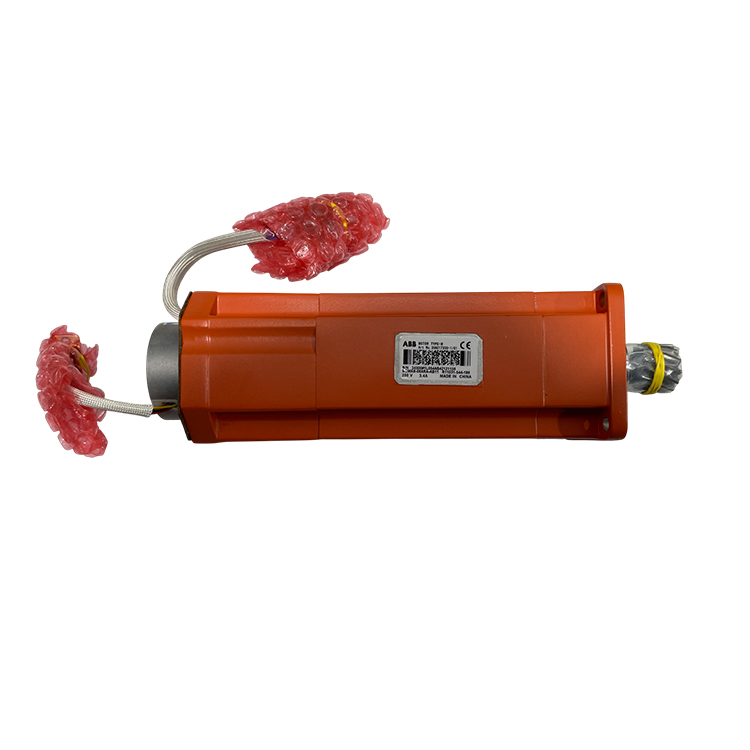
एबीबी 3HAC17330-1 एम30 प्रकार बी मोटर पिनियन के साथ आईआरबी 2400 के लिए

उत्पाद की स्थिति नया या असली, या इस्तेमाल किया हुआ। कृपया ऑर्डर करने से पहले हमसे स्थिति की पुष्टि कर लें।
शिपिंग जानकारी डीएचएल, फेडेक्स और यूपीएस के माध्यम से विश्वव्यापी शिपिंग — 3-5 कार्य दिवस अधिकांश गंतव्यों के लिए। सुरक्षात्मक फिल्म और मजबूत कार्टन में पैक किया गया।
खरीदार लाभ
  • मूल एबीबी एम30 प्रकार बी सर्वो मोटर, पिनियन के साथ, IRB 2400 अक्ष 5 के लिए — सटीक फिट, प्रत्यक्ष प्रतिस्थापन।
  • एबीबी प्रकार नामांकन: 484 डब्ल्यू, 3.4 किग्रा संक्षिप्त आकार — मूल अक्ष-5 विनिर्देश के अनुरूप।
  • पिनियन पहले से ही स्थापित और अक्ष-5 गियरबॉक्स के साथ कारखाने में मिलाया गया — अलग से गियर दबाने की आवश्यकता नहीं।
  • IRB 2400 भार क्षमता विविधताओं (10 किग्रा और 16 किग्रा) के साथ संगत — ऑर्डर देने से पहले अपने रोबोट विविधता की पुष्टि करें।
  • प्रत्येक यूनिट को पैकिंग से पहले प्रतिक्रिया संकेत और विद्युत रोधक प्रतिरोध के लिए परीक्षण किया जाता है।
आइटम स्थान शिपिंग चीन के शंघाई से की जाती है। डिलीवरी का समय आपकी पूछताछ के बाद ही बताया जाएगा।
भुगतान जानकारी PayPal, T/T और Alibaba Trade Assurance स्वीकार किए जाते हैं। मूल्य निर्धारण के लिए अपनी पूछताछ भेजें।
  • विवरण
अपना भाग नहीं मिल रहा है?

12,000+ भाग स्टॉक में, शिपिंग से पहले परीक्षण किया गया, 24 घंटों के भीतर उत्तर दिया जाएगा

पूछताछ

अक्ष 5 मोटर एम30 प्रकार बी, जिसमें पिनियन लगा हुआ है — तकनीकी अवलोकन

विशिष्टताएँ

श्रेणी औद्योगिक रोबोट सर्वो मोटर — एम30 प्रकार बी अक्ष मोटर, जिसमें पहले से लगा हुआ पिनियन है
ब्रांड एबीबी
कार्य एबीबी आईआरबी 2400 रोबोट्स के अक्ष 5 (कलाई का झुकाव) को चलाता है। यह S4C / IRC5 नियंत्रक और अक्ष-5 ड्राइव यूनिट के साथ काम करता है ताकि कलाई असेंबली के लिए बंद-लूप स्थिति नियंत्रण प्रदान किया जा सके।
परिभाषा एबीबी ओईएम एम30 प्रकार बी सर्वो मोटर, जिसमें मोटर शाफ्ट पर पहले से लगा हुआ पिनियन है। संक्षिप्त 3.4 किग्रा आकार, एबीबी प्रकार नामांकन 484W के साथ, जो आईआरबी 2400 रोबोट्स में मूल अक्ष-5 मोटर के सीधे प्रतिस्थापन के लिए डिज़ाइन किया गया है।
श्रृंखला संगतता एबीबी आईआरबी 2400 औद्योगिक रोबोट (10 किग्रा और 16 किग्रा भार विकल्प), अक्ष 5। इसे पहले के आईआरबी 240 के लिए भी सूचीबद्ध किया गया है। कृपया ऑर्डर देने से पहले सटीक रोबोट मॉडल, भार विकल्प और अक्ष की पुष्टि कर लें।
अक्ष अक्ष 5 (कलाई झुकाव)
एबीबी प्रकार अभिलेखन 484W
शुद्ध भार 3.4 किलोग्राम
पिनियन पूर्व-स्थापित और अक्ष-5 गियरबॉक्स के साथ कारखाने में मिलाया गया। स्थापना के समय अलग से गियर दबाने की आवश्यकता नहीं है।
सीमा शुल्क टैरिफ संख्या 85015100
संदर्भ-संबंधित सूची 3HAC021722-001 — एक वैकल्पिक / समानांतर भाग संख्या जो उसी M30 प्रकार B मोटर के लिए है (industechnic / iasrobot क्रॉस-लिस्टिंग के अनुसार)। आवश्यकता पड़ने पर अपने रोबोट के BOM के साथ पुष्टि करें।
विस्तृत विद्युत / यांत्रिक पैरामीटर इस सटीक भिन्न के लिए हमारे संदर्भ सेट में आधिकारिक रूप से दस्तावेज़ित जानकारी नहीं है। कृपया अपनी पूछताछ रोबोट श्रृंखला संख्या और नियंत्रक संस्करण के साथ भेजें, और हम मैचिंग डेटाशीट प्रदान करेंगे।

औद्योगिक अनुप्रयोग

  • आर्क वेल्डिंग और छोटे-भार वाले असेंबली सेल, जहाँ IRB 2400 कलाई की सटीकता महत्वपूर्ण है।
  • छोटी CNC मशीनों, परीक्षण स्टेशनों और डिस्पेंसिंग प्रणालियों के लिए मशीन टेंडिंग।
  • संकुचित, मध्यम-उत्पादन क्षमता वाली उत्पादन लाइनों में सामग्री हैंडलिंग और पिक-एंड-प्लेस।
  • ग्लूइंग, सीलिंग और डिबरिंग सेल, जिनमें दोहराव योग्य कलाई गति की आवश्यकता होती है।
  • IRB 2400 प्लेटफ़ॉर्म (10 किग्रा या 16 किग्रा भार क्षमता विविधता) पर निर्मित सामान्य स्वचालन सेल।

डिज़ाइन का उद्देश्य

एक्सिस-5 मोटर ड्राइव यूनिट से विद्युत ऊर्जा को आईआरबी 2400 के कलाई पिच जॉइंट के नियंत्रित घूर्णन में परिवर्तित करती है। एकीकृत पिनियन, टॉर्क संचारित करने के लिए सीधे एक्सिस-5 गियरबॉक्स के साथ मेष करता है, जबकि अंतर्निर्मित प्रतिपुष्टि उपकरण कंट्रोलर को सटीक रोटर स्थिति की रिपोर्ट करता है, जिससे लगातार ड्यूटी साइकिल के तहत चिकनी, दोहराने योग्य कलाई गति संभव होती है। मोटर और पिनियन को एकल कारखाना-मैच्ड इकाई के रूप में शिप करके, एबीबी कलाई बैकलैश को सहनशीलता के भीतर बनाए रखता है और स्थापना के समय गियर-प्रेसिंग कदम को हटा देता है।

सामान्य विफलता मोड

  • अतिधारा या अतिताप संचालन — ड्राइव यूनिट कलाई की लगातार गति के बाद मोटर ओवरलोड की रिपोर्ट करती है।
  • एन्कोडर/रिज़ॉल्वर प्रतिक्रिया हानि — होमिंग के दौरान एक्सिस 5 में स्थिति विस्थापन या अलार्म दिखाई देते हैं।
  • होल्डिंग ब्रेक विफलता — सर्वो को बंद करने पर कलाई झुक जाती है या गिर जाती है।
  • असामान्य ध्वनि या कंपन — आमतौर पर पहने हुए पिनियन दांतों, बेयरिंग क्षति या संकुचित मोटर के अंदर दूषण के कारण होता है।
  • इन्सुलेशन का क्षरण या ग्राउंड फॉल्ट — एक्सिस-5 ड्राइव मोटर को सक्रिय करते ही ट्रिप हो जाती है।

हमें क्यों चुनें

  • फोकस्ड ABB रोबोट स्पेयर-पार्ट्स आपूर्तिकर्ता जो IRB-श्रृंखला रोबोट्स के लिए सर्वो मोटर्स, ड्राइव यूनिट्स, गियरबॉक्स और टीच पेंडेंट्स की आपूर्ति करता है।
  • प्रत्येक एक्सिस मोटर का पैकिंग से पहले निरीक्षण और परीक्षण (प्रतिपुष्टि सिग्नल, विद्युत रोधक प्रतिरोध) किया जाता है।
  • संदर्भ सूची समर्थन — यदि आपकी इकाई मूल रूप से 3HAC021722-001 के तहत शिप की गई थी, तो हम आपके रोबोट श्रृंखला संख्या के विरुद्ध संगतता की पुष्टि करते हैं।
  • स्थापना और कमीशनिंग से संबंधित प्रश्नों के लिए दूरस्थ तकनीकी सहायता के साथ 12-माह की वारंटी।
  • कई भुगतान विधियाँ स्वीकार की जाती हैं — PayPal, T/T, और Alibaba ट्रेड अस्योरेंस।

संबंधित उत्पाद

  • एबीबी 3HAC021722-001 मोटर एम30 प्रकार बी (उसी अक्ष-5 मोटर के लिए समानांतर भाग संख्या)
  • एबीबी 3HAC057542-003 अक्ष 2 सर्वो मोटर पिनियन के साथ IRB 6640 के लिए
  • एबीबी 3HAC057551-003 अक्ष 2 सर्वो मोटर पिनियन के साथ IRB 6600 के लिए
  • एबीबी 3HAC15879-2 अक्ष 1 मोटर पिनियन के साथ IRB 6600 / 6650 के लिए
  • एबीबी 3HAC025338-004 मुख्य सर्वो ड्राइव यूनिट (DSQC617) IRC5 के लिए

ऑनलाइन पूछताछ

यदि आपके कोई सुझाव हैं, तो कृपया हमसे संपर्क करें

हमसे संपर्क करें
इसे समर्थन मिला है

कॉपीराइट © सॉन्गवेई रोबोटिक्स सर्वाधिकार सुरक्षित  -  गोपनीयता नीति
