
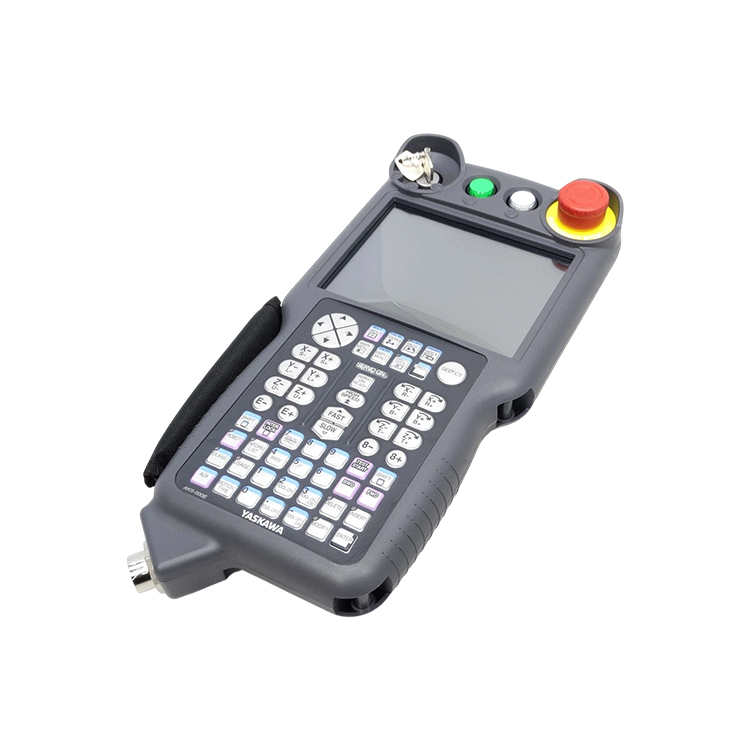
| उत्पाद की स्थिति | नया या असली, या इस्तेमाल किया हुआ। कृपया ऑर्डर करने से पहले हमसे स्थिति की पुष्टि कर लें। |
| शिपिंग | शंघाई, चीन से भेजा जाता है। सामान्य डिलीवरी नेतृत्व समय है 3-5 कार्य दिवस आदेश की पुष्टि के बाद, DHL / FedEx / UPS के माध्यम से संवेदनशील इलेक्ट्रॉनिक्स के लिए सुरक्षित सुरक्षा पैकेजिंग के साथ। वास्तविक नेतृत्व समय विशिष्ट स्थिति और स्टॉक स्थिति पर निर्भर करता है, जिसकी पुष्टि हमारे साथ की जाती है। |
| खरीदार लाभ |
|
| आइटम स्थान | चीन, शंहाई |
| भुगतान | हम पेपैल, टी/टी (बैंक ट्रांसफर) और अलीबाबा ट्रेड अस्योरेंस स्वीकार करते हैं। |

12,000+ भाग स्टॉक में, शिपिंग से पहले परीक्षण किया गया, 24 घंटों के भीतर उत्तर दिया जाएगा
पूछताछ| भाग की संख्या | JZRCR-APP01-1 |
| निर्माता पी/एन | 177716-2 (मोटोमैन सूची संख्या) |
| ब्रांड | यास्कावा |
| श्रेणी | यासकावा मोटोमैन वाईआरसी1000 रोबोट नियंत्रकों के लिए रोबोट ऑपरेटर प्रोग्रामिंग पेंडेंट (मानक टीच पेंडेंट)। |
| परिभाषा | हैंडहेल्ड ऑपरेटर टर्मिनल जो रोबोट प्रोग्रामिंग, मैनुअल जॉगिंग, टीच-इन और सेल में निदान करने के लिए यासकावा मोटोमैन वाईआरसी1000 नियंत्रक से जुड़ता है। आधिकारिक मोटोमैन सूची इसे "पेंडेंट, मानक, वाईआरसी1000, 8 मीटर केबल के साथ, सॉफ़्टवेयर के साथ" के रूप में वर्णित करती है। |
| कार्य | वाईआरसी1000 नियंत्रक के माध्यम से स्थानीय रोबोट प्रोग्रामिंग, मैनुअल जॉगिंग, इनपुट/आउटपुट निगरानी, पैरामीटर संपादन और निदान तक पहुँच प्रदान करता है, जिसमें सुरक्षित टीच ऑपरेशन के लिए एकीकृत 3-स्थिति सक्षम (डेडमैन) स्विच और आपातकालीन रोक (इमरजेंसी-स्टॉप) शामिल है। |
| नियंत्रक संगतता | यासकावा मोटोमैन वाईआरसी1000 / वाईआरसी1000माइक्रो नियंत्रक परिवार (मोटोमैन भाग पोर्टल और कई पुनर्विक्रेताओं के अनुसार)। कुछ पुनर्विक्रेता सूचियों में डीएक्स100 / डीएक्स200 का भी उल्लेख किया गया है — ये वाईआरसी1000 दस्तावेज़ीकरण के साथ विरोधाभास में हैं, इसलिए ऑर्डर देने से पहले अपने नियंत्रक मॉडल और संशोधन की पुष्टि करें। |
| साथ मिलकर प्रदान किया जाता है | वाईआरसी1000 नियंत्रक कैबिनेट से कनेक्शन के लिए मानक 8 मीटर पेंडेंट केबल (मोटोमैन पी/एन 177716-2)। |
| प्रदर्शन | रंगीन एलसीडी टचस्क्रीन (कई सूचियों के अनुसार)। रिपोर्ट किया गया विकर्ण आकार भिन्न है — कुछ स्रोतों के अनुसार लगभग 10 इंच, दूसरे के अनुसार 5.7 इंच; एक सूची में एक एकरंगी एलसीडी का वर्णन किया गया है — अपनी इकाई पर सटीक प्रदर्शन की पुष्टि करें। |
| कीपैड / इंटरफ़ेस | शिक्षण-पथ प्रोग्रामिंग, जॉगिंग नियंत्रण, इनपुट/आउटपुट निगरानी और पैरामीटर संपादन के लिए एकीकृत कीपैड और बहु-स्पर्श इंटरफ़ेस। |
| सुरक्षा उपकरण | 3-स्थिति सक्षम करने (डेडमैन) स्विच (डीआईएन ईएन आईएसओ 10218-1 के अनुपालन में सूचित) और एक लाल आपातकालीन रोक बटन। |
| इंटरफ़ेस | रोबोट प्रोग्राम के बैकअप, पुनर्स्थापना और डेटा संसाधन के लिए यूएसबी पोर्ट और एसडी कार्ड स्लॉट (कुछ सूचियों में एथरनेट इंटरफ़ेस का भी उल्लेख है — अपनी इकाई पर पुष्टि करें)। |
| प्रोग्रामिंग भाषा | यास्कावा इनफ़ॉर्म रोबोट प्रोग्रामिंग का समर्थन करता है (वितरक दस्तावेज़ीकरण के अनुसार)। |
| Ingress Protection | आईपी54 (धूल और छींटे प्रतिरोधी) — वितरक सूचियों के अनुसार। |
| आयाम | जानकारी आधिकारिक रूप से सुसंगत रूप से दस्तावेज़ीकृत नहीं है — एक स्रोत में 152 × 53 × 299 मिमी का उल्लेख है; कृपया अपनी इकाई से या निर्माता से पुष्टि करें। |
| शुद्ध भार | जानकारी आधिकारिक रूप से दस्तावेज़ीकृत नहीं है — स्रोतों में लगभग 0.56 किग्रा से 2.2 किग्रा तक का उल्लेख है; कृपया अपनी इकाई के नामपट्ट के द्वारा या निर्माता से पुष्टि करें। |
| परिचालन तापमान | 0 °से से 45 °से (एक वितरक सूची के अनुसार) — अपनी इकाई पर पुष्टि करें। |
| उत्पत्ति का देश | जानकारी आधिकारिक रूप से दस्तावेज़ीकृत नहीं है — कृपया अधिक विवरण प्रदान करें या निर्माता से परामर्श करें। |
| स्थिति | नया या असली, या इस्तेमाल किया हुआ। कृपया ऑर्डर करने से पहले हमसे स्थिति की पुष्टि कर लें। |
मानक प्रोग्रामिंग पेंडेंट एक हैंडहेल्ड मानव इंटरफ़ेस है जो ऑपरेटर और YRC1000 नियंत्रक के बीच स्थित होता है — कोई सामान्य टच पैनल नहीं। सेल में रोबोट कार्य के लिए एक ऐसा उपकरण आवश्यक होता है जो हमेशा स्थानीय, मज़बूत और सुरक्षा-प्रमाणित हो: ऑपरेटर रोबोट के निकट खड़े होकर इसे हाथ में पकड़ता है, अतः यह गिरने, धूल और दैनिक उपयोग के बावजूद सुरक्षित रहना चाहिए। इसीलिए यह एक विशेष रूप से डिज़ाइन किया गया पेंडेंट है जो नियंत्रक से जुड़े केबल के माध्यम से संचालित होता है, न कि कोई लैपटॉप या टैबलेट।
सुरक्षा वास्तुकला डिज़ाइन का मुख्य अंग है। तीन-स्थिति सक्रियण (डेडमैन) स्विच और एक हार्डवायर्ड आपातकालीन बंद स्विच के कारण, रोबोट केवल तभी गति कर सकता है जब ऑपरेटर सक्रिय रूप से और सचेतन रूप से पैंडेंट को सुरक्षित स्थिति में पकड़े हो — इसे छोड़ते ही गति तुरंत रुक जाती है। प्रोग्रामिंग, जॉगिंग और निदान सभी एक ही कंट्रोलर-जुड़े उपकरण के माध्यम से किए जाते हैं, जिससे नेटवर्क या कार्यालय के पीसी के अनुपलब्ध होने पर भी सेल का संचालन संभव रहता है। चूँकि YRC1000 पैंडेंट YRC1000 कंट्रोलर पीढ़ी और उसके केबल/कनेक्टर/फर्मवेयर से जुड़ा हुआ है, और क्योंकि Yaskawa के पैंडेंट परिवार में कई पीढ़ियाँ शामिल हैं (DX200, NX100, FS100, YRC1000, YRC1000micro), इसलिए चयन करते समय सिर्फ एन्क्लोज़र की बाहरी उपस्थिति के आधार पर नहीं, बल्कि स्थापित प्रणाली के अनुरूप ही करना आवश्यक है। YRC1000 पैंडेंट DX200/NX100/FS100 कंट्रोलर्स के साथ संगत नहीं है, इसलिए ऑर्डर करने से पहले कंट्रोलर और फर्मवेयर की पुष्टि करना अत्यावश्यक है।
शिक्षण पेंडेंट के लिए विशिष्ट अलार्म कोड्स को यास्कावा द्वारा आधिकारिक रूप से दस्तावेज़ित नहीं किया गया है — सामान्यतः संचार या बूट दोष YRC1000 नियंत्रक-पक्ष के संदेश के रूप में प्रदर्शित होते हैं। यदि आपका नियंत्रक कोई दोष कोड प्रदर्शित करता है, तो सटीक कोड के साथ हमसे संपर्क करें ताकि सही निदान किया जा सके।
यदि आपके कोई सुझाव हैं, तो कृपया हमसे संपर्क करें
हमसे संपर्क करें
