
| 제품 상태 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
| 배송 정보 | DHL, FedEx, UPS를 통한 전 세계 배송. 3~5 일 대부분의 목적지로 발송. 보호 필름과 강화 골판지 상자로 포장. |
| 구매자 혜택 |
|
| 제품 위치 | 중국 상하이에서 발송. 리드 타임은 귀하의 문의 시 확정됩니다. |
| 결제 정보 | 페이팔, 전신 송금(T/T), 알리바바 트레이드 어세런스 결제 가능. 견적서 요청 시 문의 주시기 바랍니다. |

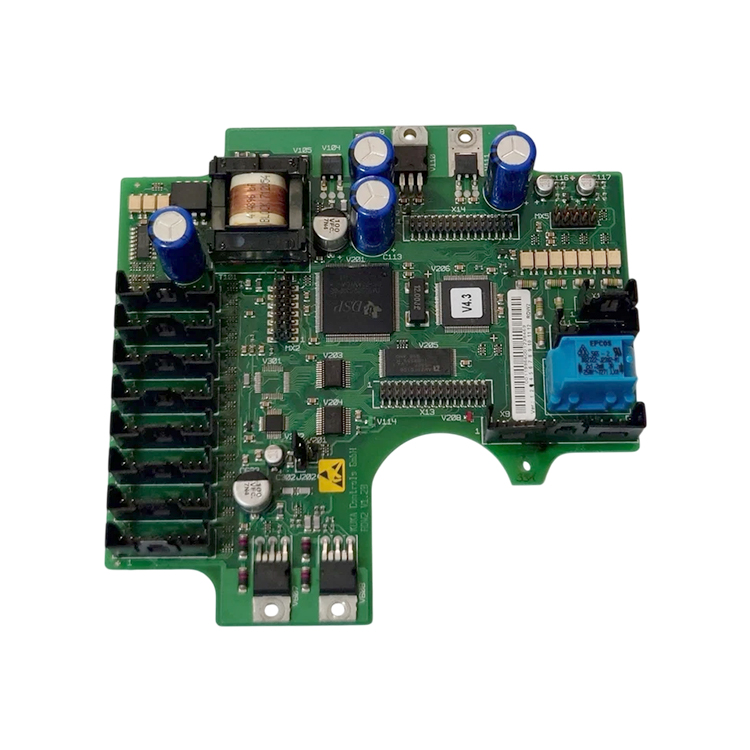
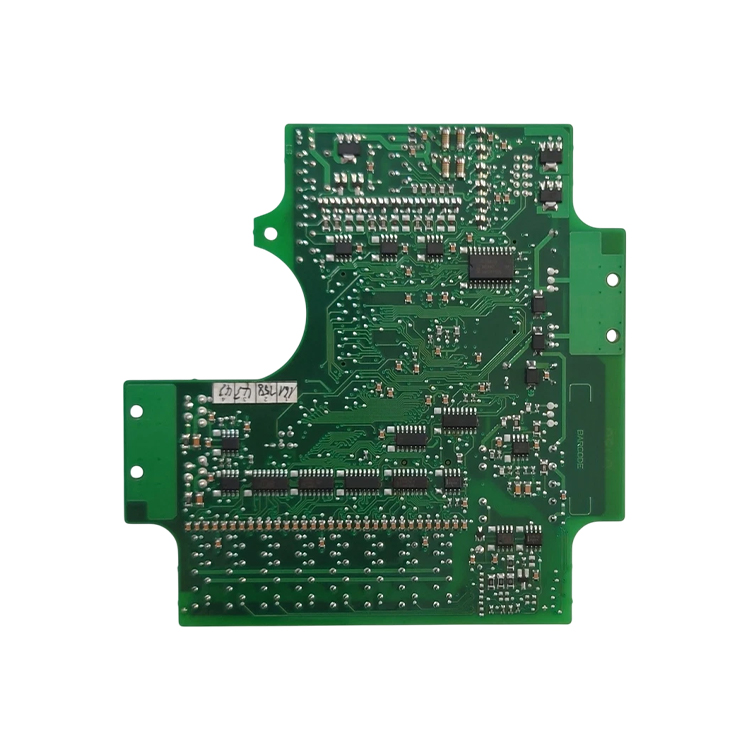
KUKA 00-119-966은 이전 세대 RDW 컨트롤러용 리졸버 디지털 컨버터로, KUKA 카탈로그에서는 ‘RDC 2 Resolver Digital Converter 120MHz’로 명시되어 있으며, RDW2 보드라는 이름으로도 거래된다. KUKA는 이를 아날로그 신호를 디지털 신호로 변환하는 디지털 신호 프로세서(DSP)가 탑재된 컨버터라고 설명하며, 로봇 베이스 프레임 상부에 설치되는 RDC 박스 내부에 장착된다. 이는 기계의 위치 피드백 링크로서, 축 모터에 장착된 리졸버가 생성한 아날로그 사인(sine) 및 코사인(cosine) 신호를 이 보드가 디지털 위치 데이터로 변환하고, 컨트롤러가 각 축에 대해 이 데이터를 사용한다. 이 장치의 중량은 0.176kg이며, 관세 협조제도(HS) 코드는 85389091이다. 이 부위에 결함이 발생하더라도 드라이브나 모터 작동이 정지되지 않기 때문에, 일반적으로 위치 오류, 마스터링 오류 또는 컨트롤러와 로봇 베이스 간 통신 메시지 형태로 나타난다. 주문 전에 보드 상의 부품 번호 또는 로봇 일련번호를 알려주시면, 정확한 호환 여부를 확인해 드린다.
| 제조업체 | KUKA (정품 예비 부품) |
| 부품 번호 | 00-119-966 |
| 카탈로그 명 | RDC 2 리졸버 디지털 컨버터 120MHz |
| 유형 | 리졸버 디지털 컨버터 보드(RDC 2), RDW2 보드로도 판매됨 |
| 기능 | 로봇 축의 아날로그 리졸버 신호를 디지털 위치 데이터로 변환한 후 컨트롤러로 전송함 |
| 신호 처리 | 디지털 신호 프로세서, 120 MHz |
| 설치 위치 | 로봇 베이스 프레임 상의 RDC 박스 |
| 순중량 | 0.176 kg |
| 세관 HS 코드 | 85389091 |
| 조건 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
| 공급 전에 세부 사항을 최종 확인함 | 배송 전에 캐비닛 내 장치와 비교하여 모듈 버전 및 해당 로봇을 확인함. 보드에 인쇄된 부품 번호 또는 로봇 일련번호를 알려주십시오. |
보드에 인쇄된 부품 번호, 로봇 일련번호 또는 라벨 사진을 보내주시면 주문 전에 일치 여부를 확인해 드립니다.
로봇 축의 구동 측은 구동되지만, 해당 축의 위치는 측정되며, RDW 세대에서는 이 측정 요소로 모터 내부에 리졸버가 사용된다. 리졸버는 축 각도를 진폭과 위상으로 인코딩한 두 개의 아날로그 신호를 출력하며, 컨트롤러는 아날로그 신호를 직접 처리할 수 없기 때문에 모터와 컨트롤러 사이에 변환 장치가 반드시 필요하다. 이 역할을 수행하는 것이 바로 리졸버 디지털 컨버터(RDC)이며, 00-119-966은 RDW 세대에서 KUKA가 사용하는 RDC 유닛이다. 카탈로그 명칭은 그 기능을 명확히 나타낸다: RDC 2는 리졸버 디지털 컨버터의 2세대 제품으로, 120MHz 클록 주파수로 작동하는 디지털 신호 프로세서(DSP)를 탑재한다. KUKA는 이 유닛이 로봇 베이스 프레임 상의 RDC 박스에 장착된다고 명시했는데, 이 설계의 핵심은 보드를 기계 내부, 즉 리졸버 근처에 배치하여 위치 데이터를 전원 케이블이 아닌 데이터 케이블을 통해 캐비닛으로 전송한다는 점이다. RDC 박스는 보드를 수용하고 로봇과의 연결을 제공하는 하우징이며, 그 내부에 있는 보드가 교체 가능한 구성 요소이다. 이 링크의 컨트롤러 측은 캐비닛 내부에 있는 드라이브 컴퓨터(DSE)이며, KR C2 ed05 운영 매뉴얼에서는 DSE와 RDW를 하나의 진단 단위로 취급한다: 설정 → 서비스 → DSE-RDW 메뉴에서 DSE-RDW 진단 도구를 열면, 내부에서 해당 모듈은 1.RDC2로 식별되며, 테이블 기능, 오프셋 및 대칭 기능, 통신 확인 기능이 제공된다. 통신 확인 기능에 따르면, RDC는 125마이크로초 주기로 DSE에 데이터 워드를 전송하며, 이 주기는 전체 위치 제어 체인의 ‘심장 박동’이며, 단일 전송 실패조차 컨트롤러에 즉각적으로 감지되는 이유이다. 교체 시 고려해야 할 또 다른 설계 특성은 RDC 유닛 내 EEPROM의 내용이 덮어쓰기 가능하며, 시스템 부팅만으로는 복원할 수 없다는 점이다. 따라서 이 모듈은 자체적으로 저장된 데이터를 지니며, 교체 후 반드시 다시 기록해 주어야 한다. 그래서 컨버터는 부품 번호뿐 아니라 출처 로봇까지 함께 식별되며, 교체용 부품 출하 전에 반드시 이를 확인한다.
KUKA KR C2 ed05 작동 설명서에는 모터 교체 후 수행해야 할 작업이 명시되어 있으며, 구매자가 사전에 계획해야 하는 부분이다. 오프셋 및 대칭 기능에는 ‘기본값 설정’ 소프트키가 포함되어 있고, 설명서에서는 모터 교체 후, RDC 모듈 교체 후, 그리고 간헐적인 인코더 오류 발생 후에 기본값을 설정해야 한다고 안내한다. RDC 테이블에는 모듈의 측정 및 구성 데이터가 표시되며, ‘내보내기’ 소프트키를 통해 교체 전 구 모듈의 상태를 읽을 수 있다. 또한 설명서는 RDC 유닛 내 EEPROM의 내용이 덮어쓰일 수 있으며, 단순히 시스템을 재부팅한다고 해서 복원되지 않으므로 새 모듈에 로봇 번호를 다시 설정한 후 축 정렬(마스터링)을 수행해야 한다고 명시한다. 정확한 진단을 위해 컨트롤러에 표시된 오류 코드를 당사로 알려주시기 바란다. 구매자에게 실용적인 핵심은 이 수리 과정에서 보드 자체는 저렴한 부품이지만, 절차 자체가 고비용 요소라는 점이며, 기본값 설정, 로봇 번호 입력, 축 정렬의 세 단계를 사전에 계획하는 서비스 팀이라면 한 차례 방문으로 기계를 즉시 양산에 복귀시킬 수 있다는 것이다.
견적 요청: 부품 번호(00-119-966) 또는 로봇 일련번호를 보내주시면, 모듈 버전, 적합 여부, 납기일을 확인한 후 주문하실 수 있습니다.
의견이 있으시면 언제든지 문의해 주십시오
문의하기
