Alle categorieën

ABB Robotonderdelen
KUKA Robotonderdelen
FANUC Robotonderdelen
YASKAWA Robotonderdelen

Alle subcategorieën

ABB Robotonderdelen
KUKA Robotonderdelen
FANUC Robotonderdelen
YASKAWA Robotonderdelen

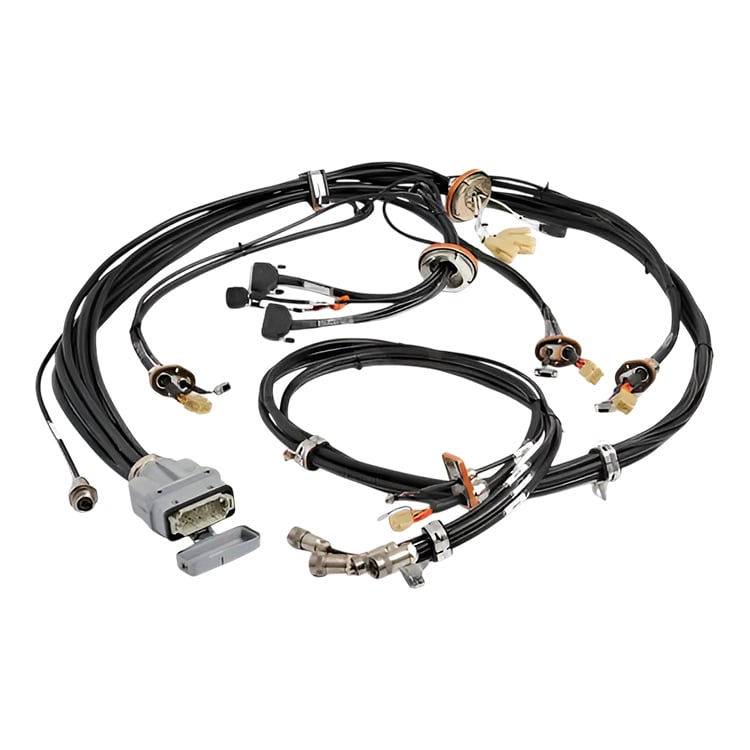
ABB 3HAC8009-1 manipulatorbevestigingsset (robotkabelunit)

Productconditie Nieuw origineel of gebruikt origineel. Bevestig de staat alstublieft bij ons vóór bestelling.
Verzending Verzending vanuit Shanghai, China. Levertijd: 3-5 werkdagen na orderbevestiging. Wereldwijde levering via DHL / FedEx / UPS met veilige verpakking.
Voordelen voor kopers
  • Originele ABB 3HAC8009-1 manipulatorharnessassemblage (robotkabelunit) voor ABB-robots.
  • Voert stroom- en signaalbedrading door de robotmanipulator; bevestig het robotmodel en de harnessrevisie vóór offerteaanvraag.
  • Montagebevestiging via uw onderdelenvoorraadlijst of onderhoudshandboek vóór offerteaanvraag – ABB-harnessen zijn revisiespecifiek.
  • Geleverd als nieuw origineel of gebruikt origineel; staat wordt met u bevestigd vóór bestelling.
  • Levering op basis van een offerte, zonder voorraad of toezeggingen over levertijd.
Locatie van het artikel Verzending vanuit Shanghai, China.
Betaling Betaling via PayPal / bankoverschrijving / Alibaba Trade Assurance.
  • BESCHRIJVING
Kunt u uw onderdeel niet vinden?

meer dan 12.000 onderdelen op voorraad, getest vóór verzending, reactie binnen 24 uur

Aanvraag

Manipulatorharnessassemblage voor ABB-robots

Specificaties

CATEGORIE ABB-robot manipulatorharnessassemblage / kabelunit
Merk ABB
Productnaam Manipulatorharnessassemblage (robotkabelunit)
Onderdeelnummer 3HAC8009-1
Functie Voert stroom- en signaalbedrading via de robotmanipulator als een gedefinieerde kabelassemblage, waardoor de interne kabelroutering wordt georganiseerd en mechanische belasting tijdens beweging wordt verminderd.
Definitie ABB 3HAC8009-1 is een manipulatorharnessassemblage (robotkabelunit) voor ABB-robots, gebruikt om stroom- en signaalkabels binnen de manipulator te routeren.
Serie / Compatibiliteit Het exacte robotmodel en de harnessrevisie worden niet gepubliceerd in de ABB-catalogus voor dit artikelnummer. Controleer uw robotmodel en harnessrevisie in de reserveonderdelenlijst of het onderhoudshandboek voordat u bestelt — deze assemblage is specifiek voor een bepaalde revisie.
Nettogewicht 8,94 kg (ABB-reserveonderdelencatalogus)
Douanetariefnummer 85444290
Onderdeelstype Nieuw / origineel — staat wordt met u bevestigd vóór bestelling.
Gedetailleerde technische parameters Het robotmodel, de fysieke afmetingen en de elektrische specificaties zijn niet gepubliceerd voor dit artikelnummer. Bevestig het exacte robotmodel, de harnasversie en de aansluitingsindeling aan de hand van de onderdelencatalogus of de onderhoudshandboek voordat u bestelt. Gewicht en douanetarief volgens de ABB-onderdelencatalogus.

Industriële Toepassingen

  • Leidt stroom- en signaalbedrading binnen de manipulator van ABB-industrierobots als een gedefinieerde kabelset.
  • Organiseert de beweging van interne kabels en vermindert mechanische belasting tijdens herhaalde robotbewegingen.
  • Vervanging tijdens onderhoud van een versleten, afgesleten of beschadigd manipulatorharnas.
  • Gebruikt in productiecellen waarbij manipulatorbedrading periodiek wordt geïnspecteerd en vernieuwd als preventief onderhoud.

Ontwerp Doel

Een robotmanipulator bevat talloze stroom- en signaalkabels die duizenden keren per as moeten buigen. Als elke geleider los zou lopen, zou dat een stijve, foutgevoelige kabelboom opleveren. ABB groepeert deze kabels in één gedefinieerde kabelboomassemblage, zodat de bekabeling als een gecontroleerd bundel beweegt — waardoor de geleiders worden beschermd tegen slijtage en de interne kabelrouting van de manipulator geordend blijft in plaats van een warboel losse kabels.

Omdat de assemblage een gedefinieerde vervangingsonderdelen is die specifiek is gekoppeld aan een bepaald robotmodel en kabelboomrevisie, is deze niet universeel inzetbaar. Het juiste artikelnummer hangt af van het exacte robotmodel en de gedocumenteerde revisie, dus het onderdeel moet worden afgestemd op de lijst met vervangingsonderdelen of de onderhoudshandleiding, en niet op basis van uiterlijk worden gekozen. Dit is een bevestigd passend vervangingsonderdeel, gevalideerd op robotmodel en revisie, geen algemene kabel.

Controlelijst voorafgaand aan vervanging: Isoleer en zet de robotstroom uit voordat u de manipulator opent. Controleer het exacte robotmodel en de harnasrevisie in de onderdelenlijst / onderhoudshandboek vóór demontage — deze assemblage is revisiespecifiek en is geen universele pasvorm. Maak foto's van elke connector en label de kabelroute vóór demontage; houd het harnas buiten bereik van bewegende structuren en warmtebronnen. Acceptatie: controleer of connectoren vergrendeld zijn, of de kabelafstand hersteld is en voer gecontroleerde bewegingstests uit voordat u de robot terug in productie neemt.

Gewone storingsmodussen

  • Isolatievermoeidheid of jasbarsten door herhaalde buiging bij gebruik met veel cycli.
  • Oxidatie van connectoren of corrosie van pinnen door koelvloeistof, vochtigheid of spoeling.
  • Slijtage waar de kabelboom tegen klemmen, de manipulatorstructuur of andere kabelbomen wrijft.
  • Intermitterend stroom- of signaalverlies door een beschadigde geleider.
  • Verkeerd gerouteerde overtollige kabel die spanning veroorzaakt of vastloopt tijdens asbeweging.
  • Connectorongeschiktheid wanneer een harnas van de verkeerde revisie wordt gemonteerd.

Waarom kiezen voor ons

  • Originele ABB 3HAC8009-1 manipulatorharnasassemblage (robotkabelunit) — de gedefinieerde manipulatorkabelset, geen algemene kabel.
  • Bevestiging van geschiktheid: wij controleren uw robotmodel en de revisie van de kabelboom aan de hand van de onderdelenvoorraad of het onderhoudshandboek, zodat u de juiste assemblage ontvangt.
  • Toestand bevestigd vóór bestelling (nieuw origineel of gebruikt origineel); levering op basis van offerte, zonder voorraad- of verzendtijdgaranties.
  • Ondersteund door de kabels/kabelbomen die wij leveren voor het volledige ABB-robotassortiment, zodat bijbehorende bekabeling exact overeenkomt.

Gerelateerde producten

  • 3HAC11440-1 — ABB IRB 7600-kabelboom voor assen 5-6 (bevestigde compatibiliteit met IRB 7600). Vermeld als uw cel IRB 7600-polsbekabeling gebruikt.
  • 3HAC029896-001 — ABB IRB 2600-klantverbindingkabelboom voor assen 1-6 (bevestigde compatibiliteit met IRB 2600). Vermeld als uw cel IRB 2600-klantsignalen gebruikt.
  • Weet u niet welke kabelboom uw robot nodig heeft? Stuur ons uw robotmodel en de revisie van de kabelboom, dan bevestigen wij het juiste artikelnummer — inclusief of 3HAC8009-1 de juiste assemblage is voor uw unit.

Online onderzoek

Als u suggesties heeft, neem dan contact met ons op

Neem contact met ons op
HET WORDT Ondersteund DOOR

Copyright © SongWei Robotics Alle rechten voorbehouden  -  Privacybeleid
