
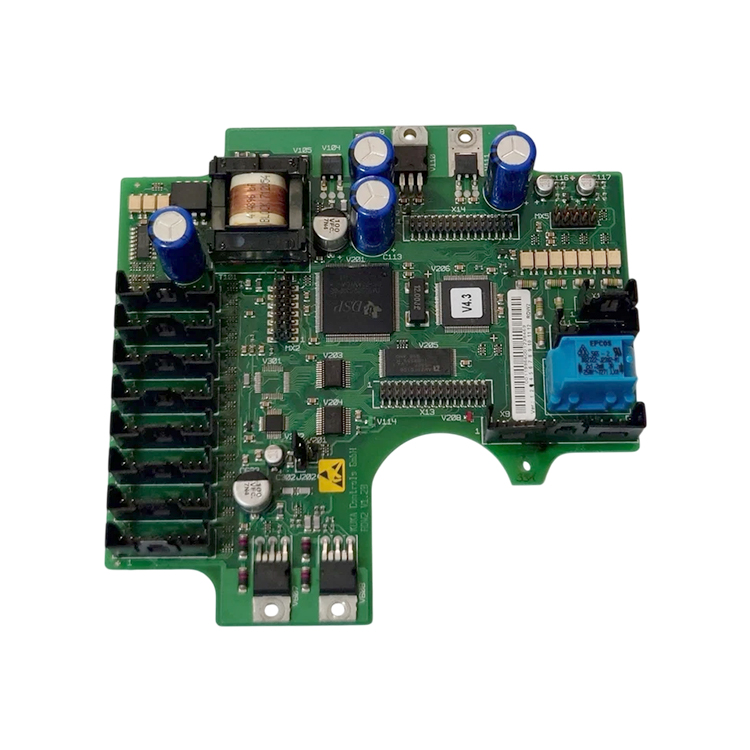
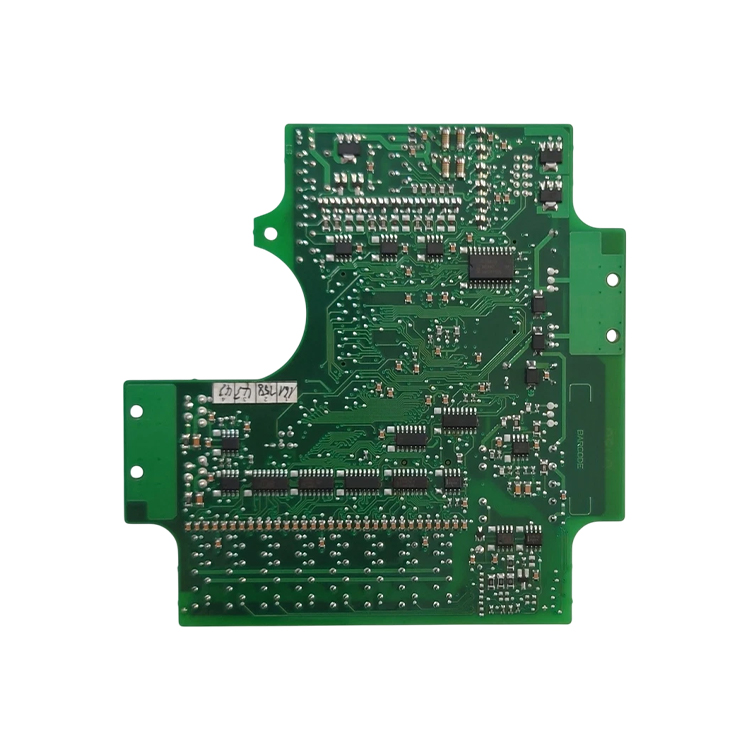
| Stan produktu | Nowy oryginał lub używany oryginał. Prosimy potwierdzić stan przed złożeniem zamówienia. |
| Informacje o dostawie | Wysyłka na całym świecie przez DHL, FedEx i UPS. 3-5 dni roboczych do większości lokalizacji. Zapakowany w folię ochronną i wzmacnianą tekturową skrzynką. |
| Korzyści dla zakupującego |
|
| Lokalizacja przedmiotu | Wysyłka ze Szanghaju, Chiny. Czas realizacji potwierdzony po otrzymaniu Twojego zapytania. |
| Informacje o płatności | Akceptujemy PayPal, przelew bankowy (T/T) oraz Alibaba Trade Assurance. Wyślij zapytanie w celu uzyskania oferty. |

ponad 12 000 elementów w magazynie, testowane przed wysyłką, odpowiedź w ciągu 24 godzin
ZapytanieKUKA 00-119-966 to konwerter cyfrowy rezolwerów z wcześniejszej generacji kontrolerów RDW, wymieniony w katalogu KUKA jako RDC 2 Resolver Digital Converter 120 MHz oraz znany również jako płyta RDW2. KUKA opisuje ją jako konwerter z procesorem sygnałów cyfrowych, który przekształca sygnały analogowe na cyfrowe i jest montowany w obudowie RDC na podstawie robota. Jest to połączenie zwrotne pozycji maszyny: rezolwery umieszczone na silnikach osi dostarczają analogowych sygnałów sinusoidalnych i cosinusoidalnych, a ta płyta przekształca je na cyfrowe dane pozycji, które kontroler wykorzystuje dla każdej osi. Urządzenie waży 0,176 kg i ma kod CN 85389091. Ponieważ usterka w tym elemencie nie powoduje zatrzymania napędu ani silnika, objawia się jako problem pozycji, problem kalibracji (mastering) lub komunikat o błędzie komunikacji między kontrolerem a podstawą robota. Wyślij nam numer artykułu znajdujący się na płycie lub numer seryjny robota – potwierdzimy zgodność przed złożeniem zamówienia.
| Producent | KUKA (oryginalna część zamienna) |
| Numer części | 00-119-966 |
| Nazwa katalogowa | RDC 2 – Konwerter cyfrowy rezolwerów, 120 MHz |
| Typ | Płyta konwertera cyfrowego rezolwerów (RDC 2), sprzedawana również jako płyta RDW2 |
| Funkcja | Konwertuje analogowe sygnały rezolwerów osi robota na cyfrowe dane pozycji i przesyła je do sterownika |
| Przetwarzanie sygnałów | Procesor sygnałów cyfrowych (DSP), 120 MHz |
| Pozycja montażu | Obudowa RDC na ramie podstawowej robota |
| Waga netto | 0,176 kg |
| Kod CN | 85389091 |
| Kondycji | Nowy oryginał lub używany oryginał. Prosimy potwierdzić stan przed złożeniem zamówienia. |
| Szczegóły potwierdzone przed dostawą | Wersję modułu oraz robota, z którego pochodzi, potwierdzamy z jednostką w Twoim szafie przed wysyłką. Prześlij nam numer artykułu znajdujący się na płycie lub numer seryjny robota. |
Prześlij numer artykułu wydrukowany na płycie, numer seryjny robota lub zdjęcie etykiety – potwierdzimy zgodność przed złożeniem zamówienia.
Strona napędowa osi robota jest napędzana, ale położenie osi jest mierzone; w tej generacji elementem pomiarowym jest resolver zainstalowany w silniku. Resolver generuje dwa sygnały analogowe, których amplituda i faza zawierają informację o kącie wału. Ponieważ sterownik nie potrafi pracować z sygnałami analogowymi, pomiędzy silnikiem a sterownikiem musi znajdować się urządzenie przekształcające te sygnały. Tę funkcję pełni konwerter resolver-cyfrowy (resolver digital converter). Model 00-119-966 to jednostka firmy KUKA przeznaczona do tego celu w generacji RDW. Nazwa katalogowa określa jej charakter: RDC 2 – druga generacja konwertera resolver-cyfrowego wyposażona w procesor sygnałów cyfrowych (DSP) działający z częstotliwością 120 MHz. Zgodnie z dokumentacją KUKA jednostka ta jest montowana w obudowie RDC umieszczonej na ramie podstawowej robota – takie rozwiązanie projektowe ma na celu umieszczenie płytki wewnątrz maszyny, jak najbliżej resolverów, dzięki czemu dane pozycyjne są przesyłane do szafy sterowniczej za pomocą kabla danych, a nie kabli napędowych przesyłających moc. Obudowa RDC to mechaniczna osłona zawierająca płytę oraz zapewniająca jej połączenie z robotem; płytą zamontowaną wewnątrz tej obudowy jest element wymienialny. Po stronie sterownika ten łańcuch łączy się z modułem DSE (ang. drive computer), czyli komputerem napędowym znajdującym się w szafie sterowniczej. W instrukcjach obsługi KUKA dla serii KR C2 ed05 para DSE–RDW traktowana jest jako jedna jednostka diagnostyczna: narzędzie diagnostyczne DSE-RDW uruchamiane jest w menu Setup → Service → DSE-RDW; w jego wnętrzu moduł identyfikowany jest jako 1.RDC2 i oferuje funkcje: tabeli, przesunięcia (offset) i symetrii oraz sprawdzania komunikacji. Funkcja sprawdzania komunikacji wskazuje, że RDC wysyła słowa danych do DSE w cyklu trwającym 125 mikrosekund – jest to tzw. „tętno” całego łańcucha pozycyjnego i powód, dla którego pojedynczy błąd transmisji staje się widoczny dla sterownika. Istotna cecha tego rozwiązania ma znaczenie przy wymianie jednostki: zawartość pamięci EEPROM w module RDC może zostać nadpisana i nie da się jej przywrócić poprzez zwykłe ponowne uruchomienie systemu – oznacza to, że moduł przechowuje własne dane, które należy ponownie wpisać po wymianie. Dlatego konwerter identyfikowany jest zarówno numerem artykułu, jak i robotem, z którego pochodzi; tę informację potwierdzamy przed wysyłką nowej jednostki.
Instrukcja obsługi KUKA KR C2 ed05 określa czynności, które należy wykonać po wymianie, a to właśnie ten etap powinien zaplanować kupujący. Funkcja offsetu i symetrii zawiera przycisk miękki „Ustaw wartości domyślne”, a w instrukcji podano, że wartości domyślne należy ustawić po wymianie silników, po wymianie modułu RDC oraz po wystąpieniu sporadycznych błędów enkodera. W tabeli RDC przedstawiono również dane pomiarowe i konfiguracyjne modułu oraz przycisk miękki „Eksport”, dzięki czemu stan starego modułu można odczytać przed jego usunięciem. W dalszej części instrukcji stwierdzono, że zawartość pamięci EEPROM w jednostce RDC można nadpisać i nie da się jej przywrócić poprzez zwykłe uruchomienie systemu; dlatego numer robota należy ponownie wprowadzić w nowym module, a następnie wykonać kalibrację osi. Prosimy o kontakt z naszą firmą podając kod błędu wyświetlany na kontrolerze, aby dokonać dokładnej diagnostyki szafy sterowniczej. Z punktu widzenia kupującego istotne jest to, że płyta jest tanim elementem tego remontu, natomiast procedura stanowi jego drogą część; zespół serwisowy, który z góry zaplanuje trzy kroki – ustawienie wartości domyślnych, wprowadzenie numeru robota oraz kalibrację osi – przywróci maszynę do pracy już w czasie jednej wizyty.
Zapytaj o ofertę: wyślij numer części (00-119-966) lub numer seryjny robota, a potwierdzimy wersję modułu, jego zgodność oraz czas realizacji zamówienia przed jego złożeniem.
Jeśli masz jakiekolwiek sugestie, skontaktuj się z nami
Skontaktuj się z nami

Copyright © SongWei Robotics All Rights Reserved - POLITYKA PRYWATNOŚCI