Toate Categoriile

Piese Robot ABB
Piese Robot KUKA
Piese Robot FANUC
Piese Robot YASKAWA

Toate Subcategoriile Mici

Piese Robot ABB
Piese Robot KUKA
Piese Robot FANUC
Piese Robot YASKAWA

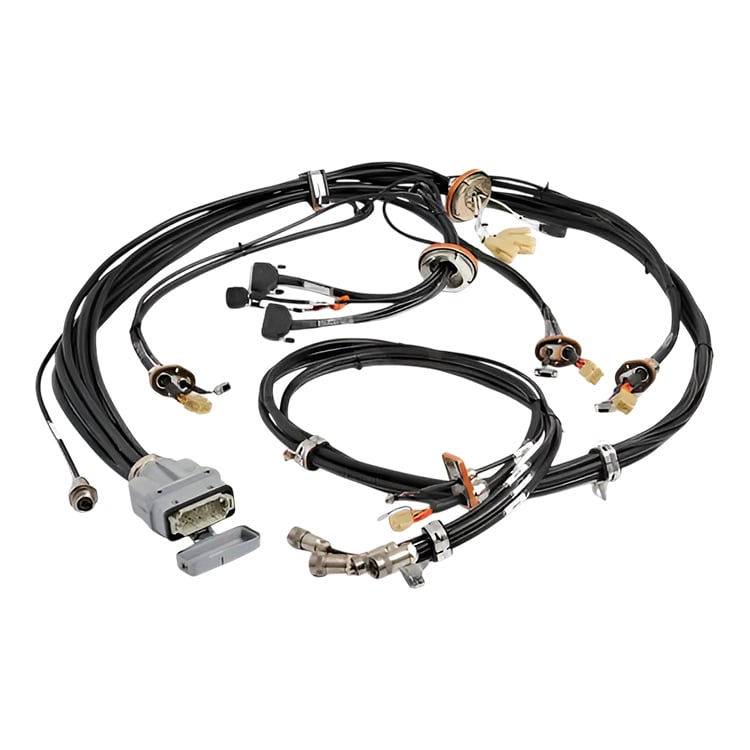
ABB 3HAC8009-1 Ansamblu de cabluri pentru manipulator (unitate de cablu robotic)

Starea produsului Original nou sau original uzat. Vă rugăm să confirmați starea cu noi înainte de comandă.
Livrare Se livrează din Shanghai, China. Timpul de livrare: 3-5 zile lucrătoare după confirmarea comenzii. Livrare internațională prin DHL / FedEx / UPS, cu ambalaj sigur.
Avantaje pentru cumpărător
  • Asamblare originală ABB 3HAC8009-1 pentru cabluri ale manipulatorului (unitate de cabluri pentru robot), destinată roboților ABB.
  • Transmite cablurile de alimentare și semnal prin manipulatorul robotului; confirmați modelul robotului și revizia asamblării înainte de ofertare.
  • Potrivirea este confirmată pe baza listei dvs. de piese de schimb sau a manualului de întreținere, înainte de ofertare – asamblările ABB sunt specifice fiecărei revizii.
  • Furnizat ca nou original sau uzat original; starea este confirmată cu dumneavoastră înainte de comandă.
  • Furnizare pe baza unei oferte de preț, fără stoc disponibil sau promisiuni privind termenul de livrare.
Locația articolului Se livrează din Shanghai, China.
Plată Plată prin PayPal / transfer bancar (T/T) / Asigurarea Comercială Alibaba.
  • DESCRIERE
Nu găsiți piesa dorită?

peste 12.000 de piese în stoc, testate înainte de expediere, răspuns în 24 de ore

Întrebare

Ansamblu de cabluri pentru manipulator pentru roboții ABB

Specificații

CATEGORIE Ansamblu de cabluri pentru manipulator robot ABB / Unitate de cabluri
Marcă ABB
Denumirea produsului Ansamblu de cabluri pentru manipulator (unitate de cabluri robot)
Număr de parte 3HAC8009-1
Funcție Transportă cablurile de alimentare și semnal prin manipulatorul robotului ca un ansamblu de cabluri definit, organizând traseul intern al cablurilor și reducând efortul mecanic în timpul mișcării.
Definiție ABB 3HAC8009-1 este un ansamblu de cabluri pentru manipulator (unitate de cabluri robot) pentru roboții ABB, utilizat pentru dirijarea liniilor de alimentare și semnal în interiorul manipulatorului.
Seria / Compatibilitatea Modelul exact al robotului și revizia ansamblului de cabluri nu sunt publicate în catalogul ABB pentru acest număr de articol. Confirmați modelul robotului și revizia ansamblului de cabluri din lista de piese de schimb sau din manualul de întreținere înainte de comandă — acest ansamblu este specific unei anumite revizii.
Greutate netă 8,94 kg (catalogul de piese de schimb ABB)
Numărul tarifar vamal 85444290
Tip piesă Nou / original — starea a fost confirmată cu dumneavoastră înainte de comandă.
Parametri tehnici detaliați Modelul robotului, dimensiunile fizice și parametrii electrici nu sunt publicați pentru acest număr de articol. Confirmați exact modelul robotului, revizia fasciculului de cabluri și harta conectorilor din lista de piese de schimb sau manualul de întreținere înainte de comandă. Greutatea și tariful sunt conform catalogului de piese de schimb ABB.

Aplicații industriale

  • Dirijează cablurile de alimentare și semnal din interiorul manipulatorului roboților industriali ABB ca un ansamblu de cabluri definit.
  • Organizează mișcarea cablurilor interne și reduce stresul mecanic în timpul mișcărilor repetitive ale robotului.
  • Înlocuire în service a unui fascicul de cabluri pentru manipulator degradat, uzat sau deteriorat la nivelul conectorilor.
  • Se utilizează în celule de producție unde cablurile manipulatorului sunt inspectate și înlocuite periodic ca parte a întreținerii preventive.

Scopul Design-ului

Un manipulator robotic conține multe linii de alimentare și semnal care trebuie să se îndoaie de mii de ori pe fiecare axă. Dacă fiecare conductor ar rămâne liber, s-ar forma un fascicul rigid, predispus la defecte. ABB grupează aceste linii într-un singur ansamblu de cabluri definit, astfel încât cablurile se mișcă ca un fascicul controlat — protejând conductoarele împotriva uzurii și menținând organizată rutarea internă a manipulatorului, nu o încurcătură de cabluri libere.

Deoarece acest ansamblu este o piesă de schimb definită, asociată unui model specific de robot și unei anumite revizii ale fasciculului, nu este compatibil universal. Numărul corect de articol depinde de modelul exact de robot și de revizia documentată, astfel încât piesa trebuie identificată pe baza listei de piese de schimb sau a manualului de întreținere, nu după aspectul exterior. Aceasta este o piesă de schimb cu potrivire confirmată, verificată în funcție de modelul și revizia robotului, nu un cablu generic.

Verificare înainte de înlocuire: Izolați și blocați alimentarea robotului înainte de deschiderea manipulatorului. Confirmați modelul exact al robotului și revizia fasciculului din lista de piese de schimb sau manualul de întreținere înainte de demontare — această asamblare este specifică unei anumite revizii și nu este universal compatibilă. Fotografiați și etichetați fiecare conector și traseul său înainte de demontare; mențineți fasciculul la distanță de structurile mobile și sursele de căldură. Acceptare: verificați blocarea conectorilor, restabilirea jocului cablurilor și efectuați verificări de mișcare controlată înainte de returnarea robotului în producție.

Moduri de eșec comune

  • Oboseală a izolației sau fisurare a mantelei datorită flexiunii repetate în regim de înaltă ciclitate.
  • Oxidare a conectorilor sau coroziune a pinilor datorită lichidului de răcire, umidității sau spălării.
  • Uzură în zona în care fasciculul freacă clemele, structura manipulatorului sau alte fascicule.
  • Pierdere intermitentă de alimentare sau semnal datorită unui conductor deteriorat.
  • Cablu în exces dirijat necorespunzător, provocând tensiune sau blocare în timpul deplasării axelor.
  • Nepotrivire a conectorilor atunci când este montat un fascicul de revizie incorectă.

De ce să ne alegeți

  • Asamblare originală ABB 3HAC8009-1 pentru fasciculul manipulatorului (unitate de cablu pentru robot) — setul definit de cabluri pentru manipulator, nu un cablu generic.
  • Confirmarea potrivirii: verificăm modelul robotului și revizia fasciculului acestuia din lista de piese de schimb sau din manualul de întreținere, astfel încât să primiți ansamblul corect.
  • Starea este confirmată înainte de comandă (original nou sau original uzat); livrare pe bază de ofertă, fără promisiuni privind stocul sau termenele de expediere.
  • Susținut de piesele de schimb pentru cabluri/fascicule pe care le furnizăm pentru întreaga gamă de roboți ABB, astfel încât cablurile asociate să corespundă exact.

ProduseConexe

  • 3HAC11440-1 — Fascicul manipulator pentru axele 5–6 ale robotului ABB IRB 7600 (potrivirea pentru IRB 7600 confirmată). Este listat dacă celula dumneavoastră utilizează cablurile pentru încheietura robotului IRB 7600.
  • 3HAC029896-001 — Fascicul de conectare client pentru axele 1–6 ale robotului ABB IRB 2600 (potrivirea pentru IRB 2600 confirmată). Este listat dacă celula dumneavoastră utilizează semnalele client pentru robotul IRB 2600.
  • Nu sunteți sigur ce fascicul are nevoie robotul dumneavoastră? Trimiteți-ne modelul robotului și revizia fasciculului, iar noi vă confirmăm numărul de articol corect — inclusiv dacă 3HAC8009-1 este ansamblul potrivit pentru unitatea dumneavoastră.

Cerere online

Dacă aveți sugestii, vă rugăm să ne contactați

Contactați-ne
ESTE SUSȚINUT DE

Drepturi de autor © SongWei Robotics. Toate drepturile rezervate.  -  POLITICĂ DE CONFIDENȚIALITATE
